코드 디스크 용어 해설
고조파 왜곡(THD): 엔코더 사인 신호의 고조파 함량과 측정
THD는 고조파 총량만 줍니다. 이 글은 보간 오차와의 관계를 유도합니다. 피크 상한은 약 Σ|a_n|/a_1, 이차 고조파가 있으면 약 2·THD, 하한은 영에 가까울 수 있고, 속도 리플에서 정속 샘플링 FFT가 1.77%를 1.10%로 읽는 예, 각도 재샘플링이 필요한 이유, 사양 표기법을 보입니다.
두 리드헤드 사양이 모두 「THD ≤ 2%」여도 같은 디스크에서 보간 오차가 두세 배 다르고, 같은 리드헤드도 시험대 속도를 바꾸면 THD가 1.8%에서 1.1%로 바뀝니다. 전자는 THD 지표 자체, 후자는 측정법 문제입니다. 이 글은 먼저 THD와 보간 오차 관계를 유도하고, 각 고조파를 정확히 재는 법을 말합니다.
정의: 두 분모와 엔코더가 신경 쓰는 고조파
한 신호 주기 파형을 푸리에 급수로 전개하고 a_n을 n차 고조파 진폭이라 합니다. 흔한 정의는
THD = √(a_2² + a_3² + a_5² + …) / a_1
로 기본파가 분모입니다. 다른 정의는 전 AC 성분의 실효값을 분모로 하여 THD_R = THD/√(1 + THD²)입니다. 왜곡이 작으면 거의 같고, 삼각파는 THD = 12.1%, THD_R ≈ 12.0%; 구형파는 THD = 48.3%로 차이가 납니다. 측정 대역 잡음을 넣으면 THD+N이 되고 값은 대역에 따라 달라집니다. dB로 1.77%는 약 −35 dB입니다. DC 오프셋은 THD에 넣지 않습니다.
엔코더 신호에서 중요한 셋은 다음과 같습니다. 이차 고조파는 단끝 비대칭이나 듀티비 이탈에서 오고 A+·A−가 상보면 차동에서 대부분 상쇄됩니다. 삼차·오차는 파형이 삼각·사다리꼴에 치우칠 때 생기며 듀티비·검출 창 모양·갭에 좌우됩니다.
THD와 보간 오차: 상한만 있고 정해진 값은 없다
이 라이브러리 보간 오차 고조파 스펙트럼 글의 대응에 따르면 B가 A와 같은 파형으로 90° 지연이면:
- 홀수 고조파 a_n은 진폭 a_n/a_1(rad, 전기각)의 보간 오차를 만들고, 3·5차는 모두 주기당 4차, 7·9차는 8차에 떨어집니다;
- 이차는 주기당 1차와 3차로 나뉘며 각 약 a_2/(√2·a_1), 합성 피크는 위상에 따라 a_2/a_1의 1.1~1.41배입니다.
따라서 피크 보간 오차 상한은
e_피크 ≤ (√2·a_2 + a_3 + a_5 + …) / a_1
홀수만이면 Σ|a_n|/a_1입니다. 코시 부등식에 따라 2·3·5차만 있으면 e_피크 ≤ 2·THD, 3·5차만 있으면 e_피크 ≤ √2·THD. 하한은 영에 가까울 수 있습니다. 3·5차는 같은 차수에 떨어져 위상이 맞으면 상쇄됩니다.
예: a_2 = 0.5%, a_3 = 1.5%, a_5 = 0.8%, THD = 1.77%. atan2 시뮬레이션에서 피크는 1.28%(3·5차 동상)~2.87%(역상), 상한식은 3.0%. 2048선에서 전기각 1 rad ≈ 100.7″로 1.3″–2.9″. THD = 1%에서 진폭비·위상을 무작위로 조합하면 피크 오차는 0.04%~1.98%입니다(그림 2).
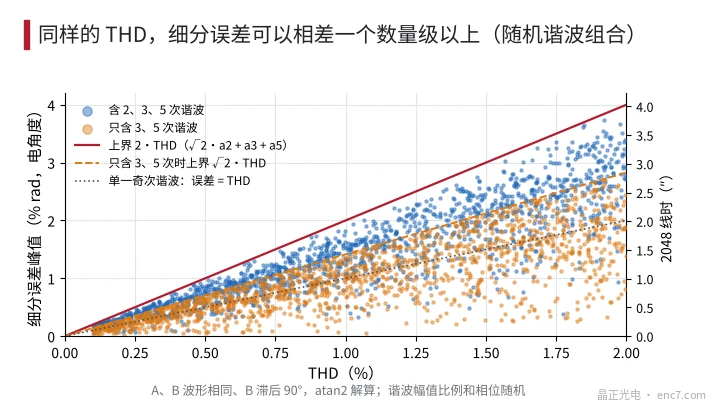
결론: THD는 보간 오차의 보수적 상한만 주고 크기를 예측하지 못합니다.
측정 하나: 속도 리플에서 정속 샘플링 FFT
회전 속도가 주파수 f_m, 상대 진폭 ε로 사인 변동하면 신호 순간 주파수는 f_0·(1 + ε·sin2πf_m·t)이고 n차는 변조 지수
β_n = n·ε·f_0 / f_m
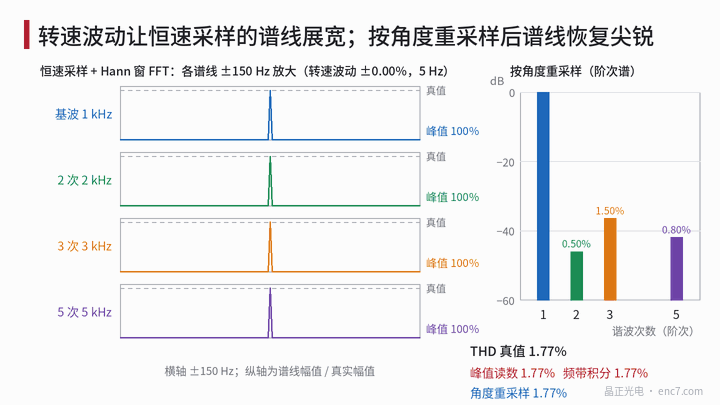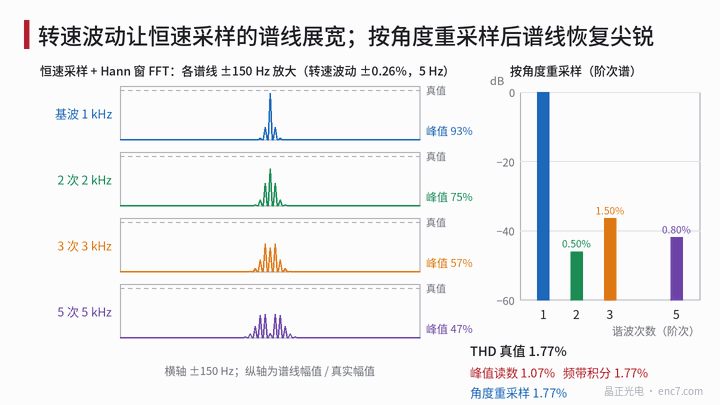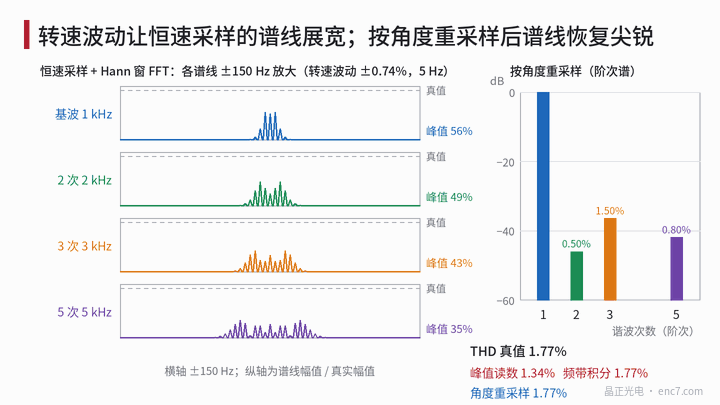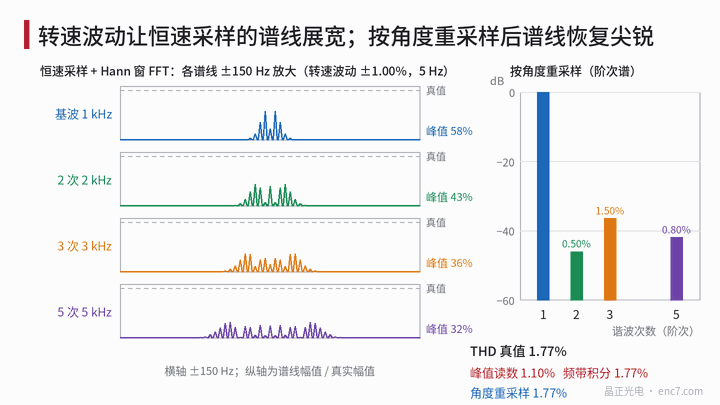
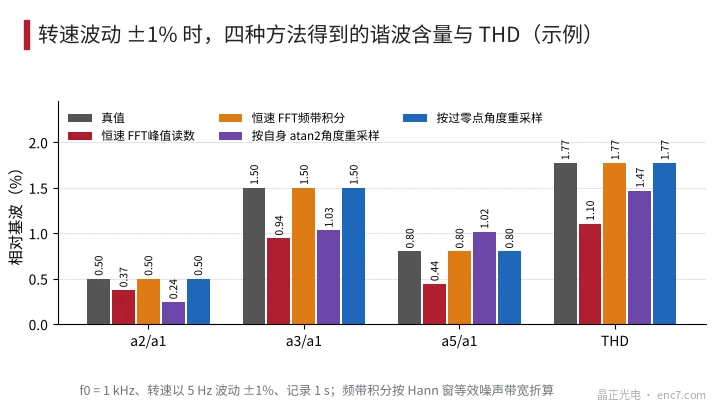
로 위상 변조됩니다. 각 스펙트럼 선은 간격 f_m의 베셀 빗으로 펼쳐지고 전체 폭은 약 2n·ε·f_0이며 차수가 높을수록 넓습니다. 예: f_0 = 1 kHz(2048선 ≈ 29 r/min), ε = 1%, f_m = 5 Hz에서 β는 기본파·2·3·5차에 대해 2, 4, 6, 10. Hann 창 FFT로 피크를 읽으면 기본파는 참값의 58%, 5차는 32%만 남고 THD는 1.10%로 참값보다 38% 낮으며, ε = 0.2%여도 1.23%만 읽힙니다.
정속 샘플링에서 두 가지 보완이 있습니다.
- 대역 전력 적분: Hann 창(첫 사이드로브 약 −31 dB, 18 dB/oct)으로 각 선 ±(n·ε·f_0 + 3f_m) 전력을 합하고 등가 잡음 대역 1.5 bin으로 나누면 예에서 1.77%를 회복합니다. 대가는 대역 내 잡음도 적분되어 작은 고조파가 과대평가되고 위상을 못 얻는 것입니다.
- 창 함수 선택: 고조파가 −60 dB 아래면 Hann 누설이 부족할 수 있어 사이드로브가 낮은 사항 블랙맨–해리스를 쓰고, 진폭 정밀도만이면 플랫톱 창이 적합합니다.
측정 둘: 각도 동기 재샘플링
근본 처방은 샘플링을 각도에 동기화해 각 주기가 정수 샘플을 갖게 하는 것입니다.
- 주기 표시: A의 상승 영교차를 주기마다 하나 잡습니다. 고조파 왜곡은 매 주기 같아 영교차만 고정 위상만큼 밀리므로 각도 기준을 왜곡하지 않습니다. 기준 엔코더 카운트도 쓸 수 있습니다.
- 각도 보간: 한 주기 안 속도 변화가 작다는 전제로 φ(t)를 삼차 스플라인으로 맞춥니다.
- 재샘플링: 주기당 64점, 정수 주기. 샘플 보간은 삼차 스플라인 등 고차가 필요하고, 선형 보간은 n차를 약 sinc²(n·f_0/f_s)만큼 감쇠시켜 주기당 51.2 원시 샘플이면 5차가 약 3% 낮습니다.
- FFT: 사각 창이면 충분하고 각 고조파는 정확히 한 빈에 떨어져 진폭과 위상을 함께 얻습니다.
신호 자신의 atan2 각도를 재샘플링 기준으로 쓰지 마십시오. 그 각도에는 이미 보간 오차가 있어 일차로 고조파 에너지를 다른 차수로 옮깁니다. 예에서 이차는 0.24%, 삼차는 1.03%, 오차는 1.02%, THD 1.47%입니다(그림 3).
또한 규정 종단 저항에서 차동 A = A+ − A−를 재고 속도를 명시하십시오. 전단 대역이 제한되면 고속에서 5차가 먼저 감쇠해 THD가 속도와 함께 떨어져도 디스크가 좋아진 것은 아닙니다.
사양: THD인가, 각 차를 나누어 쓸 것인가
THD는 빠른 스크리닝에 맞지만 보간 오차를 정하는 두 정보—몇 차인지, 3·5차 위상 관계—를 버립니다. 더 나은 표기는 a_2/a_1, a_3/a_1, a_5/a_1을 따로 제한하고 차동·종단·속도·갭·온도를 밝히며 각도 재샘플링을 규정하는 것입니다. 정밀도가 본명이면 피크 보간 오차와 각 차수 진폭을 직접 규정합니다. THD만 있을 때는 e_피크 ≤ 2·THD로 최악을 잡고, THD ≤ 1%, 2048선이면 피크는 약 2.0″ 이하입니다.
엔지니어링 요점
- THD 분모 기준과 잡음 포함 여부를 밝히십시오. 엔코더 신호는 기본파 분모·DC 제외.
- 피크 보간 오차 상한은 (√2·a_2 + a_3 + a_5)/a_1, 최악 약 2·THD. 하한은 영에 가까울 수 있어 THD가 보간 오차 측정을 대신하지 않습니다.
- 정속 FFT 피크 읽기는 고조파를 크게 과소평가하며, 속도 리플 1% 예에서 THD가 약 38% 낮습니다.
- 각도 재샘플링을 우선: 주기당 영교차 하나, 삼차 스플라인, 정수 주기, 사각 창.
- 자체 atan2 각도를 재샘플링 기준으로 쓰지 마십시오. 일차로 각 차 읽기가 바뀝니다.
- 2·3·5차와 시험 조건을 나누어 쓰고 THD는 요약만.
요약
THD는 고조파 총량을 재며 보간 오차와는 상한 관계만 있습니다. 같은 1% THD에서도 보간 오차는 거의 영에서 약 2% rad까지 갈 수 있습니다. 속도 리플에서 정속 샘플링은 스펙트럼 선을 넓혀 피크 읽기를 크게 낮춥니다. 주기당 영교차를 각도 기준으로 각도 재샘플링하면 각 차의 진폭과 위상을 정확히 잽니다. 사양에 각 차와 시험 조건을 쓰는 편이 THD 하나보다 유용합니다.
중국어 원문 기사 번역 (0265). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.