코드 디스크 용어 해설
원점 반복 정밀도(Index repeatability): 정의와 오차 분해
원점 반복 정밀도는 원점을 반복해서 통과할 때 트리거 위치의 산포입니다. 이 글은 단방향과 양방향, σ와 범위 기준을 구분하고, 이를 노이즈, 회전 속도와 지연, 온도 드리프트, 카운트 양자화의 네 가지 항으로 분해합니다. 2500선 예에서 비게이트 σ는 약 2.3″, 회전 속도와 온도 드리프트를 더하면 약 9″임을 보이고, 고분해능 기준으로 Z 트리거 위치를 통계하는 방법을 제시합니다.
같은 장비로 원점 복귀를 반복하면 같은 카운트로 돌아올 때도 있고 한 카운트 어긋날 때도 있습니다. 측정 방법을 바꾸면 보고서의 ‘원점 반복 정밀도’가 ‘0 카운트’에서 ‘σ = 4″’로 바뀝니다. 원점 반복 정밀도는 하나의 통계량처럼 보이지만 여러 물리 메커니즘이 겹친 결과이며 통계 기준에 매우 민감합니다. 이 글은 먼저 정의와 기준을 정리하고, 이를 네 가지 항으로 나눈 뒤, 마지막으로 측정 방법을 제시합니다.
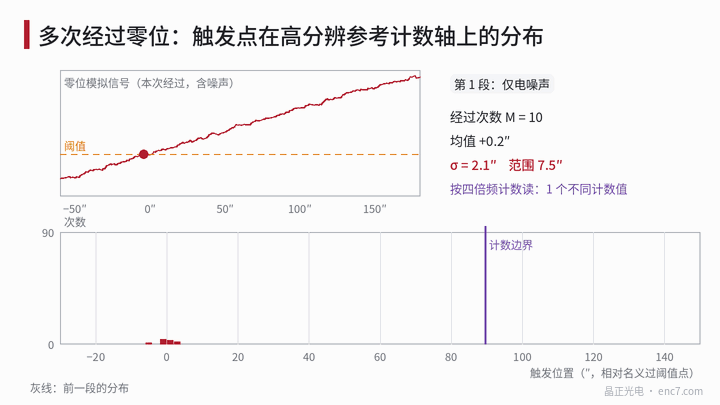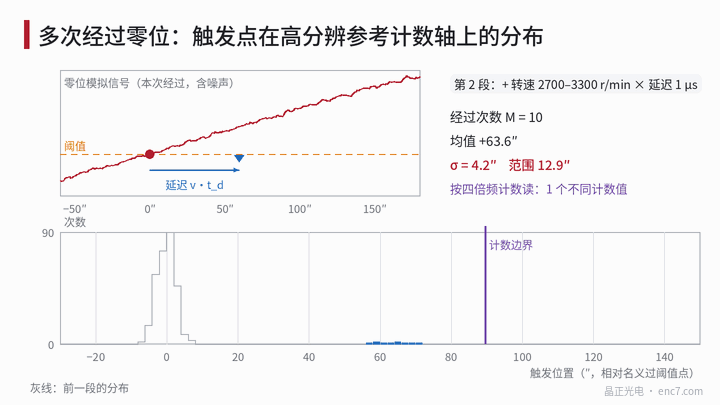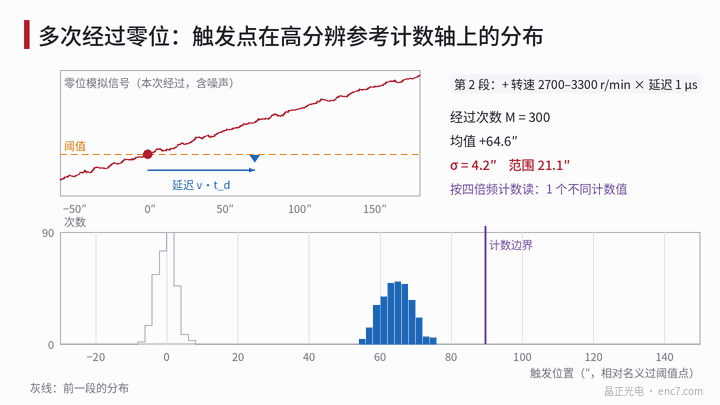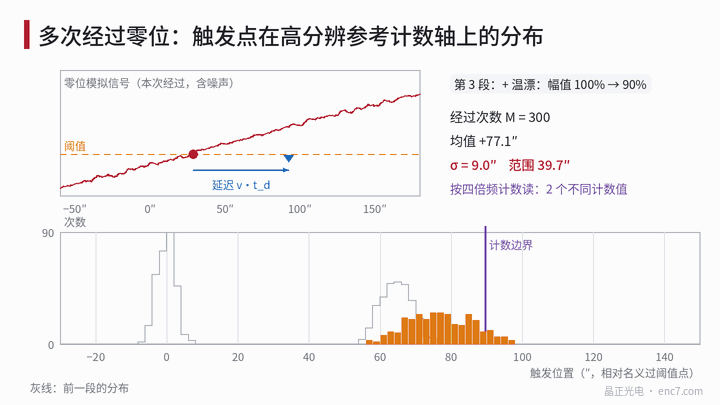
정의: 단방향인가 양방향인가, σ인가 범위인가
원점 반복 정밀도는 원점을 반복 통과할 때 고분해능 위치 기준에 대한 Z 트리거 위치의 산포입니다. 원점 오프셋(전기 원점과 기계 원점의 고정된 차이)과는 다르며, 오프셋은 교정할 수 있지만 반복 정밀도는 교정할 수 없습니다. 또한 장시간·넓은 온도 범위에서의 원점 드리프트와도 다르므로 사양에서 따로 적어야 합니다.
단방향과 양방향. 단방향 반복 정밀도는 같은 회전 방향, 같은 에지의 트리거 위치만 통계합니다. 양방향 반복 정밀도는 정·역 두 방향을 함께 다루며, 두 방향에서 서로 다른 에지를 래치하여 생기는 차이(이 문서 라이브러리의 정·역회전 원점 위치 글 참조)도 포함하므로 보통 훨씬 큽니다.
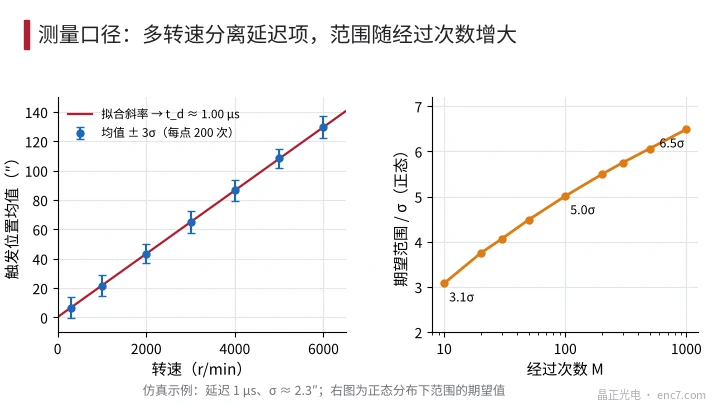
σ인가 범위인가. 정규 분포에서 범위(최댓값 − 최솟값)의 기댓값은 샘플 수 M과 함께 커집니다. M = 10에서 약 3.1σ, M = 100에서 약 5.0σ, M = 1000에서 약 6.5σ입니다. M 없이 ‘범위 ≤ x’라고만 쓰면 같은 리드헤드라도 두 배 차이 나는 값이 보고될 수 있습니다.
조건. 회전 속도(또는 속도 범위), 방향, 에지, 온도, 게이트 여부, 매번 전원을 다시 켜는지를 모두 명시해야 합니다.
오차 분해: 네 가지 항
트리거 위치는 다음과 같이 쓸 수 있습니다.
x = x_0 + n/s + v·t_d + Δx_T + 양자화
여기서 x_0는 공칭 위치, n은 비교기 입력단의 전기 노이즈, s는 원점 신호가 문턱값을 지나는 지점의 기울기, v는 속도, t_d는 지연, Δx_T는 온도 드리프트입니다. 아래에서는 2500선(신호 주기 하나가 518.4″, 사체배 후 1 카운트가 129.6″)을 예로 들고, 원점 아날로그 신호를 반치전폭 450° 전기각의 가우스형 피크, 문턱값을 피크의 50%로 둡니다.
1. 노이즈: σ_x = σ_V / s. 문턱값 통과점의 기울기는 약 0.00308·V_p/°(전기각)입니다. 전기 노이즈 σ_V = 0.5%·V_p이면 σ_x ≈ 1.62° 전기각, 약 2.3″입니다. 게이트 Z에서는 에지가 A/B로 정해지며, A/B 영점 교차점의 기울기는 π/180·진폭/°이므로 같은 0.5% 노이즈가 약 0.41″에 그칩니다. 비교기 앞에 필터를 넣으면 σ_V는 줄지만 지연이 늘어나고, 이것이 바로 다음 항으로 들어갑니다.
2. 회전 속도와 지연: Δx = v·t_d. t_d는 Z 트리거 경로와 위치 샘플링 경로 사이의 지연 차이로, 비교기, 로직, 케이블, 캡처 회로를 포함합니다. Z와 A/B가 같은 경로를 지나고 컨트롤러가 A/B 카운트로 래치하면 지연이 서로 상쇄됩니다. 위치가 사인/코사인 보간 샘플링에서 나오고 Z가 별도의 비교기 경로를 지나면 지연 차이가 남습니다. t_d = 1 μs, 3000 r/min(18 000°/s)일 때 Δx = 64.8″입니다. 회전 속도가 일정하면 교정 가능한 고정 오프셋일 뿐이지만, 원점 복귀 속도가 ±10% 안에서 변하면 ±6.5″의 산포가 됩니다. 캡처 회로가 50 MHz 클록으로 동기화될 때 ±20 ns의 클록 지터는 3000 r/min에서 약 ±1.3″에 해당합니다.
3. 온도 드리프트: Δx_T = ΔV / s. 문턱값은 고정되어 있는데 원점 진폭이 온도에 따라 떨어지면 문턱값 통과점이 이동합니다. 예에서 진폭이 10% 떨어지면 상승 에지가 약 25.6″ 뒤로 밀립니다(메커니즘과 억제 방법은 이 문서 라이브러리의 원점 온도 드리프트 글 참조). 시험 중 온도가 변하면 이 항이 분포를 넓혀 반복 정밀도가 나빠진 것처럼 보입니다.
4. 카운트 양자화. 컨트롤러가 사체배 카운트로 비게이트 Z를 래치하면, 읽히는 값은 에지가 속한 카운트입니다. 트리거 분포 전체가 한 카운트 안에 들어가면 ‘0 카운트’로 표시되고, 카운트 경계를 넘으면 인접한 두 값 사이를 오갑니다. 평균이 가장 가까운 카운트 경계에서 d만큼 떨어져 있을 때 튐 확률은 약 Φ(−d/σ)이며, d = 3σ에서 약 0.13%입니다. 게이트 Z는 에지 자체가 카운트 에지이므로 래치 로직에 경쟁 상태가 없는 한 래치 값이 확정적입니다.
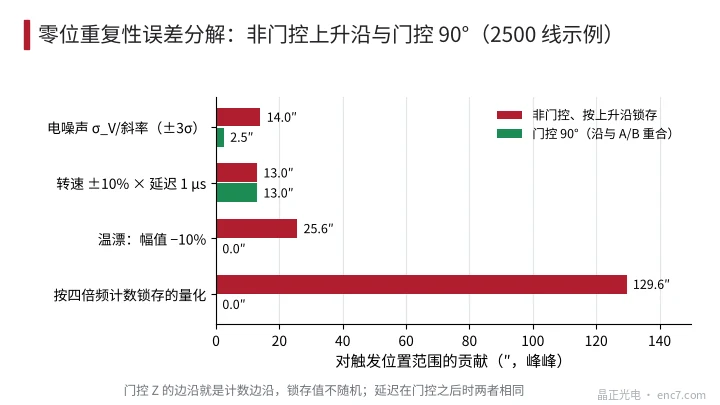
합성할 때 무작위 항은 제곱합 제곱근으로, 드리프트 항은 실제 변화 범위로 다룹니다. 예에서 노이즈 2.34″와 회전 속도 항(균일 분포 ±6.5″, σ ≈ 3.7″)을 합성하면 σ ≈ 4.4″이고, 진폭 10%의 선형 드리프트(σ ≈ 7.4″)를 더하면 약 8.6″로, 그림 1 시뮬레이션의 9.0″과 잘 맞습니다.
측정 방법과 기준
- 장치: 엔코더(또는 코드 디스크와 리드헤드)를 회전이 매끄러운 축계에 장착하고 일정 속도로 구동하며 충분히 열평형시킵니다.
- 기준: 자체 사인/코사인 신호의 고배율 보간(예: 주기당 1000점 이상, 2500선에서 약 0.5″) 또는 동축 기준 엔코더를 사용합니다. 기준의 분해능은 예상 σ보다 다섯 배 이상 미세해야 합니다. 원점 트랙과 인크리멘탈 트랙은 같은 코드 디스크 위에 있으므로 편심과 눈금 오차는 양쪽에 공통이며, 원점 위치에서의 보간 오차는 고정 오프셋일 뿐 산포에는 영향을 주지 않습니다.
- 캡처: Z의 상승 에지와 하강 에지에서 각각 하드웨어로 기준 위치를 래치하며, 캡처 지연은 알려져 있고 고정되어 있어야 합니다.
- 샘플: 조건당 최소 100회. σ 추정치의 상대 표준오차는 약 1/√(2M)이며 M = 100에서 약 7%입니다.
- 분리: 한 방향으로 5개 정도의 회전 속도에서 측정하고, 회전 속도를 가로축으로 평균값을 직선 근사합니다. 기울기가 t_d, 절편이 정적 위치입니다(그림 3 참조). 그다음 방향과 온도를 바꾸어 반복합니다.
- 보고: σ와 범위(M 명시), 방향, 에지, 회전 속도, 온도, 게이트 여부.
가장 흔한 실수는 컨트롤러의 사체배 카운트를 그대로 기준으로 쓰는 것입니다. 2500선에서 1 카운트는 129.6″로, 수 각초 수준인 실제 산포보다 훨씬 크며, ‘0 카운트’나 ‘±1 카운트’라는 결과는 트리거 점이 카운트 경계에서 얼마나 떨어져 있는지를 보여줄 뿐 반복 정밀도 자체가 아닙니다.
엔지니어링 요점
- 사양에는 단방향인지 양방향인지, σ인지 범위인지(샘플 수 M 포함), 회전 속도, 온도, 에지, 게이트 방식을 밝히고, 원점 오프셋과 원점 반복 정밀도는 따로 적습니다.
- 노이즈 항은 σ_V/기울기로 추정합니다. 원점 신호의 기울기를 높이는 것(다중 슬릿 코드 패턴, A/B 에지로의 게이트)이 단순 필터링보다 효과적입니다.
- 원점 복귀 속도는 고정합니다. 꼭 속도를 바꿔야 한다면 지연 차이 t_d를 측정하여 속도에 따라 보상합니다.
- 온도 드리프트는 나쁜 반복 정밀도로 위장합니다. 반복 정밀도는 열평형 후에 측정하고, 온도 드리프트는 항온조에서 따로 측정합니다.
- 비게이트 Z를 카운트로 래치할 때는 공칭 트리거 점을 카운트 중앙, 경계에서 3σ 이상 떨어진 곳에 두십시오. 이때 한 카운트 튐 확률은 약 0.13%입니다.
- 측정 기준의 분해능은 예상 σ보다 최소 5배 미세해야 하며, 사체배 카운트로 각초 수준의 반복 정밀도를 통계해서는 안 됩니다.
요약
원점 반복 정밀도는 원점을 반복 통과할 때 트리거 위치의 산포이며, 그 값은 단방향/양방향, σ/범위, 샘플 수 등의 기준에 좌우됩니다. 이는 노이즈 σ_V/기울기, 회전 속도와 지연 v·t_d, 온도 드리프트 ΔV/기울기, 카운트 양자화의 네 가지 항으로 분해됩니다. 게이트는 에지를 A/B에 고정하여 온도 드리프트와 양자화를 없앨 수 있지만 지연 차이는 없애지 못합니다. 고분해능 기준으로 여러 회전 속도에서 트리거 위치를 통계하면 각 항을 분리하고 비교 가능한 반복 정밀도 수치를 얻을 수 있습니다.
중국어 원문 기사 번역 (0268). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.