코드 디스크 레퍼런스 설계
작은 반경에 많은 라인인가, 큰 반경에 적은 라인인가: 같은 분해능에서의 오차 비교
회전당 2²⁰ 카운트는 r = 10 mm, 4096라인, 256분할 또는 r = 20 mm, 1024라인, 1024분할로 구현할 수 있습니다. 이 글은 편심, 보간, 눈금, 노이즈, 갭, 주파수를 항목별로 계산합니다. 리드헤드 1개일 때 후자의 합성 오차는 약 47″, 전자는 약 71″이며, 두 방식의 임계 편심은 약 0.6 μm입니다.
같은 회전당 2²⁰(1 048 576) 카운트, 카운트당 약 1.24″를 얻는 데는 두 가지 길이 있습니다. r = 10 mm에 4096라인을 새기고 256분할하거나, r = 20 mm에 1024라인을 새기고 1024분할하는 것입니다. 분해능은 같지만 오차 구성은 완전히 다릅니다. 전자는 라인이 조밀하고 반경이 작아 편심 오차가 크고 보간 오차가 작으며, 후자는 그 반대입니다. 이 글은 두 방식의 오차 성분을 항목별로 계산하고 어떤 경우에 어느 쪽을 골라야 하는지 제시합니다.
각 오차 성분은 r과 N에 따라 어떻게 변하는가
판독 반경 r, 라인 수 N, 분할수 k, 회전당 카운트 C = N·k로 둡니다.
편심(리드헤드 1개, 1차 고조파): Δθ_e = e / r, e는 패턴 중심의 회전축에 대한 어긋남.
보간 오차: 신호 주기에 비례. 신호 주기 P = 360°/N이며, 보간 오차가 주기의 ε_i(피크값, 상대값은 신호 품질로 결정)라면 Δθ_i = ε_i·P.
눈금 오차: 주로 눈금선 위치 오차 δx(마스크 묘화, 노광, 기판 변형)에서 온다면 각도 오차는 Δθ_g = δx / r. 각도형 오차(극좌표 묘화의 턴테이블 오차 등)에서 온다면 r과 무관.
노이즈: 신호 상대 노이즈 σ_n/A를 각도로 바꾸면 σ_θ = (σ_n/A)·P/(2π)이며, 역시 주기에 비례.
갭: 이미징 방식 판독의 최대 갭은 약 g_max ≈ 0.205·p²/λ(유도는 본 라이브러리의 이미징 방식 라인 수 상한 글 참조), 피치 p = 2πr/N.
신호 주파수: f = N·n/60, n은 회전 속도(r/min).
r은 편심, 선 위치형 눈금 오차, 피치에만 들어가고, N은 보간, 노이즈, 피치, 주파수에만 들어감을 알 수 있습니다. 두 방식의 차이는 이 두 그룹의 상충 관계입니다.
계산 예: 10 mm/4096라인 대 20 mm/1024라인
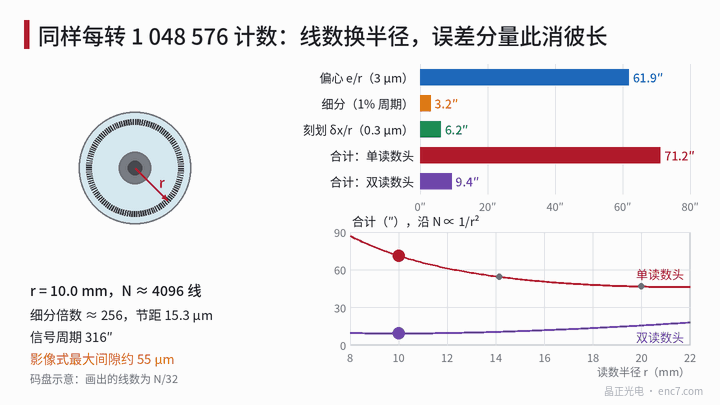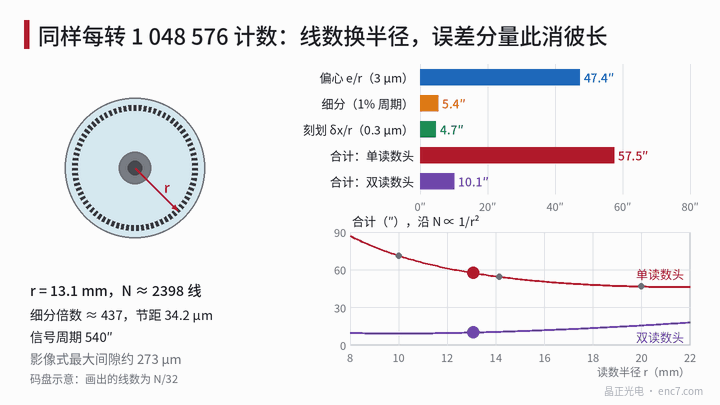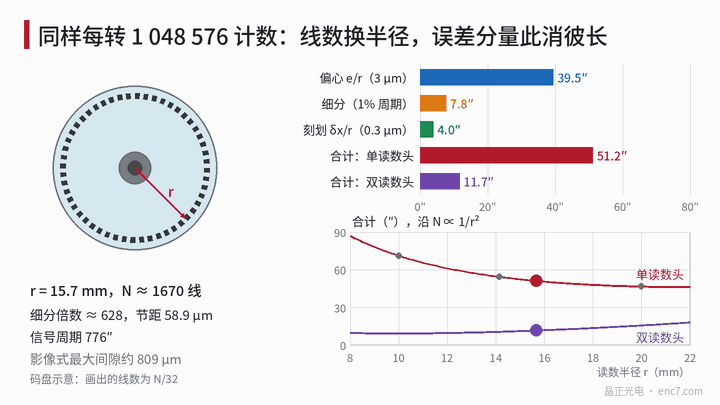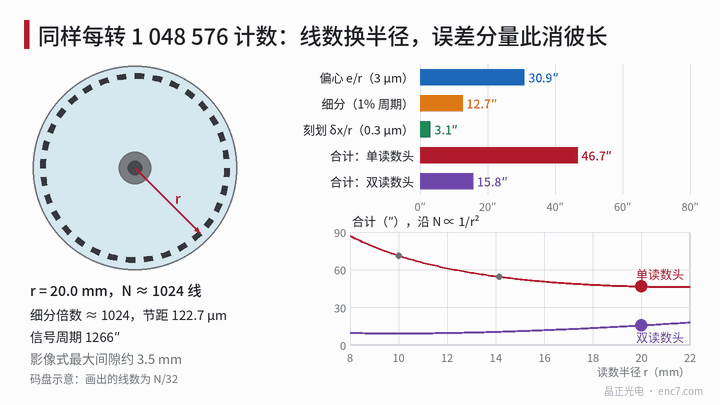
예시 가정: 리드헤드 1개의 잔류 편심 e = 3 μm, 보간 오차는 주기의 1%(미보정), δx = 0.3 μm, 신호 대 잡음비 A/σ_n = 500, λ = 0.88 μm.
| 항목 | A: r = 10 mm, 4096라인 | B: r = 20 mm, 1024라인 |
|---|---|---|
| 분할수 | 256 | 1024 |
| 피치 | 15.3 μm | 122.7 μm |
| 신호 주기 P | 316.4″ | 1265.6″ |
| 편심 e/r | 61.9″ | 30.9″ |
| 보간 오차 1%·P | 3.2″ | 12.7″ |
| 눈금 δx/r | 6.2″ | 3.1″ |
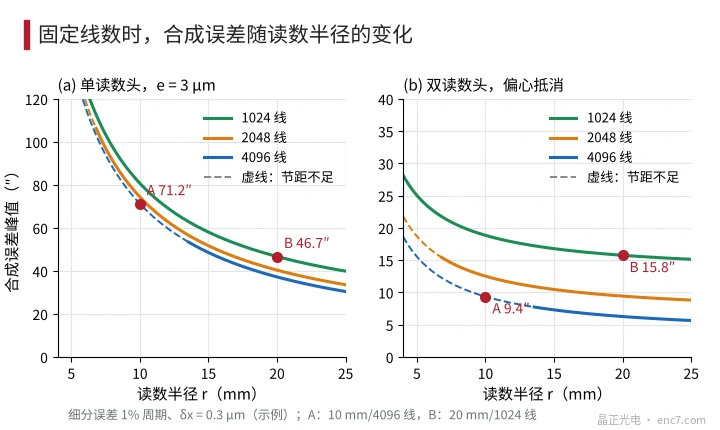
| 합계(리드헤드 1개) | 71.2″ | 46.7″ |
| 합계(리드헤드 2개, 편심 상쇄) | 9.4″ | 15.8″ |
| 노이즈 σ_θ | 0.10″ | 0.40″ |
| 이미징 방식 최대 갭 | 약 55 μm | 약 3.5 mm |
| 6000 r/min 신호 주파수 | 409.6 kHz | 102.4 kHz |
| 디스크 외경(예) | 약 Φ24 | 약 Φ44 |
합계는 각 성분 피크값의 합입니다. 편심은 1차 고조파이고 보간 오차는 주기당 1, 2, 4회의 고차 고조파입니다. 차수가 수천 배 차이 나면 1차 고조파 피크 부근에서 고차 성분이 많은 주기를 돌기 때문에 두 피크는 거의 확실히 겹칩니다. 따라서 피크값을 그대로 더해도 과대평가가 아닙니다.
결론은 분명합니다. 리드헤드 1개에서는 편심이 A 방식의 87%를 차지하고, B 방식은 반경을 2배로 해서 이를 절반으로 줄여 합계가 약 24″ 작습니다. 리드헤드 2개로 편심을 상쇄하면 주로 보간 오차가 남는데, A 방식의 주기는 B의 4분의 1에 불과해 오히려 합계가 약 6″ 작습니다.
임계 편심: 큰 반경이 유리한 경우는 언제인가
두 방식의 리드헤드 1개 합계를 같게 놓으면, B가 A보다 나은 조건은
(e + δx)·(1/r_A − 1/r_B) > ε_i·(P_B − P_A)
이며 P는 라디안, r은 mm입니다. 1/r_A − 1/r_B = 0.05 mm⁻¹, P_B − P_A = 949.2″ ≈ 4.60 mrad, ε_i = 1%를 대입하면 e + δx > 0.92 μm, 즉 임계 편심 e* ≈ 0.62 μm입니다. ε_i = 2%이면 e* ≈ 1.54 μm, 0.5%이면 약 0.16 μm입니다.
리드헤드 1개 엔코더의 조립 후 잔류 편심은 일반적으로 μm 수준으로 0.6 μm보다 훨씬 크므로, 이때는 큰 반경에 적은 라인이 유리합니다. 대향 리드헤드 2개를 쓰거나, 축 조립 후 편심 보정을 하거나, 보간 오차 자체가 이미 매우 작을 때에만 많은 라인의 장점이 드러납니다. 그림 2는 세 가지 라인 수의 합계 오차를 r의 함수로 그린 것입니다. 같은 반경이면 라인이 많을수록 좋지만, 4096라인은 갭 0.1 mm에서 r ≥ 13.5 mm가 필요하며 A 방식의 10 mm는 피치 부족을 나타내는 점선 구간에 놓입니다.
그 밖의 대가
- 갭과 판독 방식: A 방식은 피치 15.3 μm로, 이미징 방식에서는 갭을 약 55 μm 이하로 줄여야 하고 면 흔들림과 축방향 유격의 여유가 매우 작아, 간섭식이나 3격자 방식으로 바꿔야 하는 경우가 많습니다. B 방식은 갭 제약이 거의 없습니다.
- 신호 주파수: A 방식은 6000 r/min에서 409.6 kHz로, 프런트엔드 대역폭과 비교기를 이에 맞춰 설계해야 합니다. B 방식은 그 4분의 1입니다.
- 보간 회로: B 방식은 주기당 1024분할로 1분할이 전기각 약 6.1 mrad이며, 노이즈와 ADC 비트 수 요구가 더 높고 노이즈 각도는 A의 4배입니다.
- 외형과 관성 모멘트: 같은 두께에서 관성 모멘트는 외경의 4제곱으로 증가하여 Φ44는 Φ24의 약 11배입니다. 서보 모터에는 대개 영향이 크지 않지만 공간이 제한된 관절 모듈에서는 확고한 제약입니다.
설계 포인트
- 먼저 편심을 상쇄할 수 있는지 판단합니다. 리드헤드 1개에서는 편심이 보통 합성 오차의 대부분을 차지하며, 예에서 A 방식은 약 87%입니다. 판독 반경 확대를 우선해야 합니다.
- 임계 편심으로 선택합니다: e* = ε_i·(P_B − P_A)/(1/r_A − 1/r_B) − δx, 예에서 약 0.6 μm. 실제 편심이 이보다 크면 큰 반경에 적은 라인을 고릅니다.
- 리드헤드 2개 또는 축 조립 후 보정 시에는 보간 오차를 봅니다. 오차는 신호 주기에 비례하며, 예에서 4096라인 방식 합계 9.4″가 1024라인의 15.8″보다 낫습니다.
- 작은 반경에 많은 라인은 먼저 갭을 확인합니다: r = 10 mm, 4096라인이면 피치 15.3 μm이고, 이미징 방식 갭은 약 55 μm 미만이어야 합니다.
- 큰 반경에 적은 라인은 보간 체인을 확인합니다. 노이즈 각도는 주기에 비례하며, 분할수가 높을수록 ADC와 아날로그 프런트엔드의 신호 대 잡음비 요구가 높아집니다.
- 눈금 오차는 유형을 구분합니다. 선 위치형은 r에 따라 감소하고 각도형은 r과 무관하므로, 반경 확대는 전자에만 효과가 있습니다.
정리
같은 분해능에서 라인 수와 반경의 조합이 오차 구성을 결정합니다. 반경은 편심과 선 위치 오차를, 라인 수는 보간 오차, 노이즈, 피치를 좌우합니다. 리드헤드 1개에 편심이 μm 수준이면 큰 반경에 적은 라인이 더 정확하고, 편심이 상쇄되면 작은 반경에 많은 라인이 더 정확하지만 갭과 대역폭의 대가를 치릅니다. 임계 편심 공식에 자신의 파라미터를 대입하면 어느 길로 갈지 바로 판단할 수 있습니다.
중국어 원문 기사 번역 (0302). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.