코드 디스크 레퍼런스 설계
버니어 트랙 조합: 라인 수 선정과 허용차 예산
버니어 원리와 오차 여유는 이 자료집의 별도 글에서 다뤘다. 이 글은 설계 절차를 제시한다. 절대 분해능에서 메인 트랙 라인 수를 정하고, N − 1 또는 N − 2^k 조합을 고르고, 각 판정 변수의 가중치를 쓰고, ±½ 여유를 보간·편심·노이즈에 배분하며, r = 10–40 mm에서 여섯 가지 조합의 허용 보간 오차, 노이즈, 편심을 표로 정리한다.
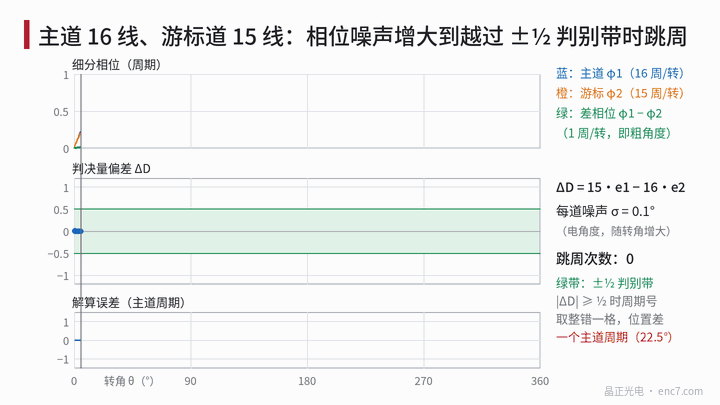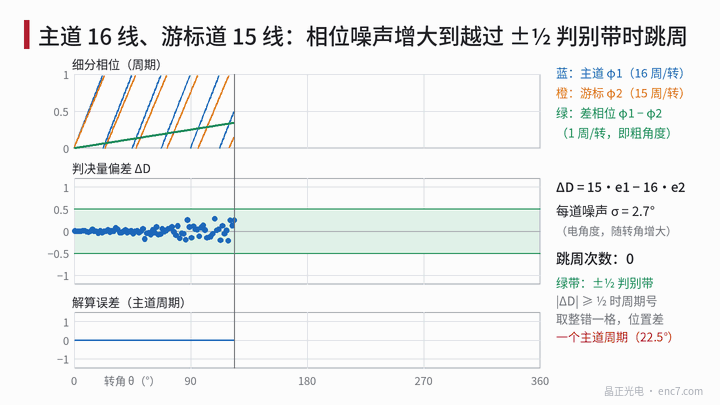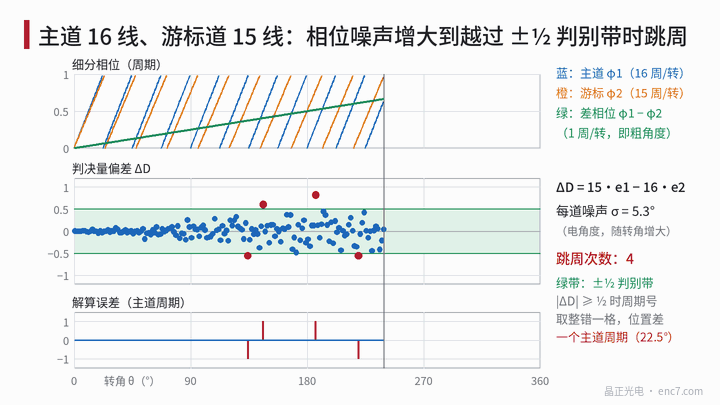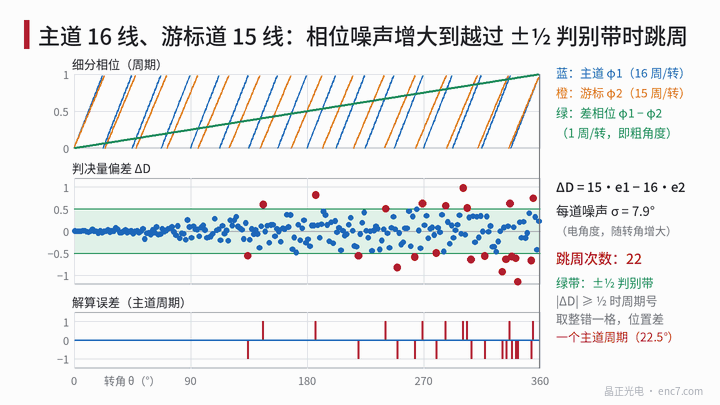
버니어 앱솔루트 부호화는 라인 수가 조금씩 다른 여러 개의 사인/코사인 트랙을 쓰고, 그 위상차의 맥놀이로부터 절대 위치를 얻는다. 원리와, 위상 오차가 얼마나 커지면 주기를 건너뛰는지는 이미 다뤘다(이 자료집의 버니어 부호화와 오차 여유에 관한 두 글 참조). 디스크를 그리는 단계가 되면 문제는 구체적인 설계 선택으로 바뀐다. 메인 트랙은 몇 라인으로 할지, 어떤 버니어 트랙을 짝지을지, 트랙을 어떤 순서로 배치할지, 편심과 보간 오차를 각각 얼마까지 허용할지이다. 이 글은 이 단계들을 이어 정리하고, 마지막에 r = 10–40 mm의 조합과 허용차 표를 제시한다.
첫째 단계: 절대 분해능에서 메인 트랙 라인 수를 정한다
버니어 엔코더의 최종 분해능과 정확도는 모두 메인 트랙에서 나온다. 회전당 카운트 = N × 보간 배수이며, 메인 트랙의 보간 오차는 그대로 정확도에 들어간다. 메인 트랙 라인 수 N은 세 가지 제약으로 범위가 정해진다.
- 분해능: N ≥ 2^B / k_max. B는 목표 비트 수, k_max는 신호 대 잡음비가 허용하는 보간 배수이다.
- 피치: p = 2πr/N은 스캐닝 방식이 요구하는 하한보다 작아지면 안 된다.
- 버니어 판정: N이 클수록 판정이 어렵다. 아래 참조.
예: r = 20 mm, 목표 2²¹ 카운트(약 0.62″), 보간 배수 1024, 메인 트랙 N = 2048, 피치 61.4 μm.
둘째 단계: 조합을 고르고 판정 가중치를 쓴다
각 트랙의 위상 오차를 e_i(그 트랙의 주기 단위)라 하자. 각 해석 단계는 한 바퀴에 P_a 주기인 맥놀이 신호에서 한 바퀴에 P_b = R·P_a 주기인 신호로 넘어간다. 판정 변수의 편차는 트랙 오차의 선형 결합 ΔD = Σ a_i·e_i이며, 신뢰성 있는 해석에는 |ΔD| < ½가 필요하다. 흔한 조합의 가중치:
| 조합 | 각 단계의 이득 R | 단계별 가중치 a_i | 최대 Σ|a_i| |
|---|---|---|---|
| 두 트랙 N, N − 1 | N | (N − 1, −N) | 2N − 1 |
| 세 트랙 N, N − 1, N − S | S, N/S | (S − 1, −S, 1); (N/S − 1, 0, −N/S) | max(2S, 2N/S − 1) |
| 네 트랙 N, N − 1, N − S₁, N − S₂ | S₁, S₂/S₁, N/S₂ | 같은 방식으로 단계별로 씀 | 약 2 × 최대 단계 비 |
S는 모든 단계의 주기 비가 정수가 되도록 2^k로 고른다. 세 트랙에서는 S ≈ √N이 가장 균형 잡힌 선택이다. N = 1024이면 S = 32로 두 단계의 이득이 모두 32가 되고, N = 2048이면 S = 32 또는 64로 최대 단계 비가 64이다. 네 트랙이면 각 단계를 16 이내로 유지할 수 있다. 2016이나 1984 같은 버니어 라인 수는 2의 거듭제곱일 필요가 없다. 위상만 쓰기 때문이다.
셋째 단계: ±½ 여유를 배분한다
모든 단계는 다음을 만족해야 한다.
Σ|a_i|·ε + ΔD_ecc + 6.1·σ·√(Σa_i²) + ΔD_기타 ≤ ½
여기서 ε는 트랙당 보간 오차의 상한(주기 단위, 최악 부호로 합산), σ는 트랙당 위상 노이즈, 6.1σ는 약 10⁻⁹의 단일 건너뜀 확률에 해당하고, ΔD_기타에는 샘플링 스큐, 눈금 오차, 열 드리프트가 포함된다. 배분 예: 보간 40%, 편심 20%, 노이즈 30%, 기타 10%.
편심은 각 트랙에 각도 오차 (e/r_i)·sin(θ + α), 즉 위상 오차 e_i = N_i·e/(2π·r_i)를 만든다. 공통 부분은 판정에서 상쇄되고 다음이 남는다.
ΔD_ecc = (e/2π)·|Σ a_i·N_i / r_i|
이 항은 트랙 간격에 비례하고 r²에 반비례한다. 샘플링 스큐도 같은 부류이다. 세 트랙 2048/2047/2016 조합의 둘째 단계에서 트랙 간 샘플링 스큐가 100 ns이면 약 230 r/min 이상에서 10% 여유를 다 쓴다. 따라서 버니어 해석은 정지 또는 저속에서 하거나, 모든 트랙을 동시에 샘플 앤드 홀드해야 한다.
넷째 단계: 트랙 순서
메인 트랙은 피치가 가장 크고 편심에 의한 각도 오차가 가장 작은 최외곽 반경에 둔다. 나머지 트랙의 순서는 ΔD_ecc에 영향을 준다. 이득이 큰 단계가 쓰는 트랙을 메인 트랙 바로 옆에 두어야 한다. r = 20 mm, 트랙 간격 0.8 mm의 2048/2047/2016을 예로 들면, 둘째 단계의 이득은 64이고 2016 트랙을 쓴다. 메인 트랙 바로 안쪽 첫 트랙을 2016으로 하면 허용 편심은 2.24 μm이고, 2047을 첫 트랙으로 하면 약 1.1 μm에 불과하다. 모든 트랙은 같은 포토마스크에서 만들어지므로 트랙 간 동심도는 마스크가 보장한다. 세 피치는 약 61.4, 59.8, 56.5 μm이며, 리드헤드의 인덱스 격자는 각 피치에 맞춰 설계해야 한다.
허용차 예산 표
위 배분, 트랙 간격 0.8 mm, 허용 편심이 가장 큰 트랙 순서로 계산했다(허용 편심의 반경에 따른 변화는 그림 2 왼쪽).
| 조합 | 트랙당 보간 오차 ε | 트랙당 노이즈 σ | r = 10 / 20 / 30 / 40 mm에서 허용 편심 |
|---|---|---|---|
| 두 트랙 256/255 | 0.14° | 0.024° | 1.1 / 4.6 / 10.5 / 18.9 μm |
| 세 트랙 1024/1023/992 | 1.12° | 0.20° | 1.0 / 4.5 / 10.5 / 19.0 μm |
| 세 트랙 2048/2047/2016 | 0.57° | 0.10° | 0.5 / 2.2 / 5.2 / 9.4 μm |
| 네 트랙 2048/2047/2040/1920 | 2.25° | 0.40° | 1.1 / 4.7 / 10.9 / 19.6 μm |
| 세 트랙 4096/4095/4032 | 0.56° | 0.10° | 0.13 / 0.56 / 1.3 / 2.3 μm |
| 네 트랙 4096/4095/4080/3840 | 2.25° | 0.40° | 0.32 / 1.5 / 3.5 / 6.4 μm |
(ε와 σ는 전기각. 메인 트랙 피치: r = 10 mm의 1024라인 61.4 μm, r = 20 mm의 2048라인 61.4 μm, r = 40 mm의 4096라인 61.4 μm.)
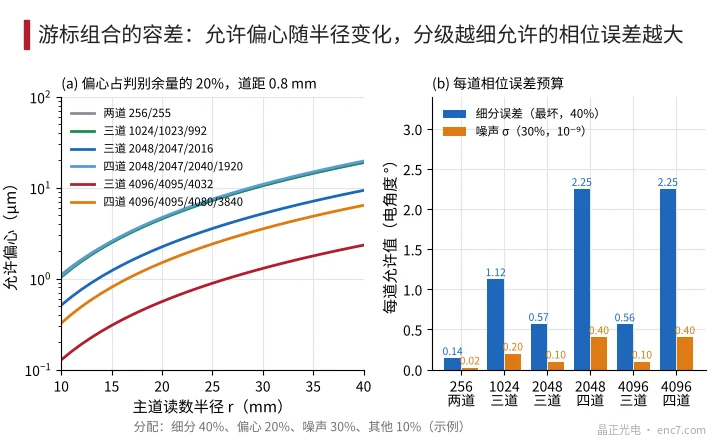
몇 가지 결론: 두 트랙 256/255 조합은 세 트랙 1024와 거의 같은 편심을 허용하지만 보간 오차는 0.14°만 허용해 8배 엄격하다. 1%의 DC 오프셋은 약 0.57°의 보간 오차를 만들며, 이는 세 트랙 2048 설계의 보간 예산 전부에 해당한다. 네 트랙이어야 여유가 남는다. 4096라인 메인 트랙에 세 트랙 조합이면 r = 20 mm에서 허용 편심이 약 0.56 μm에 불과해 조립으로 달성하기 어렵다. 네 트랙이나 더 큰 반경으로 바꾼다.
엔지니어링 요점
- 메인 트랙이 분해능과 정확도를 정하고, 버니어 트랙은 판정 여유만 소모한다. 먼저 피치와 보간 배수로 메인 트랙 N을 정한 뒤 조합을 고른다.
- 두 트랙 조합은 N이 약 256까지만 적합하다. Σ|a| = 2N − 1이며, N = 256에서 트랙당 보간 오차는 전기각 약 0.14° 미만이어야 한다.
- 세 트랙에서는 S를 √N 근처의 2의 거듭제곱으로 고른다. N ≥ 2048이면 네 트랙을 검토하며, 단계 이득은 약 16을 넘지 않고 트랙당 약 2.25°까지 보간 오차가 허용된다.
- 편심 항 (e/2π)·|Σ a_i·N_i/r_i|는 트랙 간격에 비례한다. 이득이 가장 큰 단계가 쓰는 트랙을 메인 트랙 바로 옆에 두면, 예에서는 허용 편심이 두 배가 된다.
- 버니어 해석은 정지 또는 저속에서 하거나 모든 트랙을 동시에 샘플링한다. 세 트랙 2048 설계에서 100 ns의 샘플링 스큐는 약 230 r/min에서 10% 여유를 다 쓴다.
- 표의 배분 비율은 예시이다. 보간 회로의 실측 오차와 노이즈, 조립에서 달성 가능한 편심에 따라 다시 배분하고, 최소 10%의 여유를 남긴다.
정리
버니어 디스크의 설계 순서는 다음과 같다. 분해능과 피치로 메인 트랙을 정하고, N의 크기에 따라 두·세·네 트랙 조합을 고르고, 각 단계의 판정 가중치를 쓰고, ±½ 여유를 보간 오차·편심·노이즈·샘플링 스큐에 배분한 뒤, 트랙 순서와 트랙 간격으로 편심 항을 줄인다. 메인 트랙 라인 수가 클수록 보간 오차와 조립 편심을 달성 가능한 범위로 유지하기 위해 버니어 단계를 하나 더 둘 필요가 커진다.
중국어 원문 기사 번역 (0305). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.