산업 응용 심층 읽기
하모닉 감속기 전달오차 시험대: 입출력 코드 디스크를 어떻게 고를까
전달오차 TE = θ_out − θ_in/i 는 입력과 출력에 엔코더를 각각 달아 측정한다. 본고는 양단 오차가 TE로 환산되는 가중치를 유도하고, 입력 측 분해능과 정밀도는 i로 희석되며 출력 측 정밀도가 거의 모든 것을 결정함을 보이며, i = 100 계산 예로 라인 수, 보간, 편심, 동기 샘플링 요구를 제시한다.
하모닉 감속기의 전달오차(TE)는 보통 수십 각초에서 일분 내지 이분각에 이른다. 시험대는 입력축과 출력축에 엔코더를 각각 달며, TE는 두 각도를 환산한 뒤의 차이다. 두 엔코더는 대칭으로 보이지만 TE에 대한 기여는 전혀 비대칭이다. 입력축은 빨리 돌고, 그 위의 오차는 모두 감속비 i로 줄어든다. 출력축의 오차는 그대로 결과에 들어간다. 선정은 이 비대칭에서 출발해야 한다.
측정 방정식과 불확도
TE = θ_out − θ_in/i
여기서 i는 감속비(잇수로 정해지는 정확한 정수)이며, θ_in은 연속 누적해야 하고 나머지를 취해서는 안 된다. 각 오차원은 다음 식으로 합성한다.
u_c² = u_out² + (u_in/i)² + (ω_out·Δt)²
ω_out은 출력 각속도, Δt는 두 채널 샘플링 시각의 차이다. 입력 측 오차는 i로 나뉜다. 두 채널의 동기 오차는 입력을 먼저 채든 출력을 먼저 채든, TE로 환산하면 ω_out·Δt이다.
시험대 자체의 확장 불확도는 피측정량 규격의 1/5~1/10보다 작아야 한다. TE 피크-피크 규격을 ≤ 60″로 가정하면 U는 6–12″ 이하여야 한다.
입력 측: i로 희석된다
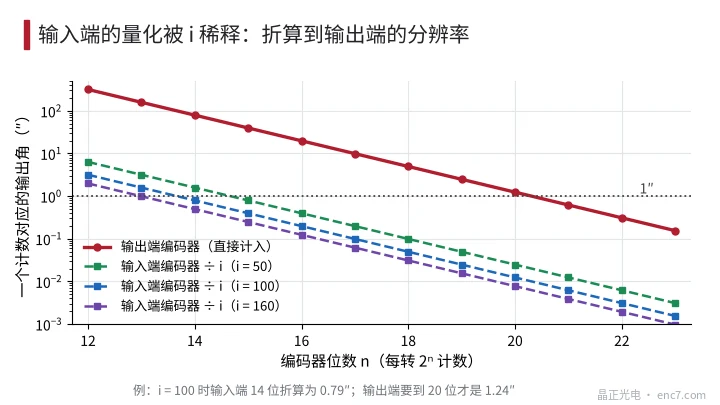
입력 엔코더의 카운트 q_in을 출력 측으로 환산하면 q_in/i에 불과하다. q_in/i ≤ 1″이려면 q_in ≤ i 각초여야 하며, i = 50, 100, 160에서는 각각 15, 14, 13비트이다(39.5″, 79.1″, 158.2″에 해당). 모터 측에서 흔한 17비트(9.9″)는 환산 후 겨우 0.099″로, 충분하고도 남는다.
정밀도도 마찬가지로 희석된다. 예에서 입력 엔코더 정밀도는 ±40″, 환산 후 ±0.4″이다. 편심 3 μm, r = 12 mm에서 일차 오차는 51.6″, 환산 후 0.52″이다. 이는 출력 회전당 i차에 떨어지며, 웨이브 제너레이터의 1차 성분과 같은 차수여서 스펙트럼에서 분리할 수 없지만 진폭은 작다.
출력 측: 정밀도가 거의 모든 것을 결정한다
출력 엔코더의 오차는 그대로 계상된다. 요구는 세 가지이다.
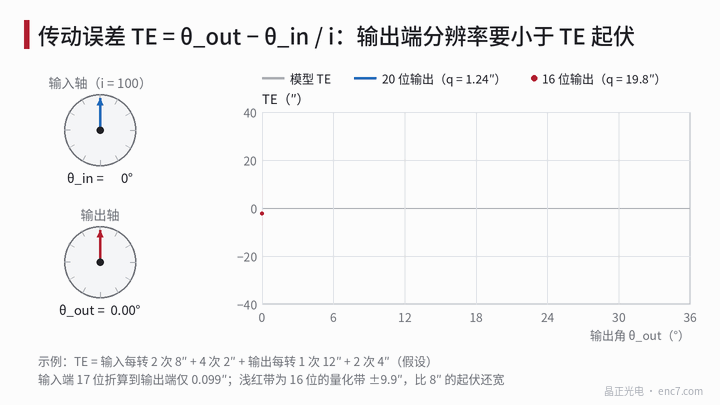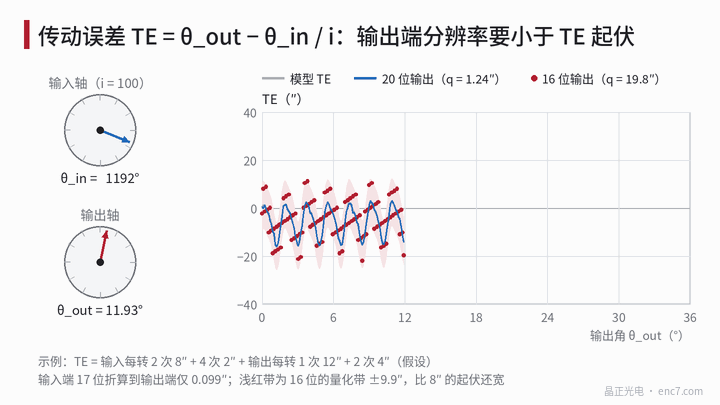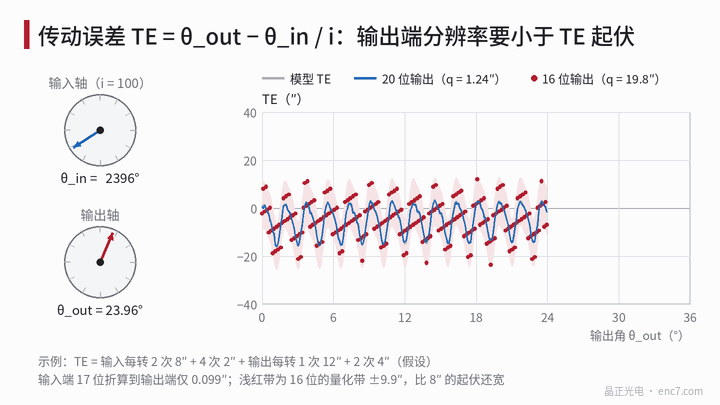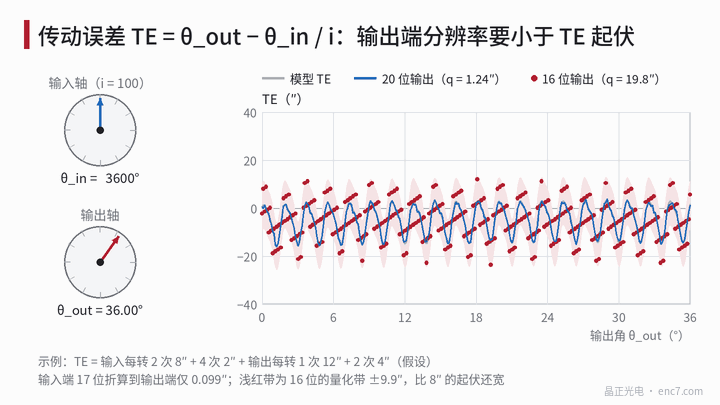
정밀도: 나머지 항을 무시할 수 있을 때 U = 2a/√3 ≈ 1.15a(a는 정밀도 반폭)이므로, a는 0.87·U보다 약간 작아야 한다. 양자화: q_out은 분해해야 할 TE 성분 진폭의 1/5보다 작아야 한다. 그림 1에서 16비트(19.8″)는 8″의 2차 성분을 측정하지 못하고, 20비트(1.24″)라야 보인다. 저차 오차: 엔코더 자신의 편심 오차는 출력 회전당 1회이며, 감속기 출력의 1차 성분과 같은 차수여서 그대로 거짓 TE로 겹친다. Ø100 mm 코드 디스크, r = 45 mm에서 편심 2 μm는 이미 9.2″이므로, 출력 측은 대경 쌍 리드헤드를 쓰거나 먼저 표준기로 교정해야 한다. 코드 디스크는 출력 플랜지에 직접 달고 커플링을 거치지 않는다. 커플링의 각도 전달 오차는 미스얼라인먼트에 따라 변한다.
라인 수도 TE의 차수를 피해야 한다. TE의 주성분은 출력 각 영역의 2i, 4i차(i = 100일 때 200, 400차)에 있으며, 출력 엔코더를 4096 라인으로 하면 보간 오차는 4096차와 그 배수에 나타나 200의 정수배가 아니다. 2000 라인으로 하면 보간 오차가 2i의 정수배 차수에 떨어져 TE의 고차 고조파와 구별할 수 없다.
동기 샘플링
TE의 2i차 성분은 출력 영역에서 약 1.8°의 주기밖에 없으므로, 입력 각도의 등간격으로 트리거하고, 입력 회전당 32점(출력 회전당 3200점), 2i차는 주기당 16점, 4i차는 8점으로 하며, 반복 정밀도를 보기 위해 적어도 2 출력 회전을 취득한다.
두 채널은 같은 트리거 에지에서 래치해야 한다. 출력 2 r/min(12°/s)일 때 ω_out·Δt는 Δt = 10 μs에서 0.43″, 100 μs에서 4.3″, 1 ms에서 43″이다. 직렬 인터페이스의 고정 지연 차는 교정 후 빼 버릴 수 있고, 지터 분은 하드웨어 트리거로 제어해야 한다.
계산 예: i = 100, TE 규격 60″
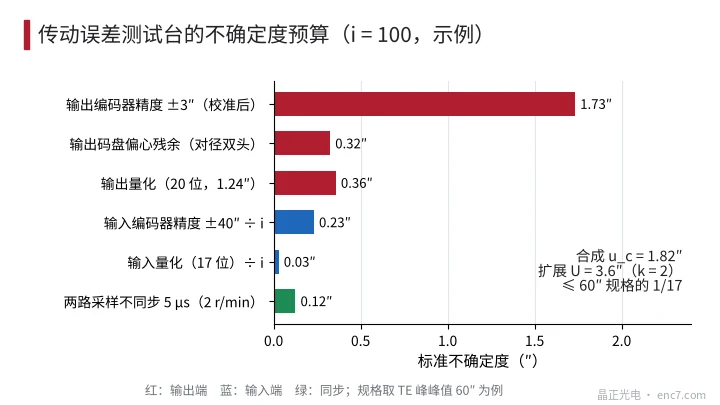
가정: 입력 17비트(2048 라인×분할수 64), 정밀도 ±40″; 출력은 Ø100 mm 코드 디스크, 4096 라인×분할수 256(20비트), 대경 쌍 헤드, 교정 후 정밀도 ±3″, 편심 잔류는 5%로 둔다; 출력 2 r/min, 동기 오차 5 μs.
| 오차원 | 진폭 | 표준 불확도 |
|---|---|---|
| 출력 엔코더 정밀도 | ±3″ | 1.73″ |
| 출력 코드 디스크 편심 잔류 | 0.46″ | 0.32″ |
| 출력 양자화 | 1.24″ | 0.36″ |
| 입력 엔코더 정밀도 ÷ i | ±0.4″ | 0.23″ |
| 입력 양자화 ÷ i | 0.099″ | 0.03″ |
| 동기 5 μs | 0.22″ | 0.12″ |
합성은 u_c = 1.82″, U(k = 2) = 3.6″로, 규격의 약 1/17이다.
변경의 영향: 입력 측을 12비트(환산 3.2″)로 낮추면 U는 4.1″까지만 오르고 여전히 1/10을 만족한다. 출력 측에서 대경 쌍 헤드를 쓰지 않고 편심 2 μm의 9.2″를 전액 계상하면 U는 약 13.4″로 올라 1/5(12″)을 초과한다. 규격을 15″까지 조이면 출력 측 정밀도는 ±1″급이어야 하고, 그때 U는 약 1.6″(약 1/9)이며 입력 측 17비트로도 충분하다.
공학 요점
- 입력 측은 q_in ≤ i 각초로 비트 수를 고른다. 13–17비트면 충분하고, 고정밀도 엔코더를 추구할 필요는 없다.
- 출력 측 정밀도 반폭은 U의 0.87배 이하, 양자화는 분해할 TE 성분 진폭의 1/5 미만으로 두고, 대경 쌍 리드헤드나 교정으로 1차 편심 항을 제거한다.
- 두 채널을 같은 하드웨어 트리거 에지에서 래치하고, ω_out·Δt로 동기 요구를 산정하며, 인터페이스 고정 지연 차를 뺀다.
- 입력 각도의 등간격으로 샘플링하고, 입력 회전당 32점 이상, 데이터는 정수 개의 출력 회전을 취해 TE의 2i, 4i차가 새지 않게 한다.
- 출력 엔코더 라인 수는 2i의 정수배를 피하고, 출력 측 코드 디스크는 출력 플랜지에 직접 달며 커플링을 거치지 않는다.
- 규격을 절반으로 조일 때마다 투자의 초점은 출력 측 정밀도이지, 입력 측 분해능이 아니다.
맺음
TE 시험대의 두 엔코더는 결과에 대한 가중치가 i배 다르다. 입력 측의 분해능, 정밀도, 편심은 모두 i로 희석되고, 출력 측은 그대로 계상된다. 따라서 입력 측은 보통의 중간 비트 엔코더로 충분하고, 예산은 출력 측 정밀도, 쌍 리드헤드, 직접 설치에 모으며, 하드웨어 트리거로 두 채널의 동기를 보장하면 된다.
중국어 원문 기사 번역 (0762). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.