산업 응용 심층 읽기
SCARA 로봇 첫째 축: 암 길이 400 mm에서 1″는 말단에 몇 마이크로미터인가
SCARA 말단 오차는 두 관절 각오차가 각각의 힘의 팔로 증폭된 뒤 합성된다. 본고는 σ_p = √(r²σ1² + L2²σ2²)를 유도하고, ±10 μm를 두 축에 나누며(3.6″와 8.3″), 감속비 80의 모터 측 엔코더로 환산하고, 60° 왕복 때 신호 주파수 205 kHz를 추정한다.
SCARA의 말단 반복 위치 결정 지표는 길이량, 예를 들어 ±10 μm이고, 엔코더의 지표는 각량이다. 둘 사이에 있는 것은 힘의 팔뿐이다. 첫째 축에서 말단까지 400 mm일 때 1″는 400 mm × 4.848×10⁻⁶ = 1.94 μm이다. 본고는 이 환산에서 출발해 말단 지표를 두 관절에 나누고 모터 측 엔코더로 되돌려, 얼마나 가늘고 얼마나 정확해야 하는지를 본다.
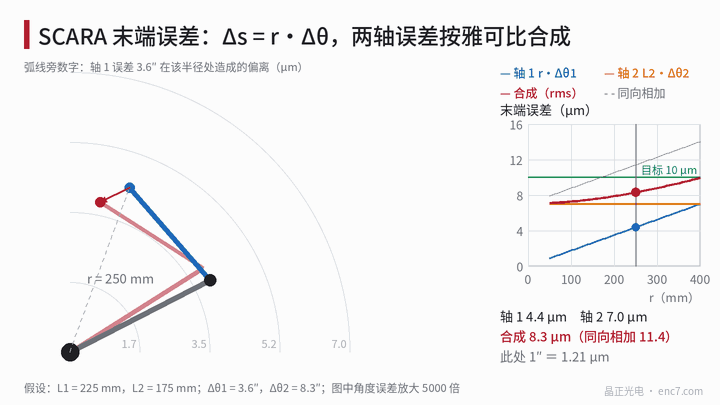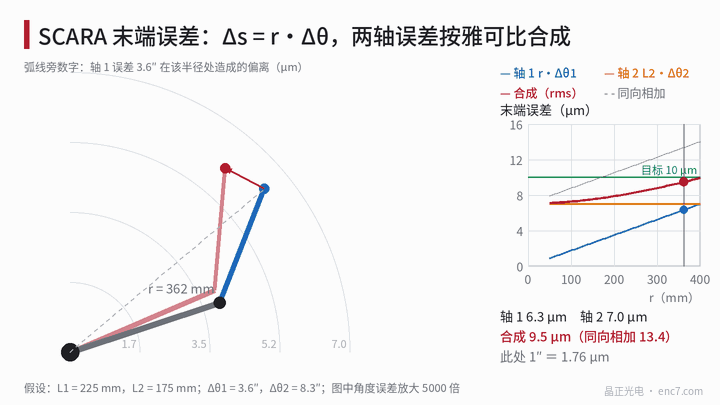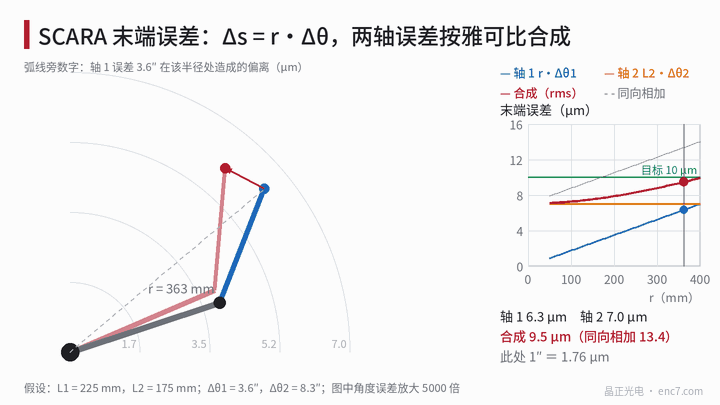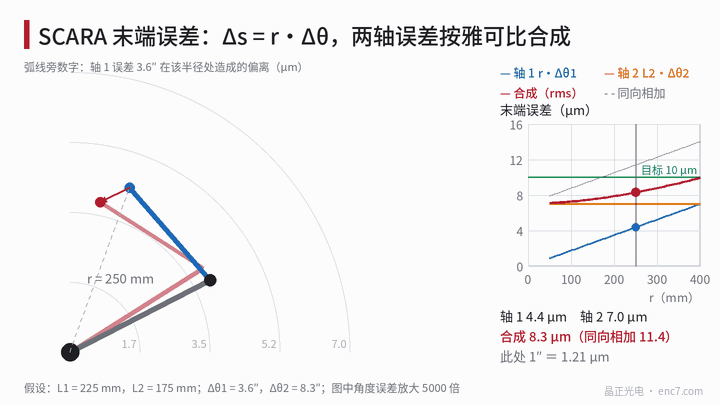
각도에서 말단으로: 야코비안과 두 축의 합성
말단 위치는 p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2))이며, L1, L2는 두 절의 암 길이, θ1, θ2는 두 관절각이다. 두 관절각으로 편미분하면:
- ∂p/∂θ1: 크기는 r(축 1에서 말단까지의 거리), 방향은 연결선에 수직;
- ∂p/∂θ2: 크기는 L2, 방향은 둘째 암에 수직.
따라서 말단 오차 Δp = J·Δθ는 접선 성분만 있고 반지름 성분은 없다. 두 축 오차가 독립일 때 말단 오차 벡터의 제곱평균제곱근은
σ_p = √(r²σ1² + L2²σ2²)
이다. σ1, σ2는 두 관절 각오차의 표준편차이다. 두 열이 같은 방향으로 더해지는 상한은 r·σ1 + L2·σ2이며, 암이 쭉 펴졌을 때 나타난다. σ_p는 r에만 의존하므로 오차 등치선은 첫째 축을 중심으로 하는 동심원이다(그림 1).
오차 예산: ±10 μm를 두 축에 나누기
계산 예는 L1 = 225 mm, L2 = 175 mm, 최대 r = 400 mm로 둔다. ±10 μm를 합성 상한으로 보고 각 축에 7 μm씩 나누면 제곱합은 9.9 μm이다:
- 축 1: 7 μm ÷ 400 mm → 1.75×10⁻⁵ rad = 3.6″;
- 축 2: 7 μm ÷ 175 mm → 4.0×10⁻⁵ rad = 8.3″.
각도 예산은 힘의 팔에 반비례하며, 둘째 암이 짧으므로 허용 각오차는 더 크다. 각 r에서의 기여는 다음과 같다:
| r | 축 1(3.6″) | 축 2(8.3″) | 합성 | 같은 방향 합 |
|---|---|---|---|---|
| 100 mm | 1.75 μm | 7.0 μm | 7.3 μm | 8.8 μm |
| 200 mm | 3.49 μm | 7.0 μm | 7.9 μm | 10.5 μm |
| 300 mm | 5.24 μm | 7.0 μm | 8.8 μm | 12.3 μm |
| 400 mm | 6.98 μm | 7.0 μm | 9.9 μm | 14.0 μm |
가까운 곳에서는 축 2가 주이고, 쭉 펴지면 두 축이 비슷하다. 주의할 점은, 반복 위치 결정이 문제 삼는 것은 매번 도착 뒤의 흩어짐이며, 같은 위치에서 안정한 엔코더의 정적 오차는 반복 정밀도에 들어가지 않고 절대 정밀도에 들어간다. 반복 정밀도의 원천은 잡음, 백래시, 온도 드리프트이다.
모터 측으로의 환산: 감속비가 엔코더를 80배 완화한다
축 1의 감속비를 N = 80으로 둔다. 예에서 감속기의 반복 오차를 2.5″, 구조와 열 드리프트를 2.0″로 두면, 축 1이 엔코더 관련 항에 남기는 예산은
√(3.6² − 2.5² − 2.0²) = 1.65″
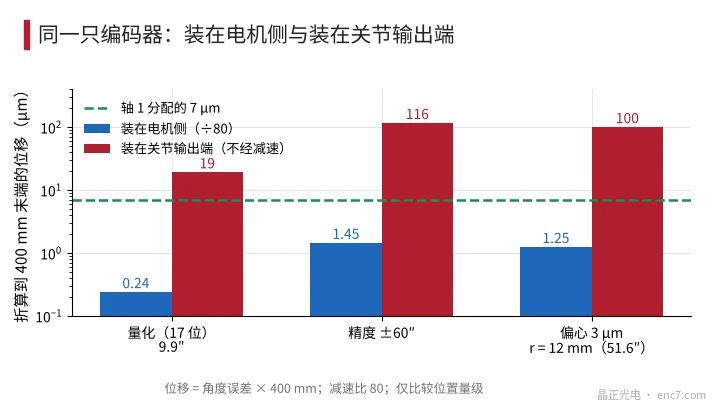
이다. 모터 측으로 환산하면 1.65″ × 80 = 132″이다. 17비트(카운트당 9.9″), 2048 라인, 정밀도 ±60″, Ø30 mm 코드 디스크 r = 12 mm, 편심 3 μm(일차 오차 51.6″)를 예로 들면, 관절로 환산한 값은:
| 항목 | 모터 측 | 관절로 환산 | 400 mm 말단으로 환산 |
|---|---|---|---|
| 양자화 | 9.9″ | 0.12″ | 0.24 μm |
| 정밀도 | ±60″ | 0.75″ | 1.45 μm |
| 편심 | 51.6″ | 0.64″ | 1.25 μm |
세 진폭의 제곱합은 약 0.99″로 1.65″보다 작다. 분해능 판거는 q/N ≤ 엔코더 예산의 1/5, 곧 q ≤ 26″로 둘 수 있고, 16비트(19.8″)면 충분하다. 같은 엔코더를 관절 출력단에 달면(그림 2) 세 항은 각각 19, 116, 100 μm로 모두 7 μm를 넘는다. 축 1을 출력단 직접 측정으로 바꾸면 Ø100 mm 코드 디스크(r = 45 mm)는 편심만으로 1.65″를 채우기 위해 0.36 μm 이내여야 하며, 그렇지 않으면 대경 쌍 리드헤드가 필요하다.
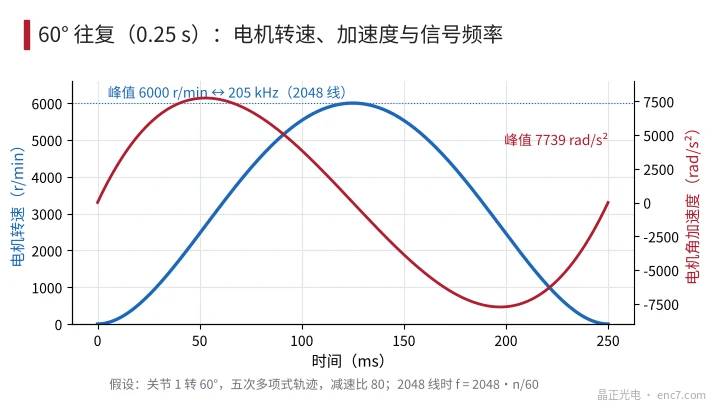
왕복 운동: 신호 주파수와 가속도
관절 1이 0.25 s 안에 60° 돌고 다섯 차 다항식 궤적을 따른다고 하자. 관절 피크 각속도는 1.875·Δ/T = 7.85 rad/s(75 r/min), 피크 각가속도는 5.77·Δ/T² = 96.7 rad/s²이다. 감속비 80을 곱하면 모터 피크 회전 속도는 6000 r/min, 피크 각가속도는 7739 rad/s²이다.
2048 라인에서 신호 주파수 피크는 205 kHz(f = N·n/60)이며, 속도가 오르고 내릴 때 주파수는 약 2.5 kHz/ms의 속도로 변한다. 추종 루프식 보간의 실락 조건은 f_n ≥ √(N·α)/2π로, 이때 약 634 Hz이므로 루프 대역폭은 그 몇 배면 충분하다.
운동 중 경로 정밀도는 샘플링 지연의 영향도 받는다. 피크 7.85 rad/s에서 62.5 μs 지연은 101″, 약 196 μm에 해당하며 보상으로 처리해야 한다. 이는 도착 뒤의 반복 위치 결정과는 다른 일이다.
공학 요점
- 먼저 Δs = L·Δθ로 환산한다. 400 mm에서 1″ ≈ 1.94 μm, 175 mm에서 1″ ≈ 0.85 μm. 각도 예산은 힘의 팔에 반비례한다.
- 두 관절 오차가 독립이면 √(r²σ1² + L2²σ2²)로 합성한다. 암이 쭉 펴지면 r이 최대이고 두 열이 같은 방향이 되어 가장 불리한 자세이다.
- 감속비 80일 때 모터 측 17비트, 정밀도 ±60″ 엔코더를 말단으로 환산하면 약 1 μm에 불과하여 감속기와 구조 항보다 훨씬 작으므로, 더 높은 분해능을 추구할 필요는 없다.
- 반복 정밀도와 절대 정밀도를 구별한다. 반복 정밀도는 잡음·백래시·온도 드리프트, 절대 정밀도는 편심과 눈금 오차를 본다.
- 축 1에서 감속을 없애고 출력단에서 직접 각을 재면 코드 디스크 편심과 정밀도 요구가 약 80배 엄격해지므로, 대구경 코드 디스크와 대경 쌍 리드헤드를 써야 한다.
- 고가속 왕복에서는 f = N·n/60으로 프론트엔드 대역폭을, √(N·α)/2π로 추종 루프 대역폭을 산정한다.
맺음
SCARA는 말단의 마이크로미터 지표를 관절의 각초 지표로 바꾸며, 환산 계수는 힘의 팔이다. 400 mm에서 1″는 약 1.94 μm이다. 두 축의 합성은 각 힘의 팔을 통한 기여의 제곱합의 제곱근이며, 예에서 말단 ±10 μm는 축 1의 3.6″와 축 2의 8.3″에 대응한다. 감속비가 있으면 모터 측 엔코더의 분해능과 정밀도 요구는 두 자릿수 완화되고, 어려움은 감속기 반복 정밀도, 열 드리프트, 지연 보상으로 옮겨 간다.
중국어 원문 기사 번역 (0763). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.