산업 응용 심층 읽기
병렬 피킹 로봇: 분당 150회 픽앤플레이스에서의 엔코더 대역폭
분당 150회 픽앤플레이스를 하는 병렬 피킹 로봇에서 능동 암의 난점은 가속도이지 회전 속도가 아니다. 본고는 문형 궤적에서 암 측 피크 8.5 rad/s, 419 rad/s²를 계산하고, 지연 오차 ω·T_d와 보상 후 ½α·T_d²를 유도하며, 통신 주기, 보간 비트 수, 코드 디스크 접착 강성에 대한 요구를 제시한다.
병렬 피킹 로봇의 전형적 지표는 분당 150회 픽앤플레이스, 주기 0.4 s이며, 매번 먼저 25 mm 들어 올리고 305 mm 가로로 옮긴 뒤 다시 25 mm 내린다. 능동 암의 회전 속도는 높지 않지만, 수십 밀리초 안에 가속과 반전을 마쳐야 하므로 각가속도가 크다. 이때 엔코더 대역폭의 의미는 바뀐다. 신호 주파수가 아니라, 데이터가 샘플링된 뒤 쓰이기까지의 지연이다.
문형 궤적에서 관절로: ω와 α
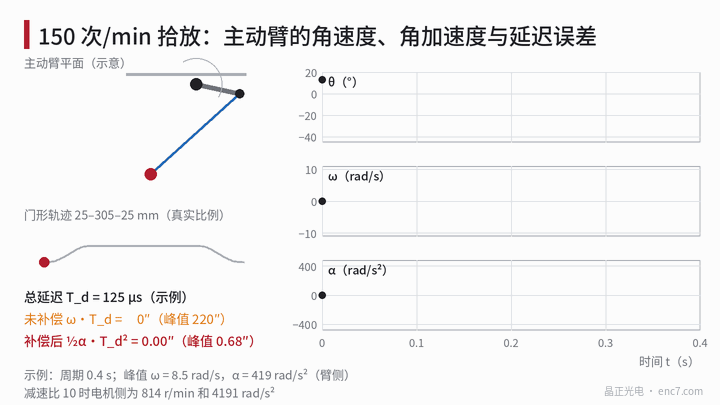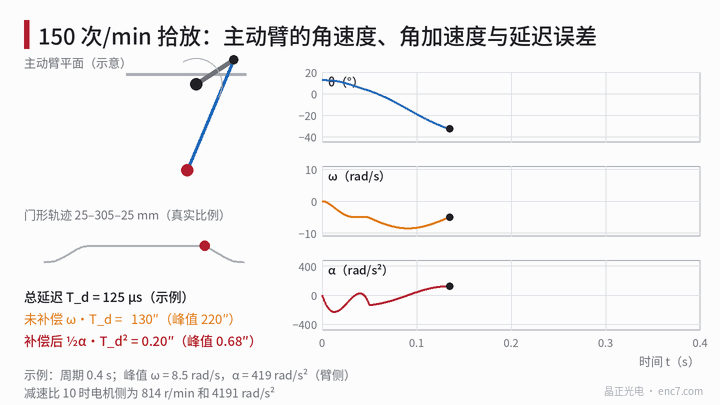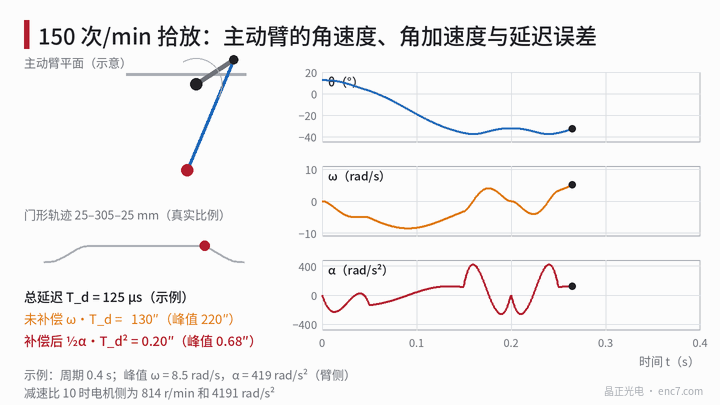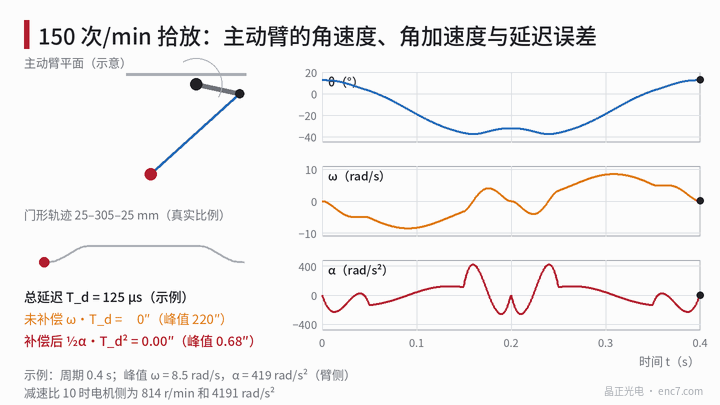
능동 암 하나의 평면 간이 모델을 취한다(예시 파라미터). 베이스 반지름 0.20 m, 이동 플랫폼 반지름 0.05 m, 능동 암 a = 0.30 m, 종동 암 b = 0.80 m, 파지면은 어깨 아래 0.6 m. 왕로 0.2 s: 수평 방향 305 mm는 다섯 차 다항식으로 움직이고, 처음과 끝 각 1/4 시간으로 25 mm 상승과 하강을 마친다. 귀로는 시간 반전이다. 역운동학의 수치 미분으로, 운동 평면 안의 그 암에 대해 다음을 얻는다:
- 암 각은 +12.6°에서 −37.4° 사이를 흔들리며 합쳐 50°;
- 피크 각속도 8.5 rad/s(81 r/min)는 왕로 중점 부근에 나타난다;
- 피크 각가속도 419 rad/s²는 왕로 후반, 하강과 가로 감속이 겹치는 곳에 나타난다.
다른 두 암은 약 4.7 rad/s와 312 rad/s²이다. 말단 피크 속도는 약 2.9 m/s, 가속도는 약 7 g. 감속비 i = 10이면 모터 측 피크 회전 속도는 814 r/min, 각가속도는 4191 rad/s²이다. 2048 라인 코드 디스크는 814 r/min에서 신호 주파수가 27.8 kHz에 불과하며, 라인 수 제약은 다른 곳에서 온다.
지연 오차: 두 공식
위치 데이터가 샘플링되어 제어기에 쓰이기까지의 총 지연을 T_d, 암 각을 θ(t)로 둔다. 옛 데이터를 그대로 쓰면 오차는
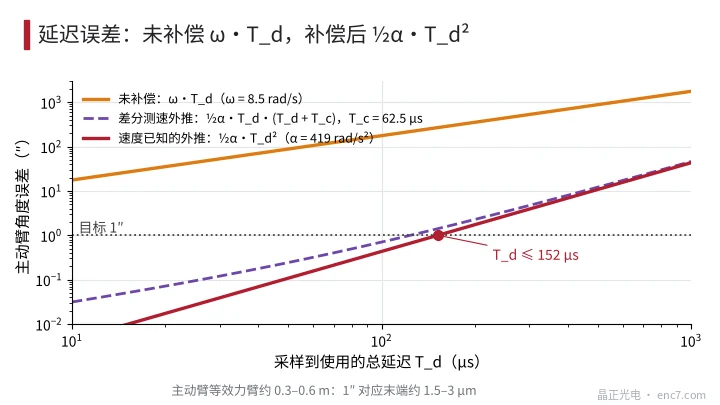
θ(t) − θ(t − T_d) ≈ ω·T_d
이다. 속도로 일차 외삽 보상하면 테일러 전개 뒤에 남는 것은
e = ½·α·T_d²
이다. ω, α는 암의 각속도와 각가속도이다. 지연이 길고 가속도가 클수록 보상이 더 필요하다:
| T_d | 미보상 ω·T_d | 보상 후 ½α·T_d² |
|---|---|---|
| 62.5 μs | 110″ | 0.17″ |
| 125 μs | 220″ | 0.68″ |
| 250 μs | 440″ | 2.7″ |
| 500 μs | 880″ | 10.8″ |
능동 암의 등가 힘의 팔은 약 0.3–0.6 m이며, 220″는 말단에서 0.3–0.6 mm, 보상 후 0.68″는 약 1–2 μm에 해당한다. 잔차 ≤ 1″를 목표로 하면 T_d ≤ √(2·1″/α) = 152 μs이다. 속도를 두 점 차분으로 얻으면 속도 자체가 샘플링 주기의 반만큼 늦고, 잔차는 ½·α·T_d·(T_d + T_c)가 되며 T_c는 샘플링 주기이다. T_c = 62.5 μs이면 T_d를 124 μs까지 내려야 한다.
통신 주기, 보간, 라인 수에 대한 요구
통신 주기: T_d에는 데이터의 최대 나이(통신 주기 하나)와 인터페이스 전송·처리 시간이 들어간다. 62.5 μs 주기에 전송과 처리 60 μs를 더하면 약 122 μs로, 위의 124 μs를 겨우 만족한다. 주기를 250 μs로 늦추면 보상 후에도 2.7″ 이상이 된다.
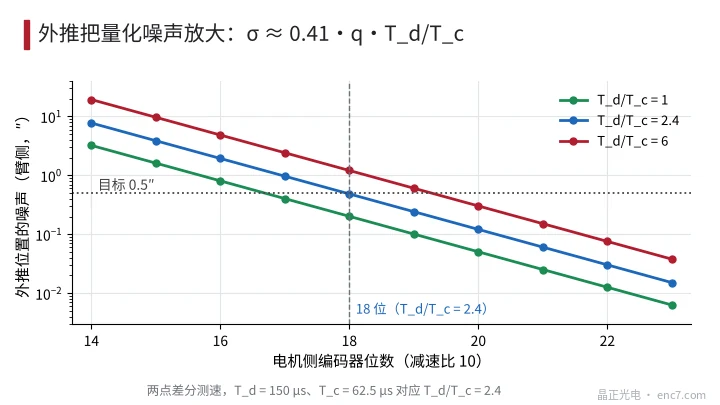
보간 비트 수: 외삽은 양자화 잡음을 증폭한다. 두 점 차분의 속도 잡음은 σ_v ≈ 0.41·q/T_c이고, T_d까지 외삽한 뒤 그것이 가져오는 위치 잡음은 0.41·q·T_d/T_c이다. T_d/T_c = 2.4일 때 암 측 잡음을 0.5″ 아래로 두려면 모터 측 q는 0.5″ × 10 / (0.41 × 2.4) = 5.1″ 이하여야 하며, 곧 적어도 18비트(4.9″)이다(그림 3). 2048 라인이면 분할수 128로 이미 18비트에 이르고, 신호 품질 요구는 매우 낮다.
라인 수: 주파수는 27.8 kHz에 불과하여 라인 수는 프론트엔드 대역폭에 제한받지 않으며, 신호 품질, 피치, 비용에 따라 고르면 되고 높은 라인 수를 추구할 필요는 없다.
왕복 진동: 코드 디스크와 허브의 결합
모터 측 코드 디스크는 로터와 함께 4191 rad/s²의 각가속도를 받으며, 연간 약 4×10⁷회 왕복한다(초당 2.5 주기, 매일 16 h, 매년 300일로 추정). Ø30 mm, 두께 1 mm, 구멍 Ø8 mm 유리 코드 디스크를 취하면 질량 1.64 g, 관성 모멘트 J = 2.0×10⁻⁷ kg·m², 피크 관성 토크는 8.3×10⁻⁴ N·m이다. 접착 고리 반지름 5 mm, 폭 2 mm, 접착 두께 50 μm에서는 전단 응력이 약 2.6 kPa에 불과하여 접착제 강도보다 훨씬 낮고, 피로는 주된 위험이 아니다.
정밀도에 정말 영향을 주는 것은 접착층의 비틀림 유연도이다. 비틀림 강성은 k_t = G·A·r²/h, 코드 디스크의 허브에 대한 지연은 φ = J·α/k_t:
| 접착제 | 전단 탄성률 | 모터 측 지연 | 암 측으로 환산 | 공진 주파수 |
|---|---|---|---|---|
| 강성 에폭시 | 1.2 GPa | 0.005″ | 무시할 수 있음 | 약 69 kHz |
| 유연 접착제 | 50 MPa | 0.11″ | 0.01″ | 약 14 kHz |
| 실리콘 | 0.5 MPa | 10.9″ | 1.09″ | 약 1.4 kHz |
가속도 변화의 주파수는 수 헤르츠에서 수십 헤르츠에 불과하여 공진보다 훨씬 낮으므로, 지연은 준정적으로 계산할 수 있다. 연질 실리콘으로 접착한 코드 디스크의 지연은 이미 1″ 목표와 같은 자릿수이며 가속도에 따라 변하므로, 한 번의 교정으로는 뺄 수 없다. 중간 이상 탄성률의 접착제라면 무시할 수 있다.
공학 요점
- 먼저 궤적에서 암 측 피크 ω, α를 구하고, e = ½·α·T_d² ≤ 목표로부터 총 지연 T_d를 역산한다.
- T_d에는 통신 주기, 전송과 처리가 들어가며, 차분 측속이면 T_c 항도 넣는다. 주기는 62.5 μs를 넘지 않는 것이 좋다.
- 모터 측은 18비트 이상으로 보간하고, q·T_d/T_c로 외삽 잡음을 산정한다. 비트 수가 1비트 늘 때마다 잡음은 반이 된다.
- 라인 수는 신호 품질과 피치로 정한다. 27.8 kHz의 주파수는 프론트엔드에 부담을 주지 않는다.
- 코드 디스크 접착은 중간 이상 탄성률의 접착제를 쓰고 φ = J·α/k_t를 산정한다. 연질 실리콘은 고가속도에서 각초급 지연을 만든다.
- 파지 등 중요한 순간의 위치는 같은 시각에 래치한 데이터를 써서, 각 축의 지연 차이가 말단 편차를 만들지 않게 한다.
맺음
고가속 왕복의 피킹 로봇이 엔코더에 요구하는 것은 낮고 안정된 지연이다. 지연이 오차를 정하고, 보상 후 남는 것은 ½α·T_d²이며, T_d는 150 μs 자릿수가 한계이다. 통신 주기 약 62.5 μs, 모터 측 18비트 이상 보간, 중간 탄성률의 코드 디스크 접착이면 엔코더 관련 동적 오차를 1″ 이내로 누를 수 있고, 신호 주파수는 오히려 제약이 되지 않는다.
중국어 원문 기사 번역 (0765). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.