산업 응용 심층 읽기
AGV 구동륜 오도메트리: 바퀴 지름, 라인 수와 추측항법 오차
차동 AGV는 구동륜 엔코더로 추측항법을 합니다. 이 글은 바퀴 지름 150 mm, 감속비 20, 1000줄일 때 분해능 5.89 μm를 계산하고, 양자화 오차(10 m에서 0.24 mm)와 0.5% 바퀴 지름 차(0.5 m)의 격차를 비교하며, 타당한 분해능 범위와 교정 중점을 제시합니다.
차동 AGV의 추측항법은 두 구동륜의 엔코더만 사용합니다. 각 샘플링 주기에서 좌우 바퀴의 변위를 취하고, 그 차로 방향 변화를 얻습니다. 선정 때 자주 나오는 질문은, 모터 엔코더 라인 수가 높을수록 오도메트리가 정확해지는가 하는 것입니다. 오차를 발생원별로 나누면 답은 아닙니다.
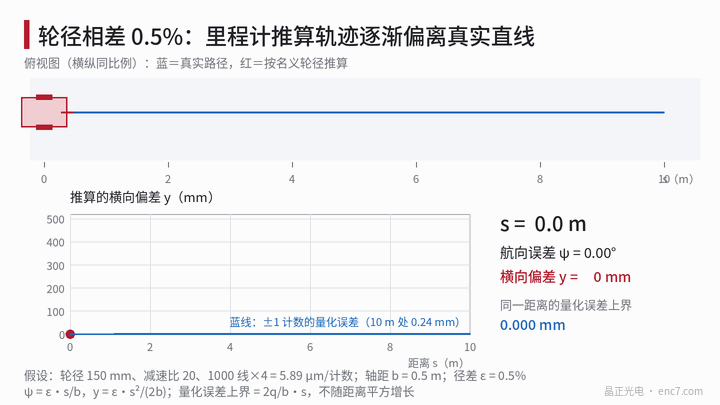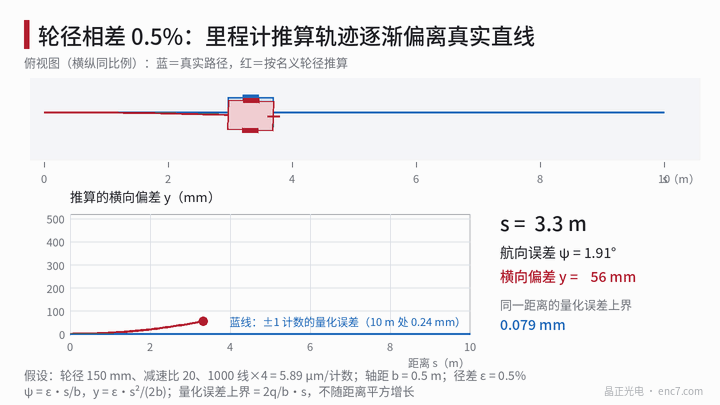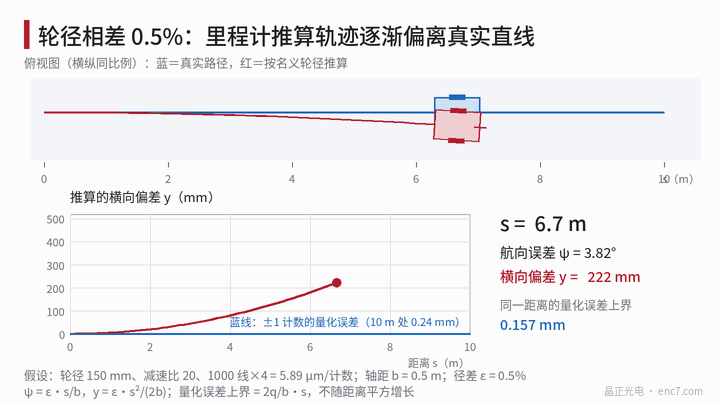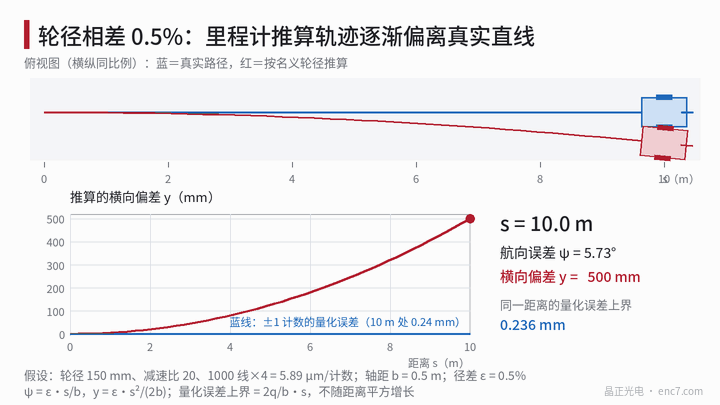
모델: 회전각 오차가 횡편차가 되는 방식
좌우 바퀴 변위 증분을 Δs_L, Δs_R, 윤거를 b라 하면
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
여기서 Δs는 차체 전진량, Δψ는 방향 변화입니다. 방향 오차 ψ_err는 그 뒤 s만큼 전진할 때마다 횡편차를 ψ_err·s만큼 더합니다. 두 종류의 오차는 성질이 다릅니다.
- 유계 오차: 엔코더 양자화. 카운트는 누적량이라 잃지 않으며, 각 바퀴의 누적 변위 오차는 언제나 ±1 카운트를 넘지 않습니다. 방향 오차는 유계이고, 횡편차는 거리에 대해 선형으로만 커집니다.
- 누적 오차: 두 바퀴의 회전당 주행 거리가 다를 때, 예를 들어 바퀴 지름 차나 윤거 실효값의 편차. 방향 오차 자체가 거리와 함께 커지고, 횡편차는 거리의 제곱으로 커집니다.
양자화 오차: 5.89 μm의 분해능
계산 예: 바퀴 지름 150 mm(원주 471.2 mm), 감속비 20, 1000줄 모터 엔코더를 사체배하면
바퀴 회전당 카운트 = 4000 × 20 = 80 000,카운트당 = 471.2 mm ÷ 80 000 = 5.89 μm
두 바퀴에 각각 ±1 카운트의 편차가 있고, 윤거를 0.5 m로 하면 방향 오차의 상한은 Δψ = 2 × 5.89 μm ÷ 0.5 m = 2.36×10⁻⁵ rad(4.9″)입니다. 10 m 직진 후 횡편차 상한은 2.36×10⁻⁵ × 10 m = 0.24 mm입니다.
바퀴 지름 차: 이차 증가
두 지름이 ε만큼 다를 때, 실제 경로가 직선이면 두 바퀴가 실제로 굴러간 거리는 같지만, 공칭 지름으로 추정하면 좌우 경로 차가 ε·s가 되므로
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
여기서 y는 추정 위치와 실제 경로의 횡편차입니다. ε = 0.5%(150 mm 바퀴에서 지름 차 약 0.75 mm, 예를 들어 마모 불균일), b = 0.5 m일 때 10 m에서 ψ = 0.1 rad(5.7°), y = 0.5 m입니다. 반대로 공칭 지름으로 두 바퀴를 같은 카운트에 제어하면 실제 경로는 반지름 b/ε = 100 m인 원호로 휘고, 편차의 크기는 같습니다. b = 0.5 m일 때 y = ε·s²입니다.
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0.1% | 4 mm | 25 mm | 100 mm | 400 mm |
| 0.5% | 20 mm | 125 mm | 500 mm | 2000 mm |
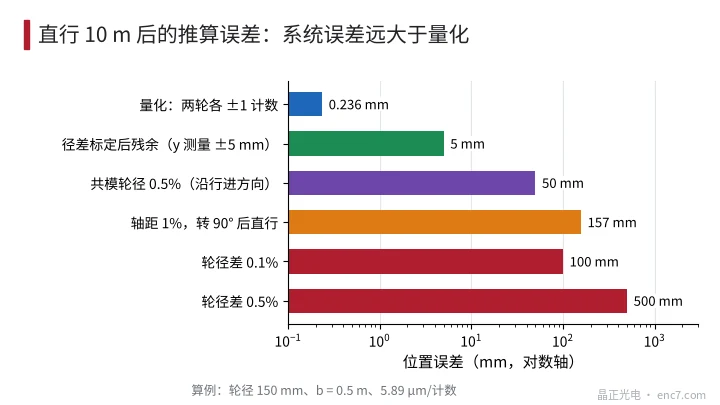
10 m에서의 각 오차 크기는 그림 2를 참조하십시오. 0.5% 지름 차는 양자화 오차의 약 2100배입니다. 윤거 실효값이 1% 어긋나면 90° 선회 후 방향이 0.9° 많아지고, 10 m 직진에서 157 mm 벗어납니다. 두 바퀴가 동시에 0.5% 작으면 방향에는 영향이 없고, 진행 방향으로 50 mm의 거리 오차만 생깁니다.
분해능의 타당한 범위
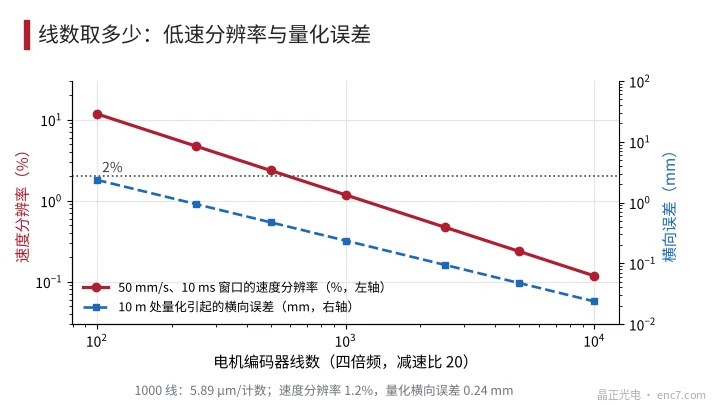
분해능의 하한은 저속 속도 계측이 정하며, 오도메트리가 정하지 않습니다. 최저 주행 속도 50 mm/s, 계측 창 10 ms로 하면 창 안에서 지나가는 카운트는 0.05 × 0.01 ÷ 5.89 μm = 85개, 속도 분해능은 약 1.2%입니다. 2% 이상(적어도 50 카운트)을 요구하면 카운트당 10 μm 이하여야 하고, 곧 바퀴 회전당 47 100 카운트 이상이며, 사체배·감속비 20 엔코더에서는 약 590줄 이상에 해당합니다. 1000줄에서는 1.2%, 500줄에서는 2.4%입니다(그림 3).
상한에는 의미가 없습니다. 라인 수를 더 늘려 양자화에 의한 횡오차가 0.24 mm에서 0.02 mm로 내려가도, 0.5 m의 계통 편차에는 영향이 없습니다. 모터가 이미 17–23비트 엔코더를 쓰고 있다면 그대로 쓰면 되고, 오도메트리만을 위해 올릴 필요는 없습니다. 더 낮은 속도에서는 펄스 간격을 재는 방법(M/T 법)으로 바꾸면 라인 수를 늘리지 않고도 속도 분해능을 올릴 수 있습니다.
교정의 중점
- 바퀴 지름 차: AGV를 방향 보정 없이 10 m 직진시키고, 실제 경로가 직선에서 옆으로 벗어난 양 y를 재면 ε = 2·b·y/s²입니다. 출발 시 방향 오차는 선형항을 가져오므로, 여러 거리 점에서 이차 피팅을 하는 것이 좋습니다. y의 측정 오차가 ±5 mm일 때 ε의 불확도는 2 × 0.5 × 0.005 ÷ 100 = 0.005%입니다. 교정 후 거리 s에서의 잔차 편차는 약 ±5 mm × (s/10 m)²입니다.
- 윤거 실효값: 제자리에서 여러 바퀴 회전시키고, 외부 기준(예를 들어 고정 표적)으로 실제 회전각을 재어 추정 회전각과 비교해 보정 계수를 얻습니다.
- 시간에 따른 변화: 폴리우레탄 바퀴의 지름은 마모·하중·온도에 따라 변하므로 정기적으로 재교정하거나, 자이로스코프로 방향을 주고 지름 차를 온라인 추정합니다.
- 미끄러짐: 엔코더는 모터 쪽에 있어 미끄러짐과 답면 크리프는 보이지 않습니다. 랜드마크나 레이저 위치 결정으로 주기적 수정이 필요합니다.
엔지니어링 요점
- 먼저 오차원의 자릿수를 계산하십시오. 양자화 0.24 mm, 바퀴 지름 차 0.5%면 이미 0.5 m입니다. 개선 대상은 후자입니다.
- 카운트당 5–10 μm 분해능이면 오도메트리에 이미 충분하며, 1000줄, 5.89 μm/카운트는 타당한 출발점입니다.
- 라인 수 하한은 최저 속도에서 속도 계측 창 안에 적어도 50 카운트가 있도록 정하며, 약 590줄입니다(감속비 20, 사체배).
- 10 m 직진의 횡편차로 지름 차를 교정합니다. ε = 2·b·y/s², 측정 정밀도 ±5 mm는 0.005%에 해당합니다.
- 좌우 바퀴는 같은 로트·같은 마모 상태의 것을 쓰고, 지름 차를 정기적으로 재확인하십시오. 0.1% 차만으로도 10 m에서 100 mm 편차가 납니다.
- 오도메트리는 짧은 시간의 상대 위치만 담당하고, 장거리는 자이로스코프나 랜드마크로 수정합니다.
요약
구동륜 오도메트리의 오차는 계통항이 지배합니다. 양자화는 유계이며 10 m에서 0.24 mm에 불과합니다. 바퀴 지름 차는 횡편차를 거리의 제곱으로 키우고, 0.5%면 이미 0.5 m입니다. 엔코더 분해능은 5–10 μm/카운트로 충분하며, 높은 라인 수는 오도메트리를 개선하지 않습니다. 투입할 것은 지름 차와 윤거의 교정, 그리고 자이로스코프나 랜드마크에 의한 정기 수정입니다.
중국어 원문 기사 번역 (0766). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.