산업 응용 심층 읽기
웜 기어 테이블의 전폐루프: 대구경 코드 디스크와 모터 측 엔코더
웜 기어 회전 테이블의 모터 측 엔코더가 재는 것은 웜의 각도이며, 웜 휠의 피치와 맞물림 틈은 그 시야 밖에 있습니다. 이 글은 예시 파라미터로 반폐루프 U를 약 22″, 전폐루프를 약 1.9″로 계산하고, Ø200 mm 코드 디스크의 라인 수, 대향 이중 리드헤드, 이중 루프 제어의 요점을 제시합니다.
웜 기어 회전 테이블은 큰 감속비로 큰 토크와 셀프록을 얻고, 비용도 낮습니다. 흔한 방법은 엔코더를 모터 후단에 다는 것(반폐루프)입니다. 모터가 90바퀴 돌면 테이블은 1바퀴 돌고, 테이블 각도는 모터 각도를 90으로 나누어 추정합니다. 엔코더 자체는 정확합니다. 문제는 재고 있는 것이 테이블이 아니라는 점입니다.
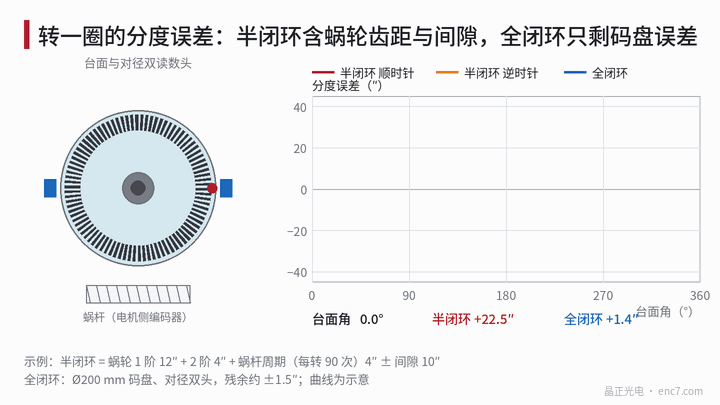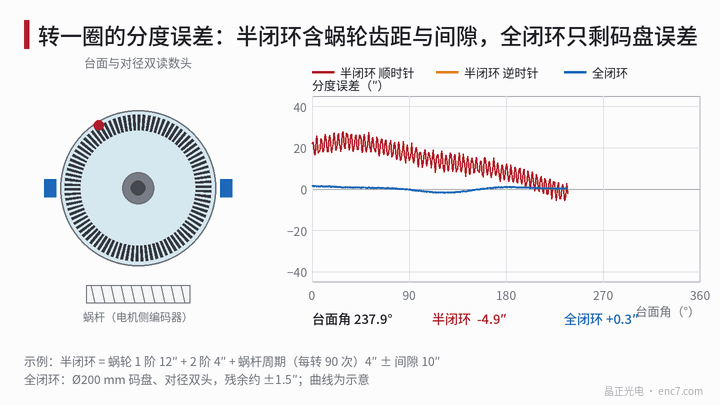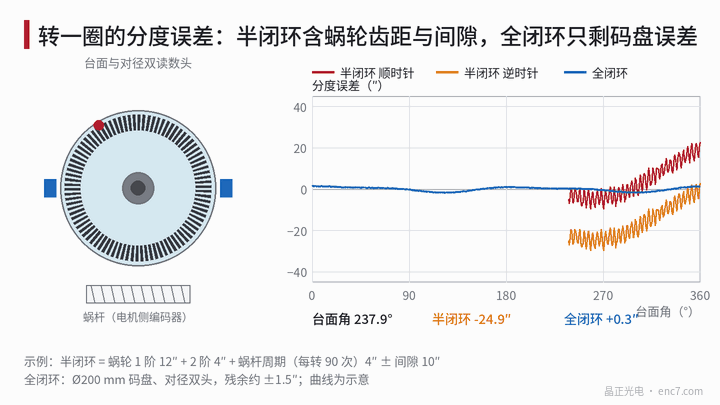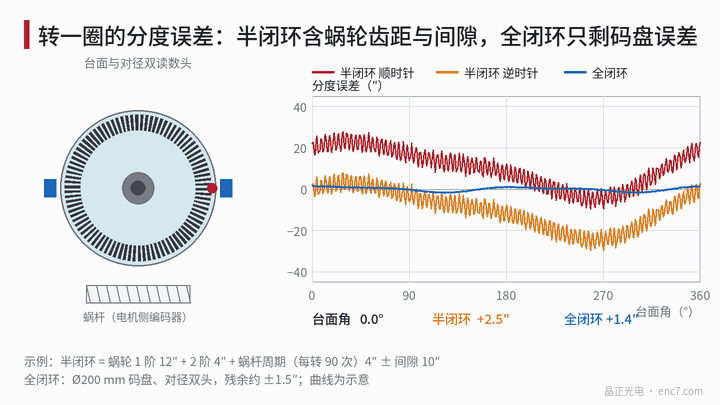
반폐루프가 실제로 재는 것
테이블 실제 각도 = 모터 각도 ÷ i + 전달계 오차, i = 90. 전달계 오차에는 다음이 포함됩니다.
- 웜 휠 피치 오차: 웜 휠의 장착 편심과 가공 오차로 테이블 한 바퀴에 1회, 2회의 기복이 생기며, 보통 가장 큰 항입니다.
- 웜 주기 오차: 웜 한 바퀴마다 한 번 반복되고, 따라서 테이블 한 바퀴에 90번 반복됩니다.
- 맞물림 틈: 접근 방향이 다르면 테이블이 다른 위치에 멈춥니다.
- 탄성 및 열 변형: 웜의 축 방향 유격과 비틀림 탄성, 온도가 중심 거리에 미치는 영향입니다.
모터 엔코더 자신의 오차는 90으로 나뉩니다. ±60″는 0.67″만 남습니다. 분해능은 더욱 문제가 되지 않습니다. 23비트 엔코더를 테이블로 환산하면 카운트당 360° × 3600 ÷ (2²³ × 90) = 0.0017″입니다. 반폐루프의 병목은 엔코더의 좋고 나쁨이 아니라 전달계에 있습니다.
전폐루프: 코드 디스크를 테이블에 달기
Ø200 mm 코드 디스크를 테이블 로터에 달고, 판독 반지름을 r = 95 mm로 하면 편심 1 μm는 1 μm ÷ 95 mm = 2.17″, 2 μm면 4.34″에 해당합니다. 대향으로 두 리드헤드를 두고 양단 판독을 평균하면 편심과 그 밖의 홀수차 오차는 거의 상쇄되고, 잔차를 5%로 두면(예시 가정) 0.22″입니다(그림 3). 표는 각 항의 표준 불확도이며, 사인 성분은 진폭 ÷ √2, 균일 분포는 반폭 ÷ √3로 잡습니다.
| 오차원(예시) | 반폐루프 | 전폐루프 |
|---|---|---|
| 웜 휠 1차(진폭 12″) | 8.49″ | 피드백으로 수정 |
| 웜 휠 2차(4″) | 2.83″ | 피드백으로 수정 |
| 웜 주기(4″) | 2.83″ | 피드백으로 수정 |
| 백래시(±10″) | 5.77″ | 루프 안 |
| 모터 엔코더 ±60″ ÷ 90 | 0.38″ | — |
| 디스크 눈금 2차, 4차(1.2″, 0.5″) | — | 0.85″, 0.35″ |
| 편심 잔차 5%, 보간, 양자화 잡음 | — | 0.15″, 0.08″, 0.13″ |
| 합성 u_c / 확장 U(k = 2) | 11.0″ / 22.0″ | 0.94″ / 1.9″ |
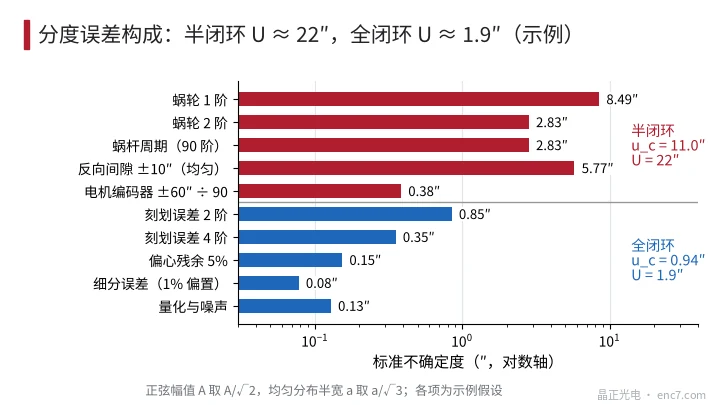
전폐루프는 웜 휠을 더 정확하게 만드는 것이 아니라, 위치 루프가 테이블 각도를 직접 쓰게 합니다. 웜 휠이 많이 가든 적게 가든 모터가 그만큼 보충하므로, 도달 후 오차는 코드 디스크가 정합니다. 이 결론은 도달 후 정적 위치에 대해 성립합니다. 운동 중 주파수가 위치 루프 대역보다 높은 웜 주기 오차는 여전히 속도 리플로 나타납니다.
라인 수, 보간, 리드헤드 수
대구경 코드 디스크는 높은 라인 수를 쫓을 필요가 없습니다. 18 000 줄로 하면 피치는 2π × 95 mm ÷ 18 000 = 33.2 μm, 256배 보간으로 회전당 4 608 000 카운트(약 22비트), 카운트당 0.28″이며, 테이블 60 r/min에서 신호 주파수는 18 kHz에 불과합니다. 신호 오프셋 1%에 의한 보간 오차는 72″ × 0.01 ÷ 2π = 0.11″입니다. 피치가 크면 판독 간격도 여유롭습니다. 회절 이미징형 리드헤드를 쓰면 p²/λ의 자릿수는 약 1.2 mm입니다(λ를 0.9 μm로 잡아 어림. 구체적인 간격 공차는 선정한 리드헤드를 따릅니다).
리드헤드 수: N개의 등간격 헤드를 평균하면 N의 정수배 차수 오차만 남습니다. 2개면 2, 4차가 남고 예시 U는 1.9″입니다. 4개면 4, 8차가 남고, 같은 예시 데이터에서 U는 약 0.8″이지만 헤드·브래킷·중심 조정이 늘어납니다. 위치 결정 목표가 몇 각초 자릿수이면 2개로 보통 충분합니다.
이중 루프 제어: 백래시를 루프 안에 두기
- 속도 루프는 모터 측 엔코더, 위치 루프는 테이블 엔코더: 모터 측 신호에는 틈도 웜 탄성도 없어 고대역 속도 루프에 맞습니다. 위치 루프에 틈과 유연함이 들어가면 위상 여유가 줄고, 정지점 근처에서 틈과 같은 자릿수의 진폭으로 왕복(리미트 사이클)이 생길 수 있습니다.
- 루프 안 비선형을 줄이기: 웜을 예압하거나 더블 리드 웜으로 틈을 조정하고, 위치 루프 대역은 기계 공진 주파수의 몇 분의 일로 정합니다(흔한 경험은 약 1/3이며, 실측으로 확인해야 합니다). 저속에서는 적분을 제한합니다.
- 편차 감시: 모터 각 ÷ i와 테이블 각의 차를 진단량으로 씁니다. 정상값은 전달 오차와 틈의 포락 안(예시에서는 약 ±40″)에 있으며, 한도를 넘으면 커플링 미끄러짐, 코드 디스크 헐거움 또는 엔코더 고장을 가리킵니다.
장착과 비교안
- 코드 디스크는 테이블 로터 또는 주축 플랜지에 직접 고정합니다. 가는 축이나 커플링을 통한 장착은 비틀림 탄성을 측정에 끌어들여, 더 이상 테이블 각도가 아닙니다.
- 리드헤드는 회전하지 않는 베이스에 고정하고, 간격과 흔들림은 리드헤드 설명에 따라 조정합니다. 브래킷의 열 드리프트 또한 오차가 됩니다. 직접 구동 회전 테이블의 일반적인 방법은 이 라이브러리의 관련 글에서 볼 수 있습니다.
- 구조를 바꾸지 않을 때는 반폐루프의 분할 보정표를 만들 수 있습니다. 표준기로 한 바퀴를 재고, 반복되는 웜 휠 오차를 보정표에 넣습니다. 보상할 수 있는 것은 반복되는 부분뿐입니다. 틈과 온도·마모·윤활에 따라 변하는 오차는 남습니다.
엔지니어링 요점
- 먼저 오차가 어디에 있는지 판단하십시오. 모터 측 엔코더를 테이블로 환산하면 소수점 몇 각초에 지나지 않고, 반폐루프의 오차는 웜 휠, 웜, 틈에서 옵니다. 예시 U는 약 22″입니다.
- 테이블 정밀도 요구가 반폐루프가 줄 수 있는 수준(예시 22″)보다 높으면 전폐루프를 검토합니다. Ø200 mm 코드 디스크, 대향 이중 헤드로 예시 U는 약 1.9″입니다.
- 라인 수는 피치와 신호 품질로 잡고, 18 000 줄 × 256 보간은 약 0.28″이며 신호 주파수는 낮아, 더 높은 라인 수를 쫓을 필요는 없습니다.
- 양단 판독의 평균은 홀수차를 없애고, 4개 헤드는 다시 2차를 없앱니다. 코드 디스크 편심은 1 μm당 약 2.2″이므로, 조립 후 편심을 재야 합니다.
- 속도 루프는 모터 측, 위치 루프는 테이블 측에 두고 두 로의 차를 감시합니다. 틈이 루프 안에 있으면 예압하고 적분을 제한합니다.
- 코드 디스크는 테이블에 직접 달고, 커플링이나 가는 축을 통하지 않습니다.
요약
웜 기어 테이블의 반폐루프는 오차를 전달계에 남깁니다. 웜 휠 피치, 웜 주기, 틈이 겹쳐 예시의 분할 불확도가 22″에 이르며, 모터 엔코더가 아무리 정확해도 보지 못합니다. Ø200 mm 코드 디스크를 테이블에 달고 대향하는 두 리드헤드를 쓰면 같은 테이블이 약 1.9″까지 내려갑니다. 그에 따르는 것은 루프 안 틈에 의한 안정성 문제이며, 예압, 속도 루프와 위치 루프의 분리, 편차 감시로 다룹니다.
중국어 원문 기사 번역 (0767). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.