산업 응용 심층 읽기
웨이퍼 이송 로봇: 안착 반복정밀도 ±0.1 mm와 관절 엔코더 요구
안착 반복정밀도 ±0.1 mm, 암 리치 700 mm일 때 θ 축의 총 각도 예산은 29.5″뿐입니다. 이 글은 예시 수치에서 감속기와 구조 오차를 빼고 엔코더 관련항을 약 10″로 이끌어 내며, 모터 측과 출력단 구성을 비교하고, 클린룸에서 접착제의 아웃가스 상한(0.1 g에서 약 1.4 nm)을 어림합니다.
웨이퍼 이송 로봇은 300 mm 웨이퍼를 카세트에서 공정 챔버로 옮기며, 안착 위치 반복정밀도는 흔히 ±0.1 mm로 제시됩니다. 관절은 중심에, 웨이퍼는 암 끝에 있어 θ 축의 각도 오차는 리치에 의해 위치 편차로 확대됩니다. 따라서 안착 사양은 먼저 각도 예산으로 바꾼 뒤에야 엔코더에 대한 요구를 낼 수 있습니다.
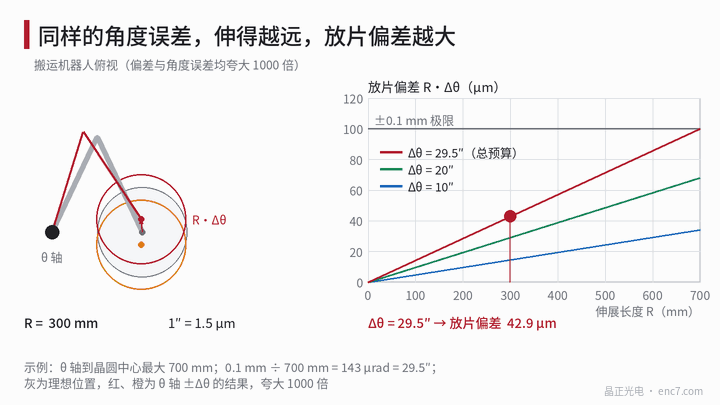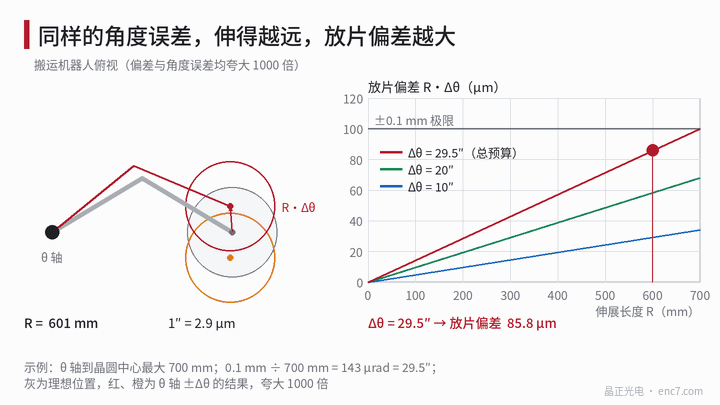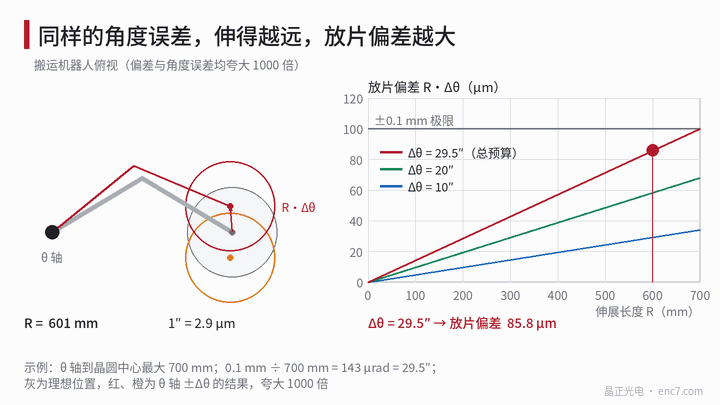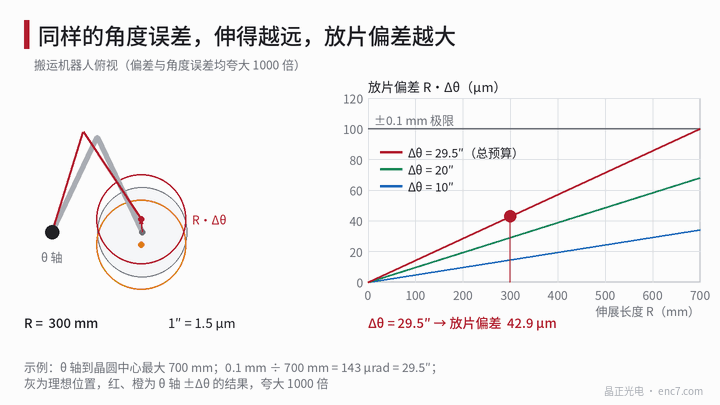
±0.1 mm에서 각도 예산으로
θ 축은 암 전체를 축 주위로 돌리며, 웨이퍼 중심의 접선 편차 = R·Δθ입니다. 예시에서 θ 축에서 웨이퍼 중심까지의 최대 거리를 R = 700 mm로 하면
1″ = 700 mm × 4.848×10⁻⁶ = 3.39 μm,0.1 mm ÷ 700 mm = 143 μrad = 29.5″
이는 모든 원인을 합한 예산입니다. 뻗음이 짧을수록 같은 각도 오차에 대한 위치 오차는 작아집니다. R = 300 mm에서 29.5″는 43 μm에 지나지 않으므로, 최대 리치를 기준으로 합니다. 사양 ±0.1 mm가 3σ로 주어졌다면 σ는 약 9.8″이며, 아래 각 항도 같은 통계적 의미로 이해합니다.
감속기와 구조 오차의 공제
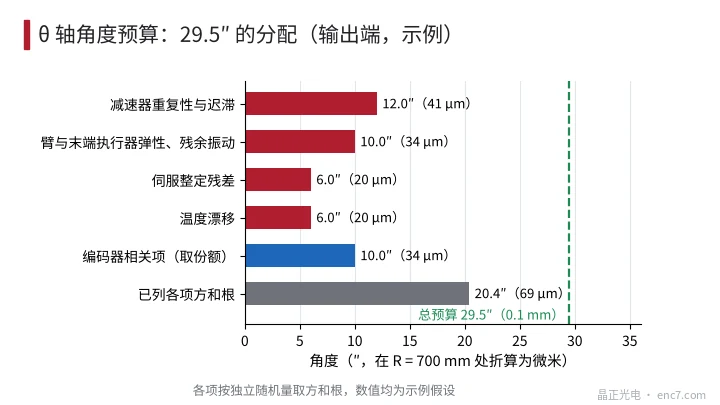
θ 축 편차의 전부가 엔코더에 속하는 것은 아닙니다. 다음은 예시 가정입니다(출력단 각도, 독립 확률량을 제곱합 제곱근으로 합성).
| 항목 | 각도 | 700 mm에서 |
|---|---|---|
| 감속기 반복정밀도와 히스테리시스 | 12″ | 41 μm |
| 암과 엔드이펙터의 탄성, 잔류 진동 | 10″ | 34 μm |
| 서보 정정 잔차 | 6″ | 20 μm |
| 온도 드리프트 | 6″ | 20 μm |
| 제곱합 제곱근 | 17.8″ | 60 μm |
√(29.5² − 17.8²) = 23.5″이므로, 엔코더 관련항에 남길 수 있는 것은 최대 23.5″입니다. 미수록 항목(패드 위 웨이퍼 미끄러짐, 반경 축 결합 등)에 여유를 두고 엔코더는 10″로 잡습니다. 합성은 20.4″(69 μm)이며, 아직 21″가 남습니다(그림 2).
엔코더 구성: 모터 측인가 출력단인가
분해능은 q ≤ 몫의 1/5로 잡습니다. 10″ ÷ 5 = 2″이므로 회전당 적어도 648 000 카운트(약 19.3비트)입니다. 2²⁰(4096줄 × 256 보간)이면 카운트당 1.24″입니다.
| 구성 | 엔코더 관련항(출력단) | 설명 |
|---|---|---|
| 모터 측, 감속비 50, 17비트(9.9″) | 양자화 0.2″, 정밀도 ±60″ 환산 1.2″ | 엔코더 자체는 거의 제약이 되지 않지만, 감속기의 12″는 보이지 않습니다 |
| 출력단 중공 코드 디스크, 리드헤드 단독 | 편심 3 μm는 r = 60 mm에서 10.3″ | 이미 10″ 몫을 넘습니다 |
| 출력단 중공 코드 디스크, 대향 이중 헤드 | 편심 잔차 5%는 0.5″, U ≈ 5.9″ | 충족 |
대향 이중 헤드 구성의 합성: 정밀도 ±5″(2.9″), 편심 잔차 0.5″, 양자화 1.24″ ÷ √12 = 0.36″, 신호 오프셋 1%에 의한 보간 오차 316″ × 0.01 ÷ 2π = 0.5″(진폭 ÷ √2로 하면 0.36″), 잡음 0.3″, u_c = 3.0″, U(k = 2) 약 6″로 10″보다 작습니다. 감속비가 크고 감속기 자체가 정확하면 모터 측 엔코더로 충분합니다. 직접 구동이거나 감속기 오차를 루프 안에서 보상하려면 코드 디스크를 출력단에 달아야 합니다.
청정 환경: 입자, 재료, 아웃가스
진공에서의 재료 방출은 이 라이브러리에 이미 전문이 있습니다. 여기서는 대기 클린룸만 봅니다.
입자. 광학식 엔코더는 비접촉으로 읽으므로 코드 디스크와 리드헤드 사이에 마모가 없습니다. 남는 발생원은 디스크 가장자리 깨짐, 접착제 밀려 나옴이나 부스러기, 케이블 피복, 조립 때 들어오는 먼지입니다. 코드 디스크 가장자리는 모따기하고 연마하며, 완제품 청정도는 이 라이브러리의 등급 곡선으로 합격시킵니다. 유리는 절연이라 정전기가 잘 차고, 입자 흡착 문제는 이 라이브러리의 다른 전문에 있습니다. 흔한 방법은 로봇 내부를 음압 배기로 유지해 입자가 웨이퍼 쪽으로 떠가지 않게 하는 것입니다.
재료. 유리 기재에 크롬층을 입힌 것은 아웃가스가 적고 흡습도 매우 작습니다. 플라스틱 기재는 일반적으로 흡습과 아웃가스가 더 커, 항목별로 평가해야 합니다. 접착과 밀봉에는 가능한 한 저아웃가스 접착제를 쓰고, 반도체 환경에서 자주 엄격히 관리되는 실록산 함유 재료는 제한합니다.
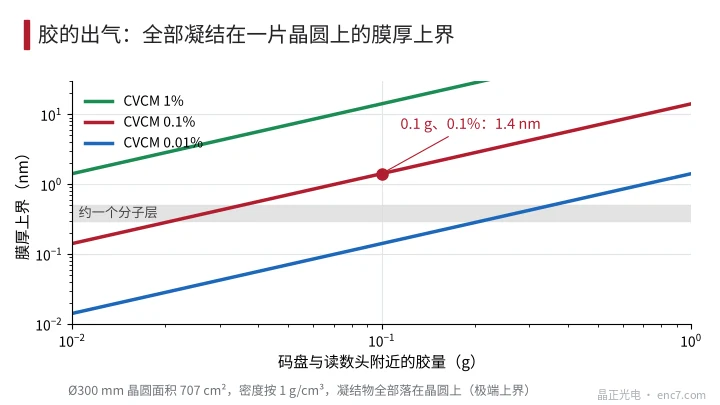
아웃가스. 접착제가 내놓는 유기 휘발분은 웨이퍼 위에 응축될 수 있습니다. 흔히 쓰는 선별선은 총 질량 손실 TML ≤ 1%, 응축성 휘발분 CVCM ≤ 0.1%입니다(ASTM E595 시험 조건은 진공, 125 °C, 24 h로 클린룸보다 가혹하며, 적용 여부는 사용자 사양에 따릅니다). 예: 코드 디스크 근처에 접착제 0.1 g가 있고, CVCM을 0.1%로 하면 0.1 mg입니다. 전부가 Ø300 mm 웨이퍼(면적 707 cm²)에 응축되고 밀도를 1 g/cm³로 하면 막 두께 = 0.1 mg ÷ 707 cm² ÷ 1 g/cm³ ≈ 1.4 nm입니다(그림 3). 이는 극단적인 상한입니다. 실제로 웨이퍼에 도달하는 것은 일부이지만, 자릿수는 보여 줍니다. 접착제는 적게, 경화와 베이킹은 충분히 해야 하며, 허용 여부는 공정에 달립니다.
엔지니어링 요점
- 먼저 R·Δθ로 안착 사양을 각도로 바꿉니다. 700 mm에서 1″ = 3.39 μm, ±0.1 mm는 29.5″입니다. 최대 리치로 산정합니다.
- 감속기, 구조, 서보, 온도 드리프트를 먼저 빼고, 엔코더 관련항에는 몫을 줍니다(예시 10″). 예산 전체를 엔코더에 주지 마십시오.
- 분해능은 몫의 1/5 이하, 약 2″로 잡으며, 2²⁰ 카운트 엔코더면 충분합니다.
- 리드헤드 단독에서는 편심이 가장 큰 항입니다. 출력단 대구경 코드 디스크에는 대향하는 두 리드헤드를 쓰고, 신호 오프셋에 의한 보간 오차도 산정합니다.
- 감속비가 크고 감속기가 안정하면 모터 측 엔코더를, 감속기 오차를 루프 안에서 보상하려면 출력단 코드 디스크를 고릅니다.
- 클린룸에서의 중점은 아웃가스와 입자입니다. 저아웃가스 접착제, 적은 접착량, 가장자리 모따기, 청정 포장, 내부 배기 유지입니다.
요약
안착 반복정밀도 ±0.1 mm는 리치 700 mm에서 θ 축 총 예산 29.5″에 해당합니다. 감속기와 구조가 먼저 큰 몫을 차지하고, 엔코더 관련항은 약 10″면 되며, 2²⁰ 카운트와 대향하는 두 리드헤드로 충분합니다. 클린룸의 추가 요구는 재료에 있습니다. 유리에 크롬층, 저아웃가스 접착제, 소량 접착과 확실한 배기로, 접착제 휘발분의 응축량을 공정이 받아들일 수 있는 범위에 둡니다.
중국어 원문 기사 번역 (0769). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.