산업 응용 심층 읽기
웨이퍼 프리얼라이너: 노치와 편심을 한 바퀴에 찾고, 테이블 엔코더의 세밀도
프리얼라이너는 웨이퍼를 한 바퀴 돌리며 라인 센서의 가장자리 판독으로 편심 피팅과 노치 찾기를 동시에 합니다. 이 글은 편심 정밀도 σ_c = σ·√(2/N)를 제시하고, 세 가지 노치 검출법을 비교하며, 300 mm 웨이퍼 노치 ±0.02°에 대해 엔코더, 샘플링 레이트, 동기의 요구를 이끌어 냅니다.
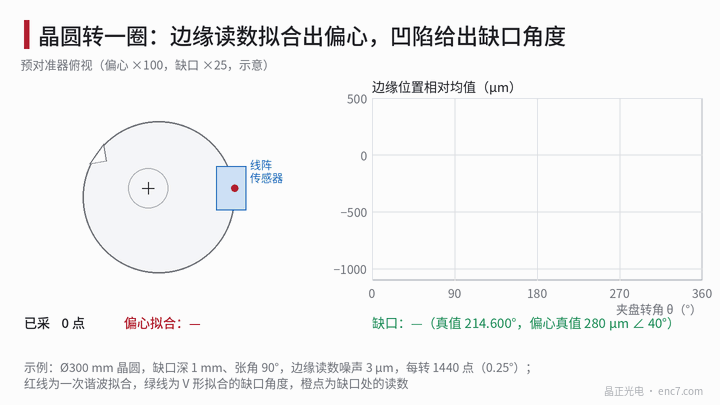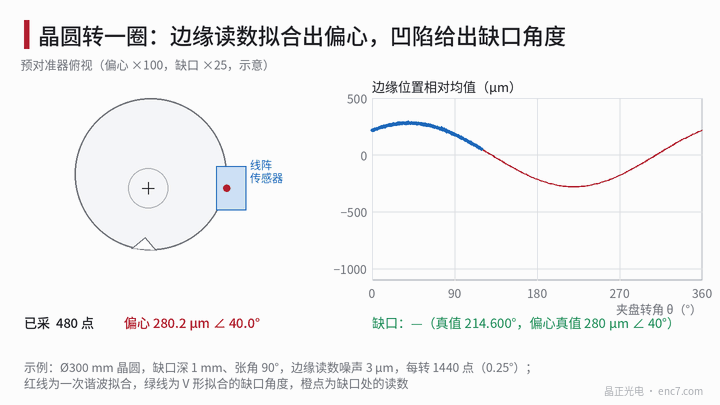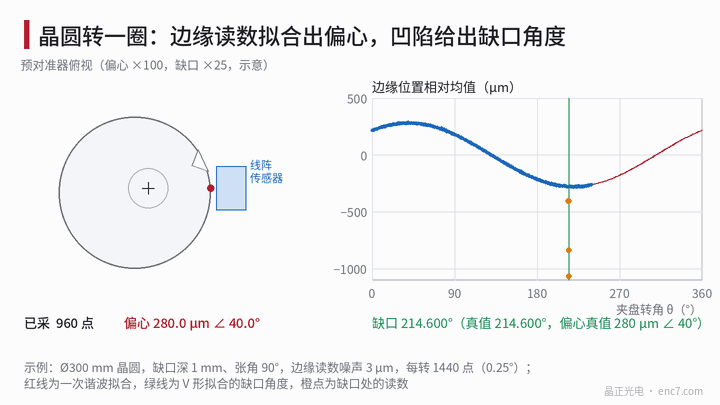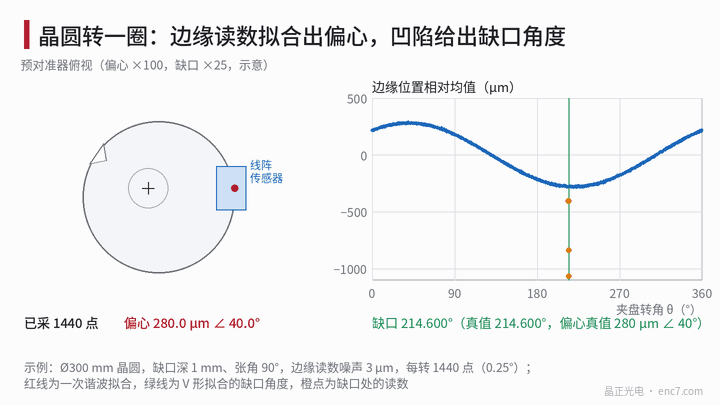
프리얼라이너는 웨이퍼를 진공 척에 흡착해 한 바퀴 돌립니다. 라인 센서는 웨이퍼 가장자리에 서고, 한 번의 샘플마다 하나의 가장자리 위치를 얻습니다. 이 한 바퀴의 데이터가 동시에 두 질문에 답합니다. 웨이퍼 중심이 척 축에서 얼마나 벗어났는지, 노치가 어느 각도에 있는지입니다. 전자는 피팅, 후자는 오목한 곳의 검출로 얻습니다. 회전 테이블 엔코더가 각 샘플에 각도를 붙이며, 그 라인 수·정밀도·동기가 노치 각도를 얼마나 정확하게 할 수 있는지를 정합니다.
모델: 가장자리 판독 속의 편심과 노치
웨이퍼 반지름은 R = 150 mm, 원심은 척 축에 대해 e만큼, 방향 φ로 어긋나 있습니다. 척 각이 θ일 때 센서 위치의 가장자리 위치는
r(θ) = R + e·cos(θ − φ) + n(θ) − 노치
여기서 n은 단점 판독 잡음(표준편차 σ, 예시에서는 3 μm)이고, 노치 항은 깊이 약 1 mm, 벌림각 약 90°인 V형 오목함입니다(SEMI 규격이 300 mm 웨이퍼의 노치 치수를 정하며, 규격 본문에 따릅니다). 빗면 기울기는 약 1, 각 빗면의 가장자리 위 호 길이는 약 1 mm로 0.38°에 해당하고, 노치 전체는 약 2 mm(0.76°)입니다. ±0.02°는 가장자리에서 52 μm에 불과합니다. 편심이 클 때 이차항은 약 e²/(2R)이며, e = 1 mm일 때 3.3 μm로, 반복으로 지울 수 있습니다.
편심: N개 점으로 중심을 얼마나 정확히 정하는가
N개 점을 고르게 취해 일차 고조파를 최소제곱 피팅하면, 편심 각 성분의 표준편차는(유도는 이 라이브러리의 관련 글 참조)
σ_c = σ·√(2/N)
σ = 3 μm일 때 N = 100이면 0.42 μm, N = 1440이면 0.11 μm입니다. σ_c ≤ 1 μm로 하려면 N ≥ 2 × 9 = 18이면 됩니다. 잡음은 병목이 아닙니다. 주의할 것은 피팅 때 노치 영역의 점을 제외하는 것과, 점 수가 부족할 때 웨이퍼 외형의 고차 진원도 편차가 일차 고조파에 겹쳐 들어올 수 있다는 점입니다.
편심은 노치 각도에도 영향을 줍니다. 노치의 웨이퍼 중심에 대한 각도는 척 각과 e/R·sin(…)만큼 다르며, e = 280 μm일 때 최댓값은 0.107°로 ±0.02°보다 훨씬 크므로, 피팅한 편심으로 보정해야 합니다. 보정 후 잔차는 σ_c/R = 0.11 μm ÷ 150 mm로 0.00004°에 불과합니다.
노치: 샘플링 간격이 검출법을 정한다
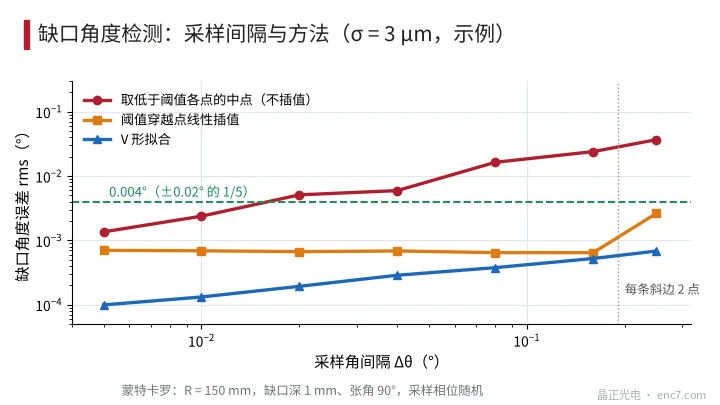
노치 각도는 다음 세 방법 중 하나로 얻습니다. 오차와 샘플링 각 간격 Δθ의 관계는 그림 2입니다(몬테카를로, σ = 3 μm, 샘플링 위상은 무작위).
| Δθ | 회전당 점수 | 샘플링 레이트(1 r/s) | 임계값 아래 각 점의 중점 | 임계값 교차점 보간 | V형 피팅 |
|---|---|---|---|---|---|
| 0.01° | 36 000 | 36 kHz | 0.0024° | 0.0007° | 0.0001° |
| 0.02° | 18 000 | 18 kHz | 0.0051° | 0.0007° | 0.0002° |
| 0.08° | 4 500 | 4.5 kHz | 0.016° | 0.0006° | 0.0004° |
| 0.16° | 2 250 | 2.25 kHz | 0.024° | 0.0006° | 0.0005° |
보간하지 않을 때 오차는 약 0.15–0.25배의 Δθ입니다. 0.004°(±0.02°의 1/5)에 이르려면 Δθ는 약 0.016° 이하여야 하며, 1 r/s에서는 샘플링 레이트 약 22 kHz입니다. 피팅은 빗면의 모든 점을 씁니다. 각 빗면에 n_f개 점, 기울기가 1일 때 노치 중심의 오차는 σ/√(2·n_f)이고, 가장자리에서는 n_f = 0.38° ÷ Δθ입니다. Δθ = 0.176°(회전당 2048점)일 때 n_f ≈ 2.2, 오차는 3 μm ÷ √4.4 = 1.4 μm, 곧 0.0006°로 표의 값과 맞습니다. 각 빗면이 2점에 못 미치면(Δθ가 약 0.19°보다 크면) 보간법이 먼저 쓸 수 없어지고, 피팅 오차도 빠르게 커집니다(그림 2).
계산 예: ±0.02°에 필요한 엔코더의 세밀도
설정(예시): 회전수 60 r/min(360°/s), 회전당 2048점(2.05 kHz, 엔코더 카운트 분주로 트리거), V형 피팅. 엔코더 양자화의 몫을 0.004°로 두면 회전당 360° ÷ 0.004° = 90 000 카운트 이상, 곧 17비트(0.00275°), 예를 들어 4096줄 × 32 보간이 필요합니다. 구형파 사체배만 쓰면 4096줄은 16 384 카운트(0.022°)밖에 없어 부족합니다. 22 500 줄 이상으로 하거나 정현·여현 보간으로 바꿉니다.
동기: ω·Δt는 360°/s에서 0.0072°/20 μs이므로, 센서 샘플링과 엔코더 래치의 지터는 5 μs 자릿수(0.0018°)로 두고, 고정 지연은 교정 후 뺍니다. 노출 중 가장자리는 ωR = 942 mm/s로 움직이며, 50 μs 노출은 47 μm를 끌어 갑니다. 타임스탬프는 노출 중점에 두면 됩니다.
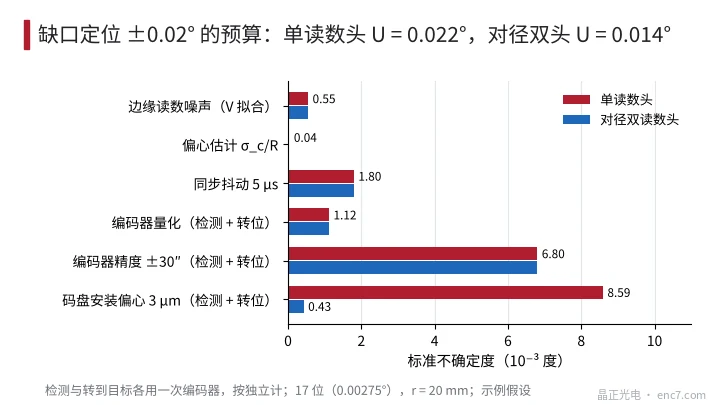
오차 예산은 표준 불확도로 합성합니다. 노치 검출과 목표 각도로의 회전에 엔코더를 각각 한 번 쓰므로, 관련항은 독립으로 보고 √2배합니다(엔코더 정밀도 ±30″, 코드 디스크 반지름 r = 20 mm, 편심 3 μm, 모두 예시 가정).
| 항목 | 리드헤드 단독 | 대향 이중 리드헤드 |
|---|---|---|
| 가장자리 판독 잡음(V 피팅) | 0.0006° | 0.0006° |
| 편심 추정 σ_c/R | 0.00004° | 0.00004° |
| 동기 지터 5 μs | 0.0018° | 0.0018° |
| 엔코더 양자화(17비트) | 0.0011° | 0.0011° |
| 엔코더 정밀도 ±30″ | 0.0068° | 0.0068° |
| 코드 디스크 편심 3 μm(31″) | 0.0086° | 0.0004° |
| 합성 u_c / U(k = 2) | 0.0112° / 0.022° | 0.0072° / 0.014° |
리드헤드 단독에서는 U = 0.022°로 ±0.02°를 넘습니다. 주된 원인은 코드 디스크 편심과 정밀도입니다. 대향 이중 리드헤드는 편심 잔차를 5%까지 낮추고, U는 0.014°가 됩니다. 편심을 1 μm 이내로 조립해도 되며, 그때 U는 약 0.015°입니다. 라인 수와 샘플링 레이트는 여기에서의 난점이 아니며, 가장자리 잡음, 양자화, 편심 추정의 합은 전체 분산의 5% 미만입니다(그림 3).
엔지니어링 요점
- 먼저 사양을 각도와 호 길이로 바꿉니다. ±0.02° = 72″는 R = 150 mm 가장자리에서 52 μm이며, 노치 빗면 폭은 약 0.38°뿐입니다.
- 편심은 일차 고조파 최소제곱, σ_c = σ·√(2/N)으로, 수십 점이면 됩니다. 노치 영역을 제외하고, 피팅한 편심으로 노치 각도를 보정합니다(e = 280 μm일 때 보정량 0.107°).
- 노치 검출은 V형 피팅 또는 보간을 쓰고, 임계값 아래 점만 취하는 것은 피하십시오. 후자는 Δθ ≤ 약 0.016°, 1 r/s에서 약 22 kHz가 필요합니다.
- 엔코더 양자화는 몫의 1/5, 약 0.004°로 두고 17비트면 됩니다. 구형파 사체배는 더 높은 라인 수가 필요합니다.
- 정밀도와 코드 디스크 편심이 예산의 큰 부분을 차지합니다. 대향하는 두 리드헤드를 쓰거나, 편심을 1 μm 이내로 조립합니다.
- 샘플링과 엔코더 래치를 동기하고, 회전수가 한 배 늘면 동기 요구도 같은 만큼 엄해집니다. 노출 타임스탬프는 중점에 둡니다.
요약
프리얼라이너의 편심은 일차 고조파 피팅으로, σ_c = σ·√(2/N)이며 수십 점이면 됩니다. 노치는 V형 피팅 또는 보간으로, 샘플링 레이트는 2 kHz 자릿수로 충분합니다. 300 mm 웨이퍼 노치 ±0.02° 요구에는 17비트 엔코더, 2048점/회전, 5 μs 동기로 충분합니다. 정말로 관리해야 할 것은 엔코더 정밀도와 코드 디스크 편심이며, 대향하는 두 리드헤드가 가장 직접적인 방법입니다.
중국어 원문 기사 번역 (0770). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.