산업 응용 심층 읽기
엔코더 트리거 라인스캔 촬영: 라인 수, 분주와 화소 크기의 맞춤
라인스캔 카메라를 엔코더로 트리거할 때 행 간격 Δy = πD·K/(4N)은 물체 측 가로 화소와 같아야 하며, 그렇지 않으면 원이 타원이 된다. 본고는 라인 수, 분주와 최고 행주파수, 최고 선속도의 제약을 유도하고, 롤러 지름 100 mm, 화소 10 μm의 예에서 사체배로 7854 라인을 구하며, 엔코더 편심이 만드는 주기적 행 위치 오차를 추정한다.
라인스캔 카메라는 한 번에 한 행만 찍으며, 영상의 「세로」 방향은 공작물이 움직이며 행을 쌓아 만들어진다. 고정 행주파수로 찍으면 반송 속도가 흔들릴 때마다 행 간격이 바뀌고 원형 무늬가 타원으로 늘어난다. 엔코더 펄스로 트리거하면 각 행은 속도와 무관한 일정한 반송 변위에 대응한다. 다만 구성의 문제가 남는다. 세로·가로 화소를 같은 크기로 만들려면 엔코더 라인 수, 체배, 분주를 카메라 화소와 렌즈 배율에 어떤 관계로 맞춰야 하는가. 본고는 이 연쇄의 식을 쓰고, 롤러 지름 100 mm, 물체 측 화소 10 μm의 예로 계산한 뒤, 엔코더 편심이 행 간격에 더하는 주기 오차를 추정한다.
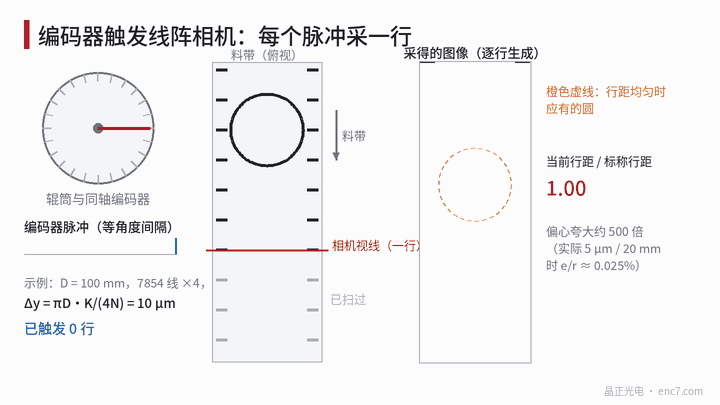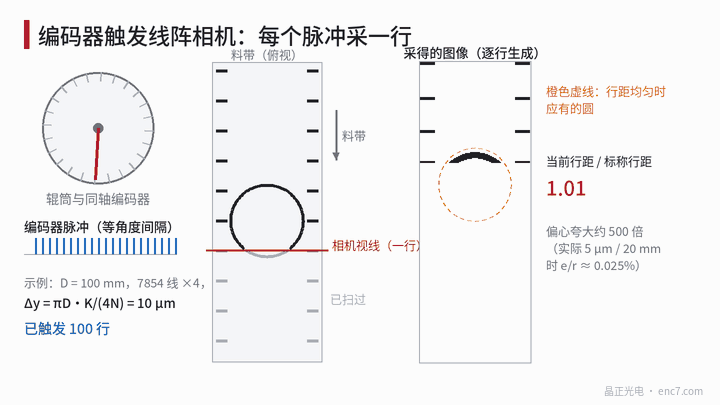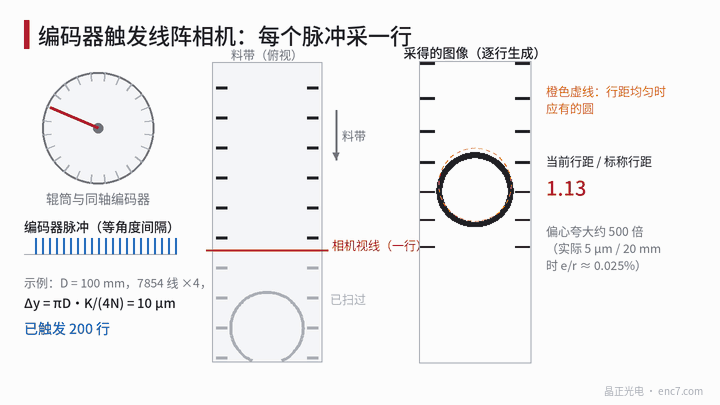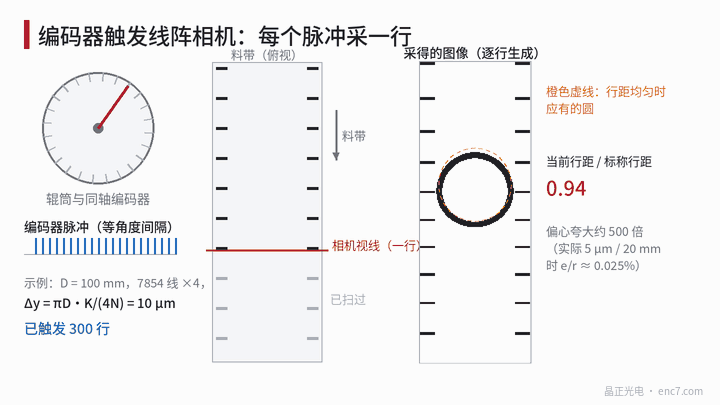
행 간격 식: 각 펄스가 대응하는 반송 변위
엔코더를 롤러와 동축으로 두고 라인 수를 N이라 한다. 사체배 후 회전당 4N 카운트가 된다. 롤러 지름은 D, 웹은 미끄러지지 않는다. 카운트당 반송 변위는 πD/(4N). 트리거 모듈이 K 카운트마다 한 행을 내면 행 간격은
Δy = πD·K / (4N)
물체 측 가로 화소는
Δx = p / m
여기서 p는 센서 화소 크기, m은 광학 배율이다. 영상이 변형되지 않을 조건은 Δy = Δx이다. 또한 노출은 한 행 주기를 채워 진행 방향의 적분 폭이 Δy와 같아야 한다. 노출이 너무 짧으면 그 방향에 샘플링되지 않은 틈이 생긴다.
계산 예: D = 100 mm, 롤러 둘레 πD = 314.16 mm, 요구 Δx = 10 μm, K = 1이면
N = πD / (4Δx) = 314.16 / (4 × 0.010) = 7853.98
7854 라인으로 하면 행 간격은 9.99998 μm이고 편차는 백만분의 이에 불과하다. 그러나 7854는 흔한 라인 수가 아니다. 아래 표는 구하기 쉬운 라인 수로의 대응(사체배, K = 1)을 정리한다.
| 라인 수 N | 회전당 카운트 | 카운트당 물체 측 거리 | 0.4 m/s에서의 카운트 주파수 | 대응 |
|---|---|---|---|---|
| 7854 | 31 416 | 10.00 μm | 40.0 kHz | 직접 일치. 맞춤 라인 수가 필요 |
| 10 000 | 40 000 | 7.854 μm | 50.9 kHz | 렌즈를 조정해 Δx = 7.854 μm (m = 1.273)로 하고, 속도를 제한하거나 분주 |
| 5000 | 20 000 | 15.71 μm | 25.5 kHz | 렌즈 m = 0.637, 물체 측 화소 15.7 μm |
| 2500 | 10 000 | 31.42 μm | 12.7 kHz | 행 간격이 너무 거칠어 10 μm 화소는 언더샘플링된다 |
실무에서는 먼저 롤러 지름과 엔코더를 정한 뒤 렌즈 배율로 Δx를 맞추는 경우가 더 많다. 배율은 연속으로 조절할 수 있고 라인 수는 그렇지 않기 때문이다. 트리거 모듈이 체배와 분주를 유리비로 조합할 수 있으면 π/4와 같은 무리비도 근사할 수 있다. 잔차가 롤러 지름 자체의 불확도보다 작으면 된다.
행주파수, 선속도와 인터페이스 주파수
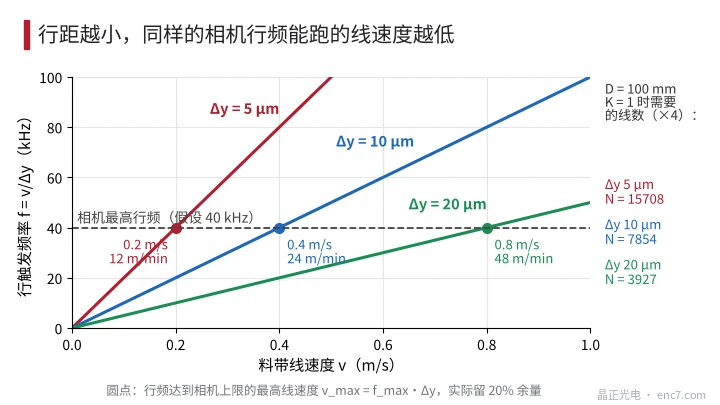
카메라에는 최고 행주파수 f_max가 있다. 행주파수는 f = v / Δy이므로 최고 선속도는
v_max = f_max · Δy
카메라 최고 행주파수를 40 kHz라 하면, Δy = 10 μm일 때 v_max = 0.4 m/s (24 m/min), Δy = 5 μm이면 0.2 m/s에 그치고, Δy = 20 μm이면 0.8 m/s까지 낼 수 있다(그림 2). 1 m/s 라인에서 40 kHz 카메라를 쓰려면 행 간격은 25 μm보다 작을 수 없다. 펄스가 카메라가 따라갈 수 있는 주파수를 넘어 행이 빠지지 않도록, 공학적으로는 20% 여유를 두는 것이 좋다.
엔코더 쪽 주파수도 확인한다. 0.4 m/s에서 롤러 회전수는 약 76.4 r/min, 7854 라인의 A/B 주파수는 10 kHz에 불과하고 사체배 후에도 40 kHz로, 차동 인터페이스에는 전혀 부담이 되지 않는다. 실제 제약은 거의 언제나 카메라 쪽에 있다. 엔코더 카운트 주파수가 카메라 상한을 넘으면, 카메라가 펄스를 버리게 하지 말고 분주 K로 행 간격을 조정된 Δx에 맞게 넓혀야 한다.
편심이 만드는 주기적 행 간격 오차
엔코더 코드 디스크의 편심을 e, 판독 반경을 r이라 하면, 측정각은 참각보다 회전당 한 번의 항만큼 커진다.
θ_enc = θ + (e/r)·sin(θ + φ)
트리거는 θ_enc의 등간격으로 나오므로 참각 간격은 1/[1 + (e/r)·cos(θ + φ)]가 되고, 행 간격은
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
누적되는 행 위치 오차는
δy(θ) = −R·(e/r)·sin(θ + φ)
여기서 R은 롤러 반지름, φ는 편심의 방위각이다. 두 가지 양급에 주의한다. 이웃 행 간격의 상대 변화는 e/r에 불과하며, e = 5 μm, r = 20 mm이면 0.025%(약 52″), 10 μm 행 간격에 대해 2.5 nm여서 원형 무늬에서는 왜곡이 보이지 않는다. 그러나 행 위치 오차의 진폭은 R·e/r이며, R = 50 mm에서 12.5 μm, 약 1.25행에 이른다. 반 회전(157 mm) 떨어진 두 특징의 차는 최대 25 μm가 된다.
| 엔코더 편심 e / 판독 반경 r | e/r | 일차 오차 | R = 50 mm에서의 위치 오차 진폭 |
|---|---|---|---|
| 3 μm / 20 mm | 0.015% | 31″ | 7.5 μm |
| 5 μm / 20 mm | 0.025% | 52″ | 12.5 μm |
| 10 μm / 10 mm | 0.10% | 206″ | 50 μm |
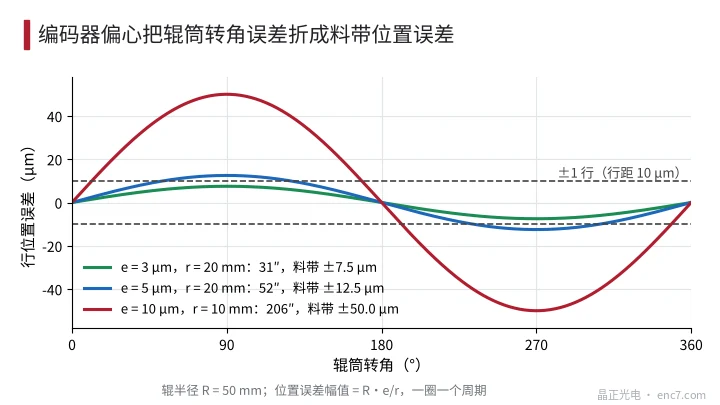
이 오차는 롤러 반지름 R에 비례하므로, 같은 엔코더라도 큰 롤러에 다는 편이 작은 측정 바퀴에 다는 것보다 불리하다. 무늬의 겉모습만 보는 검사에서는 무시할 수 있다. 결함을 0.05 mm 이내로 위치시켜야 하는 검사에서는 롤러의 반지름 방향 흔들림(대개 더 커서, 20 μm 흔들림은 약 20 μm 위치 오차가 된다)과 미끄러짐과 함께 예산에 넣어야 한다.
공학 요점
- 먼저 Δy = πD·K/(4N) = Δx = p/m 등식을 쓴 뒤 라인 수를 고른다. 라인 수가 떨어지지 않으면 렌즈 배율로 보정한다.
- 롤러 지름 자체에도 불확도가 있다. 지름 오차 0.1 mm는 0.1%의 비례 오차이며, 길이 100 mm 영상에서 0.1 mm가 빗나간다. 라인 가동 후에는 눈금 타깃으로 실제 행 간격을 교정한다.
- v_max = 0.8·f_max·Δy로 최고 선속도를 확인하고, 동시에 엔코더 카운트 주파수가 카메라 행주파수 상한을 넘지 않는지 본다.
- 엔코더는 종동 롤러 또는 웹에 접하는 측정 바퀴에 달아, 벨트와 커플링을 거치는 전달 오차와 미끄러짐을 피한다.
- 트리거 모듈은 방향 판별을 갖추어, 웹이 반대로 떨려도 행을 중복 출력하지 않아야 한다.
- 롤러 반지름 50 mm, 판독 반경 20 mm일 때 엔코더 편심을 5 μm 이내로 막으면 위치 오차 진폭은 1.3행 미만이 된다. 더 엄격한 요구에는 대경 이중 리드헤드를 쓴다.
정리
라인스캔 카메라의 세로 분해능은 전적으로 엔코더 트리거로 결정된다. 구성의 핵심은 Δy = πD·K/(4N)을 물체 측 화소 p/m과 같게 하고, 행주파수를 카메라 상한 안에 두는 것이다. 편심에 의한 행 간격 변화는 매우 작지만 R·e/r 진폭의 주기 위치 오차로 쌓인다. 이것이 문제인지는 검사가 요구하는 위치 정밀도에 달려 있다.
중국어 원문 기사 번역 (0771). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.