산업 응용 심층 읽기
CT 갠트리의 회전각 측정: 내경 700 mm 이상의 대형 고리 코드 디스크
빠른 CT 갠트리는 한 바퀴에 0.25 s가 걸리며, 판독 반경 0.5 m에서 선속도는 12.6 m/s, 신호 주파수는 수백 kHz가 된다. 본고는 주파수와 샘플링 동기의 조건을 구하고, 각도 오차를 시야 안의 위치 오차로 환산하며, 편심, 분할 이음, 열 불일치라는 대형 고리의 세 가지 오차 크기를 추정한다.
CT에서는 관구와 검출기가 회전 갠트리에 실리고, 가운데로 환자가 지나가야 하므로 구경은 적어도 칠백 밀리미터를 조금 넘으며, 빠른 기종에서는 한 바퀴가 0.25–0.3 s밖에 걸리지 않는다. 그래서 코드 디스크는 지름 약 1 m의 대형 고리가 된다. 통유리 원판은 들어가지 않아, 전주 강대 또는 여러 세그먼트를 이은 코드 스트립으로 만들어야 하고, 선속도도 통상적인 서보용 코드 디스크보다 훨씬 높다. 본고는 이 조건에서 속도와 주파수, 샘플링 동기, 각도 오차 환산, 대형 고리 자신의 오차원을 차례로 계산한다. 수치는 모두 예이다.
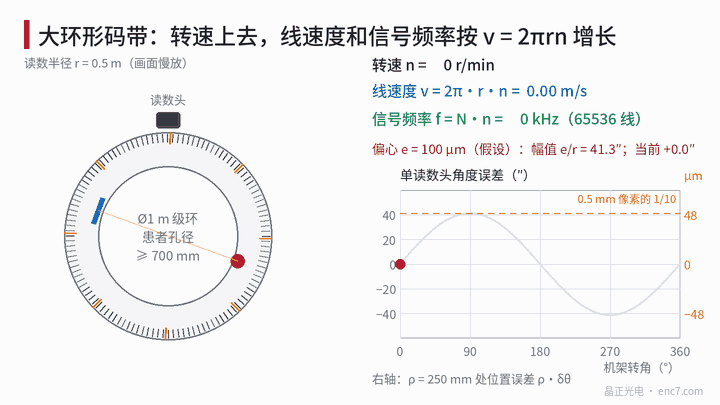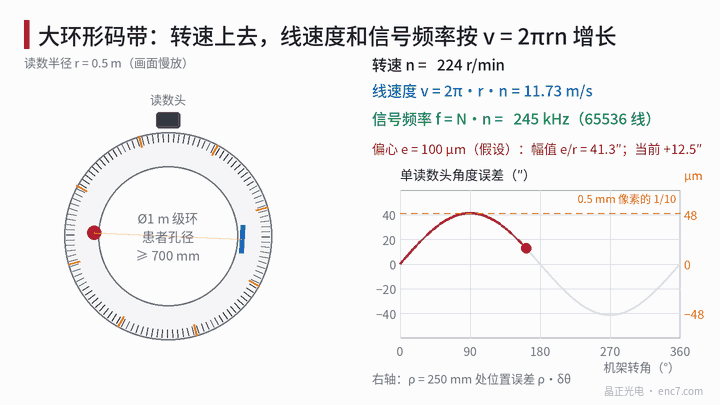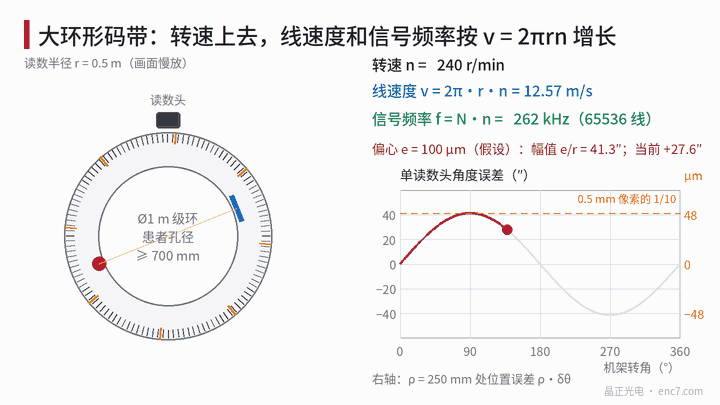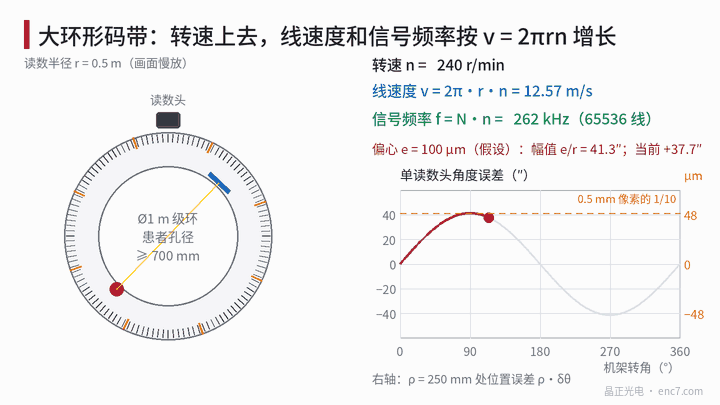
속도와 신호 주파수
선속도와 회전수의 관계는
v = 2π·r·n
이다. r은 판독 반경, n은 초당 회전수이다. r = 0.5 m, 0.25 s/회전(4 r/s, 240 r/min)일 때 v = 12.57 m/s, 0.3 s/회전에서는 10.47 m/s. 신호 주파수는 f = v/p = N·n이며, p는 코드 스트립 피치, N은 전주 라인 수이다.
| 피치 p | 전주 라인 수(r = 0.5 m) | 0.25 s/회전에서의 신호 주파수 |
|---|---|---|
| 100 μm | 31 416 | 126 kHz |
| 47.9 μm | 65 536 | 262 kHz |
| 40 μm | 78 540 | 314 kHz |
| 20 μm | 157 080 | 628 kHz |
65 536 라인으로 하면 사체배 후 회전당 262 144 카운트, 카운트당 4.94″, 카운트 간격은 약 0.95 μs이다. 주파수로서의 수백 kHz는 리드헤드 전단에 가혹하지 않지만, 피치가 가늘어질수록 갭 공차는 좁아지고 전주 눈금 오차도 다루기 어렵다. 그래서 대형 고리는 보통 굵은 피치를 쓰고 보간으로 각도 분해능을 보완한다. 또한 갠트리의 구심 가속도는 ω²r ≈ 316 m/s², 약 32 g이며, 코드 스트립의 접착 또는 클램핑은 이 하중으로 검증해야 한다.
샘플링 동기: 한 뷰가 포함하는 카운트 수
회전당 1024 뷰라 하자(가정). 그러면 각 뷰는 262 144/1024 = 256 카운트를 차지하고, 뷰 간격은 0.35°, 0.25 s/회전에서는 약 244 μs이다. 정수 카운트이면 엔코더 펄스로 직접 트리거하기 쉽다. 트리거의 각도 양자화는 1 카운트 4.94″이며, ρ = 250 mm에서 6 μm에 해당해 무시할 수 있다.
더 주의해야 할 것은 트리거 지연의 지터로, 회전 속도에 따라 각도가 된다.
δθ = ω·δt
ω = 25.13 rad/s일 때 1 μs 지터는 25 μrad(5.2″), 10 μs는 52″에 해당한다. 엔코더로 직접 트리거하든, 시간 트리거 뒤에 각 뷰의 각도를 기록하든, 지연의 지터는 수 마이크로초 안으로 억제해야 한다.
각도 오차가 영상 오차가 되는 과정
재구성에서 각 뷰에 각도 오차 δθ가 있으면, 회전 중심에서 ρ인 위치는 ρ·δθ만큼 빗나간다. 아이소센터 화소를 0.5 mm, 시야 반지름을 250 mm, 시야 가장자리 위치 오차를 0.1 화소 이내(가정한 내부 지표), 즉 50 μm라 하면
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41.3″
여기에는 각도 측정의 전 오차가 들어간다. 회전각에 동기하여 천천히 변하는 오차는 각 뷰의 기하를 한꺼번에 돌린다. 뷰 사이의 불규칙한 뛰는 값은 각 방향 투영을 서로 모순되게 하며, 후자가 보통 더 받아들이기 어렵다. 그림 3을 보면 41.3″ 오차는 ρ = 250 mm에서 딱 50 μm, ρ = 100 mm에서는 20 μm에 불과하다. 따라서 CT에서는 각도 분해능은 쉽게 충분하고, 어려운 것은 전주의 정밀도와 반복성이다.
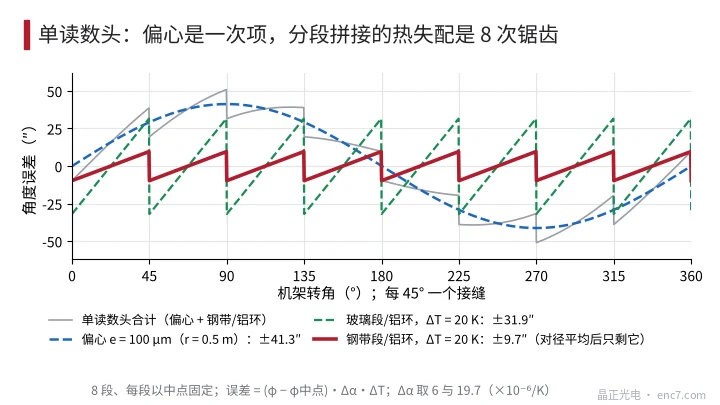
대형 고리의 세 가지 오차원
편심. 단일 리드헤드의 일차 오차 진폭은 e/r이다. 코드 스트립 고리의 중심이 갠트리 축에 대해 100 μm 어긋나고 r = 0.5 m이면 200 μrad, 즉 41.3″가 되어 예산을 다 쓴다. 대형 고리의 상대 정밀도는 높지 않고 절대 편심을 작게 하기 어려우므로, 대경(180° 떨어진) 이중 리드헤드의 평균을 흔히 쓴다. 이로써 일차 및 모든 홀수차 오차가 사라진다.
이음과 분할. 분할 코드 스트립 이음부의 위치 오차 δ는 그대로 국소 각도 오차 δ/r이 된다. 5 μm는 2.1″, 10 μm는 4.1″에 해당한다. 8세그먼트 이음의 오차는 8차 주기이고 짝수차여서 대경 이중 리드헤드로도 지워지지 않는다. 이음 정밀도와 교정으로 억제해야 한다.
열 불일치. 균일 승온에서는 고리 전체의 각도 위치는 변하지 않지만 반지름은 변한다. r = 0.5 m, ΔT = 20 K에서 강 고리는 약 170 μm, 알루미늄 고리는 약 230 μm이며 판독 갭도 그에 따라 변한다. 리드헤드는 같은 열팽창의 부재에 달아야 한다. 실제로 각도 오차를 만드는 것은 세그먼트와 베이스 링의 팽창 계수 차 Δα이다. 각 세그먼트를 중점만으로 고정하면 세그먼트 안의 오차는
δθ = (φ − φ_중점)·Δα·ΔT
이다. φ는 세그먼트 안 각도 위치이며, 8세그먼트에서 φ − φ_중점의 최댓값은 ±22.5°(0.393 rad)이다.
| 조합(8세그먼트, ΔT = 20 K) | Δα(×10⁻⁶/K) | 세그먼트 안 오차 |
|---|---|---|
| 강대를 강 고리에 붙임 | 약 0 | 약 0 |
| 강대를 알루미늄 고리에 붙임(17과 23) | 6 | ±9.7″ |
| 붕규산 유리 세그먼트를 알루미늄 고리에 붙임(3.3과 23) | 19.7 | ±31.9″ |
유리 세그먼트를 알루미늄 고리에 붙이는 한 항목만으로도 41.3″ 예산의 사분의 삼을 쓴다. 대형 고리의 코드 스트립 재료와 베이스 링 재료는 쌍으로 고르고, 팽창 계수가 가까운 조합을 우선한다.
공학 요점
- 먼저 v = 2πrn과 f = N·n으로 최고 주파수를 구한 뒤 리드헤드 대역을 확인한다. 대형 고리는 굵은 피치를 쓰고 보간으로 분해능을 보완한다.
- 시야 가장자리의 위치 오차를 각도 지표로 환산한다. δθ = 허용 위치 오차 / ρ. 예인 50 μm, 250 mm는 약 41″에 해당한다.
- 뷰 수는 회전당 카운트의 약수로 하여 각 뷰가 정수 카운트를 담게 하고, 트리거 지연 지터는 수 마이크로초 안으로 억제한다.
- 대경 이중 리드헤드로 편심을 지우고, 동시에 이음 위치에서 8차 부류 오차를 교정한다. 예산에는 따로 적는다.
- 코드 스트립과 베이스 링의 팽창 계수를 되도록 가깝게 한다. 이음의 위치 오차는 실측하고 도면만 보지 않는다.
- 32 g의 구심 가속도에서 접착과 클램핑을 검증하고, 리드헤드 지지는 강성으로 하여 공진에 의한 갭의 주기 변화를 피한다.
정리
CT용 대형 고리 코드 디스크의 난점은 분해능이 아니라, 한 바퀴 0.25 s의 높은 선속도, 시야 안에서 ρ·δθ로 환산한 전주 정밀도, 그리고 편심·이음·열 불일치라는 대형 고리 특유의 세 가지 오차이다. 허용 위치 오차를 각도 지표로 되돌려 이 세 항에 예산을 배분해야 선정 근거가 생긴다.
중국어 원문 기사 번역 (0772). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.