산업 응용 심층 읽기
방사선 치료 가속기의 갠트리와 콜리메이터 회전: 아이소센터 1 mm에서의 각도 요구
갠트리 각도 오차 Δθ는 빔을 아이소센터 둘레로 돌리며, 축 위에서 아이소센터부터 L인 위치의 어긋남은 L·Δθ이다. L = 1 m, 0.1°는 1.75 mm에 해당한다. 본고는 1 mm 예산을 각도 지표로 환산하고, 이중 엔코더 차분 알람 임계값의 상하한을 유도하며, 조사 환경이 코드 디스크와 리드헤드에 미치는 영향을 논한다.
방사선 치료 가속기의 갠트리는 아이소센터 둘레로 회전하여 빔이 모든 방향에서 표적에 모이게 하고, 콜리메이터는 빔 축 둘레로 회전하여 조사야의 방향을 정한다. 빔 축이 아이소센터에서 벗어나는 허용은 보통 1 mm 자릿수이다. 각도 측정은 오차원의 하나에 불과하지만, 인터록이 가장 의존하는 항이다. 본고는 먼저 각도 오차를 빔 위치 오차로 환산하고, 엔코더의 분해능과 정밀도를 역산한 뒤, 이중 엔코더 차분 알람 임계값을 어떻게 정할지와 조사 환경이 가져오는 문제를 다룬다. 수치는 모두 예이다.
각도 오차가 빔 어긋남이 되는 과정
축 둘레의 각도 오차 Δθ는 회전축에서 L인 점에
δ = L·Δθ (Δθ는 라디안, 작은 각)
의 변위를 만든다. 갠트리 회전축은 아이소센터를 지난다. 갠트리 각이 Δθ만큼 어긋나면 빔 전체가 아이소센터 둘레로 Δθ 회전한다. 빔 축은 여전히 아이소센터를 지나지만, 축 위에서 아이소센터부터 z인 위치의 가로 어긋남은 z·Δθ이다. 선원 쪽에서는 z = SAD ≈ 1 m, 표적 심부에서는 z가 수십 밀리미터에서 백 밀리미터 남짓에 불과하다. 콜리메이터의 회전축은 빔 축이며, 힘팔은 조사야 가장자리에서 축까지의 거리 ρ, ρ = 100–200 mm이다.
| 각도 오차 | 선원 쪽 L = 1000 mm | L = 500 mm | L = 100 mm(표적 심부, 조사야 가장자리) |
|---|---|---|---|
| 0.01°(36″) | 0.17 mm | 0.09 mm | 0.017 mm |
| 0.05°(180″) | 0.87 mm | 0.44 mm | 0.087 mm |
| 0.1°(360″) | 1.75 mm | 0.87 mm | 0.17 mm |
| 0.5° | 8.7 mm | 4.4 mm | 0.87 mm |
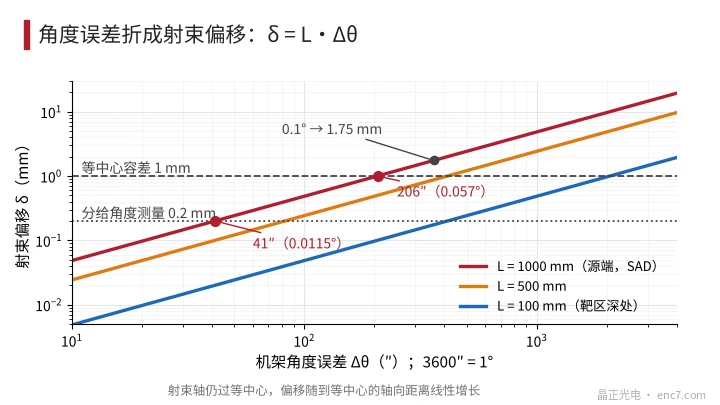
가장 긴 힘팔 L = SAD로 보수적으로 보면 0.1°는 이미 약 1.7 mm이다. 표적이 실제로 받는 어긋남은 훨씬 작지만, 조사야를 정하는 부품은 선원 쪽에 가까이 있고 인터록도 이 자릿수로 설정된다(그림 2).
예산 배분과 엔코더 지표
장치 전체가 빔 축의 아이소센터 이탈을 1 mm까지 허용하고, 갠트리 처짐과 베어링 흔들림 같은 기계 항이 대부분을 차지하며, 각도 측정에 0.2 mm를 할당한다고 하자(가정). L = 1 m로 환산하면
δθ ≤ 0.2 mm / 1000 mm = 200 μrad ≈ 41″(0.0115°)
콜리메이터는 ρ = 200 mm로 환산하면 같은 0.2 mm가 206″(0.057°)에 해당해, 지표를 다섯 배로 완화할 수 있다. 분해능은 예산보다 한 자릿수 가늘게, 약 4″로 둔다. 18비트는 카운트당 4.94″로 다소 거칠고, 19비트는 2.47″이므로 갠트리 축에서는 19비트 이상이 안심이다. 정밀도(편심, 이음, 전달 포함)는 41″ 안에 둔다. 엔코더 본체의 정밀도는 그 절반 정도, 예를 들어 ±20″에 그친다.
측정법은 두 가지이다. 대구경 엔코더를 갠트리 회전축에 직접 달거나, 인출 기어를 거쳐 재는 것이다. 후자에서는 엔코더 자신의 오차가 전달비 i로 줄어들지만, 기어의 백래시와 전달 오차도 갠트리로 환산된다. 갠트리 축을 직접 잴 수 있으면 직접 재야 한다.
이중 엔코더 이중화와 알람 임계값
제어에 A채널, 독립 감시에 B채널을 쓰고 차분은 D = θ_A − θ_B이다. 두 채널이 각각 무작위 오차 σ를 가지면 차분의 잡음은 σ_d = √2·σ, σ = 20″이면 σ_d = 28″이다.
가장 나쁜 고장은 A채널이 추종을 멈추고 갠트리가 계속 움직이는 것이다. 갠트리 최고 속도를 6°/s(1 r/min, 가정)라 하면 차분은 21.6″/ms로 는다. 알람 전에는 검출 지연 t_d(샘플링 주기, 디바운스, 인터록 응답의 합)가 있어 그동안도 차분은 계속 는다. 알람 임계값 θ_th는 다음을 동시에 만족해야 한다.
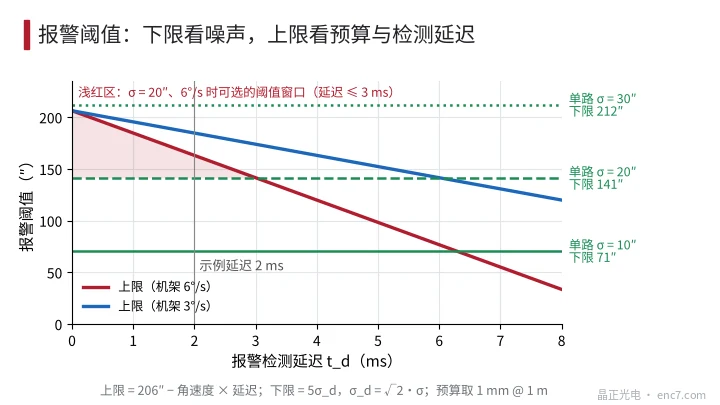
θ_th ≥ 5σ_d (하한, 오보를 피함. 5배는 예의 취하는 법)
θ_th + ω_g·t_d ≤ θ_bud (상한. θ_bud는 1 mm @ 1 m, 즉 206″)
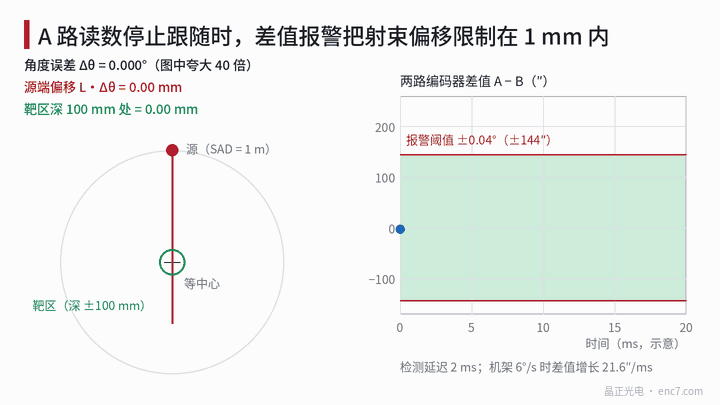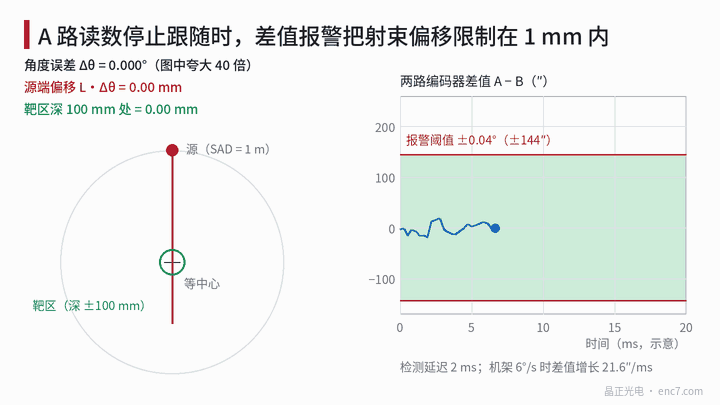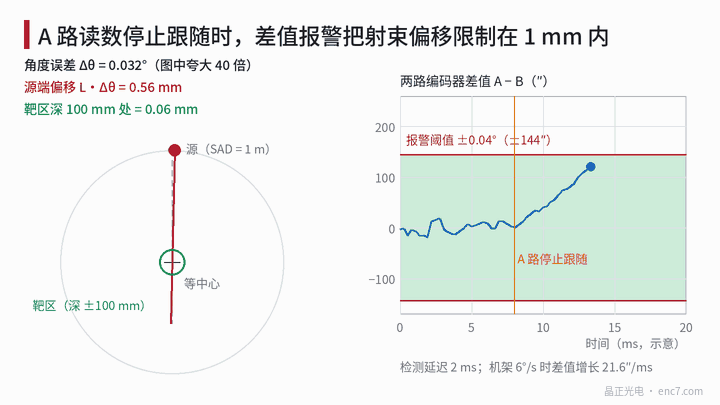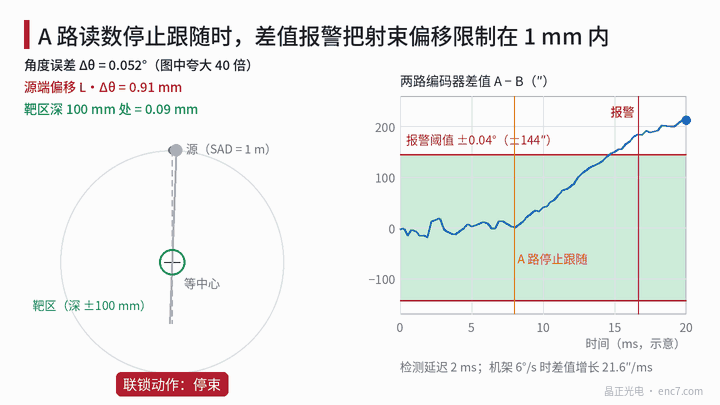
σ = 20″, t_d = 2 ms일 때 하한은 141″, 상한은 206 − 43 = 163″이며 0.04°(144″)를 택한다. 알람 때 차분은 약 187″(0.052°)로 선원 쪽 어긋남 0.91 mm에 해당하며 아직 1 mm 안이다(그림 1). 창은 좁다. σ가 30″로 늘면 하한이 212″가 되어 상한을 넘고 해가 없다. 지연이 3 ms 이상이 되면 σ = 20″의 창도 사라진다(그림 3). 엔코더 정밀도와 검출 지연은 함께 설계해야 하며, 임계값만 보아서는 안 된다.
두 채널의 독립성도 마찬가지로 중요하다. 전원, 리드헤드, 케이블, 처리 회로를 공유하지 않으며, 원리가 다른 두 채널이 공통 원인 고장을 더 잘 피한다. 차분을 한쪽 채널 자신의 회로로 계산해서도 안 된다.
조사 환경
가속기의 조사 헤드는 고에너지 광자를 내고, 빔 에너지가 높으면 표적과 차폐재 안에서 광중성자도 생긴다. 엔코더는 갠트리 회전축 가까이 있어 누설과 산란을 받으며 주 빔보다 훨씬 작지만, 누적 선량은 영이 아니다. 일어날 수 있는 영향은 다음과 같다.
- 유리 코드 디스크는 색중심 증가로 투과율이 떨어지고 갈변한다. 내방사선 전용 등급이 있으며 선량에 대해 검증이 필요하다.
- 포토다이오드의 암전류가 늘고 광원 출력이 쇠하여 진폭이 천천히 떨어진다.
- 메모리와 FPGA의 단일 사건 업셋으로 절대 위치나 설정이 드물게 깨질 수 있다.
- 접착제와 플라스틱이 노화하여 취약해진다.
구체 선량은 기종과 장착 위치에 따른다. 실측하거나 장치 제조사에서 받아야 한다. 본고는 수치를 제시하지 않는다. 관련 안전 규격(예: IEC 60601-2-1)은 인터록과 지시에 대해 따로 규정하며, 규격 원문에 따른다.
공학 요점
- 먼저 장치 예산을 각도로 환산한다. 1 mm @ 1 m는 206″, 각도 측정에 할당한 0.2 mm는 41″이다.
- 분해능은 예산의 약 1/10로 두고, 갠트리 축 엔코더는 19비트 이상으로 한다. 콜리메이터는 ρ = 200 mm로 환산하면 완화할 수 있다.
- 임계값은 5σ_d와 θ_bud − ω_g·t_d 사이에 둔다. 창이 너무 좁으면 더 정밀한 엔코더로 바꾸거나 검출 지연을 줄인다.
- 디바운스는 연속된 여러 샘플이 한도를 넘은 뒤에 알람하되, 디바운스 시간은 t_d에 넣는다.
- 두 채널 엔코더는 독립적으로 급전·처리하고, 원리를 달리하는 것이 좋다. 갠트리 축을 직접 잴 수 있으면 기어로 인출하지 않는다.
- A²+B² 진폭의 추이를 감시한다. 조사에 의한 느린 감쇠를 카운트 이상 전에 알아챌 수 있다.
정리
각도 오차는 δ = L·Δθ로 빔 어긋남으로 환산한다. 보수적으로 L = SAD로 두면 0.1°는 약 1.75 mm에 해당한다. 1 mm 예산을 약 41″의 각도 지표로 접으면 19비트 이상의 분해능과 ±20″급 정밀도가 필요하다. 이중 엔코더 알람 임계값은 잡음 하한과 예산 상한 사이에 끼이며, 창은 검출 지연과 엔코더 정밀도로 변한다. 유리, 광전 소자, 메모리에 대한 조사의 영향은 선정 때 함께 평가한다.
중국어 원문 기사 번역 (0773). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.