Enkoder ilkelerine giriş
A ve B işaretleri neden 90° kaymalıdır
Tek bir darbe dizisi sayılabilir ama yönü söylemez. Artımlı bir enkoder 90° kaymış A ve B işaretleri çıkarır; hangisinin önce değiştiği milin hangi yöne döndüğünü gösterir. Bu yazı yön algılama ilkesini, dört durumlu döngüyü ve faz farkının 90°’den ayrılınca neyin bozulduğunu açıklar.
Artımlı bir enkoderin klemenslerinde beslemenin yanında neredeyse her zaman A ve B olmak üzere iki işaret teli vardır. A kanalı tek başına darbeleri sayabiliyorsa B neden gerekir? Ve ikisi neden tam 90° kaymalıdır?
Yanıt: tek işaret yalnızca bir şeyin hareket ettiğini söyler, hangi yöne hareket ettiğini söylemez.
Yalnız bir işaretle sayım yanılır
Yalnız A kanalı olsun. Motor ileri bir periyot dönünce A bir darbe çıkarır; geri bir periyot dönünce A yine bir darbe çıkarır ve dalga biçimleri aynıdır. Sayaç bunları ayırt edemez, her iki durumda da yalnızca artırabilir.
Daha kötüsü duruştaki titremedir. Disk tam bir çizginin kenarında durursa, milin küçük bir titreşimi A’yı tekrar tekrar çevirir, sayaç eklemeyi sürdürür ve konum gittikçe kayar.
¼ periyot kaydırınca yön, hangisinin önce geldiğinde gizlenir
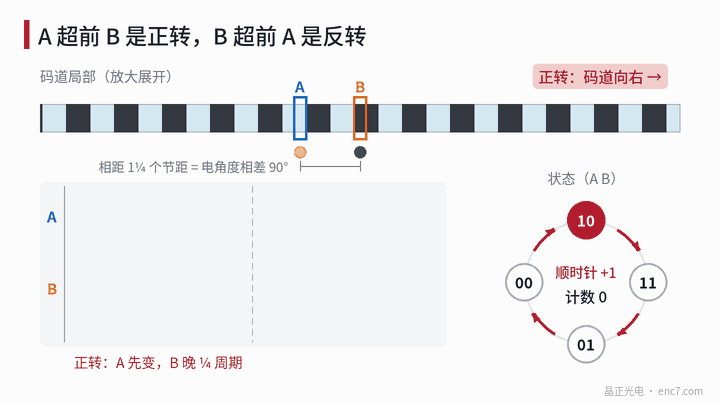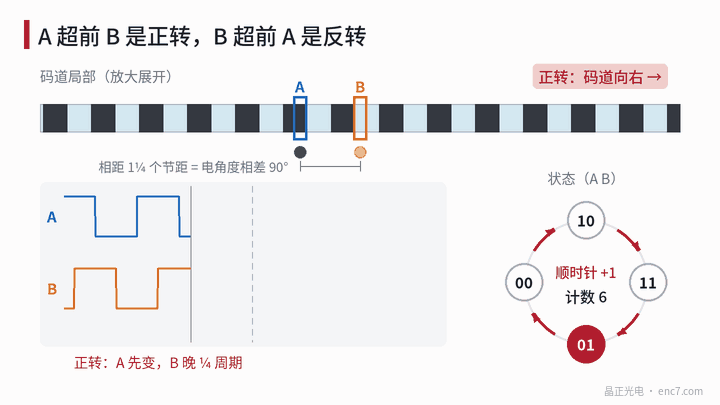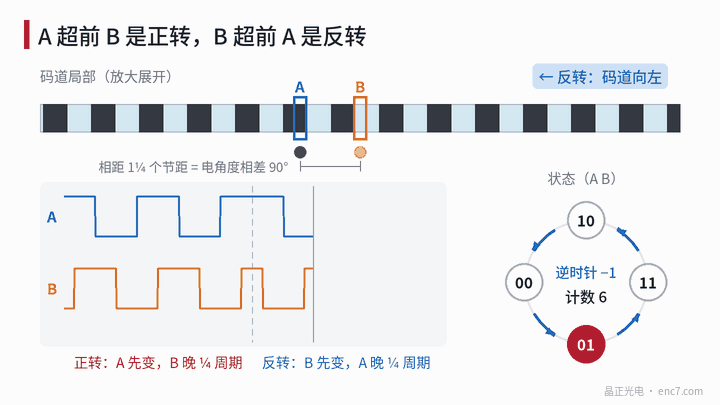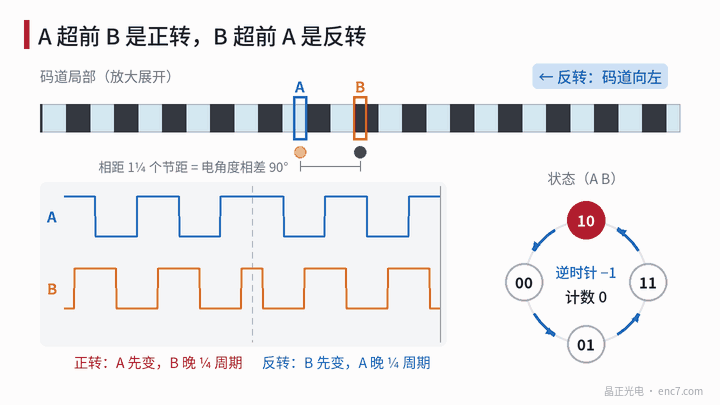
Çare, okuma kafasına başka bir pencere koyup B kanalını okumaktır. İki pencere arasındaki uzaklık tam sayıda adım değil, dörtte bir adım fazladır (örneğin 1¼ adım). O zaman B, A ile aynı dalga biçimine sahiptir ama zamanda ¼ periyot, yani 90° elektrik açısı kadar kaymıştır; Şekil 1’e bakın.
İz bir yöne giderken aynı çizgi kenarı önce A penceresinden, sonra B penceresinden geçer, bu yüzden A her zaman B’den önce değişir — A, B’yi önde gider. Ters yönde önce B’den geçer ve B, A’yı önde gider. Yön kuralı çok yalın olabilir:
- A’nın yükselen kenarında B’ye bakın: B düşükse A öndedir, hareket ileri sayılır;
- B yüksekse B öndedir, hareket geri sayılır.
Hangi yöne “ileri” deneceği enkoderin uzlaşısıdır ve ürün belgesinden alınır.
Dört durum, bir tur
A ve B düzeyleri iki bitlik bir sayı (A önde) olarak yazılırsa, bir periyotta sırayla 4 durum görünür:
- İleri: 00 → 10 → 11 → 01 → 00
- Geri: 00 → 01 → 11 → 10 → 00
Komşu durumlar arasında yalnızca bir bit değişir. Çözücü yalnızca önceki durumu anımsayıp sonrakinin “döngüyle” mi “tersine” mi gittiğine bakarak her değişimde 1 ekler veya 1 çıkarır. Yukarıdaki duruş titremesi o zaman sayımı yalnızca iki komşu değer arasında ileri geri götürür; birikmez.
İki bit birden değişirse, örneğin 00’dan doğrudan 11’e atlanırsa, bir durum kaçırılmıştır — belki hız çok yüksekti veya bozucu vardı — ve bazı çözücüler bunu hata olarak bildirir.
Neden tam 90°
90°, 4 durumun her birine ¼ periyot verir, hepsi eşit genişlikte olur ve sonraki devreye en büyük payı bırakır. Faz farkı 90°’den ayrılınca iki durum daralır; Şekil 2’ye bakın.
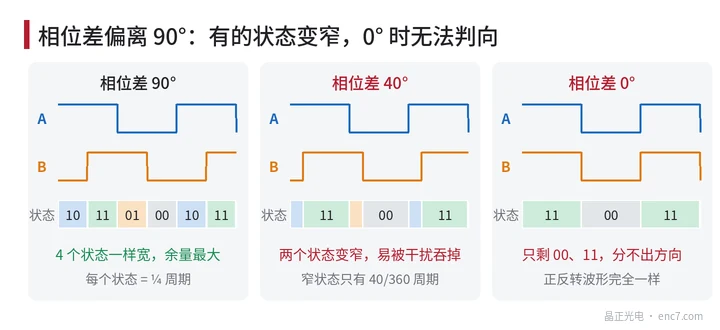
Bir hesap örneği: 2500 çizgili bir enkoder, 3000 r/min, yani saniyede 50 tur, işaret frekansı 2500 × 50 = 125 kHz, bir periyot 8 μs’dir. 90° faz farkında her durum 2 μs sürer; faz farkı 40° olursa dar durum yalnızca 8 × 40 ÷ 360 ≈ 0,89 μs kalır. Kablo gecikmesi, süzme ve gürültü bu kadar kısa bir durumu “yiyebilir”, sayım kaybına veya yanlış yöne yol açabilir. 0°’de A ve B tam eşzamanlıdır, ileri ve geri dalga biçimleri aynıdır ve yön artık hiç ayırt edilemez.
Faz farkını ne belirler
A ile B arasındaki 90°, okuma pencerelerinin aralığı ile diskin adımının uyumundan gelir. Adım p = 2πr ÷ N’dir, okuma yarıçapı değişince adım da değişir. Disk merkeze kaçık takılırsa, ya da takma konumu tasarım yarıçapından saparsa, gerçek adım tasarım değerine uymaz, A ve B’nin faz farkı 90°’den ayrılır ve eksantriklikte ayrıca açıyla periyodik değişir. Böylece disk çizgilerinin düzgünlüğü ve takmanın merkezleme doğruluğu A ve B’nin fazında görünür.
Kısaca
A ve B işaretleri 90° kaydırılır ki yön “hangisi önce değişir”de gizlensin. İleri dönüşte durumlar 00→10→11→01 döner; geride tersine yürür ve her değişim 1 ekler veya çıkarır. 90° 4 durumu eşit genişlikte tutar ve en büyük payı bırakır; sapma büyüdükçe yanılmak kolaylaşır.
Çince orijinal makalenin çevirisi (0003). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.