Rakip teknolojiler ve eğilimler
Kamera ve örüntü tanıma: hesaplamalı görüntüleme ile konum ölçümü
Bir görüntü algılayıcısıyla kodlanmış bir örüntü veya rastgele bir doku çekilip mutlak konum için çözme, alt piksel öteleme için görüntü ilintisi kullanmak, henüz gelişmekte olan bir ölçme yoludur. Bu yazı alt piksel kestiriminin gürültü alt sınırını türetir, benzetimde üç uydurma yönteminin sistematik sapmasını karşılaştırır ve hareket bulanıklığı, kare hızı, gecikme ile işlem yükünün kısıtlarını niceler.
Geleneksel bir enkoder, özenle tasarlanmış bir çizgiyi birkaç fotodiyotla okur ve işaret işleme analog alanda yapılır. Başka bir düşünce, bir görüntü algılayıcısıyla bir örüntü parçasının tümünü çekmek ve çözme ile çakıştırmayı bir algoritmaya bırakmaktır. Gündelik bir örnek optik mousedur; masa dokusunu saniyede birkaç bin kare çeker ve ilinti hesabıyla yer değiştirmeyi kestirir. Bu düşünce hassas konum ölçümüne dönüştürülürse ne kadar doğru ve ne kadar hızlı olabilir, bedeli nerede yatar?
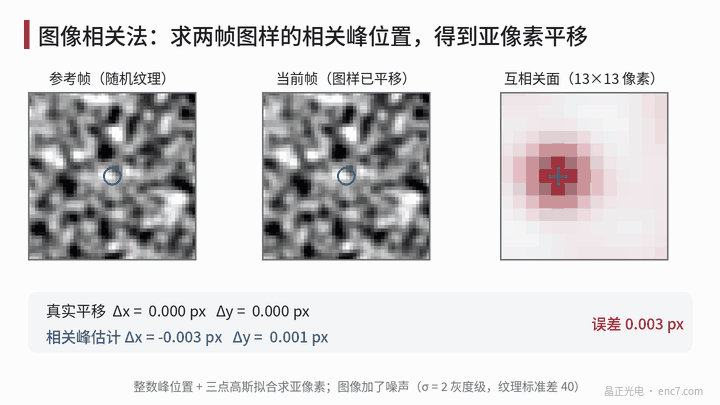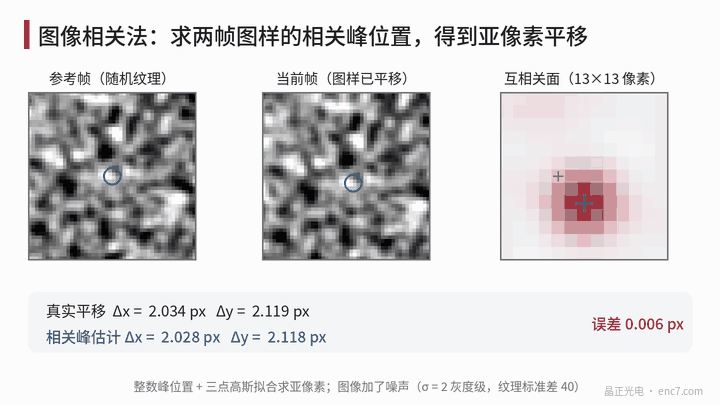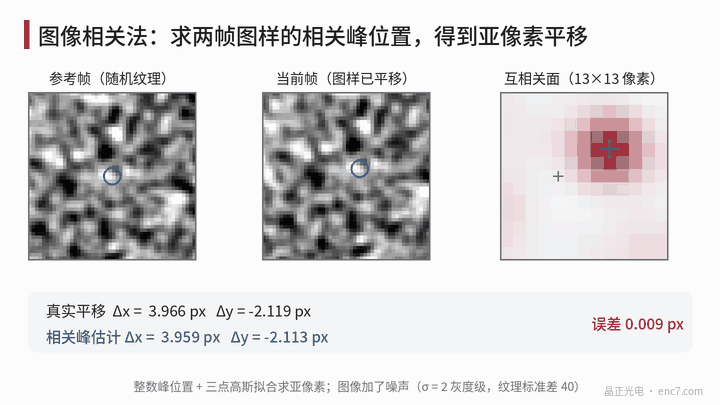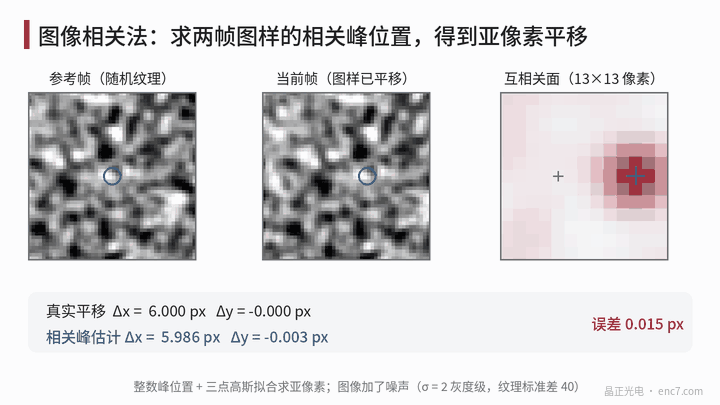
İlke: çözme mutlak konumu, çakıştırma ince konumu verir
Hesaplamalı görüntüleme ölçümü genellikle iki katmandan oluşur:
- Kaba konumlama (mutlak): örüntü iki boyutlu bir sözde rastgele kod veya işaretli bir kod dizisidir ve herhangi bir k×k penceredeki birleşim, tüm ölçme aralığında tekrar etmez. İkili bir 6×6 pencerenin 2³⁶ birleşimi vardır, gerçekten gereken konum sayısından çok fazladır ve artan kısım hata düzeltmede kullanılabilir. Kod sözcüğü çözülünce görüş alanı merkezinin hangi kod öğesinde olduğu bilinir.
- İnce konumlama (alt piksel): kod öğesinin içinde, geçerli kare bir referans örüntüye çakıştırılarak öteleme bulunur.
Çakıştırma için sıkça çapraz ilinti kullanılır: c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v); tepe konumu ötelemedir. FFT ile hesaplanırken c = F⁻¹[F(I₁)*·F(I₂)]; spektral genlik normalleştirilip yalnız evre tutulursa yöntem evre ilintisidir. Tamsayı tepe konumunun ötesinde, tepenin çevresindeki üç noktaya bir parabol veya Gauss uydurularak alt piksel ofseti alınır, ya da bir gradyan yineleme yöntemi (Lucas–Kanade) ötelemeyi doğrudan çözer.
Nesne tarafı çözünürlük, piksel boyutu ve büyütme ile belirlenir: 3,45 μm piksel ve 1 kat büyütmede nesne tarafında her piksel 3,45 μm’dir; alt piksel doğruluğu 0,01 piksele ulaşırsa bu 34,5 nm’ye, 20 mm yarıçaplı bir enkoder diskinde yaklaşık 0,36″’ye karşılık gelir.
Gürültü alt sınırı: Cramér–Rao sınırı
Referans örüntünün gürültüsüz, geçerli karenin her pikselinde σ_n² varyanslı bağımsız gürültü olduğu varsayılsın. x doğrultusundaki öteleme kestiriminin varyans alt sınırı
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
olup toplam, çakıştırmaya giren tüm pikseller üzerindendir. Bu iki şeyi söyler: doku gradyanı ne kadar dik ve piksel sayısı ne kadar çoksa doğruluk o kadar yüksektir; gürültü 1/√(piksel sayısı) ile düşer. Hesap örneği: 128×128 piksel, doku gri düzey gradyanının karekök ortalaması 25 gri düzey/piksel, gürültü 2 gri düzey, σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ piksel. Benzetimde gradyan yineleme yönteminin rastgele hatası yaklaşık 8×10⁻⁴ pikseldir, sınırla aynı mertebededir. Referans kare de gürültü içerirse sınır yaklaşık √2 ile çarpılır.
Sistematik sapma: piksel kilitlemesi
Rastgele hata ortalama ile giderilebilir, sistematik sapma giderilemez. Üç noktalı uydurma tepe biçiminin parabol veya Gauss olduğunu varsayar; gerçek tepe biçimi dokuya bağlıdır, kestirim tamsayı piksellere «çekilir» ve hata gerçek alt piksel konumuna göre S biçimli bir eğri izler — buna piksel kilitlemesi denir.
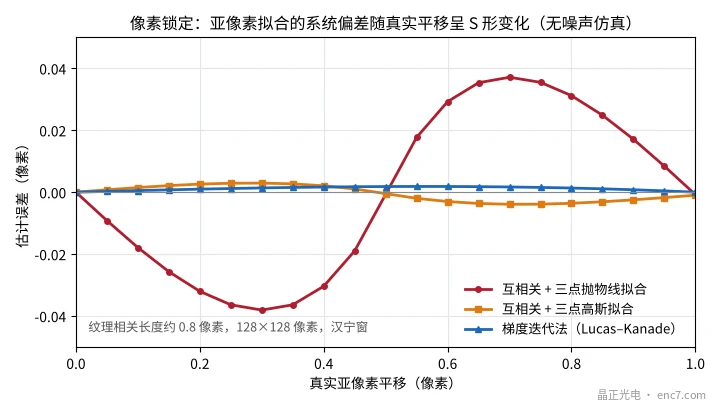
Benzetim koşulları yaklaşık 0,8 piksel doku ilinti uzunluğu, 128×128 piksel ve bir Hanning penceresidir. Üç noktalı parabol uydurmanın sapması en çok yaklaşık 0,038 piksel, Gauss uydurmanınki yaklaşık 0,004 piksel, gradyan yinelemeninki yaklaşık 0,002 pikseldir. Doku çok ince olunca durum kötüleşir: ilinti uzunluğu 0,5 piksele inince örüntü alt örneklenir ve gradyan yönteminin sapması da yaklaşık 0,03 piksele çıkar. Bu yüzden örüntü özellikleri en az iki pikseli kapsamalıdır.
Gerçek bir sistemde ayrıca mercek bozulması, düzensiz aydınlatma, piksel yanıtının eşitsizliği ve sıcaklıkla büyütme değişimi gibi sistematik hatalar vardır. İdeal benzetimdeki binde birkaç piksel uygulamada çoğu kez ulaşılamaz; yüzde bir piksel mertebesinde kararlı bir doğruluk bile özenli kalibrasyon ister.
Hız, gecikme ve işlem yükü
Hareket bulanıklığı: pozlama sırasında örüntü v·t_exp kadar kayar. 1 μs darbeli aydınlatmada, 1 m/s’te bulanıklık 1 μm, yaklaşık 0,29 pikseldir ve hâlâ kabul edilebilir; 10 μs pozlamada 2,9 piksel olur.
Kareler arası yer değiştirme: yalnız bağıl çakıştırma yapılıyorsa komşu iki kare yeterince örtüşmelidir. 128 piksel görüş alanında (yaklaşık 0,44 mm), kareler arası yer değiştirmenin görüş alanının 1/4’ünü aşmaması istenirse, 10 kHz kare hızında hız sınırı yaklaşık 1,1 m/s olur. Her karede bağımsız çözülebilen mutlak bir örüntüde bu kısıt yoktur.
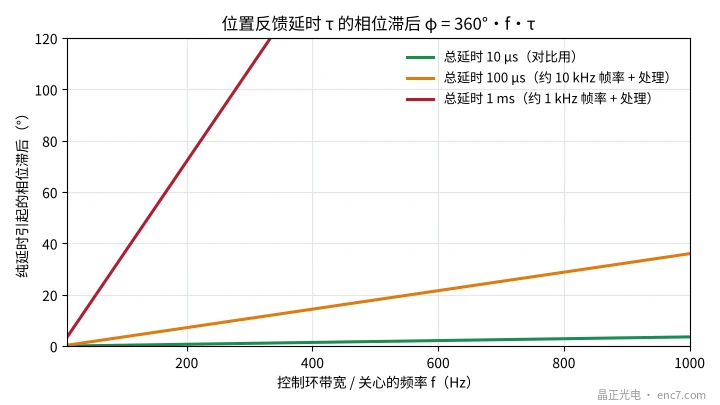
Gecikme: pozlama, okuma ve hesap toplam gecikme τ’yu getirir ve bu, f frekansında 360°·f·τ evre gecikmesi üretir. τ = 100 μs iken gecikme 200 Hz’de 7,2°, 1 kHz’de 36° olur ve yüksek bant genişlikli bir servo döngüsünde göz ardı edilemez (bkz. Şekil 3).
İşlem yükü: 128×128 karmaşık bir FFT yaklaşık 5N·log₂N ≈ 1,1×10⁶ kayan nokta işlemi ister; her karede en az bir ileri ve bir ters dönüşüm gerekir, 10 kHz kare hızında bu saniyede yaklaşık 2×10¹⁰ işlemdir, veri akışı ise yaklaşık 164 MB/s’tir. Bu genellikle bir FPGA veya özel donanım gerektirir.
Ön cephe yönleri ve pratik güçlükler
- Örüntü hâlâ referanstır: kamera «örüntünün algılayıcıya göre konumunu» ölçer; örüntünün kendi konum hatası Δx doğrudan açı hatası Δθ = Δx/r olur. Hassas ölçüm için örüntüde hâlâ fotolitografi düzeyinde doğruluk gerekir; rastgele doku nokta nokta kalibrasyon ister ve aşınma ile kirlilikten gelen sürüklenmeyle yüz yüze kalır.
- Birden çok serbestlik derecesi: tek bir görüntü x, y ve dönme açısını birlikte çözebilir; bu, çok eksenli tablalara uygundur ve bir boyutlu bir enkodere göre ayırt edici bir üstünlüktür.
- Izgara enterpolasyonu ile birleştirme: kamera mutlak konumu ve düşük hızda yüksek doğruluğu üstlenir, geleneksel bir ızgara okuma kafası yüksek hızlı, düşük gecikmeli sürekli enterpolasyonu sağlar — olası bir karma mimari.
- Yeni algılayıcılar ve algoritmalar: olay tabanlı görü algılayıcıları ve öğrenmeye dayalı çözme araştırılmaktadır, ancak kalibrasyon, yorumlanabilirlik ve uzun dönem kararlılığı henüz gösterilmeyi beklemektedir.
Mühendislik noktaları
- Önce nesne tarafı pikseli hesaplayın: piksel boyutu ÷ büyütme, sonra ulaşılabilir alt piksel doğruluğu ile çarpın (uygulamada 0,01 piksel mertebesinde tahmin edin); güvenebileceğiniz çözünürlük budur.
- Doğru alt piksel yöntemini seçin: üç noktalı parabol uydurmanın piksel kilitlemesi yüzde birkaç piksele çıkabilir; hassas işte Gauss uydurma, evre yöntemi veya gradyan yineleme kullanın.
- Örüntü özellikleri 2 pikselden küçük olmasın: alt örnekleme her yöntemin sapmasını büyütür.
- Darbeli aydınlatmayla bulanıklığı bastırın: bulanıklık v·t_exp’i onda birkaç piksel içinde tutun.
- Gecikmenin denetim döngüsüne etkisini hesaplayın: φ = 360°·f·τ; 100 μs gecikme 1 kHz’de zaten 36°’dir.
- Örüntü doğruluğunu hata bütçesine katın: kamera düzeni yüksek doğruluklu bir örüntü gereksinimini ortadan kaldırmaz; örüntü konum hatası ölçme sonucuna doğrudan girer.
Özet
Hesaplamalı görüntüleme ölçümü «çizgiler + analog enterpolasyon»u «bir görüntü çek + bir algoritma çalıştır» ile değiştirir ve birden çok serbestlik derecesi, mutlak konumlama ve hata toleransı bakımlarından çekicidir. Alt piksel doğruluğunun kuramsal tabanı çok düşük olabilir, ancak piksel kilitlemesi, mercek ve aydınlatmanın sistematik hataları, kare hızı ile gecikme ve işlem yükü pratik kısıtlardır. Geleneksel bir ızgara okuma kafasını basitçe yerine geçmekten çok onu tamamlaması daha olasıdır ve hassas örüntünün kendisi ölçmenin referansı olmayı sürdürür.
Çince orijinal makalenin çevirisi (0187). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.