Rakip teknolojiler ve eğilimler
Enkoder hata kompensasyonunda makine öğrenmesi
Harmonik ve tablodan kompensasyon yalnızca kalibrasyon koşullarındaki tekrarlanabilir hatalara etkilidir; sıcaklık veya yük değişince hata da değişir. Bu yazı bir dizi gösterim verisiyle durağan kompensasyonu, fizik yapılı bir modeli, bir Gauss sürecini, bir sinir ağını ve yüksek dereceli bir polinomu içdeğerleme ve dışdeğerleme sıcaklıklarında karşılaştırır; aşırı öğrenme, çapraz doğrulama ve yorumlanabilirliğin esas noktalarını ortaya koyar.
Enkoder hata kompensasyonu genellikle bir sıcaklıkta ve bir montaj durumunda kalibre edilir ve açıya göre bir kompensasyon tablosu elde edilir. Ancak göbek ile mil arasındaki ısıl uyumsuzluk eksantrikliği değiştirir, okuma kafası ofseti sıcaklıkla sürüklenir, yük mil sistemini deforme eder; sahadaki hata kalibrasyondaki hata değildir. Bu nedenle sıcaklık, yük ve benzerlerinin de girdi alınması ve bir makine öğrenmesi modeliyle uydurulması önerilmiştir. Bu yol ne kadar ileri götürülebilir ve geleneksel harmonik kompensasyonla ilişkisi nedir? Bu yazı bir dizi gösterim verisiyle hem kazancı hem riski hesaplar.
Hata modeli: e(θ)’dan e(θ, T, …)’ye
Geleneksel kompensasyonun tek bağımsız değişkeni dönme açısı θ’dır:
e(θ) = Σ [a_k·cos(kθ) + b_k·sin(kθ)]
burada k devir başına harmonik mertebesi, a_k ve b_k kalibrasyonla elde edilen katsayılardır. İşletme koşulları dikkate alınınca hata e(θ, x) olur; x sıcaklık T, yük, dönme yönü vb. içerebilir. Yaygın mekanizmalar: ısıl uyumsuzluğun eksantrikliği değiştirmesi (başlıca 1. harmonik), yükün mil sistemini deforme etmesi (düşük mertebeli harmonikler), okuma kafası ofsetinin sürüklenmesi (her işaret periyodunda 1 kez enterpolasyon hatası), yön tersine dönüş boşluğu (dönme yönüne bağlı).
Modellemenin iki yolu vardır:
- Fizik yapılı model: harmonik biçim korunur, katsayıların işletme koşullarıyla değişmesine izin verilir, örneğin a_k(T) = a_k0 + a_k1·(T − T₀). Model parametrelerde doğrusaldır, tek bir en küçük kareler çözümü hepsini verir ve her katsayının fiziksel bir anlamı vardır.
- Veri güdümlü model: Gauss süreci regresyonu, küçük bir sinir ağı, gradyan artırmalı ağaçlar vb., hatayı doğrudan cosθ, sinθ, T gibi girdilerle uydurur. θ’nın cosθ ve sinθ olarak kodlanması, modelin 360° periyodikliği kendiliğinden karşılaması içindir.
Hesap örneği: içdeğerleme ve dışdeğerleme
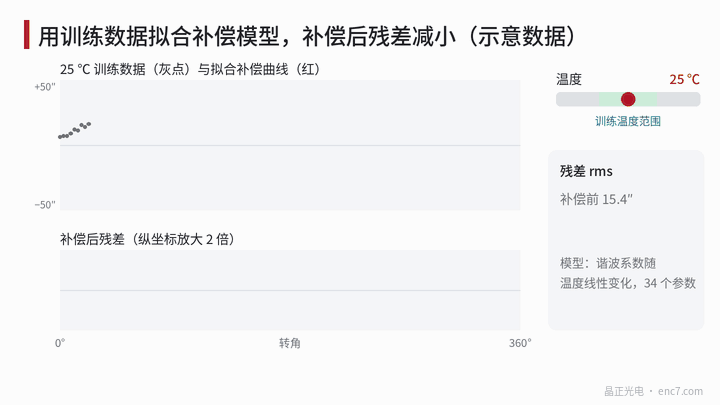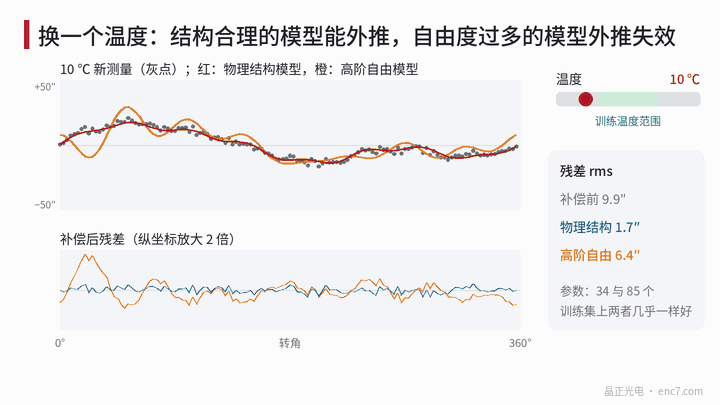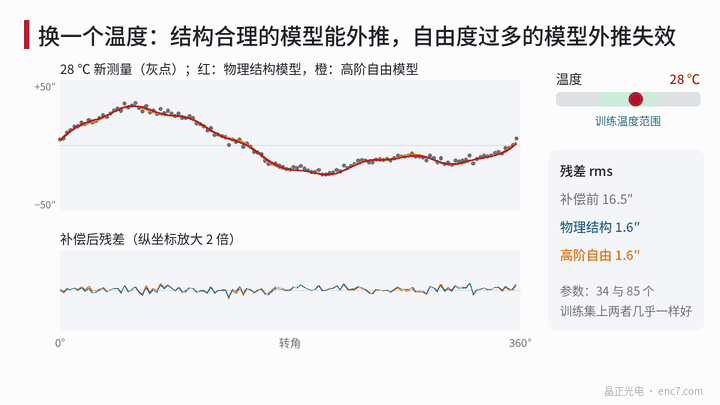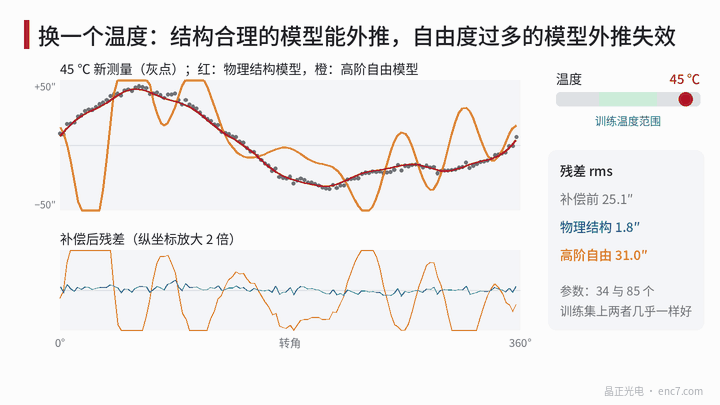
Gösterim verisi şöyle kurulur: 1. harmonik genliği 20″ + 0,6″/K·ΔT + 0,004″/K²·ΔT², 2. harmonik 8″ + 0,15″/K·ΔT, ayrıca sabit 3. (3″) ve 8. (1,5″) bileşenler, ölçme gürültüsü 1,5″ rms, ΔT ise 25 °C’ye göre sıcaklık farkıdır. 15, 20, 25, 30 ve 35 °C’nin her birinde eğitim verisi olarak 128 nokta alınır, ardından yeni sıcaklıklarda sınama verisi toplanır.
| Model | Parametre sayısı | 27,5 °C (içdeğerleme) | 45 °C (dışdeğerleme) | 5 °C (dışdeğerleme) |
|---|---|---|---|---|
| Kompensasyonsuz | — | 16,7″ | 25,2″ | 8,2″ |
| Durağan kompensasyon (yalnız 25 °C, 8. mertebe) | 17 | 2,1″ | 10,1″ | 7,8″ |
| Fizik yapılı (8. mertebe, katsayılar T’de doğrusal) | 34 | 1,5″ | 2,0″ | 1,9″ |
| Gauss süreci regresyonu | Parametrik değil, 640 nokta saklanır | 1,9″ | 1,9″ | 1,9″ |
| Sinir ağı (2 katman × 32) | 1217 | 1,5″ | 4,8″ | 3,2″ |
| Yüksek mertebeli serbest model (katsayılar T’de dördüncü dereceden) | 85 | 1,6″ | 31,2″ | 30,3″ |
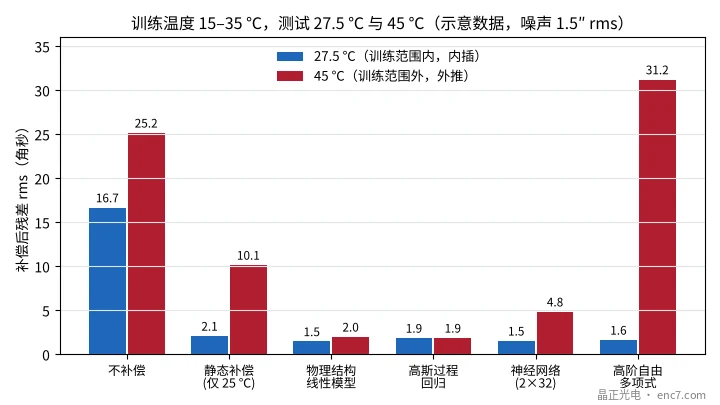
Birkaç gözlem:
- Eğitim aralığında hepsi birbirine yakındır: durağan kompensasyon dışında her modelin artığı 1,5″ gürültü düzeyine yakındır. Yalnız içdeğerleme başarımına bakarak iyi modeli kötüden ayırt edemezsiniz.
- Fark dışdeğerlemede görünür: fizik yapılı model 45 °C’de hâlâ 2,0″ verir; sinir ağı 4,8″’ye düşer; yüksek mertebeli serbest model 31,2″’ye ulaşır, kompensasyonsuz 25,2″’den de kötüdür.
- Gauss süreci bu kez iyi sonuç verdi, çünkü veriden sıcaklık doğrultusunda uzun bir ilinti uzunluğu öğrendi. Ancak bu tür modeller veriden uzaklaşınca önsel ortalamaya döner; dışdeğerleme başarımı çekirdeğe ve hiperparametrelere bağlıdır ve genel bir kural sayılmamalıdır.
Bu veri kümesinin sonucu «makine öğrenmesi işe yaramaz» değil, şudur: bir modelin dışdeğerleme yapıp yapamayacağı, yapısının fiziğe uyup uymamasına bağlıdır, adına değil.
Aşırı öğrenme ve model seçimi
Eğitim hatası model karmaşıklığıyla tekdüze azalır, bu yüzden modelin görmediği veriyle doğrulama zorunludur. Sıcaklığa bağlı kompensasyonda sınama noktalarını rastgele çekmek güvenilir değildir: aynı sıcaklıktaki noktalar yüksek ilintilidir ve rastgele bölme model başarımını şişirir. Daha uygun olan sıcaklık bırakmalı çapraz doğrulamadır (leave-one-temperature-out): her seferinde bir sıcaklığın tüm verisi dışarıda bırakılır, kalan sıcaklıklarla eğitim yapılır, sonra o sıcaklık kestirilir.
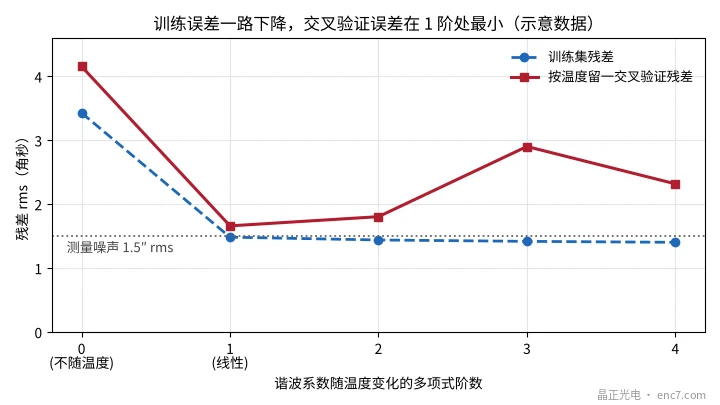
Örnekte polinom mertebesi 0’dan 4’e çıkınca eğitim artığı 3,43″’den 1,40″’ye iner, gürültünün de altına düşmüştür; çapraz doğrulama artıkları sırasıyla 4,15″, 1,66″, 1,80″, 2,90″ ve 2,32″ olup 1. mertebede en küçüktür. Parametre sayısı veri miktarıyla da karşılaştırılmalıdır: 640 noktaya 34 parametre boldur, 1217 parametreli bir sinir ağı ise başlıca düzgünleştirmeyle kısıtlanır.
Yorumlanabilirlik, güvenlik ve devreye alma
- Yorumlanabilirlik: fizik yapılı bir modelin katsayıları doğrudan tanıya yarayabilir — örneğin 1. harmoniğin sıcaklığa göre eğimi, ısıl uyumsuzluğun yol açtığı eksantriklik değişimine karşılık gelir ve bir sapma montaja veya malzemeye kadar izlenebilir; kara kutu modelinin kestirimleri terim terim denetlenmesi zordur.
- Uygulama alanını tanımlayın: eğitimin kapsadığı sıcaklık ve yük aralıklarını kaydedin, işletme koşulları bunları aşınca alarm verin veya tutucu bir kompensasyona dönün; aynı zamanda kompensasyon genliğini sınırlayın ki model olağandışı bir değer üretmesin.
- İşlevsel güvenlik: kompensasyon konum değerini doğrudan değiştirir; güvenlikle ilgili bir işlevde kullanıldığında algoritma, veri ve araç zinciri IEC 61508 gibi standartların usullerine göre doğrulanmalıdır.
- İşlem yükü ve gecikme: fizik yapılı model her örnekte birkaç on çarpma-toplama, 2×32’lik bir sinir ağı yaklaşık bin çarpma-toplama ister; birkaç on kHz’lik güncelleme hızlarında gömülü bir işlemci bunu genellikle kaldırır, ancak gecikme ve bellek hesaba katılmalıdır.
- Sürüklenme ve yaşlanma: model belirli bir andaki veriye dayanır, bu yüzden yeniden muayene aralığı belirlenmelidir.
Açık yazında veri güdümlü yöntemler daha çok araştırma çalışmalarında ve makine düzeyindeki ısıl hata kompensasyonunda görünür; enkoderin kendi katmanında harmonik ve tablo kompensasyonu hâlâ ana yoldur. Daha pratik bir yol «gri kutu»dur: fizik yapılı model başlıca hataları üstlenir, veri güdümlü model kalanı uydurur ve bunun çıkışı genlik sınırlanır.
Mühendislik noktaları
- Önce tekrarlanabilir hatayı temiz kompensasyonlayın: durağan harmonik kompensasyon hâlâ temeldir; örnekte içdeğerleme sıcaklığındaki hatayı 16,7″’den 2,1″’ye indirir.
- Fizik yapısını modele yazın: katsayıları sıcaklıkla doğrusal değişen modelin yalnız 34 parametresi vardır ve hem içdeğerlemede hem dışdeğerlemede kararlıdır.
- Koşul bırakmalı doğrulayın: sıcaklık veya yük gruplarını bütün olarak dışarıda bırakın, noktaları rastgele çekmeyin, yoksa etki şişer.
- Eğitim kapsamı kullanım aralığından geniş olmalıdır: örnekte yüksek mertebeli serbest model 45 °C’ye dışdeğerlemede kompensasyonsuzdan daha kötüdür.
- Girdilerde periyodikliği kodlayın: girdi olarak θ’nın kendisini değil cosθ ve sinθ’yı kullanın.
- Devreye alırken genliği sınırlayın ve uygulama alanını izleyin: eğitim aralığı aşılınca alarm verin veya tutucu kompensasyona dönün.
Özet
Makine öğrenmesi sıcaklık ve yük gibi işletme koşullarını hata kompensasyonuna katabilir, ancak eğitim aralığında fizik yapılı bir modelden pek ayrılmaz; fark dışdeğerlemede, yorumlanabilirlikte ve doğrulama maliyetinde ortaya çıkar. Başarıyı veya başarısızlığı belirleyen model yapısı, veri kapsamı ve doğrulama yöntemidir. Enkoderler için omurga olarak harmonik bir fizik modeli, tamamlayıcı olarak veri güdümlü bir model, şu anda daha sağlam yoldur.
Çince orijinal makalenin çevirisi (0188). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.