Test, güvenilirlik ve kalite
Yüksek hızlı dinamik test: hareket halinde enkoder hatası ve sinyal bütünlüğü
Statik kalibrasyonu geçen bir enkoder 6000 r/min’de onlarca yay-saniyelik konum gecikmesi, hızla büyüyen enterpolasyon hatası ve atım kaybı gösterebilir. Makale birincil mertebe ön uç modeliyle genlik, faz ve kanal uyumsuzluğu etkilerini hesaplar, kenar aralığıyla sınırlı en yüksek hız formülünü verir ve referans enkoder yöntemi ile zaman-aralığı yöntemini karşılaştırır.
Düşük hızlı döner tablada kalibre edilmiş 2500 çizgili bir enkoderin enterpolasyon hatası 1″’nin altındadır. Servo motora takılıp 6000 r/min’e çıkıldığında denetleyici gerçeklikten yaklaşık 46″ geride bir konum görür, hata eğrisinin biçimi statikten farklıdır ve hız sınırında ara sıra sayımlar kaybolur. Bunların hiçbiri diskin graduasyon sorunu değildir; yalnız «dönmeye başlayınca» görünen dinamik hatalardır. Bu makale nereden geldiklerini, ne kadar büyük olduklarını ve nasıl ölçüleceklerini tartışır.
Statik hata ile dinamik hata
Statik hata dururken veya çok düşük hızda ölçülür; graduasyon hatası, eksantriklik ve sinüs/kosinüs sinyal kusurlarından enterpolasyon hatasını kapsar. Yalnız açısal konuma bağlıdır, hıza değil.
Dinamik hata hızla değişir ve başlıca şunları kapsar: sinyal zinciri bant sınırından genlik düşüşü ve faz gecikmesi; uyumsuz A/B frekans yanıtlarından enterpolasyon hatası; sayma, enterpolasyon ve alıcı devrelerin hız sınırlarından atım kaybı; yüksek hızda mil titreşimi ve diskin eksenel salgısı gibi mekanik etkenler.
Hız ile sinyal frekansı f = N·n/60 ile bağlıdır; N çizgi sayısı, n hızdır (r/min). 2500 çizgi ve 6000 r/min’de f = 250 kHz.
Analog ön uç: genlik, faz ve kanal uyumsuzluğu
Fotodiyot jonksiyon kapasitansı ile transimpedans yükselteci bir alçak geçiren oluşturur. Birincil mertebe modelle:
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
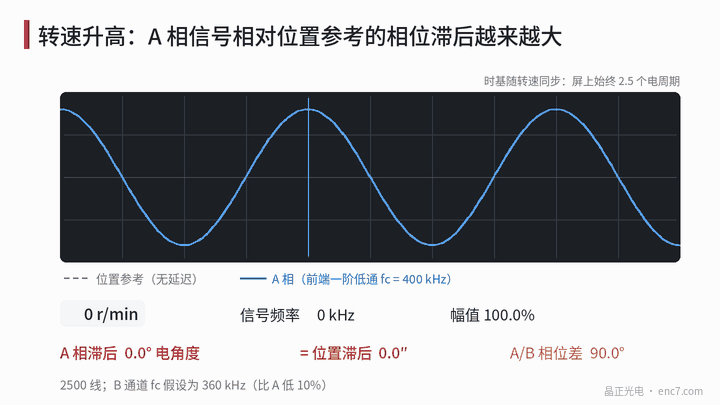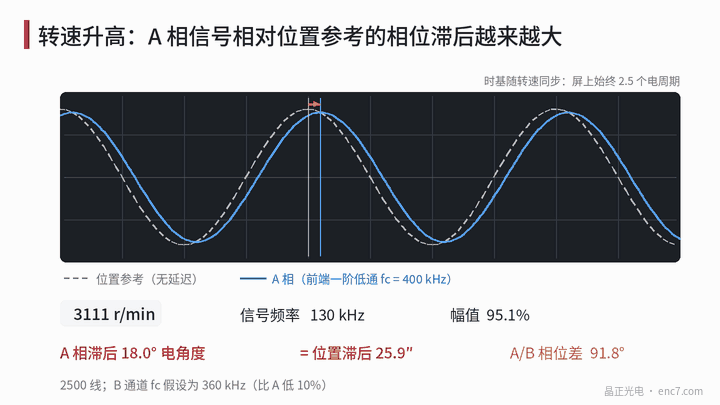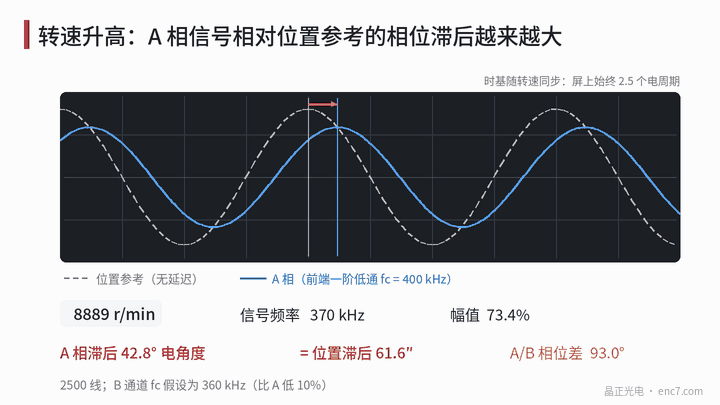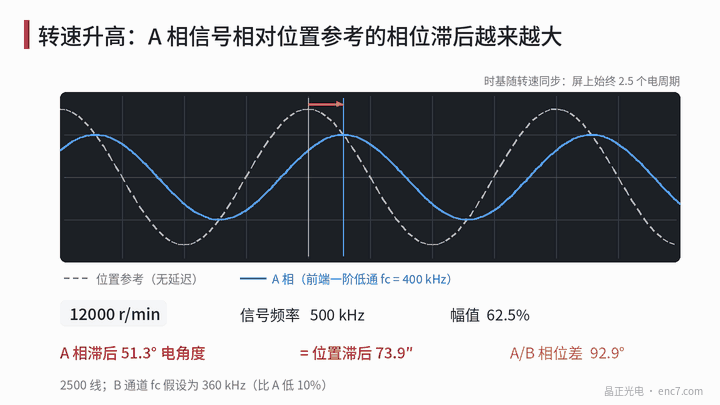
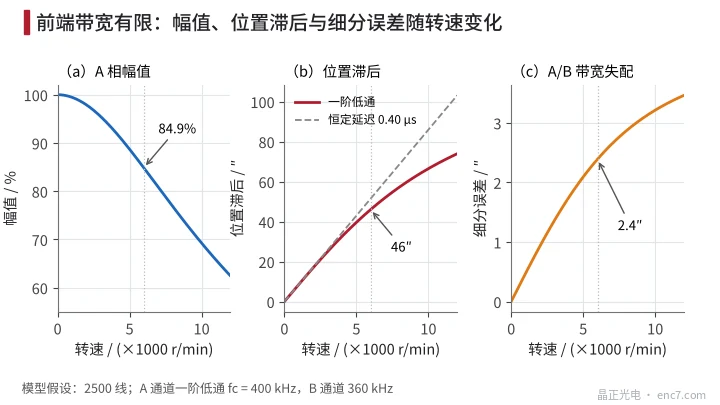
burada f_c kesim frekansı, φ faz gecikmesidir. f_c = 400 kHz (varsayılan) iken 6000 r/min’de genlik %84,9’a düşer ve faz gecikmesi 32,0° elektriktir. Elektrik açısı çizgi sayısına bölünürse mekanik açı olur: 32,0°/2500 = 0,0128°, yani yaklaşık 46″ konum gecikmesi.
Düşük frekansta birincil mertebe alçak geçiren sabit gecikme τ = 1/(2π·f_c) ≈ 0,40 μs’ye eşdeğerdir ve konum gecikmesi Δθ = ω·τ hıza orantılıdır (Şekil 2b). Bu gecikme graduasyon hatası değildir; gecikme kararlıysa denetleyici hız üzerinden telafi edebilir; ancak gecikme sıcaklık veya cihaz partisiyle değişirse telafiden artık kalır.
Daha ince olan kanal uyumsuzluğudur. B kanalının f_c’si A’dan %10 düşükse (360 kHz), 6000 r/min’de ikisi arasındaki faz farkı yaklaşık 92,8°, genlikler yaklaşık %3 farklı olur ve yaklaşık 2,4″’lik 2-per-dönem enterpolasyon hatası çıkar; 12000 r/min’de yaklaşık 3,5″’ye yaklaşır (Şekil 2c). Düşük hızlı kalibrasyon bu terimi hiç görmez.
Sayısal yol: kenar aralığı ve atım kaybı
Enterpolasyondan sonra kare dalga veren bir enkoderde tur başına sayımlar 4·N·k’dır (k enterpolasyon faktörü). Sayaç veya enterpolasyon çipi komşu kenarların t_min’den daha yakın olmamasını ister, dolayısıyla en yüksek hız
n_max = 60 / (4·N·k·t_min)
2500 çizgi, ×25 enterpolasyon ve t_min = 100 ns’de n_max = 2400 r/min’dir. Gerçek sinyallerde faz hatası ve jitter vardır, bu yüzden minimum kenar aralığı ortalamanın altındadır ve pay gerekir.
Kablo da pay yer: A ve B diferansiyel çiftleri arasında 5 ns çarpıklık 250 kHz ham sinyalde yalnız 0,45° elektriktir, ama 100 ns’lik enterpolasyonlu kenar aralığının %5’idir.
Mutlak seri bir enkoderde atım kaybı sorunu yoktur ama örnekleme gecikmesi vardır. Gecikme τ, 360°·(n/60)·τ konum gecikmesine karşılık gelir; τ = 1 μs ve 6000 r/min’de yaklaşık 0,036° (yaklaşık 130″), ve denetleyici konumun ne zaman örneklediğini tam bilmelidir.
Küçük statik hataların dinamik büyütmesi
Konum hatası hız türetilirken büyütülür. Tur başına k çevrimli e·sin(kθ) hatası için hız ölçümünün göreli salınımı k·e’dir. 2500 çizgili enkoderde 2-per-dönem enterpolasyon hatasında k = 5000; e = 1″ (4,85×10⁻⁶ rad) iken hız salınımı yaklaşık %2,4’tür. Yüksek hızda bu salınım frekansı servo bandının çok üstündedir ve süzülür; düşük hızda banda girerek tork dalgalanması ve gürültü olur. Dolayısıyla düşük hızda düzgün bir enkoder yalnız yüksek genel doğruluk değil, küçük kısa-dönem hatası da ister.
Dinamik test nasıl yapılır
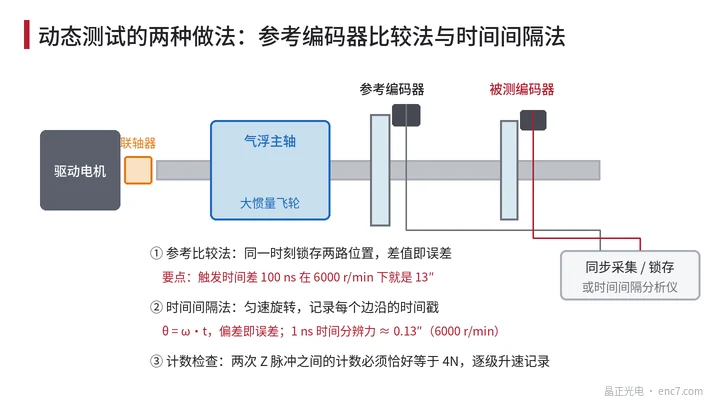
- Referans enkoder karşılaştırması: test edilen enkoder ile yüksek doğruluklu referans aynı mili paylaşır; sabit hızda her iki konum birlikte latch edilir, fark hatadır. Hızı basamak basamak yükseltip düşük hızlı eğriyle karşılaştırmak dinamik kısmı ayırır. Senkronizasyon kritiktir: iki latch anı arasında 100 ns fark 6000 r/min’de zaten 13″ sahte hatadır; kaplin burulması ve mil titreşimi ayrıca değerlendirilmelidir.
- Zaman-aralığı yöntemi: yüksek ataletli hava yataklı mil sabit hızda veya coast-down’da döner; zaman-aralığı analizörü her kenarı zaman damgalar; θ = ω·t zamanı açıya çevirir ve ideal eşit bölünmeyle karşılaştırır. Referans enkoder gerekmez; 6000 r/min’de 1 ns zaman çözünürlüğü yaklaşık 0,13″’ye karşılık gelir; ana hata kaynağı bir tur içindeki hız salınımıdır.
- Sinyal bütünlüğü denetimi: osiloskop hız–genlik, yüksek hızlı Lissajous ve gerçek kablo boyuyla fark sinyalinin göz diyagramını izler.
- Sayım denetimi: ardışık iki Z atımı arasındaki sayım tam olarak 4N (enterpolasyonlu çıkışta 4·N·k) olmalıdır; hız basamaklanırken kaydedin — sapma kayıp veya fazla sayım demektir.
Mühendislik noktaları
- Spesifikasyondaki doğruluk test hızını belirtmelidir; yüksek hızlı uygulamalar dinamik hata göstergesi ya da ön uç bant genişliği ve gecikmesi ister.
- Ön uç bant genişliği en yüksek sinyal frekansının epey üzerinde olmalı (birkaç kat pay), A/B kanal cihaz eşleşmesi denetlenmelidir; bu örnekte %10 uyumsuzluk bile yaklaşık 2,4″ yüksek hızlı enterpolasyon hatası üretir.
- Konum gecikmesi hıza orantılıdır ve telafi edilebilir; önemli olan gecikme kararlılığıdır — gerektiğinde gecikmenin sıcaklık katsayısını ölçün.
- Enterpolasyonlu çıkışta n_max = 60/(4·N·k·t_min) ile en yüksek hızı kontrol edin; jitter ve kablo çarpıklığı için pay bırakın.
- Referans karşılaştırması iki latch’i nanosaniye düzeyinde senkronize etmelidir; aksi halde yüksek hızda sahte hata test edilen hatayı çok aşar.
- Düşük hızlı düzgünlük metrikleri kısa-dönem hatasına bakmalıdır: 2500 çizgide 1″ enterpolasyon hatası zaten yaklaşık %2,4 hız salınımına karşılık gelir.
Özet
Enkoder hatası açıya bağlı statik ve hıza bağlı dinamik kısma ayrılır. Ön uç bant genişliği genlik düşüşü ve hıza orantılı konum gecikmesi üretir; kanal uyumsuzluğu hızla büyüyen enterpolasyon hatası üretir; sayısal yolun kenar-aralığı sınırı atım kayıpsız en yüksek hızı koyar. Yalnız senkronize latch’li referans karşılaştırması ya da zaman-aralığı yöntemi, birkaç hızda test edilerek hareket halindeki bir enkoderi tam karakterize eder.
Çince orijinal makalenin çevirisi (0198). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.