Sinyal sorunları rehberi
Belirti: Dururken sayım iki değer arasında gidip geliyor — histerezis ve mikro titreşim
Kenar yakınında durunca gürültü veya mikro titreşim karşılaştırıcının eşiği tekrar tekrar aşmasına ve sayımın iki değer arasında zıplamasına yol açar. Bu makale Rice formülünden histerezis ölçütü verir (1 MHz bantta H ≈ 15σ_v), ΔV ≈ A·2π·x_v/p ile mikro titreşimi tahmin eder, histerezis ölü bandının bedelini ve sürücüyü kesme, mili kilitleme, sonra histerezis ekleme teşhis sırasını açıklar.
Motor durmuştur ama ana bilgisayar konumu 1000 ile 1001 arasında gidip gelir — bazen birkaç saniyede bir, bazen sayılamayacak kadar hızlı; başka yerde durunca hiç zıplamaz. Durma sayım titreşimidir: mil bir A veya B kenarının yakınında durur, karşılaştırıcı girişi eşiğin üstünde ve altında gezer, çıkış tekrar tekrar döner. Neden elektrik gürültüsü veya gerçek mil hareketi olabilir (servo tutma titreşimi, makine yapısı titreşimi); çözümler keskin biçimde farklıdır. Önce ikisi için nicel ölçütler, sonra histerezisin bedeli, son olarak saha teşhis sırası.
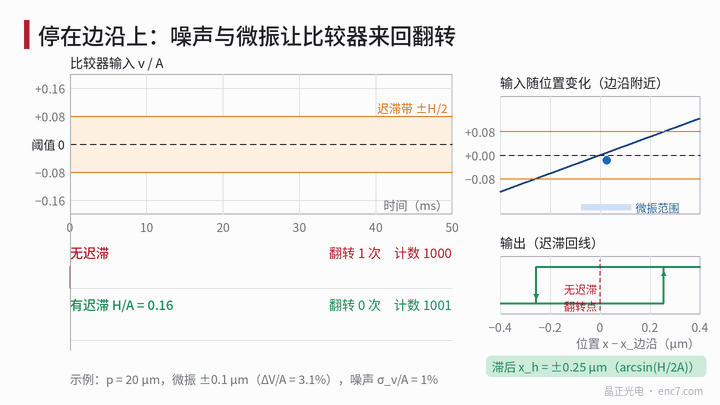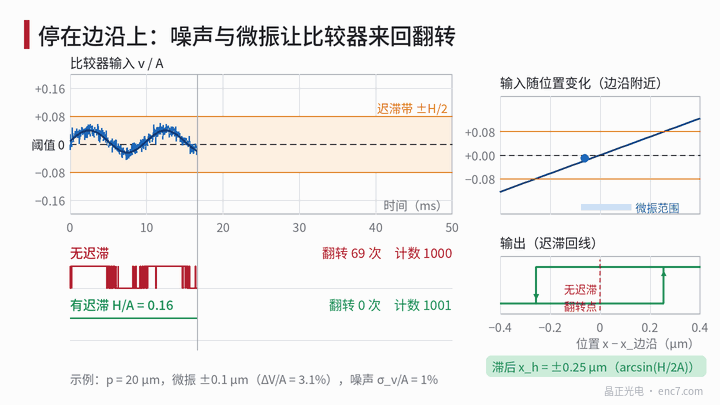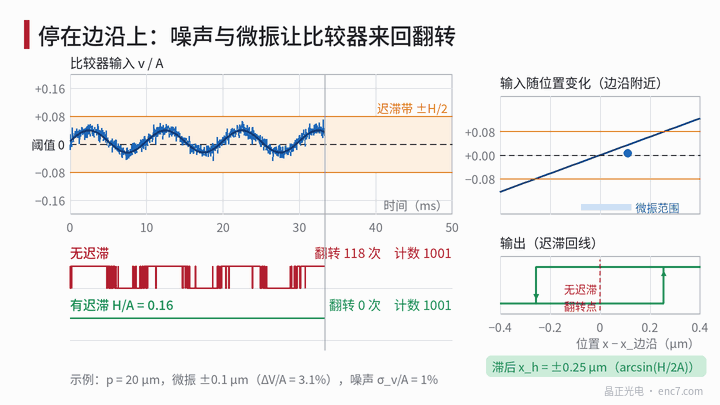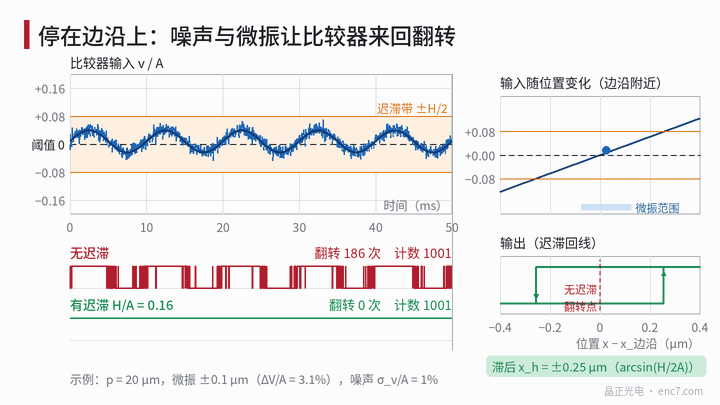
Kenarda durunca ne olur
Mil bir A fazı kenarından d uzaklıkta dursun. Kenar yakınında sinüs yaklaşık doğrusaldır, karşılaştırıcı girişi:
v ≈ A·2π·(d + x_v·sin2πf_v t)/p + n(t)
A sinyal genliği, p adım, x_v mekanik mikro titreşim genliği, n(t) elektrik gürültüsü (rms σ_v). Konuma indirgenmiş gerilim gürültüsü:
σ_x = p·σ_v / (2πA)
Örnek: p = 20 μm, A = 0,5 V, σ_v = 2 mV (σ_v/A = %0,4) → σ_x ≈ 12,7 nm. Histerezis yokken kenardan yaklaşık 5σ_x (±66 nm) içindeki her duruş, aşağıdaki geçiş hızı formülüne göre saniyede birden fazla döner. Sinyal periyodu başına 4 kenarla rastgele duruşlar konumların yaklaşık 4 × 0,13 / 20 ≈ %2,6’sında titreşim yaratır — tam da “başka yerde durunca zıplamaz”ın nedeni.
×4 çözmede B yerinde kalırken A ileri geri döner, sayım +1/−1 arasında değişir, net birikim olmaz. Bu, ters kenar sırasından kalıcı eksik sayımdan farklıdır (bu serideki geri sayım makalesine bakın).
Ölçüt 1: histerezis uzun dönem gürültü tepesini örtmeli
Simetrik histerezis toplam genişliği H iken yükselen trip eşiğin H/2 üstünde, düşen H/2 altındadır. En kötü durum sinyal bandın ortasında park edilmişken her dönüşün gürültünün H/2’yi delmesini gerektirmesidir. Bant genişliği B olan Gauss beyaz gürültü için Rice’ın u düzeyini ortalama geçiş hızı:
ν = (B/√3)·exp(−u² / 2σ_v²)
u = H/2, B = 1 MHz ile:
| H/2 | Saat başına dönüş |
|---|---|
| 5σ_v | ≈ 7,8×10³ |
| 6σ_v | ≈ 32 |
| 7σ_v | ≈ 0,05 |
| 7,5σ_v | ≈ 1,3×10⁻³ |
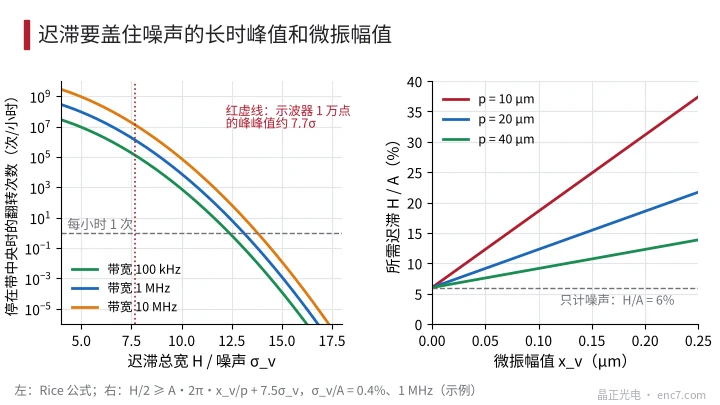
Yani “histerezis gürültü tepe-tepe’sinden büyük” uzun dönem istatistikle okunmalıdır. 10000 noktalık bir osiloskop ekranında görülen tepe-tepe yaklaşık 7,7σ_v’dir; yalnızca biraz daha büyük H, orta bant parkta saatte onlarca dönüşe izin verir. 1 MHz’de ≤ 10⁻³ dönüş/saat için H ≈ 15σ_v; 100 kHz’de yaklaşık 14σ_v (Şekil 2 sol). Bant genişliği az etkiler; H/σ_v belirler.
Ölçüt 2: mikro titreşim gerilim salınımı H/2 altında kalmalı
Mil gerçekten hareket ediyorsa karşılaştırıcı girişindeki mikro titreşim:
ΔV ≈ A·2π·x_v / p
p = 20 μm’de 0,1 μm mikro titreşim zaten genliğin %3,1’idir; p = 10 μm’de iki katına çıkar. Dönüş olmaması için mikro titreşim salınımı artı gürültü payı bant içinde kalmalıdır:
H/2 ≥ A·2π·x_v/p + k·σ_v
k yukarıdan ≈ 7,5. Yalnızca gürültü H/A ≈ %6 ister; 0,1 μm mikro titreşim eklenince yaklaşık %12,3 gerekir (Şekil 2 sağ). Daha ince adım aynı mikro titreşimi daha kolay görür.
Önce bir ilke: mil gerçekten hareket ediyorsa enkoderin ±1 sayımı doğru ölçüdür; histerezis eklemek yalnızca gerçek hareketi ölü banda gizler. O hareket sistem için zararsız ama sayım titreşimi alarm veya ekran titremesi yaratıyorsa histerezisle örtün.
Histerezisin bedeli: konum gecikmesi ve iki yönlü ölü bant
Histerezis her kenarı geciktirir. Normalize histerezis h = H/(2A) ile yükselen ve düşen kenarlar her biri
φ_h = arcsin(h) (elektrik açı)
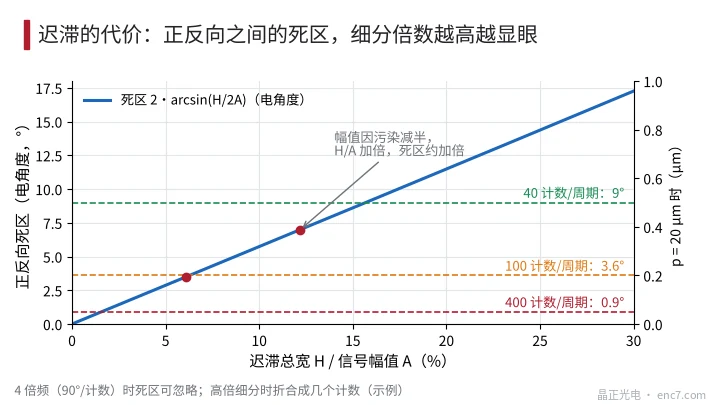
kadar gecikir. İleri ve geri trip noktaları arası 2φ_h — ölü bant — veya yer değiştirmede 2φ_h·p/(2π)’dir. H/A = %6’da ölü bant yaklaşık 3,4° (p = 20 μm’de ≈ 0,19 μm); H/A = %12,3’te yaklaşık 7,0° (≈ 0,39 μm).
×4 kare dalga çıkışında (sayım başına 90°) bu ölü bant neredeyse görünmez; enterpolasyonlu çıkışta değildir: periyot başına 100 sayımda 7,0° ≈ 2 sayım; 400’de ≈ 8 — dönüşte belirgin “boş yürüyüş” (Şekil 3). Kolay kaçırılan bir nokta da genliktir: H volt cinsinden ayarlanır, disk kirliliği veya aralık büyümesi A’yı yarıya indirince h iki katına çıkar ve ölü bant kabaca iki katına çıkar. Histerezisi minimum çalışma genliğine göre boyutlandırın ve tasarımda H ≪ 2A_min tutun.
Teşhis sırası: önce mil gerçekten hareket ediyor mu karar verin
- Dönüş ritmine bakın. A kare dalgasını osiloskopla veya sayımı zamana karşı kaydedin. Rastgele, küme, kısa aralıklı dönüşler → çoğunlukla elektrik gürültüsü; servo döngüsü veya yapıyla örtüşen frekanslı periyodik dönüşler → gerçek hareket.
- Sürücüyü kesin. Güvenlik sağlandıktan sonra (dikey miller önce frenli/destekli) servo enable’ı kapatın. Titreşim kesilirse konum döngüsü ±1 sayım peşinde koşuyordur — kontrol sorunu: kazanç/integral ayarlayın veya denetleyicide konum ölü bandı koyun, enkoderi değil.
- Mili kilitleyin. Mili kelepçeleyin veya frenleyin, yakındaki titreşim kaynaklarını durdurun. Titreşim giderse yapı titreşimi gerçek yer değiştirme olarak iletiliyordur; kalırsa elektrik gürültüsü.
- Gürültüyü ölçün. Yavaşça titreşimli konuma dönün; karşılaştırıcı girişinde (veya diferansiyel test noktasında) sistem bandı içinde σ_v ve genlik A ölçün. Mevcut histerezisi H/2 ≥ 7,5σ_v ile kontrol edin; gürültüde motor PWM ile senkron sivri tepeler varsa önce topraklama ve ekranlamayı düzeltin.
- Histerezis ekleyin veya bandı daraltın. Her iki ölçütten H seçin, ölü bandı sayıma çevirin; bant yalnızca maks. sinyal frekansı N·n/60’ı payla kapsamalıdır — daha geniş yalnızca gürültü ekler.
Mühendislik notları
- Durma sayım titreşimi yalnızca kenar yakınında çıkar; σ_v/A = %0,4, p = 20 μm’de duruş konumlarının yaklaşık %2,6’sı — başka konumda yeniden üretmek ilk adımdır.
- Histerezisi uzun dönem tepeye göre tasarlayın: 1 MHz’de, saatte 10⁻³ dönüş altında H ≈ 15σ_v — osiloskopta görülen tepe-tepe’nin yaklaşık 2×’i.
- Mikro titreşim ölçütü: A·2π·x_v/p + 7,5σ_v ≤ H/2; 20 μm adımda 0,1 μm mikro titreşim zaten genliğin ~%3’üdür.
- Histerezis ölü bandı = 2·arcsin(H/2A); yüksek enterpolasyonda sayıma çevirin ve minimum genlikte hesaplayın.
- Önce sürücüyü kesin, sonra mili kilitleyin, en son devreye dokunun: servo koşusu ve yapı titreşimi gerçek harekettir, histerezisle gizlenmemelidir.
- Bandı daraltmak ve topraklamayı iyileştirmek σ_v’yi histerezisi yükseltmekten daha ucuza düşürür.
Özet
Dururken sayımın iki değer arasında zıplaması, sinyalin kenar yakınında park etmesi ve gürültü veya mikro titreşimin karşılaştırıcının eşiği tekrar tekrar aşmasına yol açmasıdır. Histerezis hem uzun dönem gürültü tepesini hem mikro titreşim salınımını örtmeli, ama 2·arcsin(H/2A) ölü bandı bedeli vardır; yüksek enterpolasyon ve düşük genlikte belirgindir. Sahada sürücüyü kesip mili kilitleyerek milin gerçekten hareket edip etmediğine karar verin, sonra σ_v’den histerezis koyun veya gürültüyü düşürün.
Çince orijinal makalenin çevirisi (0221). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.