Sinyal sorunları rehberi
Belirti: Yüksek hızda Z’nin A/B’ye göre konumu kayıyor – eşit olmayan kanal gecikmeleri
Z ile A/B yollarının gecikmeleri eşit değilse Z, A/B’ye göre 360°·f·Δt elektriksel derece kayar; 500 kHz ve 100 ns’de bu 18°’dir. Bu yazı gecikmenin geçitlemeden (gating) önce ve sonra Z genişliği ile konumu üzerindeki farklı etkilerini ve izin verilen değerleri türetir; iki hızda ve iki yönde Z merkezini ölçerek statik sapma, histerezis ve gecikmeyi ayırma yöntemini verir.
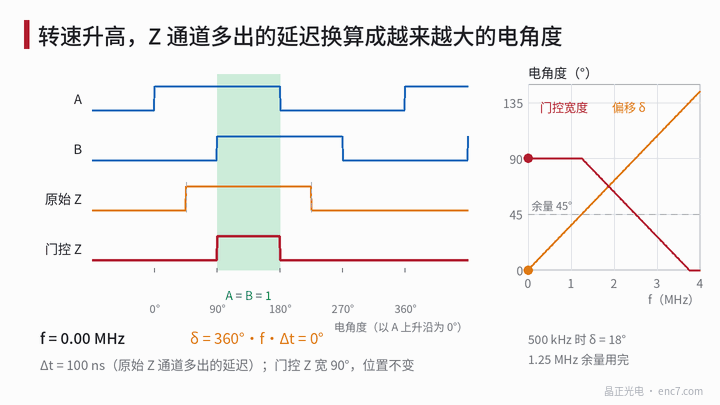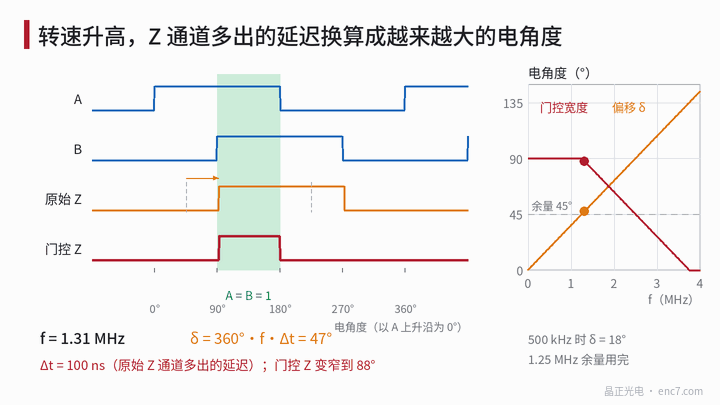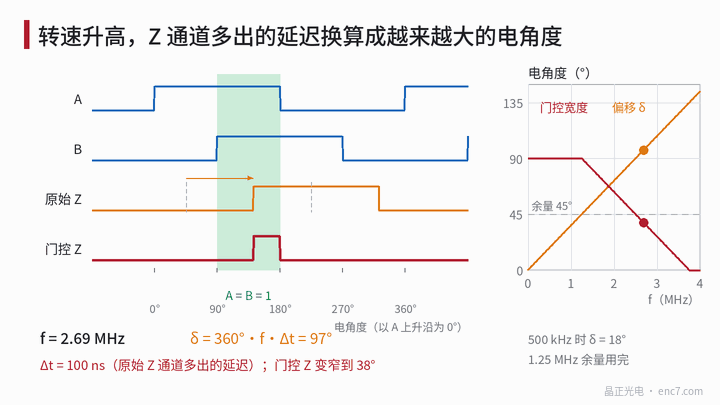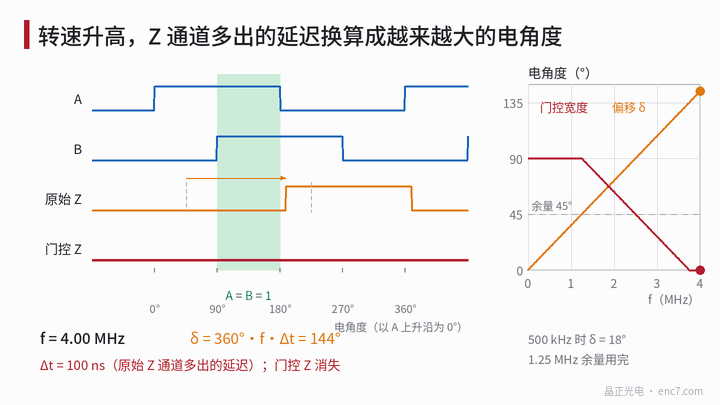
Düşük hızda referansa dönüşte referans noktası çok kararlıdır; referansa dönüş hızı artırılınca referans noktası bir veya birkaç sayım kaymaya başlar. Osiloskopta görülür ki hız arttıkça Z, A ve B kenarlarına göre giderek geriye kayar ve belirli bir hızda Z birden daralır, hatta kaybolur. Z genişliğinin hızla değişmesi bu serinin başka bir yazısında ele alındı; oradaki neden Z’nin kendi iki kenarının gecikmelerinin eşit olmamasıydı. Bu yazının konusu ise Z’nin bütün olarak A ve B’ye göre gecikme farkıdır: iki kenar birlikte geriye kayar, genişlik değişmez, konum sürüklenir. Bu fark, geçitlenmiş Z’nin hangi hıza kadar dayanacağını ve referans konumunun hıza bağlı olup olmadığını belirler.
Model: zaman farkını elektriksel açıya çevirmek
Z kanalının A ve B kanallarına göre ek gecikmesi Δt, A/B çıkış frekansı f olsun. Z’nin A/B’ye göre elektriksel açı kayması
δ = 360°·f·Δt
f = N·n/60; N tur başına periyot sayısı (enterpolasyonlu çıkışta enterpolasyon sonrası kare dalga periyotlarına göre), n hız (dev/dk). 2500 çizgi ve 12000 dev/dk’da f = 500 kHz olur; Δt = 100 ns, δ = 18°’ye karşılık gelir.
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0,7° | 1,8° | 3,6° | 7,2° |
| 100 ns | 3,6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ hızla orantılıdır; bu, gecikme sorununun en doğrudan parmak izidir. Statik hizalama hatası ve karşılaştırıcı histerezisi hızla değişmez.
Gecikme geçitlemeden önce mi, sonra mı?
Geçitlemeden önce (ham Z filtresi, karşılaştırıcı): geçitlenmiş Z, ham Z’nin A = B = 1 çeyreğiyle VE işlemine sokulmasıyla elde edilir. Ham Z’nin genişliği W_r ve merkezinin çeyrek merkezine göre statik sapması δ0 ise geçitleme payı
m = (W_r − 90°)/2 − |δ0|
δ ≤ m iken geçitlenmiş Z hâlâ tam 90°’dir ve konumu A ile B kenarlarına kilitlidir; gecikme “yutulur”. δ > m olduğunda geçitlenmiş Z’nin genişliği 90° − (δ − m) olur, δ ≥ m + 90°’de kaybolur. W_r = 180°, δ0 = 0 ve Δt = 100 ns için pay 1,25 MHz’de tükenir, 3,75 MHz’de Z kaybolur (bkz. Şekil 1).
Geçitlemeden sonra (çıkış katı, kablo, alıcı): geçitlenmiş Z’nin kenarları zaten A’nın veya B’nin kenarlarıyla çakışır; bundan sonraki her gecikme farkı alıcıda ikisini birbirinden ayırır. Alıcı Z’yi A, B durumuyla nitelendiriyorsa etkin örtüşme yalnızca 90° − |δ| kalır; Z kenarında sayımı mandallıyorsa δ bir sayım sınırını geçtiğinde mandallanan değer bir sayım değişir ve referans konumu referansa dönüş hızına bağlı hâle gelir (kenar yarışının ayrıntıları için bu serinin ileri-geri dönüşte referans yazısına bakın).
Gecikme nereden gelir
| Aşama | Mekanizma | Büyüklük (örnek) |
|---|---|---|
| Analog filtre | Z kanalının RC’si A/B’den farklı; yavaş değişen sinyalde gecikme yaklaşık RC | 1 kΩ × 100 pF ≈ 100 ns |
| Karşılaştırıcı | referans sinyalinin genliği küçük, aşırı sürüş yetersiz, gecikme uzar | onlarca nanosaniye |
| Enterpolasyon devresi | A/B boru hatlı (pipeline) enterpolasyon devresinden, Z ayrı bir karşılaştırıcıdan | uygulamaya bağlı, işareti üstteki iki satırın tersi |
| Çıkış ve kablo | sürücünün kanallar arası kayması, çift uzunluk farkı (yaklaşık 5 ns/m) | birkaç ila on küsur nanosaniye |
| Alıcı | kanallara göre farklı optokuplörler veya dijital filtre ayarları | sıradan optokuplörlerde mikrosaniye düzeyine çıkabilir |
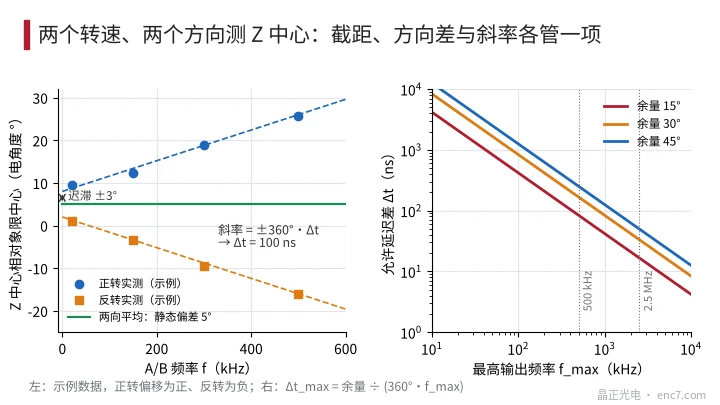
İzin verilen değer pay ve en yüksek frekansla belirlenir:
Δt_max = m / (360°·f_max)
m = 30° için 500 kHz’de yaklaşık 167 ns’ye izin verilir, enterpolasyon sonrası 2,5 MHz’de ise yalnızca yaklaşık 33 ns (bkz. Şekil 2 sağ). Bu nedenle enterpolasyonlu çıkışlı enkoderlerde Z, A ve B ile aynı dijital yolda senkron üretilmeli, ayrı bir analog karşılaştırıcıdan geçirilmemelidir.
Ölçüm: iki hız, iki yön
- Düşük hız referansı: f’yi en yüksek frekansın yüzde birinin altında seçin; osiloskopta Z’nin iki kenarının orta noktasının A yükselen kenarına göre elektriksel açısını ölçün ve çeyrek merkezine göre sapma φ’ye çevirin. Ham referans test noktası varsa ham Z’yi de aynı anda ölçün.
- Hızı artırarak tekrar ölçüm: en yüksek hıza yakın olana kadar 3–4 frekans seçin ve ileri ve geri yönde birer kez ölçün. Geri dönüşte aynı açı koordinatıyla çevirin; yani zamandaki gecikme açıda ters yönlü kaymaya karşılık gelir.
- Uydurma ile ayırma: ileri φ_F = φ_s + h + 360°·f·Δt, geri φ_R = φ_s − h − 360°·f·Δt. İki yönün ortalaması statik sapma φ_s’dir; iki yön farkının f → 0’daki kesişimi 2h’dir, h karşılaştırıcı histerezisinden gelir; eğim Δt’yi verir.
- Bölüm bölüm konumlama: ham Z test noktasında, enkoder kablo ucunda ve alıcıda ayrı ayrı ölçün; eğimin hangi bölümden sonra ortaya çıktığı veya büyüdüğü, gecikme farkının o bölümde olduğunu gösterir.
- Ölçüt: |φ_s| + |h| + 360°·f_max·Δt geçitleme payını aşmamalı, sıcaklık kayması ve bileşen dağılımı için de pay bırakılmalıdır.
Sistem tarafında hızlı bir kontrol de yapılabilir: bir kez düşük, bir kez yüksek hızda referansa dönün ve mandallanan iki konumu karşılaştırın. Bir veya birkaç sayım fark varsa ve düşük hızda tekrarlanan referansa dönüş çok kararlıysa, sorun büyük olasılıkla kanal gecikmesidir.
Mühendislik notları
- δ = 360°·f·Δt: 500 kHz’de 100 ns zaten 18°’dir; MHz düzeyine enterpolasyondan sonra onlarca nanosaniye bile ihmal edilemez.
- Geçitleme yalnızca kendisinden önceki gecikmeyi, (W_r − 90°)/2 − |δ0| kadar yutabilir; geçitlemeden sonraki gecikme farkı doğrudan konum sapmasına dönüşür.
- Z ile A, B’nin analog filtreleri, karşılaştırıcıları ve çıkış sürücüleri simetrik tasarlanmalı; gerekirse Z kanalına ayarlanabilir gecikme verilmelidir.
- Enterpolasyonlu çıkışta Z’yi enterpolasyon devresine senkron ürettirin; A/B boru hattı gecikmesi taşırken Z’nin taşımaması önlenmelidir.
- Alıcıdaki tüm kanalların optokuplörleri ve filtre ayarları aynı olmalıdır; sıradan optokuplörlerin gecikme dağılımı mikrosaniye düzeyine ulaşabilir.
- Z merkezini iki hızda ve iki yönde ölçmek statik sapma, histerezis ve gecikmeyi tek seferde ayırır.
Özet
Yüksek hızda Z’nin A/B’ye göre sürüklenmesi, iki kanal arasındaki gecikme farkının 360°·f·Δt olarak elektriksel açıya dönüşmesidir. Gecikme geçitlemeden önceyse geçitlenmiş Z önce değişmeden kalır, pay tükenince daralır ve sonunda kaybolur; geçitlemeden sonraysa doğrudan hıza bağlı referans konumu olarak görünür. Pay ve en yüksek frekansa göre Δt_max’ı hesaplayın, iki hız ve iki yönde ölçümle gecikmeyi statik sapma ve histerezisten ayırın ve sinyal zinciri boyunca bölüm bölüm konumlayın.
Çince orijinal makalenin çevirisi (0233). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.