Sinyal sorunları rehberi
Belirti: Lissajous elipsinin eğimi her turda bir kez salınıyor – eksantriklikten kaynaklanan adım uyumsuzluğu
Eksantriklik okuma yarıçapını her turda bir kez değiştirir; A/B algılama alanları arasındaki faz farkı 2π(n + 1/4)(e/r)cosθ ile salınır, r = 10 mm, e = 20 μm, n = 3 için yaklaşık ±2,3°. Bu yazı statik faz hatasıyla farkını ve öz kalibrasyona etkisini açıklar; açıya göre bölümlü uydurma ve küçük radyal kaydırmayla tanı yöntemlerini verir.
Osiloskobun X-Y modunda A ve B izlendiğinde Lissajous eğrisi bir tur içinde önce 45° yönüne eğilir, sonra daire olur, ardından 135° yönüne eğilir; her turda bir kez gidip gelir. Tam turluk veriye bir kez elips uydurulduğunda faz hatası derecenin yalnızca birkaç onda biridir, ancak düzeltmeden sonra enterpolasyon hatası dönüş açısıyla dalgalanmaya devam eder. Statik eğik elipsin kaynakları ve araştırılması bu serinin eğik elips yazısında ele alındı; orada okuma yarıçapı hatasından doğan faz hatasının formülü verildi. Bu yazı onun dinamik sürümünü ele alır: eksantriklik okuma yarıçapını her turda bir kez değiştirir ve faz hatası da buna bağlı olarak salınır.
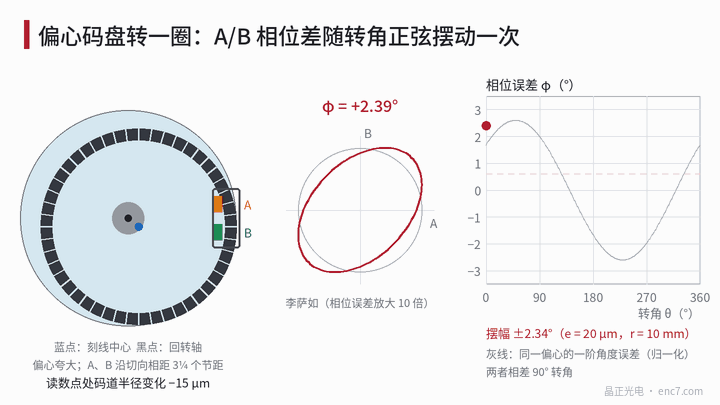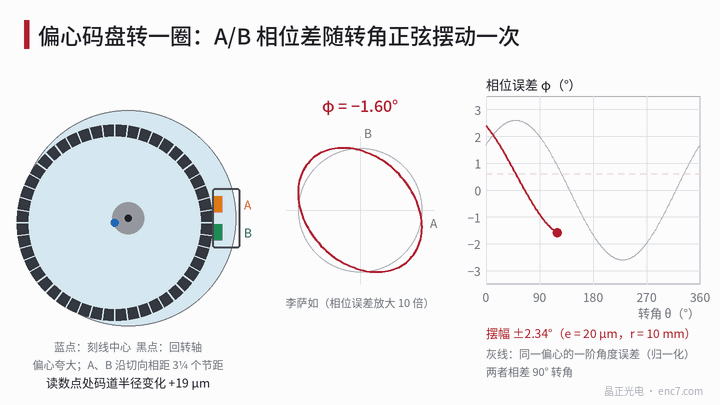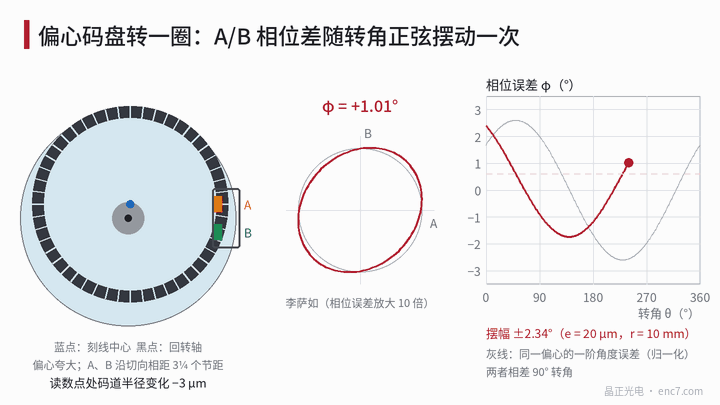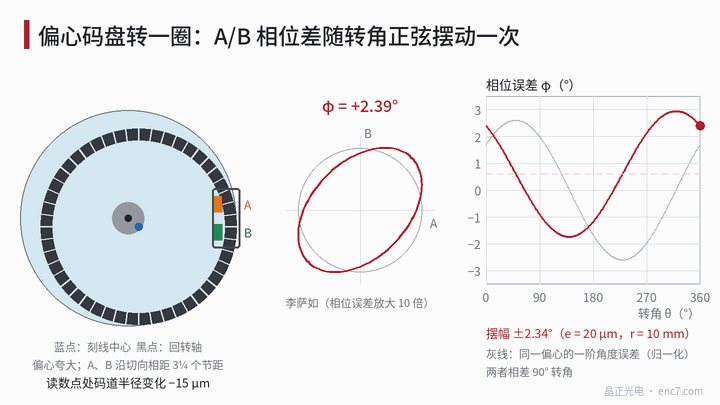
Model: okuma yarıçapı salınır, alanlar arası faz farkı da salınır
Ayrık algılama alanlı bir okuma kafasında A ve B alanları teğetsel yönde (n + 1/4) tasarım adımı p kadar aralıklıdır; n tam sayıdır. Çizgi merkezi dönme eksenine göre e kadar eksantrikse okuma noktasından çizgi merkezine uzaklık r − e·cos(θ − θ_e) olur ve yerel adım aynı oranda değişir; böylece A–B faz farkının 90°’den sapması
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
olur. Burada φ0 statik faz hatası (okuma kafasının montaj yarıçapı, azimut açısı, devre gecikmesi vb.), θ_e eksantriklik yönüdür. Hesap örneği: r = 10 mm, e = 20 μm, n = 3 için salınım genliği 2π × 3,25 × 0,002 ≈ 0,041 rad, yaklaşık ±2,3°’dir.
Eksantriklik ayrıca okuma noktasındaki çizgi yönünü ψ ≈ (e/r)·sin(θ − θ_e) kadar döndürür. A ve B alanları radyal yönde de Δy kadar kaymışsa 2π·Δy·ψ/p terimi eklenir: Δy = 0,2 mm ve 2048 çizgide (p ≈ 30,7 μm) genliği yaklaşık 4,7°’dir. Bu terim sin ile değişir ve adım uyumsuzluğu teriminden 90° dönüş açısı farklıdır; birleşik salınım genliği ikisinin vektörel toplamıdır.
Her iki mekanizma da her turda bir kez tekrarlanır ve hızdan bağımsızdır; devre gecikmesinden kaynaklanan faz hatası ise frekansla büyür ve dönüş açısıyla değişmez, iki hızda tekrar ölçümle dışlanabilir.
Statik faz hatasından farkı
Statik faz hatası φ0 tur boyunca sabittir ve tek bir elips uydurmayla düzeltilir. Her turda bir kez salınan kısım ise böyle düzeltilemez:
- Enterpolasyon hatası yaklaşık φ/2’dir, periyot başına iki kez. φ her turda bir kez salınınca 2N’inci mertebe bileşen 1. mertebeyle modüle edilir ve hata spektrumunda 2N ± 1 mertebelerinde yan bantlar oluşur.
- Öz kalibrasyon tam tur verisiyle ortalama parametreler kullanıyorsa kalıntıda salınımın yarısı kalır: yukarıdaki örnekte 2048 çizgide yaklaşık ±2,1″ (1° faz hatası yaklaşık 0,9″’ye karşılık gelir).
- Yalnızca tek bir açıda bir kez kalibrasyon yapılırsa diğer açılardaki kalıntı salınımın iki katına kadar çıkabilir (kalibrasyon noktası tam bir uç değere denk gelirse); yukarıdaki örnekte yaklaşık 3,6″.
- Çevrimiçi özyinelemeli düzeltmenin zaman sabiti bir turdan kısaysa düşük hızda salınımı izleyebilir, yüksek hızda izleyemez; enterpolasyon hatası hızla değişiyormuş gibi görünür.
Dönüş açısına göre enterpolasyon yapan 36 bölümlü bir düzeltme tablosuna geçildiğinde örnekte kalıntı yaklaşık 0,2″’ye iner (bkz. Şekil 2 sağ). Bu, sorunun düzeltme algoritmasında değil, parametrelerin kendisinin dönüş açısıyla değişmesinde olduğunu gösterir.
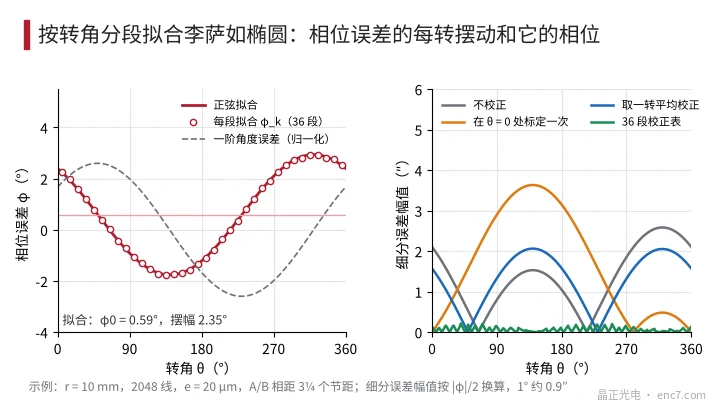
Tanı: dönüş açısına göre bölümlü uydurma
- Bölümlü veri toplama: Z’yi açı referansı alarak sabit hızda bir turdan fazla döndürün ve A, B örneklerini dönüş açısına göre K bölüme (ör. 36) ayırın; her bölüm birkaç on sinyal periyodu içerir.
- Bölüm bölüm uydurma: her bölümde elips uydurarak φ_k’yı bulun, ardından φ_k = φ0 + a·cosθ_k + b·sinθ_k uydurun; salınım genliği √(a² + b²)’dir. Ancak genlik bölümlü uydurmanın tekrarlanabilirliğinden (genellikle 0,1° mertebesinde elde edilebilir) belirgin biçimde büyükse tur başına salınım olarak değerlendirilir.
- Faza bakın: salınımın fazını birinci mertebe açı hatasının fazıyla karşılaştırın; birinci mertebe hata bir referans enkoderle kalibrasyondan veya çapsal olarak karşılıklı iki okuma kafasının okuma farkından elde edilir. İkisi arasında yaklaşık 90° dönüş açısı fark varsa ana neden adım uyumsuzluğudur; aynı fazda veya ters fazdaysa ana neden çizgi yönünün dönmesi ile iki alanın radyal kaymasıdır.
- Küçük radyal kaydırmayla kalibrasyon: okuma kafasını radyal yönde bilinen bir Δr kadar (ör. 20 μm) kaydırın; statik φ0’daki değişim Δφ0 = 2π(n + 1/4)·Δr/r, duyarlılık k_r = Δφ0/Δr’yi verir. Yukarıdaki örnekte 20 μm 2,34°’ye karşılık gelir, k_r ≈ 0,117°/μm. Eksantriklik tahmini e ≈ salınım genliği ÷ k_r, komparatör saatiyle ölçülen iz salgısıyla veya e/r birinci mertebe hatasıyla karşılaştırılır; uyuşma nedeni doğrular.
- İki hızda tekrar ölçüm: salınım genliği hızla değişmez; bu, devre gecikmesini ve çevrimiçi düzeltmenin gecikmesini dışlar.
Mühendislik notları
- Lissajous eğimi her turda bir kez salınıyorsa önce eksantrikliği kontrol edin: salınım genliği yaklaşık 2π(n + 1/4)·e/r, r = 10 mm, e = 20 μm, n = 3 için yaklaşık ±2,3°.
- A/B alanları arasındaki periyot sayısı n ne kadar büyükse duyarlılık o kadar yüksektir; dört fazı bir periyot içinde iç içe dizilmiş bir dizi, aynı eksantriklikte yalnızca yaklaşık ±0,18° verir.
- Öz kalibrasyon parametrelerini tam tur verisinden elde edin; yüksek doğruluk gerekiyorsa dönüş açısına göre bölümlü tablo oluşturun, tek bir konumda kalibrasyon yapmayın.
- Salınım fazının birinci mertebe açı hatasından 90° farklı olması adım uyumsuzluğuna, aynı fazda olması iki alanın radyal kayması ile çizgi yönünün dönmesine işaret eder.
- 20 μm radyal kaydırmayla Δφ0 ölçülürse n bilinmeden salınım genliği doğrudan eksantrikliğe çevrilebilir.
- Kökten çözüm merkezlemedir: eksantriklik yarıya inerse salınım genliği ve 2N ± 1 yan bantları birlikte yarıya iner.
Özet
Lissajous elipsinin eğiminin her turda bir kez salınması, eksantrikliğin okuma yarıçapını ve yerel adımı her turda bir kez değiştirmesi ve algılama alanları arasındaki faz farkının buna bağlı olarak salınmasıdır. Statik faz hatasından farklı olarak tam tur ortalamalı düzeltmeyle giderilemez; yalnızca tek bir noktada kalibre edilmiş düzeltme ise durumu kötüleştirir. Dönüş açısına göre bölümlü uydurmayla salınım genliği ve fazı ölçülüp radyal kaydırma kalibrasyonuyla eksantrikliğe çevrilerek kaynak doğrulanır; merkezleme ve iç içe dizili okuma kafaları temel çözümlerdir.
Çince orijinal makalenin çevirisi (0234). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.