Sinyal sorunları rehberi
Belirti: Aynı tip okuma kafasıyla değişimden sonra sıfır konumu birkaç sayım kayıyor — referans penceresi konum toleransı
Aynı tip bir okuma kafası takıldıktan sonra sıfırın birkaç sayım kayması; montaj konumlandırması, konum pimi etrafında dönme ve iç algılama alanı toleransından, ayrıca referans penceresi geçitleme payını aştığında periyot atlamalarından kaynaklanır. Bu makale her terimi okuma yarıçapında yer değiştirmeye ve sayıma çevirir (r = 15 mm, 2500 çizgi: 1 sayım ≈ 9,4 μm) ve bir değiştirilebilirlik bütçesi ile çapraz değişim testi verir.
Sahada bir okuma kafası değiştirilir ya da üretim hattı aynı tipte başka bir okuma kafasıyla yeniden test eder ve referansa dönüş konumu değişir: bazen bir iki sayım, bazen üç dört sayım, ara sıra tam 4 sayım; ya da Z daralır veya turda iki kez görünür. Ne enkoder diski ne mil hareket etmiştir; yalnızca okuma kafası değişmiştir. “Ne kadar kayma normaldir” sorusunu yanıtlamak için sıfır konumunu önce bileşenlerine ayırmak ve her birini okuma yarıçapında yer değiştirmeye ve sayıma çevirmek gerekir; ancak o zaman hangi bileşenin sıkılaştırılacağına, hangisinin hizalama veya elektronik sıfır ayarıyla ele alınacağına karar verilebilir. Elektriksel sıfır ile mekanik sıfır arasındaki tam hata zinciri bu kütüphanenin terimler makalesinde ele alınmıştır; burada yalnızca okuma kafası değişimi halkasına bakıyoruz.
Sıfır konumunu ne belirler
Geçitlenmiş Z, ham referans sinyalinin A = B = 1 çeyreğiyle VE işlemidir; bu nedenle kenarları A ve B kenarlarıdır. Sıfırın diske göre konumu bu yüzden iki kısımdan oluşur:
Z konumu = s_m + s_i + k·p
- s_m: okuma kafası referans yüzeyinin dönme eksenine göre teğetsel montaj konumu; konum yüzeyi, konum pimi ile delik geçmesi ve vida deliği boşluğu tarafından belirlenir;
- s_i: artımlı algılama alanının okuma kafası referansına göre teğetsel konumu; okuma kafasının iç toleransıdır;
- k·p: ham Z’nin hangi sinyal periyoduna düştüğü; referans penceresinin artımlı algılama alanına göre konumu z ile belirlenir; p adımdır (pitch).
İlk iki terim sürekli değişir ve doğrudan sayıma çevrilir; üçüncüsü tam periyotluk bir sıçramadır ve z geçitleme payını aşmadıkça k değişmez.
Çevirme temeli: r = 15 mm ve 2500 çizgide p = 2πr/N ≈ 37,7 μm; x4 kod çözmede bir sayım p/4 ≈ 9,42 μm’dir, bu da 129,6″’ye eşittir. İki montaj arasındaki sıfır farkı
ΔC = (Δs_m + Δs_i)/(p/4) + 4·Δk
Değiştirilebilirlik bütçesi
| Kalem | Tolerans (örnek) | Çevrilmiş |
|---|---|---|
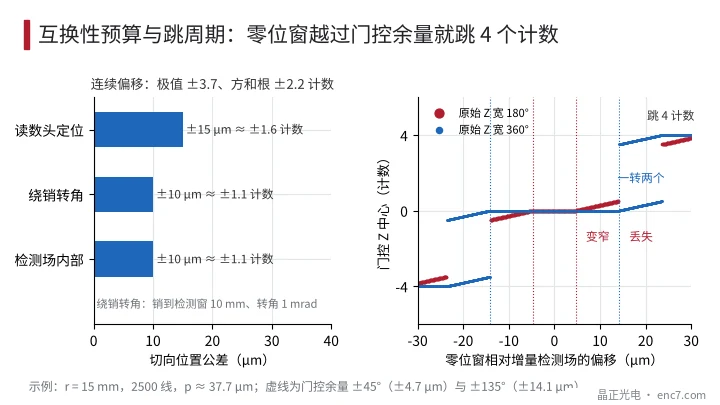
| Okuma kafası konumlandırması (teğetsel) | ±15 μm | ±1,6 sayım |
| Konum pimi etrafında dönme: pimden algılama penceresine 10 mm, dönme 1 mrad | ±10 μm | ±1,1 sayım |
| Artımlı algılama alanının okuma kafası referansına göre konumu | ±10 μm | ±1,1 sayım |
| Referans penceresinin artımlı algılama alanına göre konumu | ±10 μm (yaklaşık ±95° elektriksel açı) | 0 veya ±4 sayım |
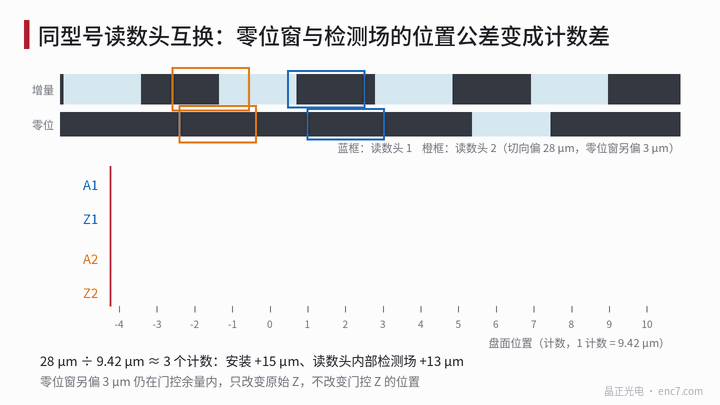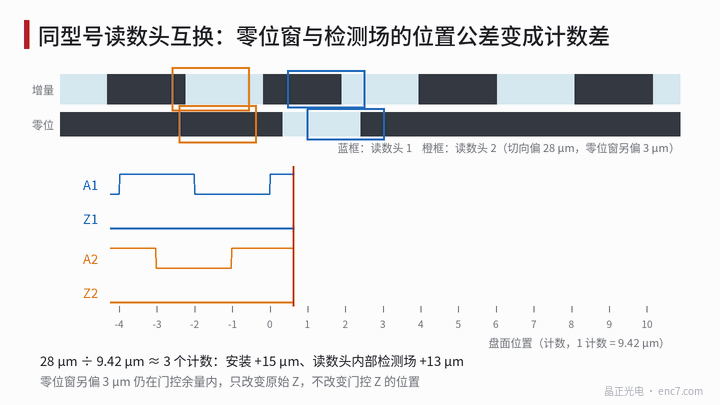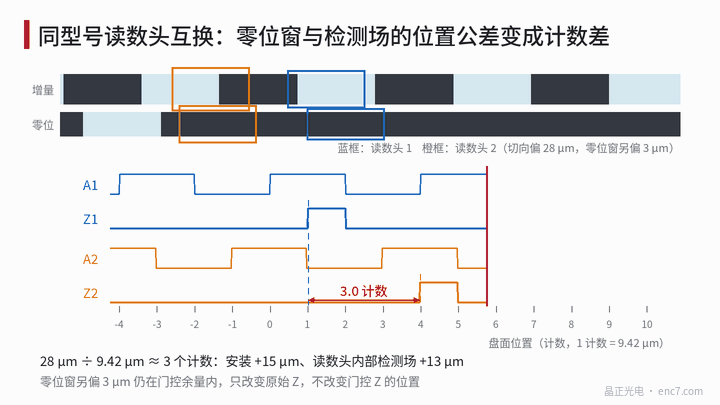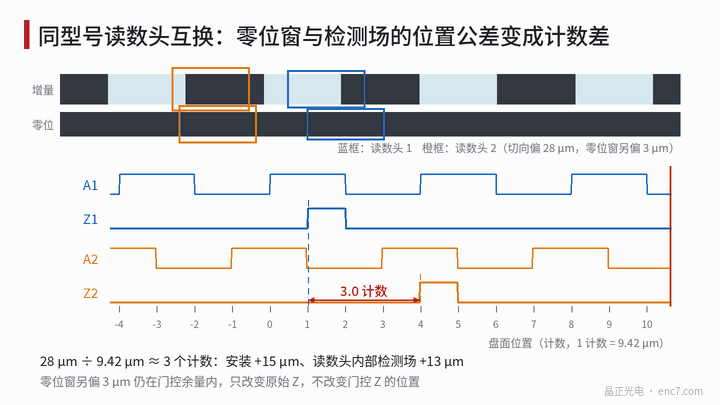
Sürekli kısmın en kötü durumu ±35 μm, yaklaşık ±3,7 sayım; karelerin toplamının karekökü yaklaşık ±2,2 sayım (Şekil 2, sol). Yani “kafa değişiminden sonra iki üç sayım kayma” bu tür konumlandırmada normal saçılımdır. Değişimden sonra sıfırı ±1 sayım içinde tutmak için üç terimin toplamının ±9,4 μm’ye sıkıştırılması gerekir; bu yalnızca vidalar ve sıradan konum pimleriyle zor sağlanır.
Açısal tolerans çoğu zaman küçümsenir: okuma kafası tek bir pimle konumlandırılıp ikinci bir vida deliği dönmeyi sınırladığında, Δβ kadar bir dönme algılama penceresinde L·Δβ teğetsel yer değiştirme üretir; L pimden algılama penceresine olan mesafedir. L = 10 mm ve Δβ = 1 mrad 10 μm verir, yaklaşık bir sayım.
Eşik saçılımı daha az önemlidir: geçitlenmiş Z’nin kenarlarını A ve B belirler, bu yüzden ham Z eşiğindeki bir değişim yalnızca ham Z’nin genişliğini ve merkezini değiştirir ve geçitleme payını tüketir. Yalnızca geçitlenmemiş çıkışta kenarı doğrudan kaydırır; 90° elektriksel açıya yayılan bir ham Z kenarı %10’luk eşik değişiminde yaklaşık 9° kayar, yani sadece 0,1 sayım.
Periyot atlamaları: referans penceresi geçitleme payının dışında
Ham Z genişliği W_r ile geçitleme payı ±(W_r − 90°)/2’dir:
- W_r = 180°: ±45°, yani ±4,7 μm. ±10 μm’lik bir iç referans penceresi toleransı bunu zaten aşar, bu yüzden bazı okuma kafalarında Z daralır; 135° ile 225° arasındaki kaymalarda Z kaybolur, ötesinde komşu periyoda sıçrar ve sıfır tam 4 sayım kayar.
- W_r = 360°: ±135°, yani ±14,1 μm; bu ±10 μm’lik toleransı karşılar. Ötesinde ham Z’nin her iki ucu birer çeyreğe girer ve turda iki dar Z darbesi görünür; daha ileride yine 4 sayım sıçrar (Şekil 2, sağ).
Dolayısıyla sıfır farkı 4’ün tam katıysa ya da daralmış, kaybolmuş veya çift Z ile birlikte geliyorsa, montaj konumlandırmasına değil, referans penceresinin artımlı algılama alanına göre konumuna bakın. Diskte referans izi ile artımlı iz arasındaki yarıçap farkı ne kadar büyükse, eksantriklik ve azimut açısının yol açtığı göreli faz kayması da o kadar büyük olur ve bu da aynı payı tüketir (bu kütüphanedeki referans işareti hizalama tasarımı makalesine bakın).
Çapraz değişim testi
- Referans oluşturun: aynı diskte hiç sökülmeyen bir referans okuma kafası bırakın ya da mile bir referans enkoder bağlayın; test edilen okuma kafasının Z konumunu referansın sayımlarıyla ifade edin.
- Kombinasyonları çaprazlayın: 2–3 okuma kafası ve 2 montaj konumu (veya 2 makine gövdesi) alın; her kombinasyonu 3 kez takıp sökün ve Z konumunu kaydedin.
- Kaynakları ayırın: belirli bir okuma kafası farklı gövdelerde aynı kaymayı gösteriyorsa neden kafanın içindedir (s_i veya z); kayma gövdeyi izliyorsa montaj yüzeyi ve konum delikleridir; aynı kombinasyonun yeniden montajları arasında büyük saçılım, konumlandırma tekrarlanabilirliğinin zayıf olduğunu gösterir.
- Sayısal imzaya bakın: kaymalar sürekli dağılıyorsa 9,42 μm/sayım ile yer değiştirmeyi geri hesaplayın ve montaj ile iç toleranslarla karşılaştırın; kaymalar 0 ve ±4 etrafında kümeleniyorsa referans penceresini ve geçitleme payını kontrol edin, gerekirse ham Z test noktasında A = B = 1 çeyreğine göre konumuna bakın.
- Çözüme karar verin: sürekli kayma için daha sıkı konum pimleri veya montajda sinyale dayalı hizalama; periyot atlamaları için daha geniş ham Z ve daha sıkı referans penceresi toleransı; sistem izin veriyorsa okuma kafası değişiminden sonra kontrolörde sıfır ofsetini yeniden kalibre edin.
Mühendislik notları
- Önce çevirin: 15 mm okuma yarıçapı ve 2500 çizgide 1 sayım ≈ 9,4 μm, yani 28 μm teğetsel kayma 3 sayımdır.
- Okuma kafasının teğetsel konumlandırması ve pim etrafındaki dönme çoğu zaman kafanın iç toleranslarından büyüktür; değiştirilebilir sıfır isteniyorsa önce konumlandırmayı sıkılaştırın.
- Değişimden sonra sıfırı ±1 sayım içinde tutmak için üç sürekli toleransın toplamı p/4’ün altında olmalıdır; ince adımlı disklerde bu pratikte sinyale dayalı hizalama veya elektronik sıfır ayarı demektir.
- 4’ün tam katı olan ya da daralmış, kaybolmuş veya çift Z ile gelen bir sıfır farkı, referans penceresinin artımlı algılama alanına göre konumuna ve ham Z genişliğine işaret eder.
- Yaklaşık bir periyot genişliğinde bir ham Z ile geçitleme payı ±135°’dir; 180° genişlikteki ±45°’den çok daha geniştir ve değiştirilebilirliğe yardımcı olur.
- Bir referans okuma kafasına göre sayılan çapraz değişim testi üç kaynak sınıfını ayırır: kafanın içi, montaj yüzeyi ve yeniden montaj tekrarlanabilirliği.
Özet
Aynı tip bir okuma kafası takıldıktan sonra birkaç sayım kayan bir sıfırın, montaj konumlandırması, pim etrafında dönme ve iç algılama alanı toleransından gelen sürekli bir kısmı vardır ve p/4 üzerinden sayıma çevrilir; tam 4 sayımlık sıçramalar referans penceresinin geçitleme payını aşmasından gelir. Her terimi okuma yarıçapında mikrometre ve sayıma çevirerek bir değiştirilebilirlik bütçesi kurmak ve kaynakları çapraz değişim testiyle ayırmak; konumlandırmanın mı sıkılaştırılacağını, ham Z’nin mi genişletileceğini, yoksa kafa değişiminden sonra sıfırın mı yeniden kalibre edileceğini gösterir.
Çince orijinal makalenin çevirisi (0235). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.