Sinyal sorunları rehberi
Belirti: UVW komütasyon sinyalleri arasında 120° elektrik yok – komütasyon izinin kontrolü
Komütasyon hataları kutup çifti sayısıyla çarpılır: Δθ_m mekanik açı, p·Δθ_m elektrik açıya karşılık gelir. 4 kutup çifti, e = 10 μm ve r = 10 mm için eksantriklik yalnızca yaklaşık 0,23° katkı yapar; birkaç derecelik sapmalar çoğunlukla eşik ve geçiş bölgesinden, sensör konumundan veya motorun kendisinden gelir. Bu yazı, altı kenar aralığının parmak izi olarak nasıl okunacağını açıklıyor ve zıt EMK (elektromotor kuvvet) karşılaştırmalı bir kontrol prosedürü veriyor.
Bir servo motor ilk açılıştaki komütasyonda gürültülü çalışıyor ve bir sektörde akım daha yüksek. Osiloskopta U, V, W üç kare dalgası arasında tam 120° elektrik faz farkı yok: bazı kenar aralıkları 57°, bazıları 63° ölçülüyor ve motorun zıt EMK’sı ile karşılaştırıldığında sapma daha da büyük. Komütasyon izinin desen tasarımı, pencere konumları ve hizalama kuralları bu kütüphanedeki UVW komütasyon izi tasarımı yazısında ele alınıyor; burada montaj sonrasında ölçüm tutmadığında ne yapılacağı tartışılıyor: sorunun diskte mi, okuma kafasında mı, eşikte mi yoksa motorun kendisinde mi olduğu nasıl anlaşılır.
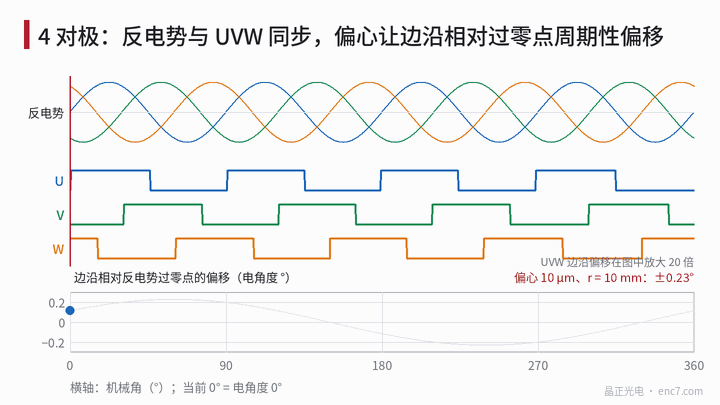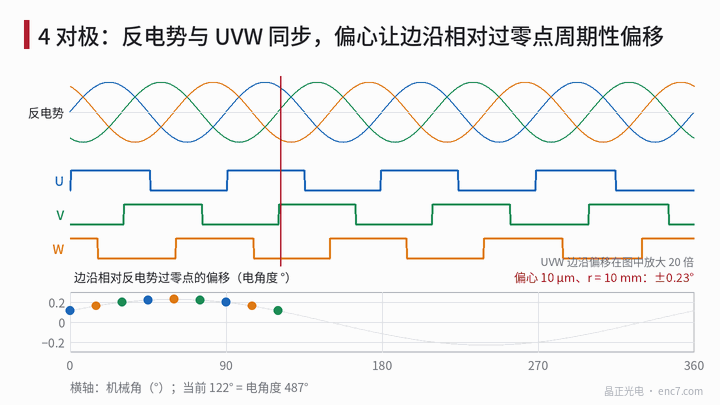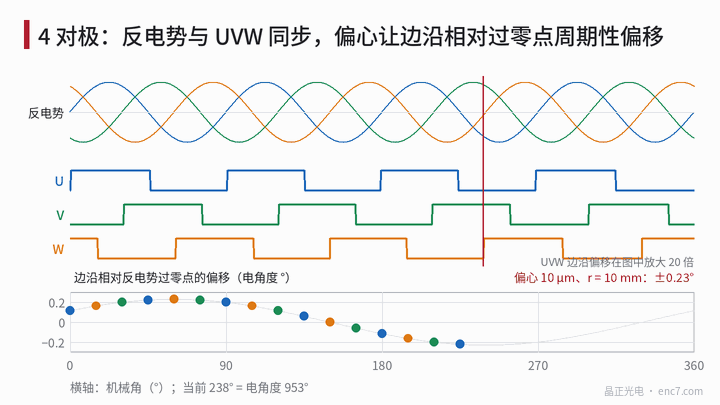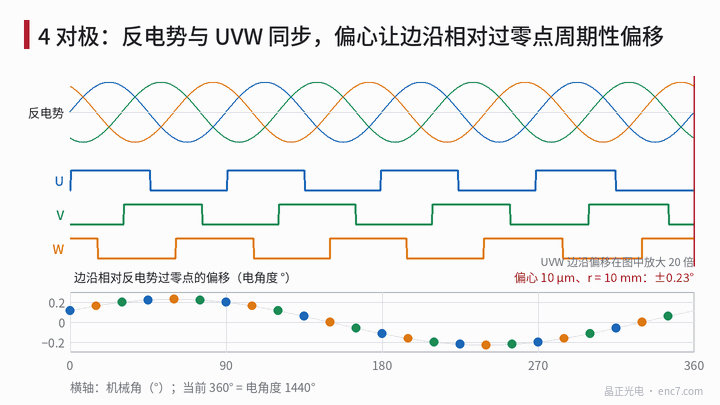
Ölçütler: altı aralık ve hizalama sapması
p kutup çiftli bir motorda elektrik açı θ_e = p·θ_m’dir. Üç kare dalga her 60° elektrikte bir kenar verir; ileri yönde sıra U↑, W↓, V↑, U↓, W↑, V↓ şeklindedir, yani turda 6p kenar. İki tür büyüklük değerlendirilir:
- Aralık: komşu iki kenar arasındaki elektrik açı farkı, ideal değeri 60°. Yalnızca enkodere bağlıdır ve enkoderin kendi artımlı sayımıyla ölçülebilir: 2500 çizgi, x4 kod çözme ile turda 10000 sayım verir; 4 kutup çiftinde 1 sayım yaklaşık 0,14° elektriktir, çözünürlük fazlasıyla yeterlidir.
- Hizalama: her kenarın karşılık gelen zıt EMK sıfır geçişinden sapması. Ortalaması komütasyon ofseti kalibrasyon hatasıdır (kalibrasyon yöntemi bu kütüphanedeki komütasyon açısı kalibrasyonu yazısında); tek tek kenarların ortalama etrafındaki saçılması asıl “120° değil” sorunudur.
Temel nokta, mekanik açı hatalarının kutup çifti sayısıyla çarpılmasıdır: r = 10 mm’de aynı 0,1 mm teğetsel hata 0,57° mekaniktir ve 4 kutup çiftinde 2,3° elektrik olur.
Tek tek nedenlerin büyüklük mertebesi
| Neden | Dönüşüm | Örnek | Elektrik açı |
|---|---|---|---|
| Komütasyon izinin eksantrikliği | p·e/r | e = 10 μm, r = 10 mm | ±0,23° (turda bir kez) |
| Tek izli çözümde üç sensörün teğetsel konum hatası | p·Δy/r | Δy = 0,1 mm | 2,3° |
| Işık şiddeti %20 düşük, sabit eşik | geçiş genişliği × 0,125 | pencere 0,3 mm, geçiş genişliği p·b/r = 6,9° | kenar başına 0,86° |
| Desen çizgi genişliği sapması | p·Δw/r | kenar başına 5 μm | 0,11° |
| Kenarların çizgi ızgarasına yuvarlanması | yarım adım × p | 2500 çizgi | en fazla 0,29° |
| Devre gecikmesi | 360°·f_e·Δt | 3000 dev/dk, 1 μs | 0,07° |
| Motor mıknatıslarının konum hatası | p·Δs/R | rotor R = 20 mm, 0,1 mm | 1,15° |
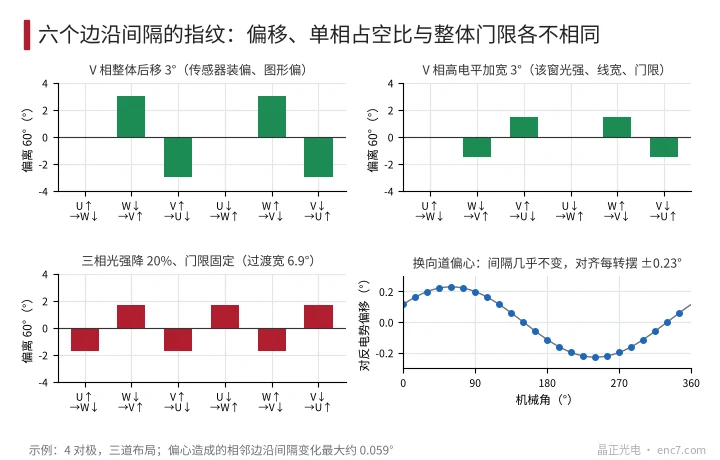
Komütasyon izi genellikle küçük yarıçaplı bir iç halkadadır; eksantrikliğin elektrik açıya etkisi orada artımlı izdekinden büyüktür, yine de örnekte yalnızca 0,23°’dir. Ayrıca üç izli düzende üç faz aynı açısal konumda okunur, bu yüzden eksantriklik üçünü de neredeyse aynı şekilde etkiler ve komşu aralıklardaki değişim yalnızca yaklaşık 0,06°’dir. Dolayısıyla birkaç derecelik aralık hataları genellikle eksantriklikten değil, eşik ve geçiş bölgesinden, sensör konumundan ya da referans alınan zıt EMK’nın kendisinin hatalı olmasından kaynaklanır.
Aralık örüntüsü bir parmak izidir
Bir elektrik periyot içindeki altı aralık sapması sırayla dizilir; farklı nedenler farklı örüntüler verir (bkz. Şekil 2):
- Bir fazın bütünüyle kayması (o fazın sensörü yerinden kaymış, o fazın deseni kaymış): o fazın kenarlarına komşu aralıklar biri pozitif biri negatif olur, dizi 0, +δ, −δ, 0, +δ, −δ; o fazın darbe oranı değişmez.
- Bir fazın darbe oranının değişmesi (o fazın penceresinde farklı ışık şiddeti, çizgi genişliği sapması, kaymış eşik): o fazın iki kenarı zıt yönlere kayar; örüntü 0, −d/2, +d/2, 0, +d/2, −d/2.
- Üç fazda ortak eşik sorunu (genel ışık şiddeti düşüşü, sabit eşik): tüm yükselen kenarlar geç, tüm düşen kenarlar erken kayar; aralıklar −, + şeklinde dönüşümlü olur ve üç fazın yüksek seviyesi aynı anda daralır.
- Eksantriklik: aralıklar neredeyse değişmez; hizalama sapması turda bir kez salınır.
- Komparatör histerezisi: tüm kenarlar hareket yönünde birlikte kayar, aralıklar değişmez; ileri ve geri yöndeki hizalama sapmaları yaklaşık iki histerezis açısı kadar farklıdır.
Ardından p elektrik periyodun birbiriyle uyuşup uyuşmadığına bakılır: p örüntü aynıysa sorun okuma kafasında, eşikte veya üç faz deseninin birbirine göre konumundadır; örüntü elektrik periyodun sırasına göre değişiyorsa komütasyon izinin bölüntü hatası, tek izli çözümde eksantriklik ya da zıt EMK karşılaştırmasında motor mıknatısları kontrol edilir.
Kontrol prosedürü
- Aralıkları yalnızca enkoderle ölçün: yavaş ve sabit hızla döndürün, artımlı sayımla 6p kenarın konumunu kaydedin ve tüm aralıkları hesaplayın; bir kez ileri, bir kez geri yönde. Bu adımda motor işin içine girmez.
- Parmak izini karşılaştırın: yukarıdaki örüntülere göre bir fazın kayması, bir fazın darbe oranı ve üç fazlı eşik arasında ayrım yapın; karar vermeden önce histerezisi gidermek için ileri ve geri yön sonuçlarının ortalamasını alın.
- Eşiği kontrol edin: LED akımını veya okuma aralığını değiştirip darbe oranını yeniden ölçün. Darbe oranı ışık şiddetiyle belirgin biçimde değişiyorsa geçiş bölgesi geniş ve eşik sabittir; “%20 daha az ışık yaklaşık 0,86° kaydırır” büyüklük mertebesiyle karşılaştırın.
- Zıt EMK ile karşılaştırın: motoru dışarıdan sürükleyin (sargılar açık), üç eşit dirençle oluşturulmuş yapay nötre göre faz zıt EMK’sını ölçün ve UVW ile eşzamanlı kaydedin. Aynı sayım dizisinden zıt EMK sıfır geçişleri arasındaki aralıkları ve UVW kenar aralıklarını hesaplayın: ilkinin 60°’den sapması motora, ikincisininki enkodere, hizalama sapmasının ortalaması ise komütasyon ofseti kalibrasyonuna aittir.
- Kabul ölçütleri (örnek; sürücünün gereksinimleri esastır): altı aralığın tümü 60° ± 2° içinde, tek tek kenarların hizalama sapmalarının ortalama etrafındaki saçılması ±2°’yi aşmasın; ortalama, komütasyon kalibrasyonunda ayrıca ele alınır.
Tasarım için önemli noktalar
- Her şeyi elektrik derece cinsinden hesaplayın: r yarıçapındaki Δs teğetsel kayma p·Δs/r elektrik açı hatası verir; 4 kutup çifti ve r = 10 mm’de 0,1 mm zaten 2,3°’dir.
- Eksantrikliğin komütasyona katkısı küçüktür, örnekte 0,23°, ve üç izli düzende aralıkları neredeyse değiştirmez; yalnızca komütasyon için merkezlemeyi sıkılaştırmaya gerek yoktur.
- Pencerenin geçiş bölgesi ne kadar genişse eşik ve ışık şiddeti değişimleri kenarları o kadar çok etkiler; eşik ışık şiddetini orantılı izlemeli ya da pencerenin teğetsel genişliği küçültülmelidir.
- Önce aralıkları enkoderin kendi sayımıyla ölçün, sonra zıt EMK ile karşılaştırın; böylece motor mıknatıslarının hataları diske yüklenmez.
- Altı aralığın işaret örüntüsü, bir fazın kayması, bir fazın darbe oranı ve üç fazlı eşik sorunu arasında doğrudan ayrım yapar.
- Tek izli üç sensörlü çözümde 120° montaja bağlıdır; montajda sensör konumunu ölçülen aralıklara göre ayarlayın.
Özet
UVW aralıkları 120° elektrik değilse, önce enkoderin kendi sayımıyla altı kenar aralığı ölçülür ve örüntüye göre bir fazın kayması, bir fazın darbe oranı ve üç fazlı eşik sorunu arasında karar verilir; eksantriklik örnekte yalnızca yaklaşık 0,23°’dir ve nadiren ana nedendir. Sonra motor sürüklenip zıt EMK ile karşılaştırılarak motor mıknatısı hataları ve komütasyon ofseti kalibrasyon hataları ayrılır; geriye kalan, komütasyon izi ve okuma kafasında düzeltilmesi gereken kısımdır.
Çince orijinal makalenin çevirisi (0240). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.