Enkoder diski terimleri
Referans noktası tekrarlanabilirliği (Index repeatability): tanım ve hata ayrıştırması
Referans noktası tekrarlanabilirliği, referans noktasından tekrar tekrar geçildiğinde tetikleme konumunun saçılımıdır. Bu yazı tek yönlü ile çift yönlüyü, σ ile açıklığı ayırır; büyüklüğü gürültü, hız ve gecikme, ısıl kayma ve sayım kuantalaması olmak üzere dört terime ayırır; 2500 çizgili örnekte geçitlemesiz σ’nın yaklaşık 2,3″, hız ve ısıl kayma eklendiğinde yaklaşık 9″ olduğunu gösterir ve Z tetikleme konumunun yüksek çözünürlüklü bir referansla istatistiksel olarak nasıl toplanacağını anlatır.
Aynı makine tekrar tekrar referansa döner: bazen aynı sayıma gelir, bazen bir sayım kayar. Ölçüm yöntemi değişince rapordaki “referans noktası tekrarlanabilirliği” “0 sayım”dan “σ = 4″” değerine dönüşür. Tekrarlanabilirlik tek bir istatistik gibi görünse de birkaç fiziksel mekanizmanın üst üste binmesidir ve istatistiksel esasa çok duyarlıdır. Bu yazı önce tanımı ve esası netleştirir, sonra büyüklüğü dört terime ayırır ve son olarak ölçüm yöntemini verir.
Tanım: tek yönlü mü çift yönlü mü, σ mı açıklık mı
Referans noktası tekrarlanabilirliği, referans noktasından tekrar tekrar geçildiğinde Z tetikleme konumunun yüksek çözünürlüklü bir konum referansına göre saçılımıdır. Referans noktası ofsetinden (elektriksel sıfır ile mekanik sıfır arasındaki sabit fark) farklıdır: ofset kalibre edilebilir, tekrarlanabilirlik edilemez. Uzun süre ve geniş sıcaklık aralığındaki referans noktası kaymasından da farklıdır; şartnamede bunlar ayrı ayrı yazılmalıdır.
Tek yönlü ve çift yönlü. Tek yönlü tekrarlanabilirlik yalnızca aynı dönüş yönünde ve aynı kenardaki tetikleme konumlarını sayar; çift yönlü tekrarlanabilirlik iki yönü birlikte ele alır ve iki yönde farklı kenarların mandallanmasından doğan farkı da içerir (bu kütüphanedeki ileri/geri dönüşte referans noktası yazısına bakınız), bu yüzden genellikle çok daha büyüktür.
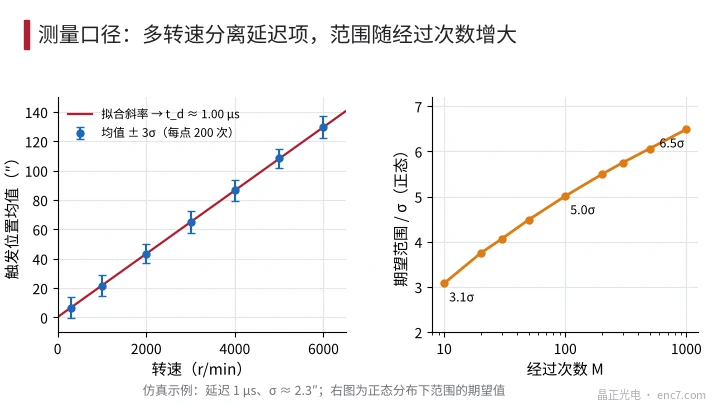
σ mı açıklık mı. Normal dağılımda açıklığın (maksimum − minimum) beklenen değeri örnek sayısı M ile artar: M = 10’da yaklaşık 3,1σ, M = 100’de yaklaşık 5,0σ, M = 1000’de yaklaşık 6,5σ. M belirtilmeden yalnızca “açıklık ≤ x” yazılırsa, aynı okuma kafası iki kat farklı değerlerle raporlanabilir.
Koşullar. Hız (veya hız aralığı), yön, kenar, sıcaklık, geçitleme olup olmadığı ve her geçişten önce cihazın yeniden enerjilendirilip enerjilendirilmediği belirtilmelidir.
Hata ayrıştırması: dört terim
Tetikleme konumu şöyle yazılabilir:
x = x_0 + n/s + v·t_d + Δx_T + kuantalama
Burada x_0 nominal konum, n karşılaştırıcı girişindeki elektriksel gürültü, s referans sinyalinin eşik geçişindeki eğimi, v hız, t_d gecikme ve Δx_T ısıl kaymadır. Örnek olarak 2500 çizgi alınmıştır (bir sinyal periyodu 518,4″; dört kat kod çözmeden sonra 1 sayım 129,6″); analog referans sinyali yarı yükseklikte tam genişliği 450° elektriksel olan Gauss biçimli bir tepe, eşik ise tepe değerin %50’si olarak alınmıştır.
1. Gürültü: σ_x = σ_V / s. Eşik geçişindeki eğim elektriksel derece başına yaklaşık 0,00308·V_p’dir. Elektriksel gürültü σ_V = %0,5·V_p iken σ_x ≈ 1,62° elektriksel, yani yaklaşık 2,3″ olur. Geçitlemeli Z’de kenarı A/B belirler; A/B sıfır geçişindeki eğim derece başına π/180·genlik olduğundan aynı %0,5 gürültü yalnızca yaklaşık 0,41″ verir. Karşılaştırıcının önüne filtre koymak σ_V’yi düşürür ama gecikmeyi artırır; bu da tam olarak bir sonraki terime girer.
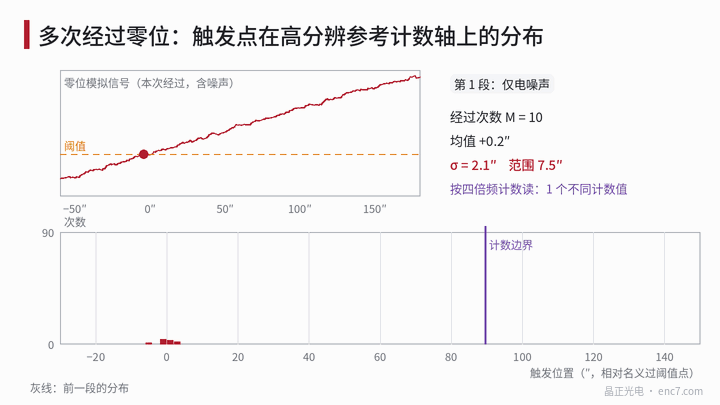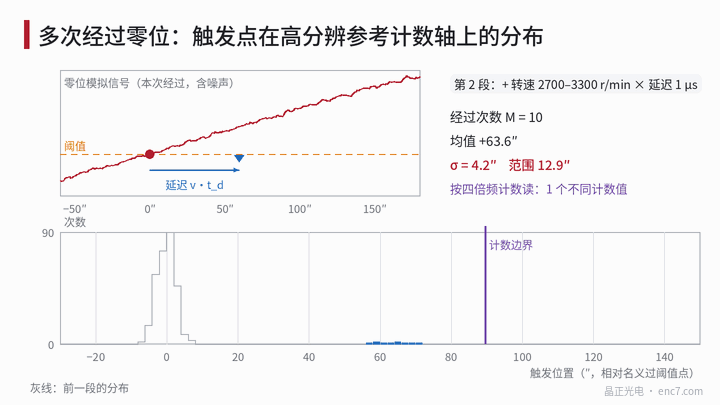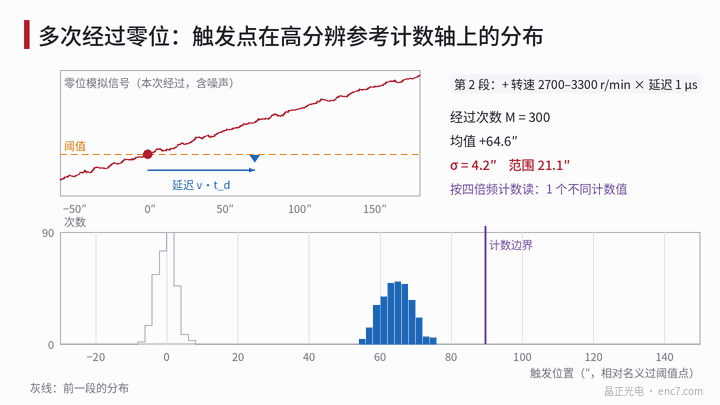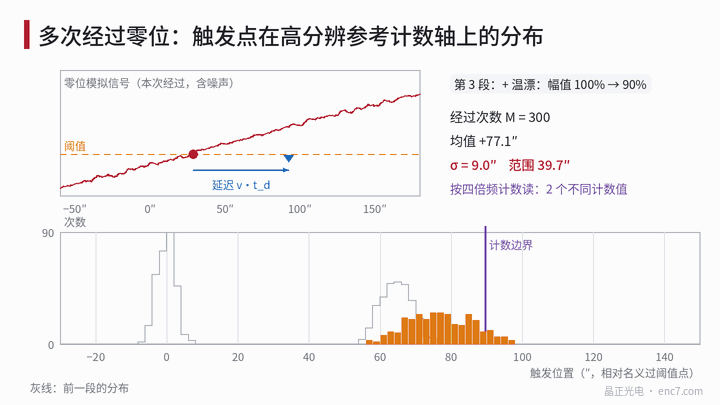
2. Hız ve gecikme: Δx = v·t_d. t_d, Z tetikleme yolu ile konum örnekleme yolu arasındaki gecikme farkıdır; karşılaştırıcı, mantık, kablo ve yakalama devresini kapsar. Z ve A/B aynı yoldan geçer ve kontrolör A/B sayımıyla mandallarsa gecikmeler birbirini götürür; konum sinüs/kosinüs enterpolasyon örneklemesinden geliyor ve Z ayrı bir karşılaştırıcı yolundan geçiyorsa gecikme farkı kalır. t_d = 1 μs ve 3000 r/min’de (18 000°/s) Δx = 64,8″ olur. Hız sabitse bu yalnızca kalibre edilebilen sabit bir ofsettir; referansa dönüş hızı ±%10 içinde değişirse ±6,5″ saçılıma dönüşür. Yakalama devresi 50 MHz saatle senkronize ise ±20 ns saat titreşimi 3000 r/min’de yaklaşık ±1,3″ eder.
3. Isıl kayma: Δx_T = ΔV / s. Eşik sabitken referans sinyalinin genliği sıcaklıkla düşerse eşik geçiş noktası kayar. Örnekte genlikteki %10’luk düşüş yükselen kenarı yaklaşık 25,6″ geciktirir (mekanizma ve bastırma yöntemleri için bu kütüphanedeki referans noktası ısıl kayması yazısına bakınız). Test sırasında sıcaklık değişiyorsa bu terim dağılımı genişletir ve tekrarlanabilirlik kötüleşmiş gibi görünür.
4. Sayım kuantalaması. Kontrolör geçitlemesiz bir Z’yi dört kat kod çözülmüş sayımla mandallarsa, kenarın düştüğü sayımı okur. Tüm tetikleme dağılımı tek bir sayımın içinde kalırsa “0 sayım” gösterir; bir sayım sınırını aşarsa okuma iki komşu değer arasında atlar. Ortalama en yakın sayım sınırından d kadar uzaktaysa atlama olasılığı yaklaşık Φ(−d/σ) olup d = 3σ’da yaklaşık %0,13’tür. Geçitlemeli Z’de kenarın kendisi bir sayım kenarıdır; mandal mantığında yarış durumu olmadığı sürece mandallanan değer kesindir.
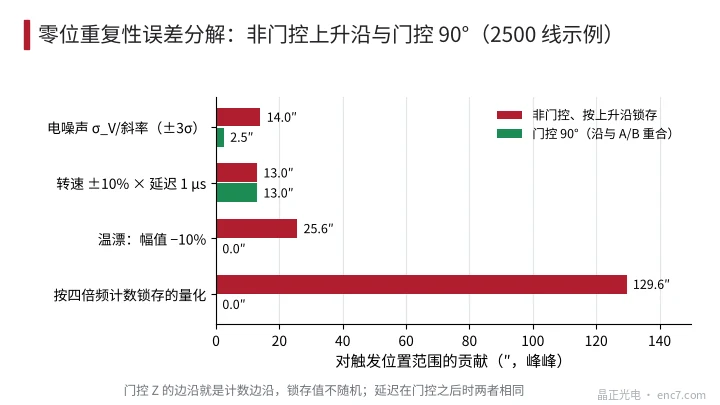
Birleştirirken rastgele terimler karelerin toplamının karekökü ile, kayma terimleri ise gerçek değişim aralıklarına göre ele alınır. Örnekte 2,34″ gürültü ile hız terimi (düzgün dağılımlı ±6,5″, σ ≈ 3,7″) birleşince σ ≈ 4,4″ olur; genlikte %10’luk doğrusal kayma (σ ≈ 7,4″) eklenince yaklaşık 8,6″ elde edilir; bu, Şekil 1’deki simülasyondan elde edilen 9,0″ ile uyumludur.
Ölçüm yöntemi ve esası
- Düzenek: Enkoderi (veya enkoder diski ile okuma kafasını) düzgün dönen bir mil sistemine monte edin, sabit hızda tahrik edin ve tam ısıl dengeye ulaşmasını bekleyin.
- Referans: Enkoderin kendi sinüs/kosinüs sinyallerinin yüksek katsayılı enterpolasyonunu (örneğin periyot başına 1000 nokta veya daha fazla, 2500 çizgide yaklaşık 0,5″) ya da eş eksenli bir referans enkoderi kullanın. Referans çözünürlüğü beklenen σ’nın beşte birinden kaba olmamalıdır. Referans izi ile artımlı iz aynı disk üzerindedir; eksantriklik ve çizgi hatası ikisinde ortaktır, referans noktasındaki enterpolasyon hatası yalnızca sabit bir ofsettir ve saçılımı etkilemez.
- Yakalama: Referans konumunu donanımla Z’nin yükselen ve düşen kenarlarında ayrı ayrı mandallayın; yakalama gecikmesi bilinen ve sabit olmalıdır.
- Örnekler: Her koşul için en az 100 geçiş; σ tahmininin bağıl standart hatası yaklaşık 1/√(2M) olup M = 100’de yaklaşık %7’dir.
- Ayırma: Tek yönde yaklaşık 5 farklı hızda ölçün, ortalamaları hıza karşı çizip doğru uydurun: eğim t_d, kesişim statik konumdur (bkz. Şekil 3); ardından yön ve sıcaklığı değiştirerek tekrarlayın.
- Rapor: σ ve açıklık (M ile birlikte), yön, kenar, hız, sıcaklık, geçitleme olup olmadığı.
En yaygın hata, kontrolörün dört kat kod çözülmüş sayımını doğrudan referans olarak kullanmaktır. 2500 çizgide 1 sayım 129,6″ olup birkaç açı saniyelik gerçek saçılımdan çok büyüktür; “0 sayım” veya “±1 sayım” sonucu tekrarlanabilirliğin kendisini değil, tetikleme noktasının sayım sınırından ne kadar uzak olduğunu gösterir.
Mühendislik notları
- Şartnamede tek yönlü mü çift yönlü mü, σ mı açıklık mı (örnek sayısı M ile), hız, sıcaklık, kenar ve geçitleme biçimi belirtilmeli; referans noktası ofseti ile tekrarlanabilirlik ayrı yazılmalıdır.
- Gürültü terimini σ_V/eğim olarak tahmin edin; referans sinyalinin eğimini artırmak (çok yarıklı kod deseni, A/B kenarına geçitleme) yalnızca filtrelemekten daha etkilidir.
- Referansa dönüş hızını sabit tutun; değişken hız kaçınılmazsa gecikme farkı t_d’yi ölçüp hıza göre kompanze edin.
- Isıl kayma kötü tekrarlanabilirlik kılığına girer: tekrarlanabilirliği ölçmeden önce ısıl dengeye ulaşın, ısıl kaymayı iklim kabininde ayrıca ölçün.
- Geçitlemesiz Z sayımla mandallanıyorsa nominal tetikleme noktasını bir sayımın ortasına, sınırdan 3σ’dan daha uzağa yerleştirin; bu durumda bir sayımlık atlama olasılığı yaklaşık %0,13’tür.
- Ölçüm referansının çözünürlüğü beklenen σ’dan en az 5 kat ince olmalıdır; açı saniyesi düzeyindeki tekrarlanabilirliği dört kat kod çözülmüş sayımla değerlendirmeyin.
Özet
Referans noktası tekrarlanabilirliği, referans noktasından tekrar tekrar geçildiğinde tetikleme konumunun saçılımıdır; değeri tek yönlü/çift yönlü, σ/açıklık ve örnek sayısı gibi esaslara bağlıdır. Gürültü σ_V/eğim, hız ve gecikme v·t_d, ısıl kayma ΔV/eğim ve sayım kuantalaması olmak üzere dört terime ayrılabilir. Geçitleme kenarı A/B’ye kilitleyerek ısıl kaymayı ve kuantalamayı giderir, ancak gecikme farkını gideremez. Tetikleme konumu yüksek çözünürlüklü bir referansla birden çok hızda istatistiksel olarak toplanırsa terimler ayrılabilir ve karşılaştırılabilir tekrarlanabilirlik değerleri elde edilir.
Çince orijinal makalenin çevirisi (0268). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.