Enkoder diski terimleri
Hata istatistikleri: tepeden tepeye, ± değer, RMS ve 2σ arasında dönüşüm
Aynı hata eğrisi tepeden tepeye, ± değer, RMS veya 2σ olarak raporlandığında sayılar 2–4 kat farklı olabilir. Bu yazı sinüs için PV = 2√2·RMS ve düzgün dağılım için PV = 2√3·σ bağıntılarını türetir, Gauss hatasının tepeden tepeye değerinin örnek sayısıyla nasıl büyüdüğünü gösteren d₂(n) tablosunu verir, karelerin toplamının karekökünün yalnızca RMS türü büyüklüklere uygulanabileceğini açıklar ve sık yapılan beş yanlış değerlendirmeyi sıralar.
Tedarikçinin raporunda “hata RMS 3,5″”, müşterinin şartnamesinde “±5″” yazıyor; pay bol görünüyor. Müşteri yeniden ölçüyor, tepeden tepeye 9,9″ buluyor ve parçayı tolerans dışı ilan ediyor. İki tarafın verisi de yanlış değil; yanlış olan, farklı istatistikleri doğrudan karşılaştırmak. Bir hata eğrisinin tepeden tepeye değeri, ± değeri, RMS’si ve 2σ’sı arasında sabit bir oran yoktur; oran eğrinin biçimine ve örnek sayısına bağlıdır. Bu yazı bu büyüklükler arasındaki dönüşüm bağıntılarını ve birleştirme ile karşılaştırmada hangisinin kullanılacağını verir.
Tanımlar: her büyüklük neyi ölçer
Bir hata kaydı e_1 … e_n için:
- Tepeden tepeye PV = max e − min e; sıfır noktası seçiminden bağımsızdır.
- ± değerin iki hesaplama biçimi vardır: ±PV/2 (maksimum ile minimumun orta noktası sıfır alınır) veya belirlenmiş bir sıfıra göre en büyük mutlak sapma max|e − e_0|. Eğri asimetrikse ya da sıfır orta noktada değilse ikincisi daha büyüktür (sıfır seçiminin etkisi için bu kütüphanedeki çizgi hatası yazısına bakınız).
- RMS = √(Σe²/n), sıfıra göredir; standart sapma σ = √(Σ(e − ē)²/n), ortalamaya göredir. İkisi RMS² = ē² + σ² bağıntısını sağlar. Açısal hatanın sıfırı zaten bir uzlaşmadır; RMS raporlanmadan önce ortalamanın çıkarılıp çıkarılmadığı belirtilmelidir, aksi halde RMS sıfıra göre değişir.
- 2σ standart sapmanın iki katıdır ve genellikle bir ± aralığının yarı genişliği olarak, yani ±2σ biçiminde kullanılır; tam genişlik 4σ’dır. Bazıları ise ±σ aralığının tam genişliğini “2σ” diye yazar; iki okuma arasında iki kat fark vardır.
Biçim katsayıları: deterministik eğriler ve rastgele hata
Önce tüm büyüklükler σ’ya çevrilir (ortalama sıfırsa σ = RMS).
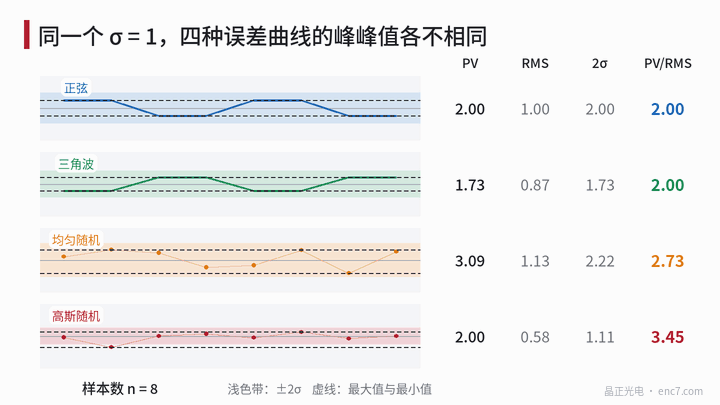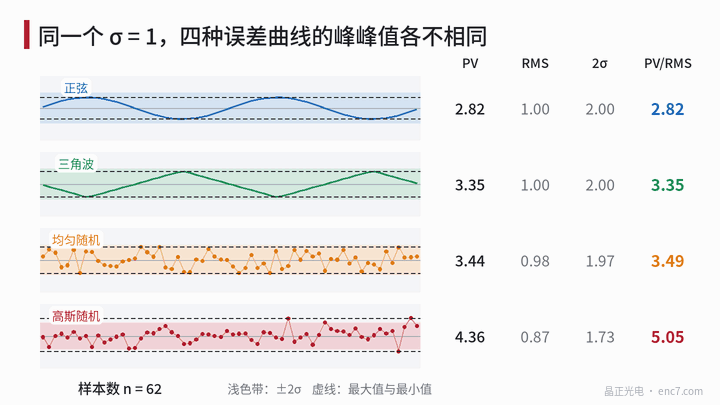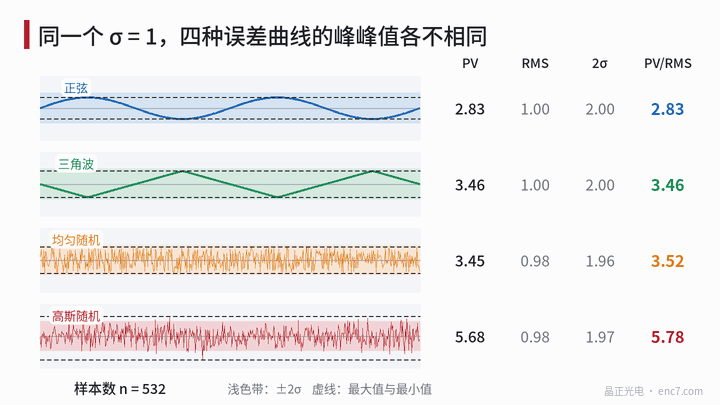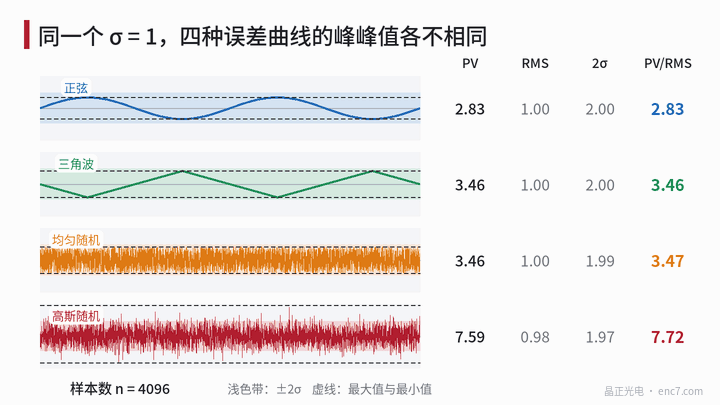
Sinüs e = A·sinθ: σ = A/√2, PV = 2A; dolayısıyla
PV = 2√2·σ ≈ 2,83σ, 2σ = √2·A ≈ 0,71·PV
Sinüsün değerleri iki uçta yoğunlaşır (arksinüs dağılımı). ±2σ = ±1,41A zaten eğrinin maksimumunu aşar ve tüm örnekler aralığın içindedir; %95 aralığı ±0,997A, yani yaklaşık ±1,41σ olup Gauss dağılımının ±1,96σ’sından çok daha dardır.
Üçgen dalga veya düzgün dağılım, yarı genişlik a: σ = a/√3, PV = 2a; dolayısıyla PV = 2√3·σ ≈ 3,46σ. Üçgen dalga bir periyot içinde her değeri eşit sıklıkta aldığı için düzgün dağılımla aynı katsayıya sahiptir. B tipi belirsizlik değerlendirmesindeki “yarı genişlik bölü √3” tam olarak bu bağıntıdır. En küçük değer kare dalgadadır: PV = 2σ.
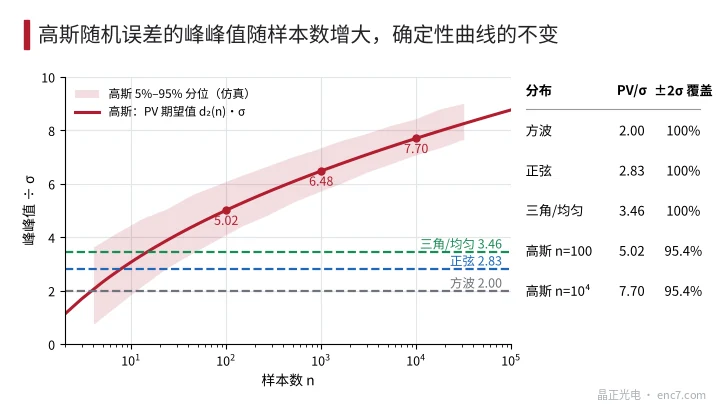
Gauss rastgele hatanın sabit bir tepeden tepeye değeri yoktur. n bağımsız örneğin açıklığının beklenen değeri d₂(n)·σ’dır:
| Örnek sayısı n | 10 | 100 | 1000 | 10⁴ | 10⁵ |
|---|---|---|---|---|---|
| E[PV]/σ | 3,08 | 5,02 | 6,48 | 7,70 | 8,77 |
Tek tek kayıtlar da saçılır: simülasyonda n = 1000 için PV’nin %5–%95 yüzdelikleri 5,7σ–7,4σ’dır (bkz. Şekil 2). Yani aynı rastgele hata kaynağı için 100 noktayla ve 10 000 noktayla raporlanan tepeden tepeye değerler yaklaşık %50 farklıdır.
Karma bir eğri durumu daha da açık gösterir. Genliği 1 olan bir sinüse σ = 0,1 gürültü bindirilir, periyot başına 3600 nokta alınır: RMS yalnızca 0,707’den 0,714’e (+%1) çıkar, tepeden tepeye değerin ortalaması ise 2,00’den yaklaşık 2,57’ye (+%28) çıkar. Tepeden tepeye değeri kuyruklardaki birkaç nokta belirler ve gürültüye ve nokta sayısına duyarlıdır; RMS’yi tüm noktalar belirler ve çok daha kararlıdır.
Birleştirme: karelerin toplamının karekökü yalnızca RMS türü büyüklüklerde geçerlidir
Birbiriyle ilişkisiz birkaç hata toplandığında varyanslar toplanır:
σ_top² = Σσ_i² + 2·Σρ_ij·σ_i·σ_j
ρ_ij korelasyon katsayısıdır; hatalar ilişkisizse ikinci terim sıfırdır ve bu, karelerin toplamının kareköküdür. Farklı mertebelerdeki sinüsler tam bir periyot boyunca diktir; her fazda RMS, karelerin toplamının kareköküne tam olarak uyar. Tepeden tepeye değerin böyle bir özelliği yoktur ve karelerin toplamının kareköküyle birleştirildiğinde küçük çıkar (harmonik tepelerin birleşiminin istatistiği için bu kütüphanedeki hata bütçesi yazısına bakınız).
Hesap örneği (örnek amaçlı): birinci harmonik genliği 10″ (PV 20″), 2048 çizgide enterpolasyon hatası genliği 2″ (PV 4″), gürültü σ = 0,5″, devir başına 65 536 örnek.
| Birleştirme yöntemi | Sonuç |
|---|---|
| RMS karelerin toplamının karekökü √(7,07² + 1,41² + 0,5²) | 7,23″; gerçek RMS 7,23″ ile aynı |
| PV karelerin toplamının karekökü √(20² + 4²) | 20,4″ |
| PV doğrudan toplam | 24,0″ |
| Gerçek PV (gürültü dahil, simülasyon) | 26,9″ |
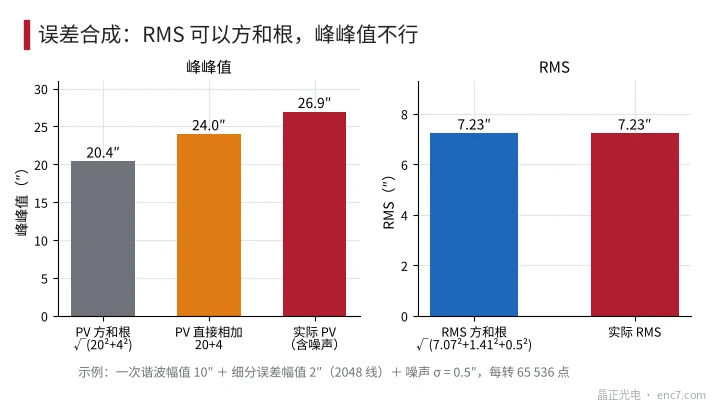
Yavaş değişen birinci harmonik tepesinin yakınında kalırken hızlı değişen enterpolasyon hatası onlarca periyot geçer; dolayısıyla tepesi aynı işaretli bir periyot mutlaka vardır. Bu yüzden deterministik bileşenlerin tepeden tepeye değerleri doğrudan toplanmalı, gürültü ise örnek sayısına göre d₂(n) ile eklenmelidir. Doğru yol şudur: her bileşeni biçim katsayısıyla σ’ya çevirin ve toplam RMS’yi karelerin toplamının kareköküyle bulun; tepeden tepeye değer gerekiyorsa birleşik eğrinin gerçek biçimine göre veya simülasyonla geri dönüştürün.
Esas uyuşmazlığından doğan yanlış değerlendirmeler
| Tedarikçinin raporu | Müşterinin anladığı | Gerçek durum |
|---|---|---|
| RMS 3,5″ (ağırlıkla birinci harmonik) | ±3,5″ | ±4,95″, PV 9,9″ |
| 2σ = 5″ (ağırlıkla gürültü) | ±5″, PV 10″ | 10 000 noktalık kayıtta PV yaklaşık 19,3″ |
| Tekrarlanabilirlik 2σ = 1″ (±σ tam genişliği kastediliyor) | ±2σ = ±1″ | gerçek ±2σ, ±2″’dir |
| 100 noktada ölçülen PV 5,0σ | 10 000 noktayla yeniden ölçümde PV 7,7σ, “kötüleşti” denir | ürün değişmedi, örnek sayısı değişti |
| Kalem PV’leri karelerin toplamının kareköküyle 20,4″’e dağıtılmış | PV ≤ 22″ sağlanıyor | ölçülen PV yaklaşık 26,9″, tolerans dışı |
Mühendislik notları
- Şartname dört şeyi belirtmelidir: istatistik (PV, ±PV/2, max|e|, RMS, σ), sıfır noktası (ortalama, orta nokta veya belirli bir çizgi), örnek sayısı ve örnekleme aralığı, gürültünün dahil olup olmadığı.
- İki veri setini karşılaştırmadan önce aynı büyüklüğe çevirin: sinüs ağırlıklıysa PV ≈ 2,83σ, üçgen veya düzgün ağırlıklıysa yaklaşık 3,46σ, gürültü ağırlıklıysa d₂(n)’e göre.
- Hata bütçesini her zaman σ veya RMS’nin karelerin toplamının kareköküyle kurun; üst sınır gerekiyorsa kapsam faktörüyle çarpın veya simülasyon yapın; tepeden tepeye değerlere karelerin toplamının karekökünü uygulamayın.
- Gürültü ağırlıklı göstergelerde tercihen σ verin ve nokta sayısı ile ölçüm bant genişliğini belirtin; tepeden tepeye değer verirken örnek sayısını da yazın, aksi halde farklı ölçümler karşılaştırılamaz.
- “2σ” yazarken ±2σ’nın yarı genişliği olduğunu belirtin; yaklaşık %95’i kapsadığı yalnızca Gauss’a yakın hatalar için söylenebilir; sinüs ve düzgün dağılımda ±2σ aralığı tüm örnekleri içerir.
Özet
Tepeden tepeye değer uç noktalara, RMS ve σ ise eğrinin bütününe bakar; ikisinin oranını eğrinin biçimi belirler: kare dalga 2, sinüs 2,83, üçgen veya düzgün 3,46, Gauss rastgelede ise örnek sayısıyla büyür. Karelerin toplamının kareköküyle birleştirme yalnızca RMS türü büyüklüklere uygulanabilir; şartnameleri karşılaştırmadan önce karşı tarafın sayısını kendi esasınıza çevirin.
Çince orijinal makalenin çevirisi (0272). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.