Sektör uygulamalarına derinlemesine bakış
SCARA robot birinci eksen: 400 mm kol boyunda 1″ uçta kaç mikrometre
Bir SCARA’nın uç hatası, iki eklem açı hatasının her birinin kuvvet koluyla büyütülmesinden sonra birleşimidir. Yazı σ_p = √(r²σ1² + L2²σ2²) bağıntısını türetir, ±10 μm’yi iki eksene böler (3,6″ ve 8,3″), bütçeyi redüksiyon oranı 80 olan motor tarafı enkodere çevirir ve 60° gidiş-dönüşte 205 kHz’lik sinyal frekansını kestirir.
Bir SCARA’nın uç tekrar konumlama göstergesi bir uzunluktur, örneğin ±10 μm; enkoderin göstergesi ise bir açıdır. İkisinin arasında yalnızca bir kuvvet kolu vardır: birinci eksenden uca 400 mm iken 1″, 400 mm × 4,848×10⁻⁶ = 1,94 μm eder. Yazı bu çevirimden yola çıkarak uç şartnamesini iki ekleme pay eder ve motor tarafı enkodere geri götürerek onun ne kadar ince, ne kadar doğru olması gerektiğini görür.
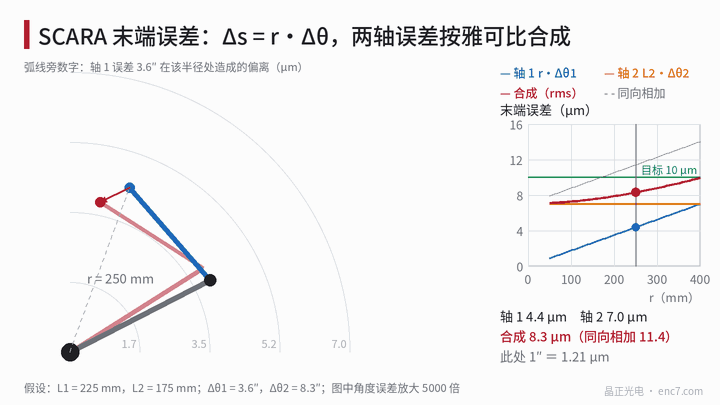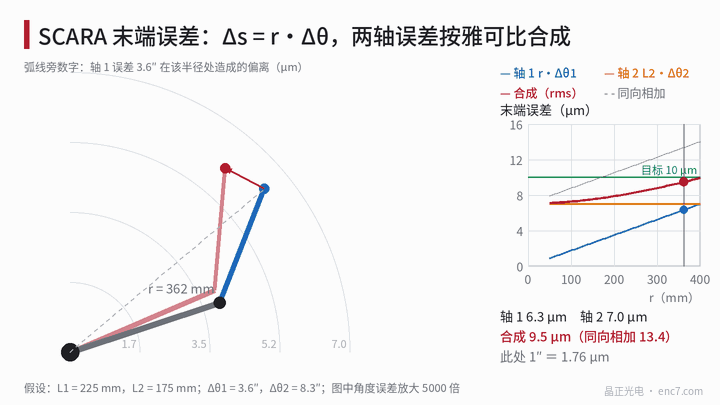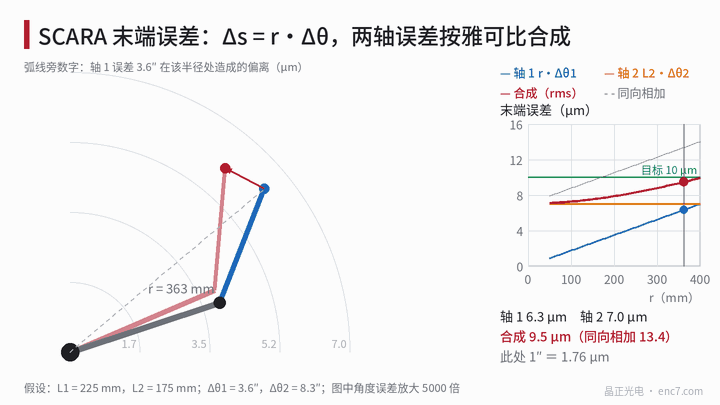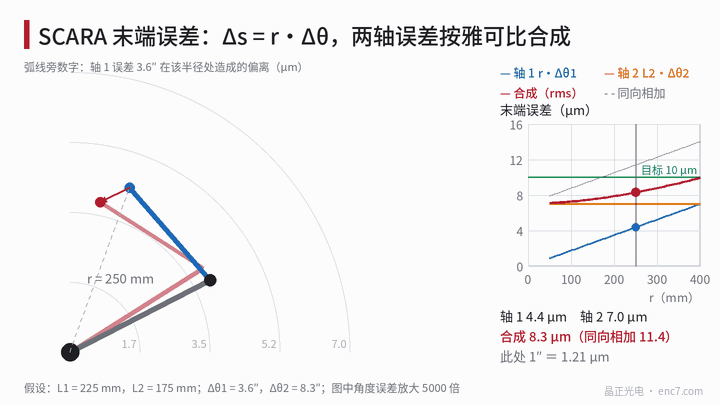
Açıdan uca: Jacobian ve iki eksenin birleşimi
Uç konumu p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)) olup L1 ve L2 iki kol boyu, θ1 ve θ2 iki eklem açısıdır. İki eklem açısına göre kısmi türevler:
- ∂p/∂θ1: büyüklük r (eksen 1’den uca uzaklık), yön birleştirmeye dik;
- ∂p/∂θ2: büyüklük L2, yön ikinci kola dik.
Bu yüzden uç hatası Δp = J·Δθ yalnızca teğetsel bileşene sahiptir, radyal bileşeni yoktur. İki eksen hatası bağımsızken uç hata vektörünün etkin değeri
σ_p = √(r²σ1² + L2²σ2²)
dir. σ1 ve σ2 iki eklem açı hatasının standart sapmalarıdır. İki sütunun aynı yönde toplanmasının üst sınırı r·σ1 + L2·σ2 olup kol tam açıkken ortaya çıkar. σ_p yalnızca r’ye bağlıdır, bu yüzden hata eşeğrileri birinci eksen çevresinde eşmerkezli çemberlerdir (Şekil 1).
Hata bütçesi: ±10 μm’nin iki eksene bölünmesi
Sayısal örnek L1 = 225 mm, L2 = 175 mm ve en büyük r = 400 mm alır. ±10 μm birleşik üst sınır sayılır ve her eksene 7 μm verilirse karesel toplam 9,9 μm olur:
- Eksen 1: 7 μm ÷ 400 mm → 1,75×10⁻⁵ rad = 3,6″;
- Eksen 2: 7 μm ÷ 175 mm → 4,0×10⁻⁵ rad = 8,3″.
Açı bütçesi kuvvet koluyla ters orantılıdır; ikinci kol daha kısa olduğu için izin verilen açı hatası daha büyüktür. Her r’deki katkılar şöyledir:
| r | Eksen 1 (3,6″) | Eksen 2 (8,3″) | Birleşik | Aynı yön toplamı |
|---|---|---|---|---|
| 100 mm | 1,75 μm | 7,0 μm | 7,3 μm | 8,8 μm |
| 200 mm | 3,49 μm | 7,0 μm | 7,9 μm | 10,5 μm |
| 300 mm | 5,24 μm | 7,0 μm | 8,8 μm | 12,3 μm |
| 400 mm | 6,98 μm | 7,0 μm | 9,9 μm | 14,0 μm |
Yakında eksen 2 baskındır; tam açıkken iki eksen birbirine yakındır. Dikkat edilmelidir ki tekrarlanabilirlik, her varıştan sonraki saçılmayı ilgilendirir; enkoderin aynı konumda durağan kalan statik hatası tekrarlanabilirliğe girmez, mutlak doğruluğa girer; gürültü, boşluk ve ısıl sürüklenme tekrarlanabilirliğin kaynaklarıdır.
Motor tarafına çevirim: redüksiyon oranı enkoderi 80 kat rahatlatır
Eksen 1’de redüksiyon oranı N = 80 olsun. Örnekte redüktörün tekrarlanabilir hatası 2,5″, yapı ve ısıl sürüklenme 2,0″ alınırsa, eksen 1’de enkoderle ilgili terimlere kalan bütçe
√(3,6² − 2,5² − 2,0²) = 1,65″
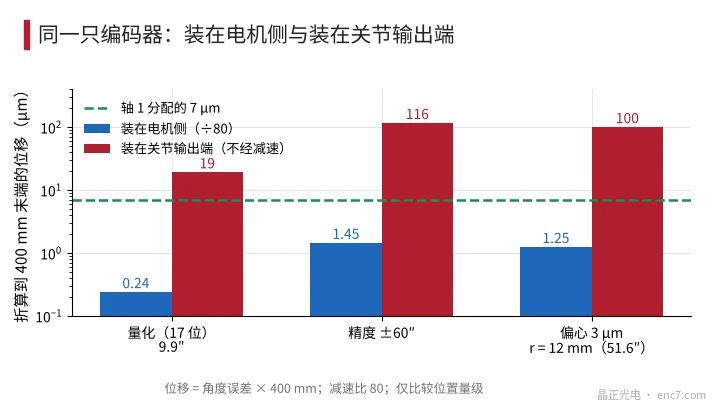
olur. Motor tarafına çevrilince 1,65″ × 80 = 132″ eder. 17 bit (sayım başına 9,9″), 2048 çizgi, doğruluk ±60″ ve r = 12 mm’de Ø30 mm enkoder diski, 3 μm eksantriklik (birinci mertebe hata 51,6″) örneğinde ekleme çevrilen değerler:
| Kalem | Motor tarafı | Eklem’e çevirim | 400 mm uçta çevirim |
|---|---|---|---|
| Nicemleme | 9,9″ | 0,12″ | 0,24 μm |
| Doğruluk | ±60″ | 0,75″ | 1,45 μm |
| Eksantriklik | 51,6″ | 0,64″ | 1,25 μm |
Üç genliğin karesel toplamı yaklaşık 0,99″ olup 1,65″’nin altındadır. Çözünürlük ölçütü q/N ≤ enkoder bütçesinin 1/5’i, yani q ≤ 26″ alınabilir; 16 bit (19,8″) bunu sağlar. Aynı enkoder eklem çıkışına takılırsa (Şekil 2) üç terim 19, 116 ve 100 μm olur, hepsi 7 μm’yi aşar; eksen 1 çıkışta doğrudan ölçüme geçirilirse, Ø100 mm enkoder diski (r = 45 mm) yalnız eksantrikliği 1,65″‘yi doldurmak için 0,36 μm içinde tutmalıdır, yoksa çapraz karşıt çift okuma kafası gerekir.
Gidiş-dönüş hareketi: sinyal frekansı ve ivme
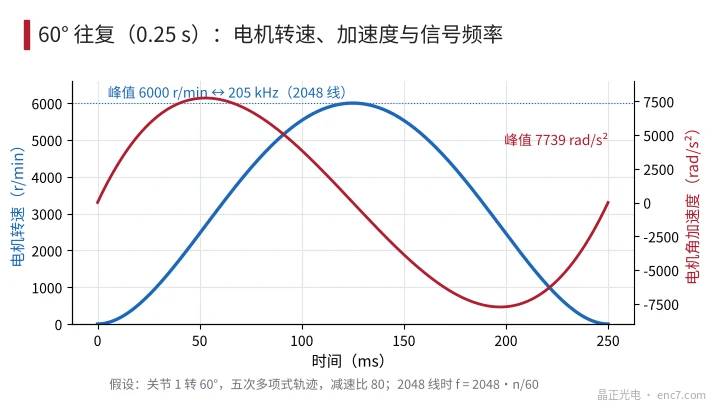
Eklem 1, 0,25 s içinde 60° dönsün ve beşinci dereceden bir polinom yörünge izlesin. Eklemin tepe açısal hızı 1,875·Δ/T = 7,85 rad/s (75 r/min), tepe açısal ivmesi 5,77·Δ/T² = 96,7 rad/s²’dir. Redüksiyon oranı 80 ile çarpılınca motor tepe hızı 6000 r/min, tepe açısal ivme 7739 rad/s² olur.
2048 çizgide tepe sinyal frekansı 205 kHz’dir (f = N·n/60); hız yükselirken ve düşerken frekans yaklaşık 2,5 kHz/ms hızla değişir. İzleme döngülü enterpolatörün kilit kaçırma koşulu f_n ≥ √(N·α)/2π olup burada yaklaşık 634 Hz’dir, dolayısıyla bunun birkaç katı bir döngü bant genişliği yeter.
Hareket sırasındaki yol doğruluğu örnekleme gecikmesinden de etkilenir: 7,85 rad/s tepesinde 62,5 μs gecikme 101″, yaklaşık 196 μm eder ve telafi ile işlenmelidir; bu, konuma vardıktan sonraki tekrarlanabilirlikten ayrı bir konudur.
Mühendislik noktaları
- Önce Δs = L·Δθ ile çevirin: 400 mm’de 1″ ≈ 1,94 μm, 175 mm’de 1″ ≈ 0,85 μm; açı bütçesi kuvvet koluyla ters orantılıdır.
- İki eklem hatası bağımsızken √(r²σ1² + L2²σ2²) ile birleştirin; kol tam açıkken r en büyüktür ve iki sütun aynı yöndedir, en elverişsiz duruş budur.
- Redüksiyon oranı 80 iken motor tarafında 17 bit, doğruluk ±60″ bir enkoder uca çevrilince yalnızca yaklaşık 1 μm eder, redüktör ve yapı terimlerinden çok daha küçüktür, daha yüksek çözünürlük gerekmez.
- Tekrarlanabilirlik ile mutlak doğruluğu ayırın: tekrarlanabilirlik gürültü, boşluk ve ısıl sürüklenmeye, mutlak doğruluk eksantriklik ve çizim hatasına bakar.
- Eksen 1’de redüksiyon kalkıp açı çıkışta doğrudan ölçülürse, disk eksantrikliği ve doğruluk istemleri yaklaşık 80 kat sıkılaşır; büyük çaplı enkoder diski ve çapraz karşıt çift okuma kafası kullanılmalıdır.
- Yüksek ivmeli gidiş-dönüşte ön uç bant genişliğini f = N·n/60, izleme döngüsü bant genişliğini √(N·α)/2π ile boyutlandırın.
Özet
SCARA, uçtaki mikrometre şartnamesini eklemlerdeki açı saniyesi şartnamesine çevirir ve çevirim katsayısı kuvvet koludur: 400 mm’de 1″ yaklaşık 1,94 μm’dir. İki eksenin birleşimi her kuvvet kolundaki katkıların karesel toplamının kareköküdür; örnekte uçtaki ±10 μm, eksen 1’de 3,6″ ve eksen 2’de 8,3″‘ye karşılık gelir. Redüksiyon oranı olunca motor tarafı enkoderin çözünürlük ve doğruluk istemi iki mertebe gevşer, zorluk redüktör tekrarlanabilirliği, ısıl sürüklenme ve gecikme telafisine kayar.
Çince orijinal makalenin çevirisi (0763). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.