Sektör uygulamalarına derinlemesine bakış
Tam elektrikli enjeksiyon makinesi: vida konum çözünürlüğü ve tutma basıncı geçiş doğruluğu
Tam elektrikli bir enjeksiyon makinesinde servo motor, vidayı bilyalı vida üzerinden iter. Yazı 20 mm hatve ve 2²⁰ sayımda 19 nm çözünürlüğü hesaplar, hız-basınç geçiş noktasındaki enjeksiyon hacmi sapması ΔV = A·v·T_d’nin başlıca örnekleme gecikmesiyle belirlendiğini gösterir, gecikme ve titreme için izin verilen değerleri verir ve bunları enkoder dışındaki esneklik ve ısıl hatalarla karşılaştırır.
Tam elektrikli enjeksiyon makinesinde vida, servo motor tarafından bilyalı vida üzerinden sürülür ve enjeksiyon hızı yüzlerce mm/s’ye ulaşabilir. Doldurmanın sonunda hız denetiminden basınç denetimine geçilen konum, her atışta boşluğa giren eriyik hacmini belirler; bu yüzden enjeksiyon hacminin tekrarlanabilirliği önemli ölçüde geçiş noktasının konum tekrarlanabilirliğidir. Motor üzerindeki enkoder için bu ne anlama gelir? Sonuç biraz sezgiye aykırıdır: çözünürlük neredeyse hiç baskı altında değildir; asıl sıkışık olan zamandır.
Konum çözünürlüğü: gerekenden çok daha ince
Motor vidaya doğrudan bağlı, hatve 20 mm, enkoder devir başına 2²⁰ = 1 048 576 sayım üretsin. O zaman
sayım başına yer değiştirme = 20 mm ÷ 1 048 576 = 19,07 nm
Ø40 mm vidanın kesit alanı A = π·20² = 1256,6 mm²’dir ve Δx yer değiştirmesi ΔV = A·Δx hacmine karşılık gelir. 0,01 mm’lik bir geçiş konumu farkı zaten 12,6 mm³, 524 sayıma eşdeğerdir; 1 sayım ise yalnızca 0,024 mm³ eder. Parça hacmi 5 cm³ ise 12,6 mm³ yaklaşık %0,25’tir; bu, sapmanın tümünü doldurma hacmine yazan bir üst tahminidir ve tutma evresi bir kısmını telafi eder.
Konum nicemlemesini 0,01 mm’nin 1/10’una (1 μm) indirmek için devir başına yalnızca 20 mm ÷ 1 μm = 20 000 sayım yeter, yani 15 bit yeterlidir. Enkoder doğruluğu ±100″ vidaya 100/1 296 000 × 20 mm = 1,5 μm olarak yansır ve yine ana terim değildir.
Örnekleme gecikmesi: konum hatası hız çarpı gecikmedir
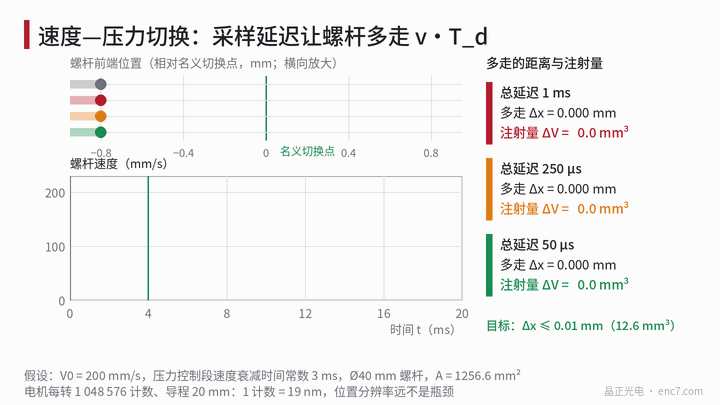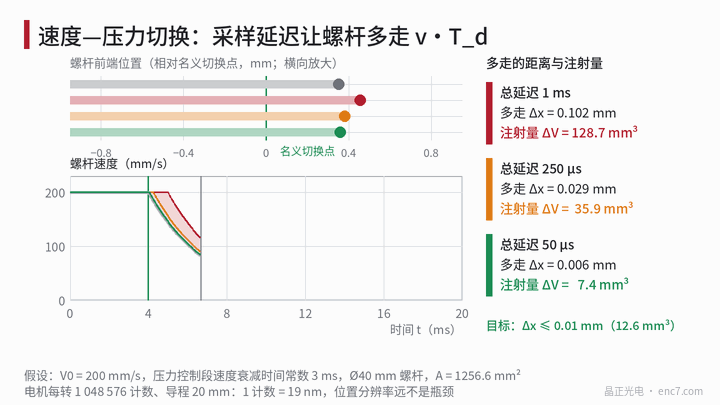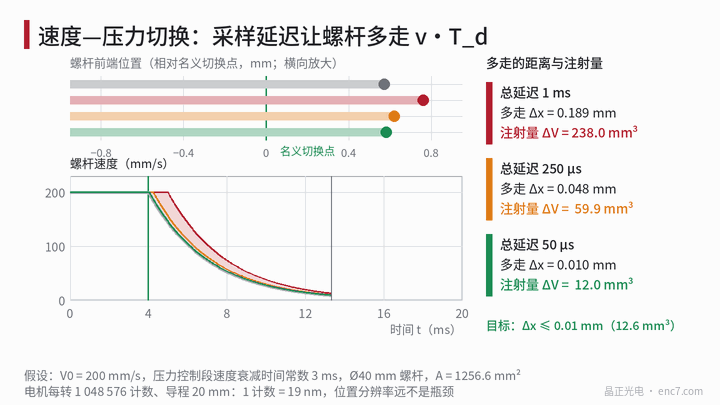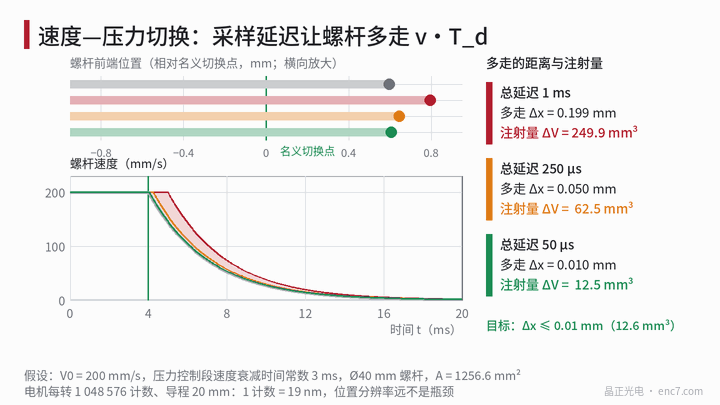
Vida v hızıyla ilerir. Denetleyici geçiş konumuna varıştan gerçek geçişe kadar toplam T_d gecikmesi alır, dolayısıyla geçiş
Δx = v·T_d, ΔV = A·v·T_d
kadar geç kalır. T_d üç kesitin seri birleşimidir: enkoder arayüzü iletimi (seri çerçeve onlarca bit, saat 10 MHz iken birkaç mikrosaniye), sürücü konum döngüsünün örnekleme periyodu (sıkça 62,5–125 μs) ve denetleyici tarama periyodu (milisaniye ölçeği). A = 1256,6 mm² için sonuçlar:
| Toplam gecikme T_d | Δx (100 mm/s) | Δx (200 mm/s) | Δx (300 mm/s) | ΔV (200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0,001 mm | 0,002 mm | 0,003 mm | 2,5 mm³ |
| 50 μs | 0,005 mm | 0,010 mm | 0,015 mm | 12,6 mm³ |
| 125 μs | 0,0125 mm | 0,025 mm | 0,0375 mm | 31,4 mm³ |
| 250 μs | 0,025 mm | 0,050 mm | 0,075 mm | 62,8 mm³ |
| 1 ms | 0,100 mm | 0,200 mm | 0,300 mm | 251 mm³ |
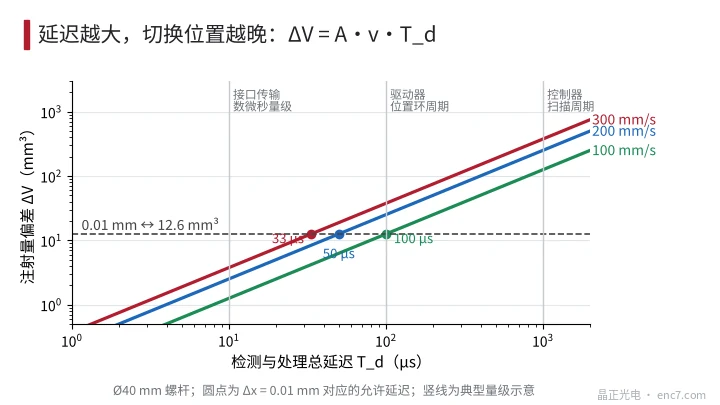
Görüldüğü gibi 1 ms ölçeğindeki bir denetleyici tarama periyodu geçişi yargılamak için hiç kullanılamaz; konum karşılaştırması sürücüde veya donanımda olmalıdır.
Telafiden sonra ne kalır
Gecikmenin ortalama değeri telafi edilebilir: kestirilen hıza göre erken tetikleyip x_s − v·T_d’de geçiş yapılır. Telafiden sonra kalan, gecikmenin titremesidir ve titreme genelde izin verilen Δx’in 1/3’ü alınır:
ΔT_j ≤ 0,0033 mm ÷ 200 mm/s = 17 μs
Sürücü konum döngüsü her 62,5 μs’de bir kez karar veriyor ve karar anı varış anına göre düzgün dağılıyorsa, 200 mm/s’de tepe-tepe hata 12,5 μm olup zaten 10 μm’yi aşar; 125 μs’de 25 μm’dir. Bu yüzden geçiş donanım konum karşılaştırmasıyla yapılmalıdır: enkoder sinyali sayaca girer ve karşılaştırma yazmacına eşit olunca doğrudan tetiklenir, gecikme yalnızca birkaç mikrosaniye kalır.
Hız kestirimi de nicemlemeye bakmalıdır. Hız döngüsü 62,5 μs üzerinden fark alınca 17 bit enkoderin hız nicemlemesi 0,153 μm ÷ 62,5 μs = 2,4 mm/s (200 mm/s’nin %1,2’si), 20 bitinki 0,3 mm/s (%0,15) olur. 2²⁰’nin anlamı hızın pürüzsüzlüğüdür, konum değildir.
Enkoder dışındaki hatalar
Enkoderin gördüğü motor açısıdır; vidanın gerçek konumuna aktarma zinciri de dahildir:
- Eksenel esneklik: geçişte eriyik basıncı 80 MPa olsun; vida kuvveti 80 MPa × 1256,6 mm² = 100,5 kN’dir. Bilyalı vida, yataklar ve gövdenin eksenel rijitliği toplam 1,5 kN/μm ise şekil değiştirme 67 μm, ±10 % basınç dalgalanması zaten ±6,7 μm eder.
- Isıl uzama: çelik vida yaklaşık 11–12×10⁻⁶/K’dir; 100 mm strokluk ve 10 K sıcaklık artışında uzama yaklaşık 11,5 μm’dir.
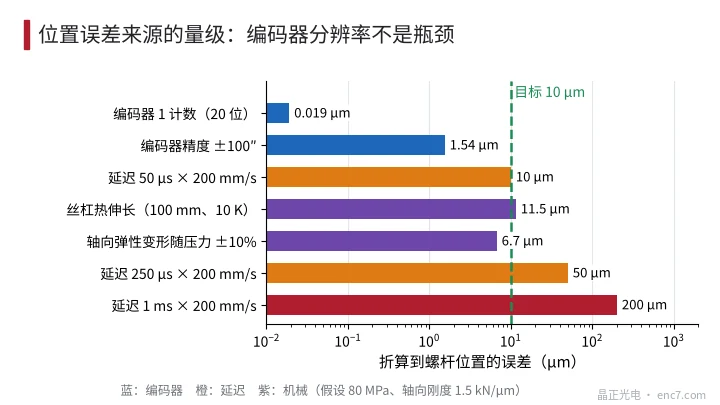
Bu iki terim de enkoder çözünürlüğüne bağlı değildir; ancak basınç telafisi, periyodik sıfırlama veya vida üzerinde doğrudan konum ölçümüyle işlenebilir.
Mühendislik noktaları
- Konum nicemlemesi 0,01 mm’nin 1/10’undan küçük olsa yeter; 15 bit yeter, 20 bitin değeri hız döngüsünün pürüzsüzlüğündedir.
- Gecikmeyi T_d ≤ izin verilen Δx ÷ v ile boyutlandırın: 0,01 mm, 200 mm/s 50 μs’ye karşılık gelir; geçiş kararını sürücüye veya donanım konum karşılaştırmasına koyun.
- Ortalama gecikmeyi telafi ettikten sonra titremeyi izin verilen değerin 1/3’ünde tutun, 200 mm/s’de yaklaşık 17 μs.
- Enkoder arayüzünün iletim süresi ve yenileme periyodu T_d’ye katılmalı, seri protokolün örnekleme anı denetim periyoduyla eşzamanlanmalıdır.
- Esneklik ve ısıl uzama basınç telafisi veya sıfırlamayla işlenir; 80 MPa, 1,5 kN/μm örneğinde zaten 67 μm şekil değiştirme vardır.
- Motor ucu sıcaktır ve darbe görür, bu yüzden disk alt tabakası ve okuma kafası sıcaklık ve titreşime göre seçilmelidir.
Özet
Enjeksiyon vidasının konum istemi 0,01 mm mertebesindedir, oysa 20 bit enkoder zaten 19 nm ayırabilir. Geçiş noktasının sapmasını v·T_d belirler; 200 mm/s’de 50 μs’lik gecikme tüm izin verilen payı tüketir, 1 ms’lik tarama periyodu yaklaşık 251 mm³ fazla enjekte eder. Enjeksiyon hacmi tekrarlanabilirliği için karar gecikmesi kısaltılıp kararlı kılınmalı, enkoderin görmediği aktarma zinciri esnekliği ve ısıl uzama açıkça ele alınmalıdır.
Çince orijinal makalenin çevirisi (0764). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.