Sektör uygulamalarına derinlemesine bakış
Paralel picking robotu: dakikada 150 alma-bırakmada enkoder bant genişliği
Dakikada 150 alma-bırakma yapan bir paralel picking robotunda aktif kolun zorluğu ivmedir, devir hızı değil. Yazı kapı biçimli bir yörüngeden kol tarafı tepeleri 8,5 rad/s ve 419 rad/s² hesaplar, gecikme hatası ω·T_d ile telafi sonrası ½α·T_d²’yi türetir ve haberleşme çevrimi, enterpolasyon bit derinliği ile disk yapıştırma rijitliği istemlerini verir.
Bir paralel picking robotunun tipik göstergesi dakikada 150 alma-bırakma, 0,4 s’lik bir periyottur; her çevrim önce 25 mm kaldırır, 305 mm yatay gider, sonra 25 mm iner. Aktif kolların devir hızı yüksek değildir ama ivme ve yön değiştirme onlarca milisaniye içinde bitmeli, bu yüzden açısal ivme büyüktür. Enkoder bant genişliğinin anlamı o zaman değişir: sinyal frekansı değil, verinin örneklenmesinden kullanılmasına kadar olan gecikmedir.
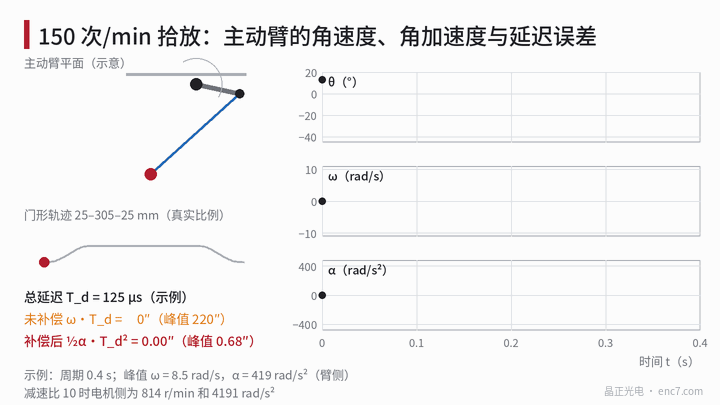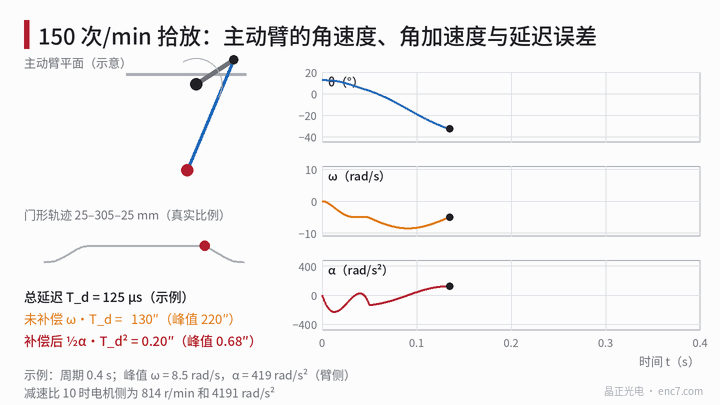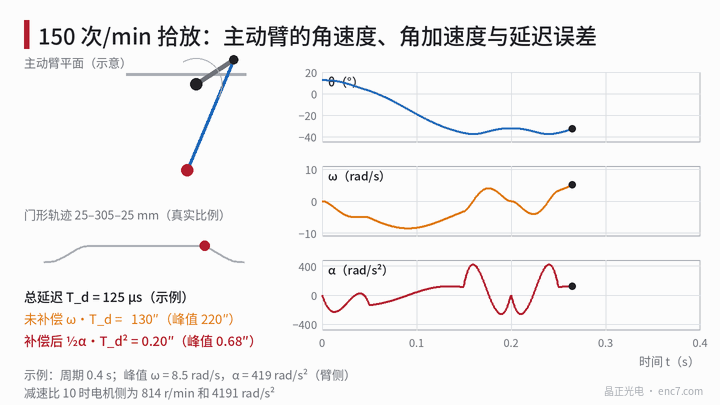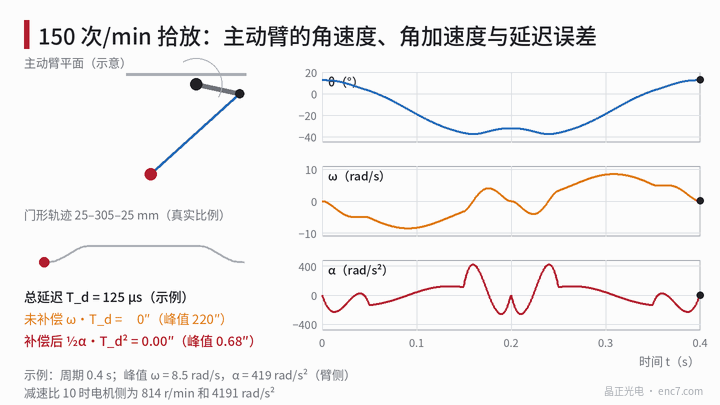
Kapı biçimli yörüngeden ekleme: ω ve α
Tek bir aktif kolun düzlemsel sade modelini alın (örnek parametreler): taban yarıçapı 0,20 m, hareketli platform yarıçapı 0,05 m, aktif kol a = 0,30 m, pasif kol b = 0,80 m, tutma düzlemi omuzların 0,6 m altında. Gidiş 0,2 s: 305 mm yatay hareket beşinci dereceden bir polinom izler, sürenin ilk ve son 1/4’ü 25 mm kaldırma ve indirmeyi tamamlar; dönüş zaman tersidir. Ters kinematiğin sayısal türevleri, hareket düzlemindeki kol için şunu verir:
- kol açısı +12,6° ile −37,4° arasında salınır, toplam 50°;
- tepe açısal hız 8,5 rad/s (81 r/min), gidişin orta yerine yakın çıkar;
- tepe açısal ivme 419 rad/s², gidişin ilerleyen kesiminde, iniş ile enine yavaşlamanın üst üste bindiği yerde çıkar.
Öteki iki kol yaklaşık 4,7 rad/s ve 312 rad/s²’dir. Uç tepe hızı yaklaşık 2,9 m/s, ivme yaklaşık 7 g’dir. Redüksiyon oranı i = 10 iken motor tarafı tepe hız 814 r/min, açısal ivme 4191 rad/s² olur. 2048 çizgili enkoder diski 814 r/min’de yalnızca 27,8 kHz sinyal frekansı üretir; çizgi sayısı kısıtı başka yerden gelir.
Gecikme hatası: iki bağıntı
Konum verisinin örneklenmesinden denetleyici tarafından kullanılmasına kadar toplam gecikme T_d, kol açısı θ(t) olsun. Eski veri doğrudan kullanılırsa hata
θ(t) − θ(t − T_d) ≈ ω·T_d
olur. Hızla birinci mertebe dışdeğerleme telafisi yapılırsa, Taylor açılımından sonra kalan
e = ½·α·T_d²
dir. ω ve α kol açısal hızı ve açısal ivmesidir. Gecikme uzadıkça ve ivme büyüdükçe telafi o kadar gerekli olur:
| T_d | Telafisiz ω·T_d | Telafi sonrası ½α·T_d² |
|---|---|---|
| 62,5 μs | 110″ | 0,17″ |
| 125 μs | 220″ | 0,68″ |
| 250 μs | 440″ | 2,7″ |
| 500 μs | 880″ | 10,8″ |
Aktif kolun eşdeğer kuvvet kolu yaklaşık 0,3–0,6 m’dir; 220″ uçta 0,3–0,6 mm, telafi sonrası 0,68″ yaklaşık 1–2 μm eder. Artık ≤ 1″ hedefiyle T_d ≤ √(2·1″/α) = 152 μs olur. Hız iki nokta farkıyla elde edilirse hızın kendisi yarım örnekleme periyodu geride kalır ve artık ½·α·T_d·(T_d + T_c) olur; T_c örnekleme periyodudur. T_c = 62,5 μs iken T_d 124 μs’ye inmelidir.
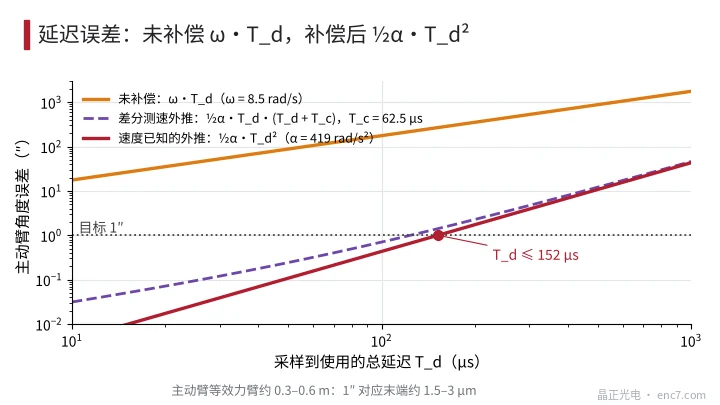
Haberleşme çevrimi, enterpolasyon ve çizgi sayısı istemleri
Haberleşme çevrimi: T_d, verinin en büyük yaşını (bir haberleşme çevrimi) ile arayüz iletim ve işleme sürelerini içerir. 62,5 μs çevrim artı 60 μs iletim ve işleme yaklaşık 122 μs eder, yukarıdaki 124 μs’yi tam karşılar; çevrim 250 μs’ye gevşetilirse telafi sonrasında bile hata 2,7″ veya daha fazladır.
Enterpolasyon bit derinliği: dışdeğerleme nicemleme gürültüsünü büyütür. İki nokta farkının hız gürültüsü σ_v ≈ 0,41·q/T_c, T_d’ye dışdeğerlemeden sonra getirdiği konum gürültüsü 0,41·q·T_d/T_c’dir. T_d/T_c = 2,4 iken kol tarafı gürültüyü 0,5″’nin altında tutmak için motor tarafı q en çok 0,5″ × 10 / (0,41 × 2,4) = 5,1″ olmalı, yani en az 18 bit (4,9″) (Şekil 3). 2048 çizgide enterpolasyon faktörü 128 zaten 18 bite ulaşır, sinyal niteliği istemi çok düşüktür.
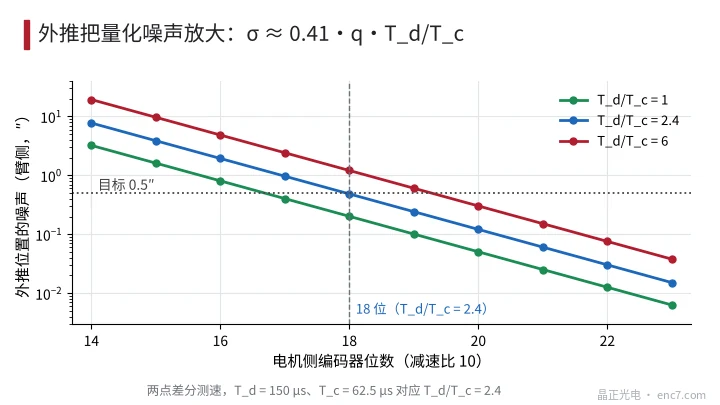
Çizgi sayısı: frekans yalnızca 27,8 kHz’tir, çizgi sayısı ön uç bant genişliğiyle sınırlanmaz, sinyal niteliği, adım ve maliyete göre seçilebilir; yüksek çizgi sayısı kovalanmak zorunda değildir.
Gidiş-dönüş titreşimi: disk ile göbek bağlantısı
Motor tarafı enkoder diski rotorla birlikte 4191 rad/s² açısal ivme görür, yılda yaklaşık 4×10⁷ gidiş-dönüş (saniyede 2,5 periyot, günde 16 h, yılda 300 gün ile kestirilir). Ø30 mm, kalınlık 1 mm, delik Ø8 mm cam enkoder diski alınırsa kütle 1,64 g, eylemsizlik momenti J = 2,0×10⁻⁷ kg·m², tepe eylemsizlik momenti 8,3×10⁻⁴ N·m’dir. Yarıçapı 5 mm, genişliği 2 mm, yapıştırıcı kalınlığı 50 μm bir yapışma halkasında kayma gerilmesi yalnızca yaklaşık 2,6 kPa olup yapıştırıcının dayanımının çok altındadır, yorulma ana risk değildir.
Doğruluğu asıl etkileyen, yapışma katmanının burulma esnekliğidir. Burulma rijitliği k_t = G·A·r²/h, diskin göbeğe göre gecikmesi φ = J·α/k_t:
| Yapıştırıcı | Kayma modülü | Motor tarafı gecikme | Kola çevirim | Rezonans frekansı |
|---|---|---|---|---|
| Sert epoksi | 1,2 GPa | 0,005″ | ihmal edilir | yaklaşık 69 kHz |
| Esnek yapıştırıcı | 50 MPa | 0,11″ | 0,01″ | yaklaşık 14 kHz |
| Silikon | 0,5 MPa | 10,9″ | 1,09″ | yaklaşık 1,4 kHz |
İvme değişiminin frekansı yalnızca birkaç hertz ile birkaç on hertz arasındadır, rezonansın çok altındadır, bu yüzden gecikme yarı-statik hesaplanabilir. Yumuşak silikonla yapıştırılmış diskin gecikmesi zaten 1″ hedefiyle aynı mertebededir ve ivmeyle değiştiği için tek bir kalibrasyonla düşülemez; orta veya daha yüksek modüllü bir yapıştırıcı ihmal edilebilir.
Mühendislik noktaları
- Önce yörüngeden kol tarafı tepe ω, α’yı bulun, sonra e = ½·α·T_d² ≤ hedef ile toplam gecikme T_d’yi geri hesaplayın.
- T_d haberleşme çevrimi, iletim ve işlemeyi içerir; hız farkla ölçülüyorsa T_c terimi de katılır; çevrim tercihen 62,5 μs’yi aşmamalıdır.
- Motor tarafında 18 bit veya daha fazlasına enterpole edin, dışdeğerleme gürültüsünü q·T_d/T_c ile boyutlandırın; gürültü her 1 bit eklenişinde yarıya iner.
- Çizgi sayısını sinyal niteliği ve adım belirler; 27,8 kHz’lik frekans ön uca baskı yapmaz.
- Enkoder diskini orta veya daha yüksek modüllü yapıştırıcıyla yapıştırın, φ = J·α/k_t’yi hesaplayın; yumuşak silikon yüksek ivmede açı saniyesi mertebesinde gecikme üretir.
- Tutma gibi kritik anlardaki konum, aynı anda mandallanan veriyi kullanmalı, eksenlerin farklı gecikmeleri uç sapması doğurmamalıdır.
Özet
Yüksek ivmeli gidiş-dönüş yapan bir picking robotunun enkoderden istediği, düşük ve kararlı bir gecikmedir: gecikme hatayı belirler, telafi sonrası kalan ½α·T_d²’dir, T_d sınırı 150 μs mertebesindedir. Yaklaşık 62,5 μs’lik haberleşme çevrimi, motor tarafında 18 bit veya daha fazla enterpolasyon ve orta modüllü disk yapıştırması, enkoderle ilgili dinamik hatayı 1″ içinde tutmaya yeter; sinyal frekansı ise kısıt değildir.
Çince orijinal makalenin çevirisi (0765). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.