Sektör uygulamalarına derinlemesine bakış
AGV tahrik tekerleği odometrisi: çap, çizgi sayısı ve tahmini seyir hatası
Diferansiyel tahrikli AGV’ler tahmini seyrüseferi tahrik tekerleği enkoderleriyle yapar. Bu yazı, 150 mm teker çapı, 20 redüksiyon oranı ve 1000 çizgili enkoder için 5,89 μm çözünürlük hesaplar, nicemleme hatası (10 m’de 0,24 mm) ile %0,5 teker çapı farkı (0,5 m) arasındaki uçurumu karşılaştırır ve makul bir çözünürlük aralığı ile kalibrasyon önceliklerini verir.
Diferansiyel tahrikli bir AGV’nin tahmini seyrüseferi yalnızca iki tahrik tekerleğinin enkoderlerini kullanır: her örnekleme döneminde sol ve sağ tekerlek yer değiştirmeleri alınır, yön değişimi bunların farkından elde edilir. Seçimde sıkça şu soru çıkar: motor enkoderinin çizgi sayısı ne kadar yüksekse odometri o kadar mı doğru olur? Hatalar kaynağına göre ayrıldığında cevap hayırdır.
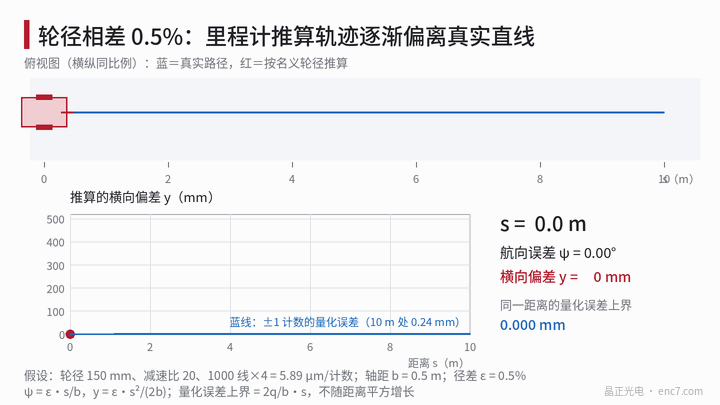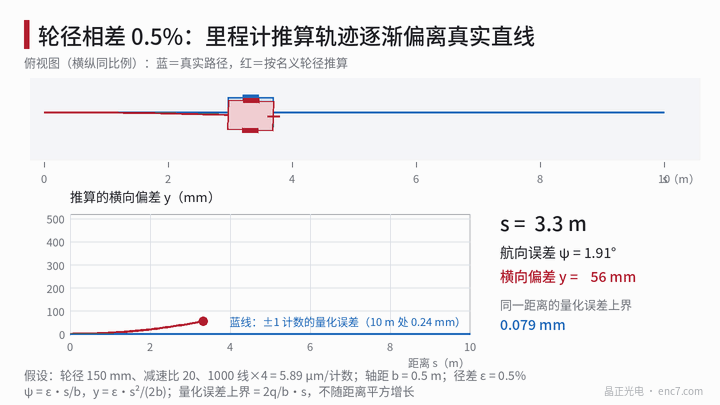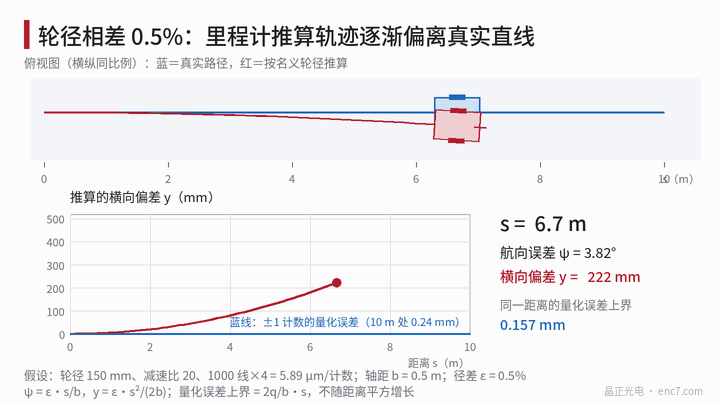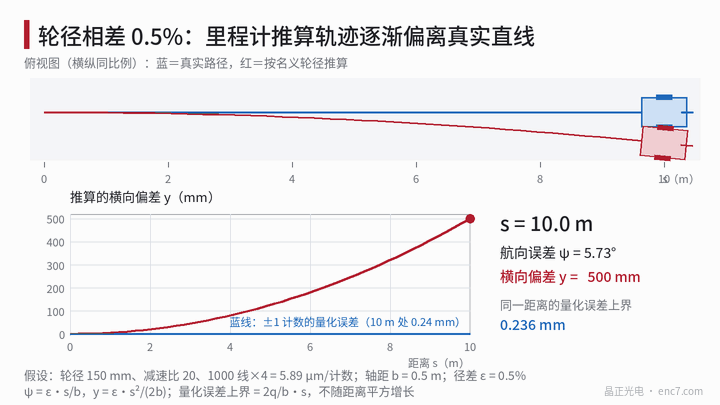
Model: yön hatası nasıl yanal sapmaya dönüşür
Sol ve sağ tekerlek yer değiştirme artımları Δs_L ve Δs_R, iz genişliği b olsun. O zaman
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
burada Δs gövdenin ilerleyişi, Δψ yön değişimidir. Bir yön hatası ψ_err, sonraki her s ilerleyişinde ψ_err·s kadar yanal sapma ekler. İki hata sınıfı farklı davranır:
- Sınırlı hata: enkoder nicemlemesi. Sayım birikimli bir niceliktir ve kaybolmaz; her tekerleğin birikimli yer değiştirme hatası hiçbir zaman ±1 sayımı aşmaz, yön hatası sınırlıdır ve yanal sapma mesafeyle yalnızca doğrusal büyür.
- Biriken hata: devir başına alınan yol iki tekerlek arasında farklıdır, örneğin teker çapı farkı veya etkin iz genişliği sapması yüzünden. Yön hatasının kendisi mesafeyle büyür, yanal sapma mesafenin karesiyle büyür.
Nicemleme hatası: 5,89 μm çözünürlük
Sayısal örnek: teker çapı 150 mm (çevre 471,2 mm), redüksiyon oranı 20, 1000 çizgili motor enkoderi dört kat kod çözme ile. O zaman
teker devri başına sayım = 4000 × 20 = 80 000,sayım başına = 471,2 mm ÷ 80 000 = 5,89 μm
İki tekerleğin her birinde ±1 sayımlık sapma vardır. İz genişliği 0,5 m alınırsa yön hatasının üst sınırı Δψ = 2 × 5,89 μm ÷ 0,5 m = 2,36×10⁻⁵ rad (4,9″) olur. 10 m düz gidişten sonra yanal sapmanın üst sınırı 2,36×10⁻⁵ × 10 m = 0,24 mm’dir.
Teker çapı farkı: karesel büyüme
İki çap ε kadar farklıysa, gerçek yol doğru ise iki tekerlek gerçekte aynı mesafeyi yuvarlanır; nominal çaplarla yapılan kestirim ise sol–sağ yol farkını ε·s verir, bu nedenle
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
burada y, kestirilen konumun gerçek yola göre yanal sapmasıdır. ε = %0,5 (150 mm tekerde yaklaşık 0,75 mm çap farkı, örneğin düzensiz aşınma) ve b = 0,5 m iken, 10 m’de ψ = 0,1 rad (5,7°), y = 0,5 m olur. Tersine, iki tekerlek nominal çapa göre aynı sayıma kontrol edilirse gerçek yol yarıçapı b/ε = 100 m olan bir yayın içine bükülür ve sapmanın büyüklüğü aynıdır. b = 0,5 m iken y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| %0,1 | 4 mm | 25 mm | 100 mm | 400 mm |
| %0,5 | 20 mm | 125 mm | 500 mm | 2000 mm |
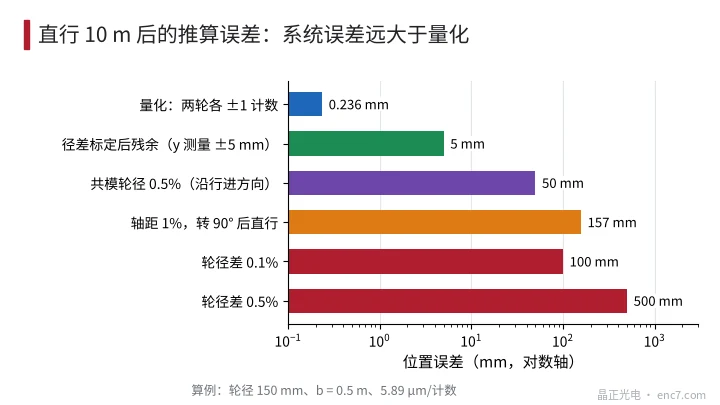
10 m’deki çeşitli hataların büyüklüğü Şekil 2’de gösterilir. %0,5’lik bir çap farkı nicemleme hatasının yaklaşık 2100 katıdır; etkin iz genişliği %1 saparsa, 90° dönüşten sonra yön 0,9° fazla kalır ve 10 m düz gidiş 157 mm sapar; her iki tekerlek aynı anda %0,5 küçükse yön etkilenmez, yalnızca ilerleme yönünde 50 mm’lik bir mesafe hatası oluşur.
Çözünürlük için makul bir aralık
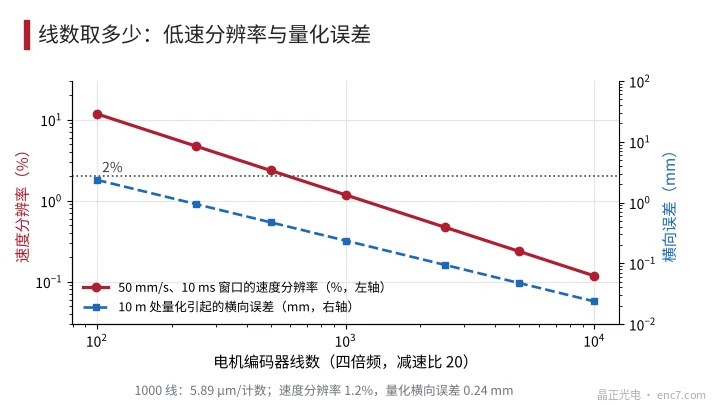
Çözünürlüğün alt sınırı düşük hızda hız ölçümüyle belirlenir, odometriyle değil. En düşük hareket hızı 50 mm/s, ölçüm penceresi 10 ms alınırsa pencerede katedilen sayım 0,05 × 0,01 ÷ 5,89 μm = 85 olur, hız çözünürlüğü yaklaşık %1,2’dir. En az %2 (en az 50 sayım) istenirse her sayım 10 μm’den büyük olmamalı, yani teker devri başına en az 47 100 sayım gerekir; bu, dört kat kod çözme ve redüksiyon oranı 20 olan bir enkoderde yaklaşık 590 çizgi veya daha fazlasına karşılık gelir. 1000 çizgide değer %1,2, 500 çizgide %2,4’tür (Şekil 3).
Üst sınırın anlamı yoktur: çizgi sayısı daha da artırılıp nicemlemeden gelen yanal hata 0,24 mm’den 0,02 mm’ye inse bile, 0,5 m’lik sistematik sapmaya karşı etkisi olmaz. Motor zaten 17–23 bit enkoder kullanıyorsa olduğu gibi alınabilir; odometri için özel olarak çözünürlüğü artırmaya gerek yoktur. Daha da düşük hızlarda darbe aralığı yöntemi (M/T yöntemi) çizgi sayısını artırmadan hız çözünürlüğünü yükseltebilir.
Kalibrasyonun öncelikleri
- Teker çapı farkı: AGV’yi yön düzeltmesi olmadan 10 m düz götürüp gerçek yolun doğruya göre yanal sapması y ölçülür, sonra ε = 2·b·y/s². Başlangıçtaki yön hatası doğrusal bir terim getirir, bu yüzden birkaç mesafe noktasında karesel uydurma uygundur. y’deki ölçüm hatası ±5 mm ise ε’nin belirsizliği 2 × 0,5 × 0,005 ÷ 100 = %0,005’tir. Kalibrasyondan sonra s mesafesindeki kalan sapma yaklaşık ±5 mm × (s/10 m)² olur.
- Etkin iz genişliği: yerinde birkaç tur döndürülür, gerçek dönme dış bir referansla (örneğin sabit bir hedef) ölçülür ve kestirilen dönmeyle karşılaştırılarak bir düzeltme katsayısı elde edilir.
- Zamanla değişim: poliüretan tekerleklerin çapı aşınma, yük ve sıcaklıkla değişir; periyodik olarak yeniden kalibre edilmeli ya da bir jiroskop yönü vermeli ve çap farkını çevrimiçi kestirmelidir.
- Kayma: enkoder motor tarafındadır, kayma ve sırt sünmesi görünmez; yer işaretleri veya lazer konumlamayla periyodik düzeltme gerekir.
Mühendislik noktaları
- Önce her hata kaynağının mertebesini hesaplayın: nicemleme 0,24 mm, %0,5 teker çapı farkı zaten 0,5 m — iyileştirilecek olan ikincisidir.
- Sayım başına 5–10 μm çözünürlük odometri için zaten yeterlidir; 1000 çizgi ve 5,89 μm/sayım makul bir başlangıçtır.
- Çizgi sayısının alt sınırı, en düşük hızda hız ölçüm penceresinde en az 50 sayım bulunmasıyla belirlenir, yaklaşık 590 çizgi (redüksiyon oranı 20, dört kat kod çözme).
- Çap farkını 10 m düz gidişin yanal sapmasından kalibre edin: ε = 2·b·y/s²; ±5 mm ölçüm doğruluğu %0,005’e karşılık gelir.
- Sol ve sağ tekerlekleri aynı partiden ve aynı aşınma durumunda seçin, çap farkını düzenli olarak yeniden kontrol edin; %0,1 fark bile 10 m’de 100 mm sapma verir.
- Odometri yalnızca kısa süreli göreli konumu kapsar; uzun mesafelerde düzeltme jiroskoptan veya yer işaretlerinden gelir.
Kısaca
Tahrik tekerleği odometrisinin hatasına sistematik terimler egemendir: nicemleme sınırlıdır ve 10 m’de yalnızca 0,24 mm’dir; teker çapı farkı yanal sapmayı mesafenin karesiyle büyütür ve %0,5 zaten 0,5 m’dir. 5–10 μm/sayım enkoder çözünürlüğü zaten yeterlidir; yüksek çizgi sayısı odometriyi iyileştirmez. Yatırım yapılması gereken, çap farkı ile iz genişliğinin kalibrasyonu ve jiroskop veya yer işaretleriyle düzenli düzeltmedir.
Çince orijinal makalenin çevirisi (0766). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.