Sektör uygulamalarına derinlemesine bakış
Sonsuz vida tablaları: büyük enkoder diskiyle tam kapalı çevrim
Sonsuz vidalı döner tablanın motor tarafı enkoderi vida açısını ölçer; sonsuz vida çarkının adımı ve kavrama boşluğu onun görüş alanı dışındadır. Örnek parametrelerle bu yazı yarı kapalı çevrimin U değerini yaklaşık 22″, tam kapalı çevriminkini yaklaşık 1,9″ olarak hesaplar ve Ø200 mm enkoder diski için çizgi sayısı, çift okuma kafası ve çift çevrim kontrolünün esaslarını verir.
Sonsuz vidalı bir döner tabla, büyük redüksiyon oranını yüksek tork ve kendinden kilitlemeye çevirir, maliyeti de düşüktür. Alışılmış uygulama enkoderi motorun arka ucuna takmaktır (yarı kapalı çevrim): motor 90 tur dönerse tabla 1 tur döner, tabla açısı motor açısının 90’a bölünmesiyle kestirilir. Enkoderin kendisi doğrudur; sorun, ölçtüğünün tabla olmamasıdır.
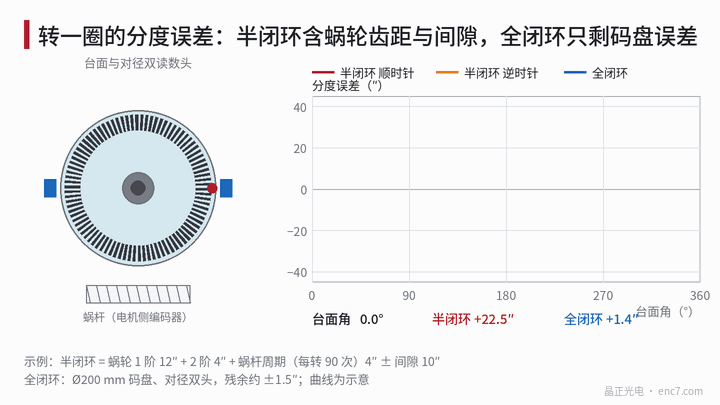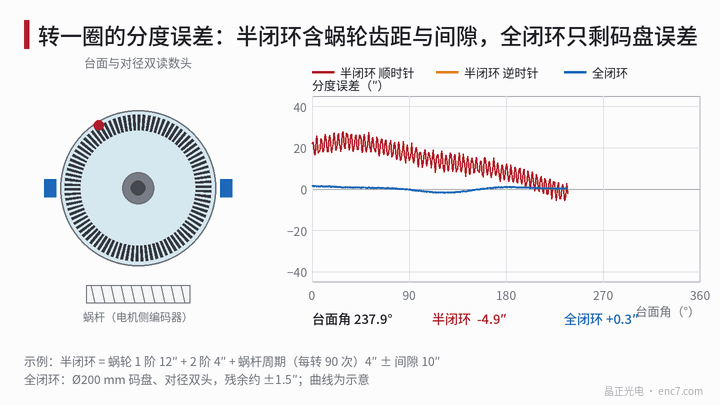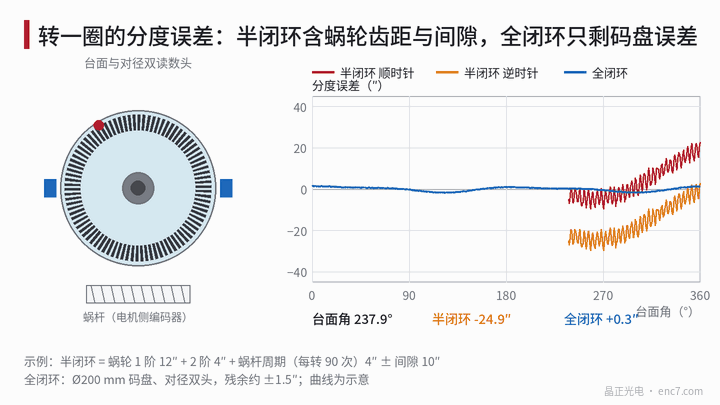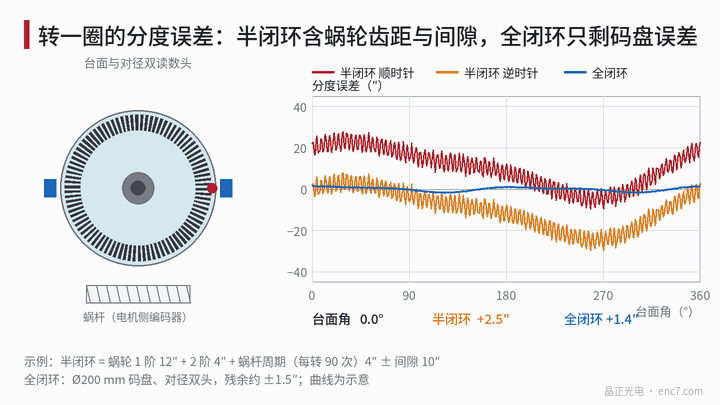
Yarı kapalı çevrim gerçekte neyi ölçer
Tablanın gerçek açısı = motor açısı ÷ i + aktarma zinciri hatası, i = 90. Aktarma zinciri hatası şunları içerir:
- Sonsuz vida çarkı adım hatası: çarkın montaj eksantrikliği ve işleme hatası, tabla turu başına 1 ve 2 dalgalanma üretir, genellikle en büyük terimdir;
- Vida periyodik hatası: her vida turunda bir kez tekrarlanır, bu yüzden tabla turu başına 90 kez;
- Kavrama boşluğu: yaklaşma yönüne göre tabla farklı bir konumda durur;
- Elastik ve ısıl bozulma: vidanın eksenel boşluğu ve burulma esnekliği ile sıcaklığın merkez uzaklığına etkisi.
Motor enkoderinin kendi hatası 90’a bölünür: ±60″ yalnızca 0,67″ kalır. Çözünürlük daha da az sorundur: 23 bit enkoder tabloya indirgenince sayım başına 360° × 3600 ÷ (2²³ × 90) = 0,0017″ olur. Yarı kapalı çevrimin darboğazı enkoderin niteliği değil, aktarma zinciridir.
Tam kapalı çevrim: enkoder diskini tablaya takmak
Ø200 mm bir enkoder diski tabla rotoruna takılır. Okuma yarıçapı r = 95 mm alınırsa, 1 μm eksantriklik 1 μm ÷ 95 mm = 2,17″‘ye, 2 μm ise 4,34″‘ye karşılık gelir. Çapraz karşılıklı iki okuma kafasıyla her iki uçtaki okumaların ortalaması, eksantrikliği ve diğer tek mertebe hatalarını hemen hemen yok eder; kalan %5 alınırsa (örnek varsayım) 0,22″ olur (Şekil 3). Tabloda her terimin standart belirsizliği vardır; sinüs bileşenleri genlik ÷ √2, düzgün dağılımlar yarı genişlik ÷ √3 alınır:
| Hata kaynağı (örnek) | Yarı kapalı çevrim | Tam kapalı çevrim |
|---|---|---|
| Sonsuz vida çarkı, 1. mertebe (genlik 12″) | 8,49″ | geribildirimle düzeltilir |
| Sonsuz vida çarkı, 2. mertebe (4″) | 2,83″ | geribildirimle düzeltilir |
| Vida periyodik hatası (4″) | 2,83″ | geribildirimle düzeltilir |
| Boşluk (±10″) | 5,77″ | çevrim içinde |
| Motor enkoderi ±60″ ÷ 90 | 0,38″ | — |
| Disk taksimatı, 2. ve 4. mertebe (1,2″, 0,5″) | — | 0,85″, 0,35″ |
| Eksantriklik kalanı %5, enterpolasyon, nicemleme gürültüsü | — | 0,15″, 0,08″, 0,13″ |
| Bileşik u_c / genişletilmiş U (k = 2) | 11,0″ / 22,0″ | 0,94″ / 1,9″ |
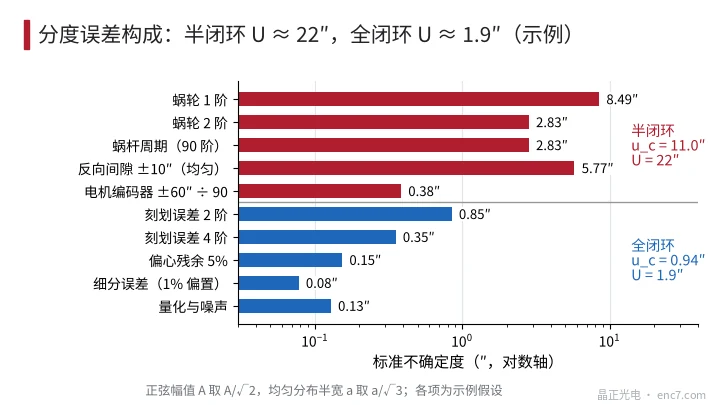
Tam kapalı çevrim sonsuz vida çarkını daha doğru yapmaz; konum çevriminin tabla açısını doğrudan kullanmasını sağlar: çark ne kadar fazla veya eksik giderse motor aynı kadarını tamamlar, bu yüzden varıştan sonraki hata enkoder diskiyle belirlenir. Bu sonuç, varıştan sonraki durağan konum için geçerlidir; hareket sırasında frekansı konum çevrimi bant genişliğinin üzerinde olan vida periyodik hatası yine hız dalgalanması olarak görünür.
Çizgi sayısı, enterpolasyon ve okuma kafası sayısı
Büyük çaplı bir enkoder diskinin yüksek çizgi sayısının peşine düşmesi gerekmez: 18 000 çizgi alınırsa adım 2π × 95 mm ÷ 18 000 = 33,2 μm olur; 256 kat enterpolasyonla devir başına 4 608 000 sayım (yaklaşık 22 bit), sayım başına 0,28″ elde edilir ve tabla 60 d/dk iken işaret frekansı yalnızca 18 kHz’dir. %1 işaret ofsetinin yol açtığı enterpolasyon hatası 72″ × 0,01 ÷ 2π = 0,11″‘dir. Büyük adım okuma aralığını da daha toleranslı kılar; kırınım görüntülemeli bir okuma kafası kullanılırsa p²/λ mertebesi yaklaşık 1,2 mm olur (λ 0,9 μm alınarak kestirilmiştir; geçerli olan, seçilen okuma kafasının aralık toleransıdır).
Okuma kafası sayısı: N eşit aralıklı kafa ortalanırsa yalnızca N’nin tam katı mertebe hataları kalır. 2 kafa 2. ve 4. mertebeyi bırakır, örnek U 1,9″‘dir; 4 kafa 4. ve 8. mertebeyi bırakır, aynı örnek veri kümesiyle U yaklaşık 0,8″ olur, bedeli daha fazla kafa, braket ve merkezleme ayarıdır. Konumlama hedefi birkaç açı saniyesi mertebesindeyse 2 kafa genellikle yeterlidir.
Çift çevrim kontrolü: boşluk çevrim içinde
- Hız çevrimi için motor tarafı enkoderi, konum çevrimi için tabla enkoderi kullanın: motor tarafı işaretinde ne boşluk ne vida esnekliği vardır, yüksek bantlı bir hız çevrimine uygundur; konum çevrimi boşluk ve esneklik içerirse faz payı düşer ve durma noktası yakınında boşlukla aynı mertebede genlikli bir salınım (limit çevrim) görülebilir.
- Çevrim içi doğrusal olmayanlığı azaltın: vidayı ön yükleyin veya çift hatveli vidayla boşluğu alın; konum çevrimi bant genişliğini mekanik rezonans frekansının bir kesri olarak ayarlayın (yaygın bir kural yaklaşık 1/3’tür, ölçümle doğrulanmalıdır) ve düşük hızda integrali sınırlayın.
- Sapma izleme: motor açısı ÷ i ile tabla açısı farkını tanı niceliği olarak alın. Normal değeri aktarma hatası ve boşluğun zarfı içindedir (örnekte yaklaşık ±40″); sınırın aşılması kaplin kayması, gevşek enkoder diski veya enkoder arızasına işaret eder.
Montaj ve alternatif yaklaşımlar
- Enkoder diskini doğrudan tabla rotoruna veya mil flanşına sabitleyin. İnce bir mil veya kaplin üzerinden montaj, burulma esnekliğini ölçüye sokar, artık tabla açısı değildir.
- Okuma kafasını dönmeyen kaideye sabitleyin, aralık ve salınımı kafa talimatına göre ayarlayın. Braketin ısıl kayması da hata olur; doğrudan tahrikli döner tablalardaki alışılmış uygulama bu kitaplıktaki ilgili yazıda bulunur.
- Yapı değiştirilmeyecekse yarı kapalı çevrimli bir bölme kompanzasyon tablosu kullanılabilir: bir turu bir referans normaliyle ölçüp tekrarlanan sonsuz vida çarkı hatasını tabloya yazın. Yalnızca tekrarlanan kısmı kompanzasyonlar; boşluk ile sıcaklık, aşınma ve yağlamayla değişen hatalar içinde kalır.
Mühendislik noktaları
- Önce hatanın nerede olduğunu belirleyin: tabloya indirgenmiş motor tarafı enkoderi yalnızca onda birkaç açı saniyesidir; yarı kapalı çevrimin hatası sonsuz vida çarkı, vida ve boşluktan gelir, örnek U yaklaşık 22″‘dir.
- Tabla doğruluğu gereksinimi yarı kapalı çevrimin verebileceğinden (örnekte 22″) daha sıksa tam kapalı çevrimi düşünün: Ø200 mm enkoder diski ve çapraz karşılıklı çift kafa, örnek U yaklaşık 1,9″.
- Çizgi sayısını adıma ve işaret niteliğine göre seçin; 18 000 çizgi × 256 enterpolasyon yaklaşık 0,28″‘dir, işaret frekansı düşüktür, daha yüksek çizgi sayısının peşine düşmeye gerek yoktur.
- Her iki uçtaki okumaların ortalaması tek mertebeleri kaldırır; 4 kafa ayrıca 2. mertebeyi de kaldırır. Enkoder diski eksantrikliği 1 μm başına yaklaşık 2,2″‘dir, montajdan sonra eksantriklik ölçülmelidir.
- Hız çevrimini motor tarafına, konum çevrimini tabla tarafına koyun, iki kanal arasındaki farkı izleyin; boşluk çevrim içindeyse ön yükleyin ve integrali sınırlayın.
- Enkoder diskini doğrudan tablaya takın, kaplin veya ince mil üzerinden değil.
Kısaca
Sonsuz vidalı tablanın yarı kapalı çevrimi hatayı aktarma zincirinde bırakır: sonsuz vida çarkı adımı, vida periyodik hatası ve boşluk birlikte örnek bölme belirsizliğini 22″‘ye çıkarır; motor enkoderi ne kadar doğru olursa olsun bunları göremez. Ø200 mm enkoder diskini tablaya takıp çapraz karşılıklı okuma kafaları kullanmak aynı tabloyu yaklaşık 1,9″‘ye indirir. Ardından gelen, çevrim içi boşluğun yol açtığı bir kararlılık sorunudur; ön yükleme, hız ve konum çevrimlerinin ayrılması ve sapma izlemeyle ele alınmalıdır.
Çince orijinal makalenin çevirisi (0767). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.