Sektör uygulamalarına derinlemesine bakış
Enkoderle tetiklenen çizgi tarama: çizgi sayısı, frekans bölme ve piksel boyutunun eşlenmesi
Bir çizgi tarama kamerası enkoderle tetiklendiğinde satır aralığı Δy = πD·K/(4N) nesne tarafı enine piksele eşit olmalıdır, aksi halde daire elips olur. Bu yazı çizgi sayısı, frekans bölme, en yüksek satır frekansı ve en yüksek bant hızı kısıtlarını türetir, 100 mm merdane çapı ve 10 μm piksel örneğinde dörtlü kod çözme ile 7854 çizgiyi hesaplar ve enkoder eksantrikliğinin yol açtığı periyodik satır konum hatasını tahmin eder.
Çizgi tarama kamerası her seferinde yalnızca bir satır çeker; görüntünün «boyuna» doğrultusu, iş parçasının ilerlemesiyle satır satır birleştirilir. Kamera sabit satır frekansında çalışırsa bant hızındaki her dalgalanma satır aralığını değiştirir ve dairesel bir deseni elipse çeker. Enkoder darbeleriyle tetikleme ise her satırı hızdan bağımsız, sabit bir bant yer değiştirmesine karşılık getirir. Ancak bu bir yapılandırma sorunu doğurur: pikseller iki doğrultuda aynı büyüklükte olacaksa enkoder çizgi sayısı, kod çözme çarpanı ve frekans böleni, kamera pikseli ve mercek büyütmesiyle nasıl bir ilişkide olmalıdır? Bu yazı o zincirin formüllerini yazar, 100 mm merdane çapı ve 10 μm nesne tarafı piksel için hesaplar, sonra enkoder eksantrikliğinin satır aralığına kattığı periyodik hatayı tahmin eder.
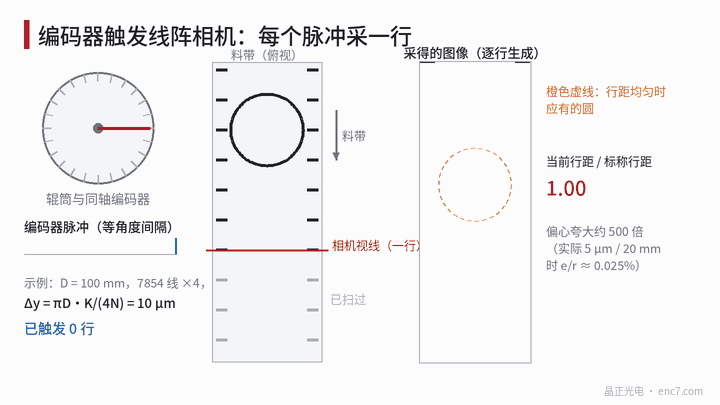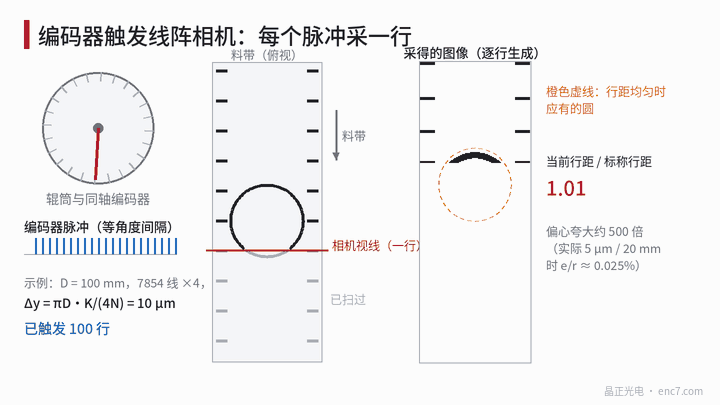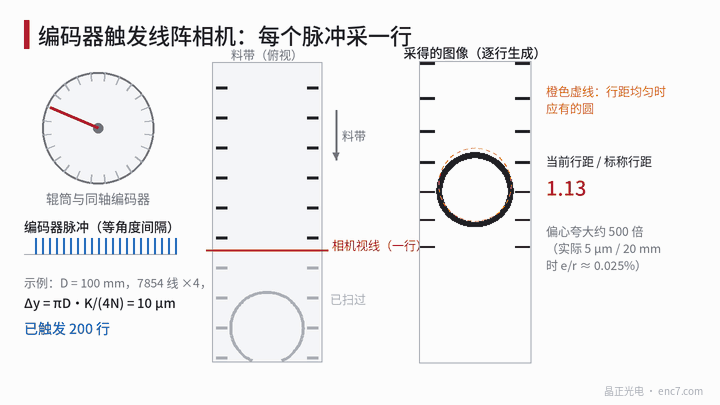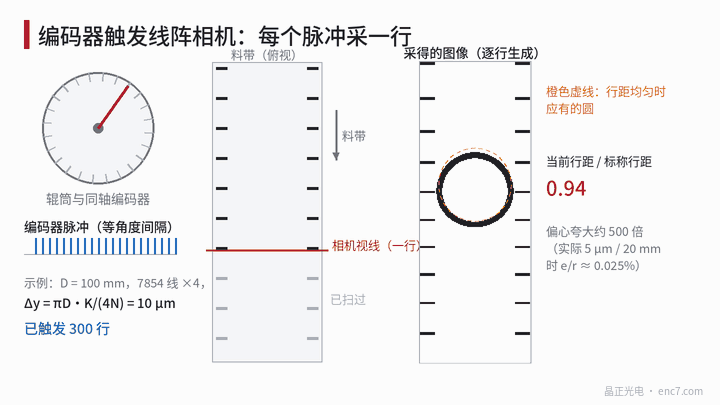
Satır aralığı formülü: her darbe ne kadar bant yoluna karşılık gelir
Enkoder merdane ile eşeksenli, çizgi sayısı N olsun; dörtlü kod çözmeden sonra her turda 4N sayım vardır. Merdane çapı D, bant kaymaz. Sayım başına bant yer değiştirmesi πD/(4N) olur. Tetikleme modülü her K sayımda bir satır üretirse satır aralığı
Δy = πD·K / (4N)
Nesne tarafı enine piksel
Δx = p / m
burada p algılayıcı piksel boyutu, m optik büyütmedir. Bozulmamış görüntü koşulu Δy = Δx tir. Ayrıca pozlama bir satır periyodunu doldurmalı, ilerleme doğrultusundaki integral genişlik Δy ye eşit olmalıdır; pozlama çok kısaysa o doğrultuda örneklenmemiş boşluklar oluşur.
Örnek: D = 100 mm, merdane çevresi πD = 314,16 mm, istenen Δx = 10 μm, K = 1 ise
N = πD / (4Δx) = 314,16 / (4 × 0,010) = 7853,98
7854 çizgi alınırsa satır aralığı 9,99998 μm olur, sapma yalnızca milyonda iki parçadır. Ancak 7854 alışılmış bir çizgi sayısı değildir. Aşağıdaki çizelge eldeki çizgi sayılarıyla yaklaşımları listeler (dörtlü kod çözme, K = 1):
| Çizgi sayısı N | Tur başına sayım | Sayım başına nesne tarafı uzaklık | 0,4 m/s te sayım frekansı | Yaklaşım |
|---|---|---|---|---|
| 7854 | 31 416 | 10,00 μm | 40,0 kHz | Doğrudan eşleşme; özel çizgi sayısı gerekir |
| 10 000 | 40 000 | 7,854 μm | 50,9 kHz | Merceği Δx = 7,854 μm olacak biçimde ayarlayın (m = 1,273) ve hızı sınırlayın ya da frekans bölün |
| 5000 | 20 000 | 15,71 μm | 25,5 kHz | Mercek m = 0,637, nesne tarafı piksel 15,7 μm |
| 2500 | 10 000 | 31,42 μm | 12,7 kHz | Satır aralığı çok kaba; 10 μm piksel eksik örnekleme yapar |
Uygulamada daha sık önce merdane çapı ve enkoder sabitlenir, Δx mercek büyütmesiyle ayarlanır; çünkü büyütme sürekli ayarlanabilir, çizgi sayısı ayarlanamaz. Tetikleme modülü çarpma ve frekans bölmeyi rasyonel bir oranda birleştirebiliyorsa π/4 gibi irrasyonel oranlar da yaklaşılabilir, yeter ki artık merdane çapının kendi belirsizliğinden küçük olsun.
Satır frekansı, bant hızı ve arayüz frekansı
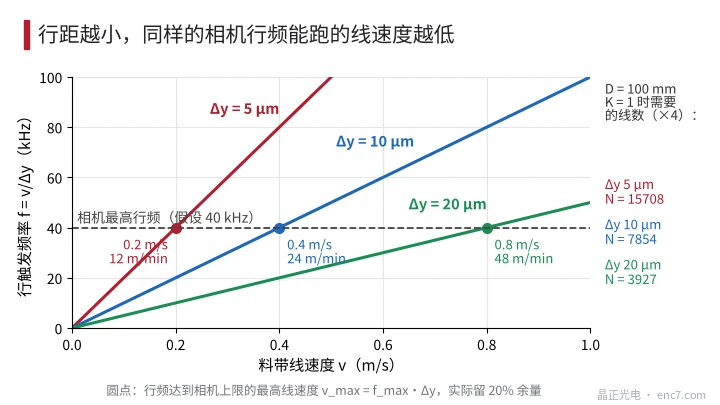
Kameranın en yüksek satır frekansı f_max tir. Satır frekansı f = v / Δy olduğundan en yüksek bant hızı
v_max = f_max · Δy
Kamera en yüksek satır frekansı 40 kHz varsayılsın: Δy = 10 μm iken v_max = 0,4 m/s (24 m/min); Δy = 5 μm iken yalnızca 0,2 m/s; Δy = 20 μm iken 0,8 m/s e çıkılabilir, bkz. Şekil 2. 1 m/s lik bir hatta 40 kHz lik kamera kullanılacaksa satır aralığı 25 μm den küçük olamaz. Darbelerin kameranın yanıtlayabileceği frekansı aşıp satır düşürmemesi için mühendislikte %20 pay önerilir.
Enkoder tarafındaki frekans da denetlenmelidir: 0,4 m/s te merdane hızı yaklaşık 76,4 r/min, 7854 çizgilik bir enkoderin A/B frekansı yalnızca 10 kHz, dörtlü kod çözmeden sonra 40 kHz tir ve farksal arayüz için hiç zorlayıcı değildir. Asıl sınır neredeyse her zaman kamera tarafındadır. Enkoder sayım frekansı kameranın üst sınırını aşıyorsa, kameranın darbe düşürmesine bırakmak yerine, satır aralığını ayarlanmış Δx ile örtüşecek biçimde büyütmek için frekans böleni K kullanılmalıdır.
Eksantrikliğin yol açtığı periyodik satır aralığı hatası
Enkoder diskinin eksantrikliği e, okuma yarıçapı r iken ölçülen açı, gerçek açıyı turda bir kez görülen bir terim kadar aşar:
θ_enc = θ + (e/r)·sin(θ + φ)
Tetikleme θ_enc in eşit aralıklarında verilir, bu yüzden gerçek açı aralığı 1/[1 + (e/r)·cos(θ + φ)] olur ve satır aralığı
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
Biriken satır konum hatası
δy(θ) = −R·(e/r)·sin(θ + φ)
burada R merdane yarıçapı, φ eksantrikliğin azimutudur. İki farklı mertebeye dikkat edin: komşu satır aralıklarının bağıl değişimi yalnızca e/r dir; e = 5 μm ve r = 20 mm iken bu 0,025% (yaklaşık 52″), 10 μm lik satır aralığında yalnızca 2,5 nm dir ve dairesel desende görünür bozulma olmaz. Satır konum hatasının genliği ise R·e/r dir ve R = 50 mm de 12,5 μm e, yaklaşık 1,25 satıra ulaşır; yarım tur (157 mm) aralıklı iki özellik en fazla 25 μm ayrılabilir.
| Enkoder eksantrikliği e / okuma yarıçapı r | e/r | Birinci mertebe hata | R = 50 mm de konum hatası genliği |
|---|---|---|---|
| 3 μm / 20 mm | 0,015% | 31″ | 7,5 μm |
| 5 μm / 20 mm | 0,025% | 52″ | 12,5 μm |
| 10 μm / 10 mm | 0,10% | 206″ | 50 μm |
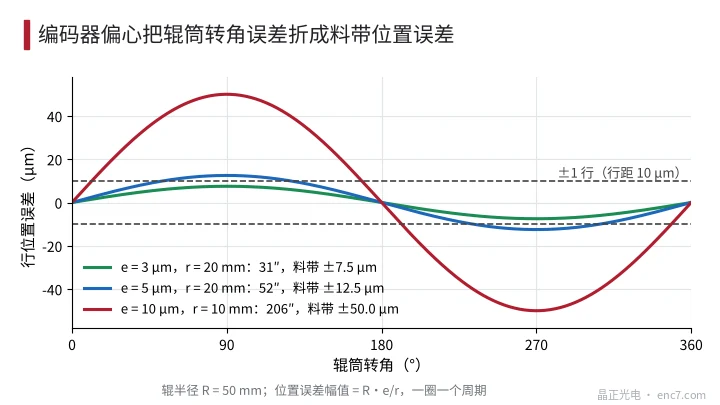
Bu hata merdane yarıçapı R ile orantılıdır, bu yüzden aynı enkoder büyük bir merdanede küçük bir ölçüm tekerleğinden daha elverişsizdir. Yalnızca desenin görünümüyle ilgilenen bir denetimde yok sayılabilir; bir kusuru 0,05 mm içinde konumlandırması gereken bir denetimde merdanenin radyal salgısı (çoğu kez daha büyüktür: 20 μm salgı doğrudan yaklaşık 20 μm konum hatasına dönüşür) ve kayma ile birlikte bütçeye alınmalıdır.
Mühendislik noktaları
- Önce Δy = πD·K/(4N) = Δx = p/m eşitliğini yazın, sonra çizgi sayısını seçin; çizgi sayısı standart bir değere gelmezse mercek büyütmesiyle dengeleyin.
- Merdane çapının kendisinin de belirsizliği vardır: 0,1 mm çap hatası 0,1% ölçek hatasıdır ve 100 mm uzunluğundaki bir görüntü 0,1 mm sapar. Hat devreye alındıktan sonra gerçek satır aralığı bir ölçek hedefiyle kalibre edilmelidir.
- En yüksek bant hızını v_max = 0,8·f_max·Δy ile denetleyin ve aynı zamanda enkoder sayım frekansının kameranın en yüksek satır frekansını aşıp aşmadığına bakın.
- Enkoderi tahrik edilen bir merdaneye veya bant üzerinde yürüyen bir ölçüm tekerleğine takın; kayış ve kaplinlerden geçen aktarım hatası ile kaymadan kaçının.
- Tetikleme modülü yön ayırt etmelidir, böylece bandın geriye doğru titremesi bir satırı iki kez üretmez.
- Merdane yarıçapı 50 mm ve okuma yarıçapı 20 mm iken enkoder eksantrikliğini 5 μm içinde tutmak konum hatası genliğini 1,3 satırın altında tutar; daha sıkı gerekler çapraz çift okuma kafasını ister.
Kısaca
Çizgi tarama kamerasının boyuna çözünürlüğü tümüyle enkoder tetiklemesiyle belirlenir. Yapılandırmanın özü, Δy = πD·K/(4N) nin nesne tarafı piksel p/m ye eşit olması ve satır frekansının kamera sınırını aşmamasıdır. Eksantrikliğin yol açtığı satır aralığı değişimi çok küçüktür ama R·e/r genlikli periyodik bir konum hatası olarak birikir; bunun önem taşıyıp taşımaması, denetimin istediği konumlandırma doğruluğuna bağlıdır.
Çince orijinal makalenin çevirisi (0771). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.