Sektör uygulamalarına derinlemesine bakış
Radyoterapi hızlandırıcısında gantry ve kolimatör dönüşü: 1 mm izosenterde açı gerekleri
Bir gantry açı hatası Δθ demeti izosenter çevresinde döndürür ve eksen üzerinde L uzaklığındaki sapma L·Δθ dir: L = 1 m iken 0,1° 1,75 mm ye karşılık gelir. Bu yazı 1 mm lik bir bütçeyi açı belirtimine çevirir, çift enkoder fark alarm eşiğinin alt ve üst sınırlarını türetir ve ışınım ortamının enkoder diski ile okuma kafası üzerindeki etkisini tartışır.
Radyoterapi hızlandırıcısının gantry si izosenter çevresinde döner, böylece demet her doğrultudan hedefe toplanır; kolimatör ise alanı yönlendirmek için demet ekseni çevresinde döner. Makinenin, demet ekseninin izosenterden sapmasına toleransı genellikle 1 mm mertebesindedir. Açı ölçümü hata kaynaklarından yalnızca biridir ama kilidin en çok dayandığı evdir. Bu yazı önce açı hatasını demet konum hatasına çevirir, sonra enkoderin çözünürlük ve doğruluğuna geri gider, son olarak çift enkoder fark alarm eşiğinin nasıl konacağını ve ışınım ortamının ne gibi sorunlar doğurabileceğini tartışır. Tüm sayılar örnektir.
Açı hatası nasıl demet sapmasına dönüşür
Eksen çevresindeki herhangi bir açı hatası Δθ, dönme ekseninden L uzaklıktaki bir noktada
δ = L·Δθ (Δθ radyan, küçük açılar)
yer değiştirmesini üretir. Gantry ekseni izosenterden geçer. Gantry açısı Δθ kadar hatalıysa bütün demet izosenter çevresinde Δθ döner. Demet ekseni yine izosenterden geçer ama eksen üzerinde izosenterden z uzaklıktaki enine sapma z·Δθ dir: kaynak uçta z = SAD ≈ 1 m; hedefin derininde z yalnızca onlarca milimetreden yüz milimetrenin biraz üzerine kadardır. Kolimatörün dönme ekseni demet eksenidir, kuvvet kolu alan kenarının eksene uzaklığı ρ dir, ρ = 100–200 mm.
| Açı hatası | Kaynak uç L = 1000 mm | L = 500 mm | L = 100 mm (hedefin derini, alan kenarı) |
|---|---|---|---|
| 0,01° (36″) | 0,17 mm | 0,09 mm | 0,017 mm |
| 0,05° (180″) | 0,87 mm | 0,44 mm | 0,087 mm |
| 0,1° (360″) | 1,75 mm | 0,87 mm | 0,17 mm |
| 0,5° | 8,7 mm | 4,4 mm | 0,87 mm |
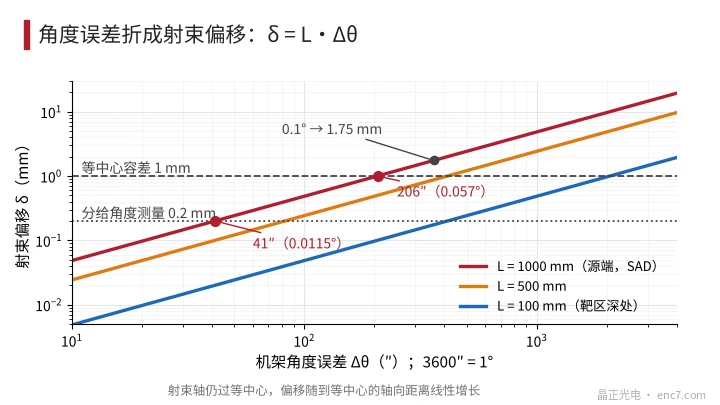
En uzun kuvvet kolu L = SAD konservatif alınırsa 0,1° zaten yaklaşık 1,7 mm dir. Hedefte gerçekten görülen sapma çok daha küçüktür ama alanı tanımlayan parçalar kaynağa yakındır ve kilit de bu mertebede kurulur, bkz. Şekil 2.
Bütçe dağıtımı ve enkoder belirtimleri
Makine, demet ekseninin izosenterden 1 mm sapmasına izin versin; gantry sehimi ve yatak salgısı gibi mekanik kalemler büyük payı alsın ve açı ölçümüne 0,2 mm ayrılsın (varsayım). L = 1 m ile çevrilince
δθ ≤ 0,2 mm / 1000 mm = 200 μrad ≈ 41″ (0,0115°)
Kolimatör ρ = 200 mm ile çevrilince aynı 0,2 mm 206″ (0,057°) ye karşılık gelir, belirtim beş kat gevşetilebilir. Çözünürlük bütçeden yaklaşık bir mertebe ince, 4″ dolayında olmalıdır: 18 bit sayım başına 4,94″ verir, biraz kabadır, 19 bit 2,47″ verir, bu yüzden gantry ekseninde 19 bit veya üzeri daha sağlam bir seçimdir. Doğruluk (eksantriklik, ekler ve aktarma dahil) 41″ içinde kalmalıdır; enkoderin kendi doğruluğu bunun ancak yaklaşık yarısını, örneğin ±20″ yi alabilir.
Ölçmenin iki yolu vardır: gantry eksenine doğrudan takılan büyük delikli bir enkoder, ya da bir alma dişlisi üzerinden ölçüm. İkincisinde enkoderin kendi hatası i aktarma oranı ile küçülür ama dişlinin boşluğu ve aktarma hatası da gantry ye taşınır, bu yüzden gantry ekseni doğrudan ölçülebilirse öyle ölçülmelidir.
Çift enkoder yedeklemesi ve alarm eşiği
A kanalı denetim, bağımsız B kanalı izleme içindir; fark D = θ_A − θ_B dir. Her kanalın rastgele hatası σ ise farkın gürültüsü σ_d = √2·σ olur; σ = 20″ için σ_d = 28″ dir.
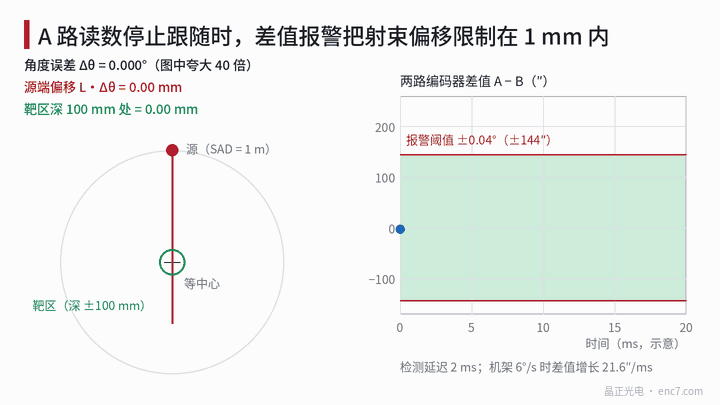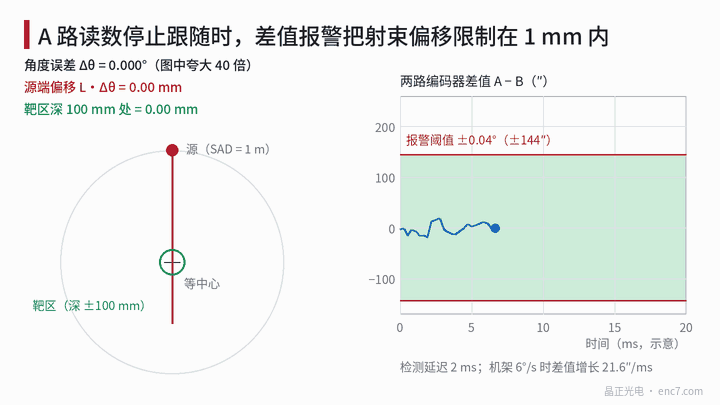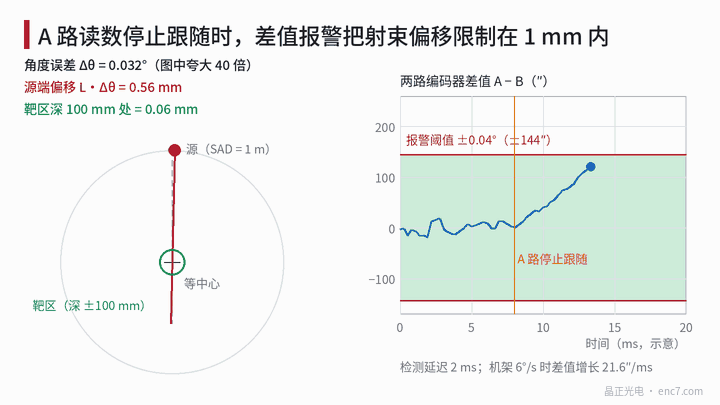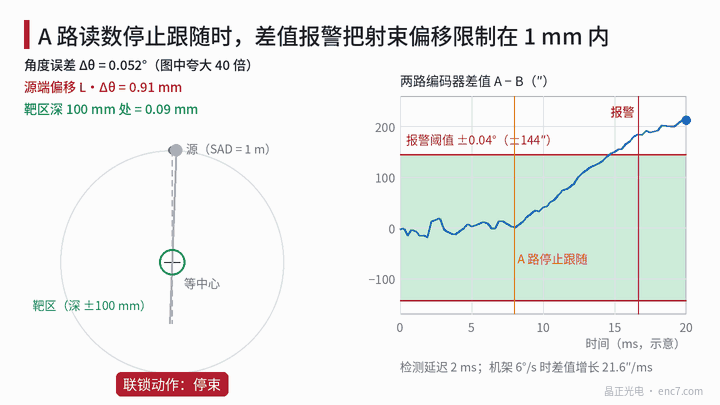
En kötü arıza, A kanalının izlemeyi kesmesi ve gantry nin hareket etmeye devam etmesidir. Gantry en yüksek hızı 6°/s (1 r/min, varsayım) olsun; fark o zaman 21,6″/ms ile büyür. Alarmdan önce bir algılama gecikmesi t_d (örnekleme periyodu, debounce ve kilit yanıtının toplamı) vardır, bu sürede fark büyümeye devam eder. Alarm eşiği θ_th her ikisini de sağlamalıdır:
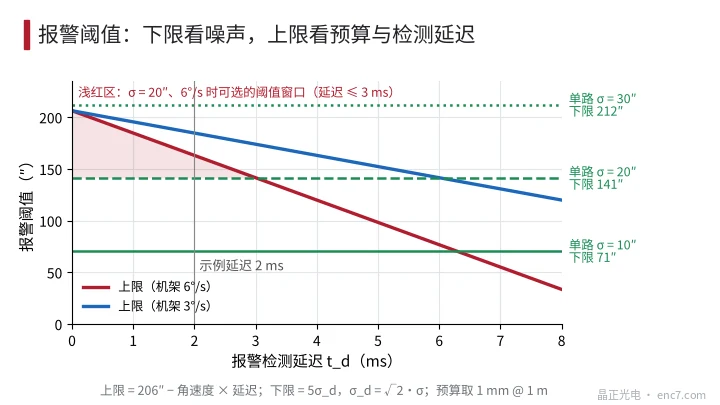
θ_th ≥ 5σ_d (alt sınır, yanlış alarmı önlemek için; 5 kat örnek bir seçimdir)
θ_th + ω_g·t_d ≤ θ_bud (üst sınır; θ_bud 1 m de 1 mm, yani 206″ dir)
σ = 20″ ve t_d = 2 ms iken alt sınır 141″, üst sınır 206 − 43 = 163″ dir; 0,04° (144″) seçilir. Alarm anında fark yaklaşık 187″ (0,052°) olur, kaynak uçta 0,91 mm sapmaya karşılık gelir ve hâlâ 1 mm içindedir (Şekil 1). Pencere dardır: σ 30″ ye çıkarsa alt sınır 212″ ye yükselir, üst sınırın üstüne çıkar ve çözüm kalmaz; gecikme 3 ms veya üzerine çıkarsa σ = 20″ penceresi de yok olur, bkz. Şekil 3. Bu, enkoder doğruluğu ile algılama gecikmesinin birlikte tasarlanması gerektiğini gösterir; yalnız eşik yetmez.
İki kanalın bağımsızlığı da aynı ölçüde önemlidir: besleme, okuma kafası, kablo ve işleme devresini paylaşmamalıdırlar. Farklı ilkelere dayanan iki kanal ortak nedenli arızaları daha iyi önler ve fark, kanallardan birinin kendi devresiyle hesaplanmamalıdır.
Işınım ortamı
Hızlandırıcının tedavi başlığı yüksek enerjili fotonlar üretir ve daha yüksek demet enerjilerinde hedef ile zırhta fotonötronlar da oluşur. Gantry eksenine yakın enkoder kaçak ve saçılan ışınımı görür, birincil demetten çok daha azdır ama biriken doz sıfır değildir. Olası etkiler:
- cam enkoder diskinin geçirgenliği düşer ve renk merkezlerinin artmasıyla cam esmerleşir; ışınıma dayanıklı cinsler vardır ve doza karşı doğrulanmalıdır;
- fotodiyotun karanlık akımı artar, ışık kaynağının çıkışı zayıflar, genlik yavaş düşer;
- bellek ve FPGA lerdeki tek olay bozulmaları (single-event upset) mutlak konumu veya yapılandırmayı ara sıra bozabilir;
- yapıştırıcılar ve plastikler yaşlanır ve kırılganlaşır.
Gerçek doz makine tipine ve montaj konumuna bağlıdır; ölçülmeli veya makine üreticisinden alınmalıdır. Bu yazı sayı vermez. İlgili güvenlik standartlarının (örneğin IEC 60601-2-1) kilit ve gösterge için başka gerekleri vardır; standardın özgün metni geçerlidir.
Mühendislik noktaları
- Önce makine bütçesini açıya çevirin: 1 m de 1 mm 206″ dir, açı ölçümüne ayrılan 0,2 mm ise 41″ dir.
- Çözünürlüğü bütçenin yaklaşık 1/10 u alın ve gantry ekseni enkoderinde 19 bit veya üzerini kullanın; kolimatör ρ = 200 mm ile çevrilince gevşetilebilir.
- Eşiği 5σ_d ile θ_bud − ω_g·t_d arasına koyun; pencere çok daralırsa daha doğru bir enkodere geçin veya algılama gecikmesini kısaltın.
- Debounce için alarmı ancak art arda birkaç örneğin sınırı aşmasından sonra verin ama debounce süresi t_d ye katılmalıdır.
- İki enkoder kanalını bağımsız besleyin ve işleyin, tercihen farklı ilkelerle; gantry ekseni doğrudan ölçülebilirse dişliden almayın.
- A²+B² genlik eğilimini izleyin; ışınımdan gelen yavaş bir zayıflama, sayımlar bozulmadan önce uyarı verebilir.
Kısaca
Açı hatası δ = L·Δθ ile demet sapmasına çevrilir. Konservatif olarak L = SAD alınırsa 0,1° yaklaşık 1,75 mm ye karşılık gelir. 1 mm lik bütçeyi yaklaşık 41″ lik bir açı belirtimine katlamak, 19 bit veya üzeri çözünürlük ve ±20″ mertebesinde doğruluk ister. Çift enkoder alarm eşiği bir gürültü alt sınırı ile bir bütçe üst sınırı arasına sıkışır; pencere algılama gecikmesi ve enkoder doğruluğuyla değişir. Işınımın cam, fotoelektrik aygıtlar ve bellek üzerindeki etkileri enkoder seçimiyle birlikte değerlendirilmelidir.
Çince orijinal makalenin çevirisi (0773). ENC7 – enkoder diski üreticisi (teklif) · Teknik makaleler · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tüm hakları saklıdır. Bu makale yapay zekâ desteğiyle hazırlanmıştır.