竞争技术与趋势
相机加图案识别:计算成像式位置测量
用图像传感器拍摄编码图样或随机纹理,靠解码得绝对位置、靠图像相关得亚像素平移,是一条正在发展的测量路线。本文推导亚像素估计的噪声下限,用仿真比较三种拟合方法的系统偏差,并定量分析运动模糊、帧率、延时和算力的约束。
传统编码器用少量光电二极管读一条精心设计的刻线,信号处理在模拟域完成。另一条思路是:用图像传感器把一片图样整个拍下来,交给算法去解码和配准。日常的例子是光学鼠标,它以每秒数千帧拍摄桌面纹理,用相关运算估计位移。把这个思路做成精密位置测量,能做到多准、多快?代价在哪里?
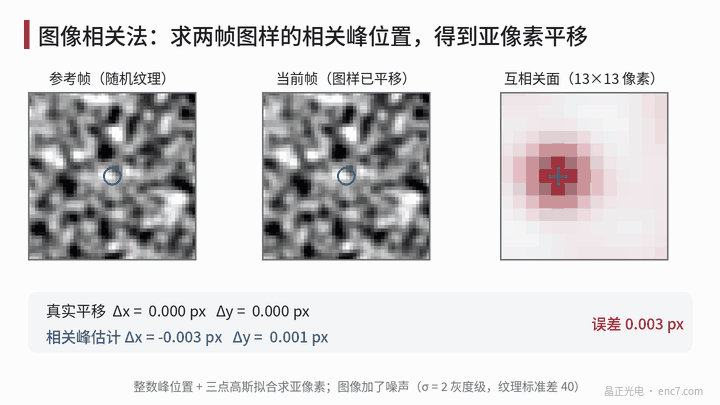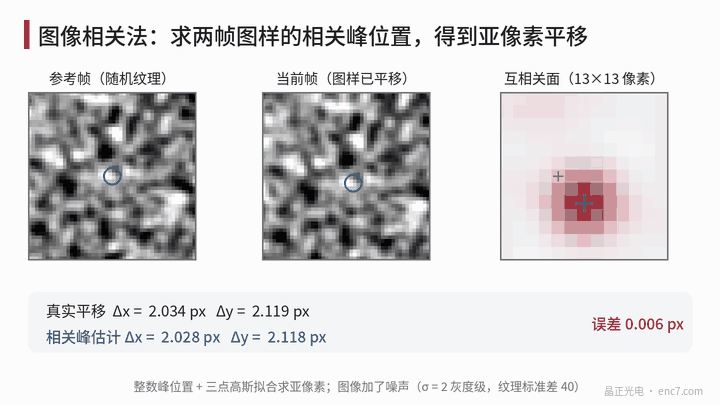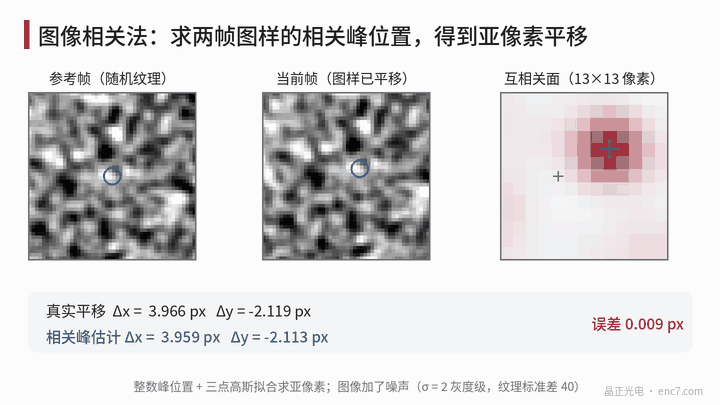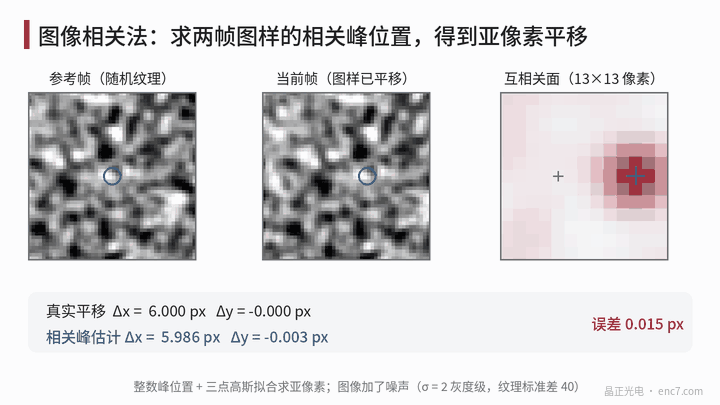
原理:解码给绝对位置,配准给精细位置
计算成像式测量通常分两层:
- 粗定位(绝对):图样是二维伪随机码或带标记的码阵,任意 k×k 窗口的组合在整个量程内不重复。二值 6×6 窗口有 2³⁶ 种组合,远多于实际需要的位置数,多余的部分可以用来纠错。解出码字就知道视场中心位于哪个码元。
- 细定位(亚像素):在码元内部,用当前帧与参考图样做配准,求出平移量。
配准常用互相关:c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v),峰值位置就是平移。用 FFT 计算时 c = F⁻¹[F(I₁)*·F(I₂)],若把频谱幅值归一化只保留相位,就是相位相关法。整数峰位置之外,再用峰附近三个点拟合抛物线或高斯函数求亚像素偏移,或者用梯度迭代法(Lucas–Kanade)直接解平移。
物方分辨率由像素尺寸和放大率决定:像元 3.45 μm、放大率 1 倍时,物方每像素 3.45 μm;若亚像素精度达到 0.01 像素,对应 34.5 nm,刻在半径 20 mm 的码盘上约 0.36″。
噪声下限:克拉美–罗界
设参考图样无噪声,当前帧每个像素有方差 σ_n² 的独立噪声,沿 x 方向平移估计的方差下限为
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
其中求和遍及参与配准的全部像素。它说明两件事:纹理梯度越大、像素越多,精度越高;噪声按 1/√像素数 下降。算例:128×128 像素、纹理灰度梯度均方根 25 灰度级/像素、噪声 2 灰度级,σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ 像素。仿真中梯度迭代法的随机误差约 8×10⁻⁴ 像素,与下限同一量级。若参考帧也含噪声,下限再乘约 √2。
系统偏差:像素锁定
随机误差可以平均掉,系统偏差不行。三点拟合假设峰形是抛物线或高斯,实际峰形取决于纹理,估计值会被“吸”向整数像素,误差随真实亚像素位置呈 S 形,称为像素锁定。
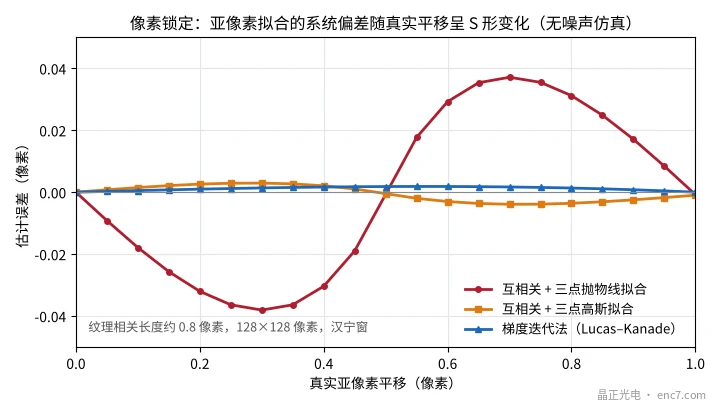
仿真条件为纹理相关长度约 0.8 像素、128×128 像素、汉宁窗。三点抛物线拟合的偏差最大约 0.038 像素,高斯拟合约 0.004 像素,梯度迭代法约 0.002 像素。纹理太细时情况变差:相关长度降到 0.5 像素,图样欠采样,梯度法的偏差也升到约 0.03 像素。所以图样特征应至少覆盖两个像素。
实际系统还有镜头畸变、照明不均、像素响应不一致、温度引起的放大率变化等系统误差,理想仿真中的千分之几像素在实际中往往做不到,能稳定在百分之一像素量级已经需要认真的标定。
速度、延时与算力
运动模糊:曝光期间图样移动 v·t_exp。用 1 μs 的脉冲照明,1 m/s 时模糊 1 μm,约 0.29 像素,尚可接受;10 μs 曝光时就是 2.9 像素。
帧间位移:只做相对配准时,相邻两帧必须有足够重叠。视场 128 像素(约 0.44 mm),若要求帧间位移不超过视场的 1/4,10 kHz 帧率下速度上限约 1.1 m/s。每帧都能独立解码的绝对图样没有这个限制。
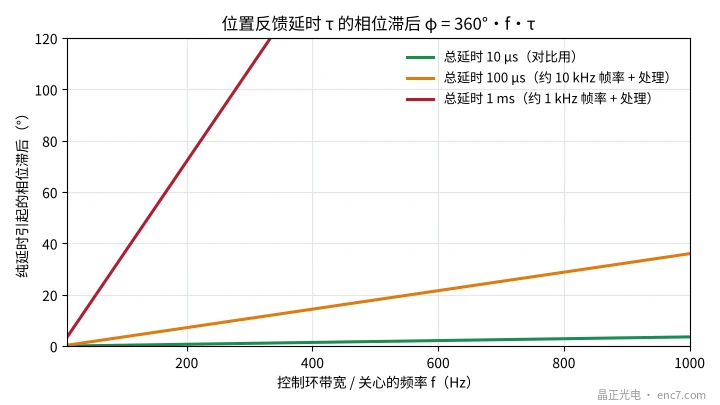
延时:曝光、读出和计算带来总延时 τ,在频率 f 处产生 360°·f·τ 的相位滞后。τ = 100 μs 时,200 Hz 处滞后 7.2°,1 kHz 处 36°,对高带宽伺服环不可忽视(见图3)。
算力:128×128 的复数 FFT 约需 5N·log₂N ≈ 1.1×10⁶ 次浮点运算,每帧至少一次正变换和一次逆变换,10 kHz 帧率下约 2×10¹⁰ 次/秒,数据流约 164 MB/s。这通常需要 FPGA 或专用硬件。
前沿方向与现实难点
- 图样仍然是基准:相机测的是“图样相对于传感器”的位置,图样本身的位置误差 Δx 会直接变成 Δθ = Δx/r 的角度误差。要做精密测量,图样仍需要光刻级的精度;随机纹理则需要逐点标定,并面对磨损和污染导致的漂移。
- 多自由度:一幅图像能同时解出 x、y 和转角,适合平面工作台等多自由度场合,这是相对一维编码器的独特优势。
- 与光栅插补结合:相机负责绝对位置和低速高精度,传统光栅读数负责高速、低延时的连续插补,是一种可能的混合架构。
- 新型传感器与算法:事件型视觉传感器、基于学习的解码等方向在研究中,但标定、可解释性和长期稳定性还有待验证。
工程要点
- 先算物方像素:像元尺寸 ÷ 放大率,再乘可实现的亚像素精度(实际按 0.01 像素量级估),得到能指望的分辨率。
- 选对亚像素方法:三点抛物线拟合的像素锁定可达数百分之一像素,精密场合用高斯拟合、相位法或梯度迭代法。
- 图样特征不小于 2 个像素:欠采样会让所有方法的偏差增大。
- 用脉冲照明压模糊:模糊量 v·t_exp 控制在零点几像素以内。
- 核算延时对控制环的影响:φ = 360°·f·τ,100 μs 延时在 1 kHz 处已是 36°。
- 把图样精度列入误差预算:相机方案并不免除对高精度图样的需求,图样位置误差直接进入测量结果。
小结
计算成像式测量用“拍图 + 算法”代替“刻线 + 模拟细分”,在多自由度、绝对定位和容错方面有吸引力。亚像素精度的理论下限可以很低,但像素锁定、镜头和照明的系统误差、帧率与延时、算力消耗是现实约束。它更可能与传统光栅读数互补,而不是简单替代,而且精密图样本身仍是测量的基准。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。