信号问题图鉴
症状:静止时细分位置抖动超过 1 LSB——噪声链路逐级排查
静止位置噪声 σ_θ ≈ σ_v/A(电角度),2048 线、幅值 1 V、噪声 1 mV 约 0.1″ RMS。本文逐级给出散粒、电阻、运放、ADC、LED 纹波和机械振动的估算式与示例预算,以及锁轴、换电源、遮光、减光强的定位顺序与判别指纹。
编码器装在静止的轴上,23 位的绝对位置末几位却一直在跳,峰峰值五六个 LSB。客户的问题很直接:是码盘不好、读数头噪声大,还是机器在振?噪声从光源一路传到 ADC,每一级都可能贡献,也可能根本不是噪声,而是轴真的在动。本文给出每一级的估算式和一套示例预算,再给出现场逐级断开、替换、遮光的定位方法。
判据:多大的噪声会跳 1 LSB
A、B 两路各有独立的加性噪声 σ_v 时,atan2 解算的角度噪声为(推导见本文库 ADC 位数与细分分辨率一篇)
σ_θ = σ_v / A(电角度,rad)
换成机械角,乘以一个信号周期再除以 2π。2048 线时 1 rad 电角度约 100.7″,幅值 1 V、噪声 1 mV 即约 0.1″ RMS。
读数在 ±3.3σ 内覆盖 99.9% 的样本,要求静止时不跳 1 LSB,需要 6.6σ_θ ≤ LSB,即 σ_v/A ≤ (2π/K)/6.6,K 为每个信号周期的 LSB 数。2048 线时:
| 位数 | 每周期 K | LSB | 允许 σ_v/A |
|---|---|---|---|
| 19 位 | 256 | 2.47″ | 3.7×10⁻³ |
| 21 位 | 1024 | 0.62″ | 9.3×10⁻⁴ |
| 23 位 | 4096 | 0.154″ | 2.3×10⁻⁴ |
23 位对应约 73 dB 的信噪比,模拟前端在几百 kHz 带宽内很难直接做到,所以先要弄清楚噪声由谁主导。
逐级估算:六个来源
以一个示例读数头为对象(假设):差分 A = I₀ − I₁₈₀,每相直流光电流 I_dc = 0.5 μA,调制度 m = 0.5,每相一个跨阻放大器,R_f = 1 MΩ,输入电容 C_in = 20 pF,运放电压噪声 e_n = 10 nV/√Hz,噪声带宽 B = 500 kHz,于是 A = 2m·I_dc·R_f = 0.5 V。
1. 散粒噪声。 两相直流都贡献,σ_v/A = √(qB/I_dc)/m,q 为电子电荷。算例 8.0×10⁻⁴。光强下降时按 1/√I 变大。
2. 反馈电阻热噪声。 每个跨阻的电流噪声 √(4kTB/R_f),两相合成后算例 2.6×10⁻⁴。R_f 越大相对越小。
3. 运放电压噪声经输入电容。 高于 1/(2πR_f·C_in)(约 8 kHz)后,e_n 被 C_in 放大,等效输入电流噪声约
i_n ≈ e_n·2πC_in·√(B³/3)
算例 7.3×10⁻⁴,与散粒噪声相当。它随 B^1.5 增长,带宽越宽越突出。
4. ADC。 量化噪声 q_ADC/√12 加上转换器自身的输入噪声,算例按 0.25 mV 计,为 5.0×10⁻⁴。参考电压噪声是乘性的:A、B 同时采样时在比值中抵消;分时复用一个 ADC 时,残余为 (δ_B − δ_A)·sin2θ/2。
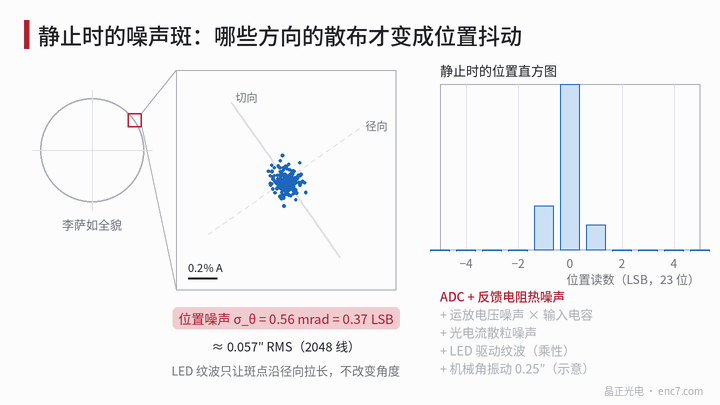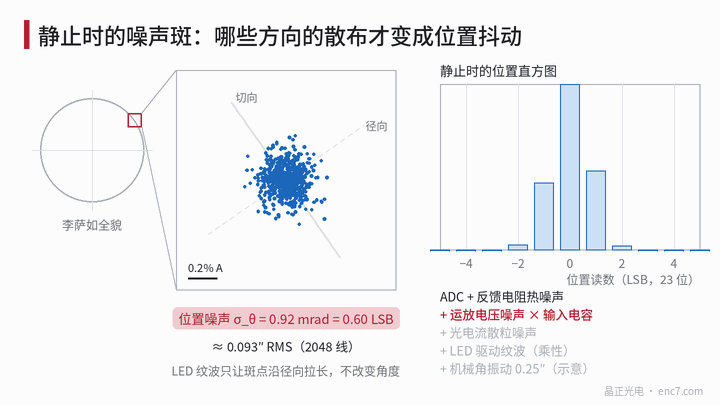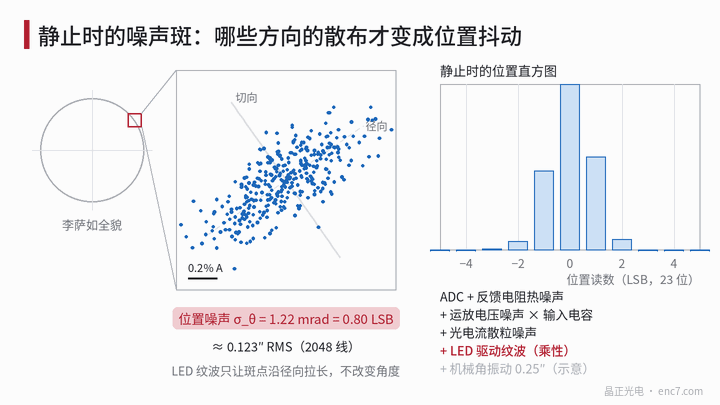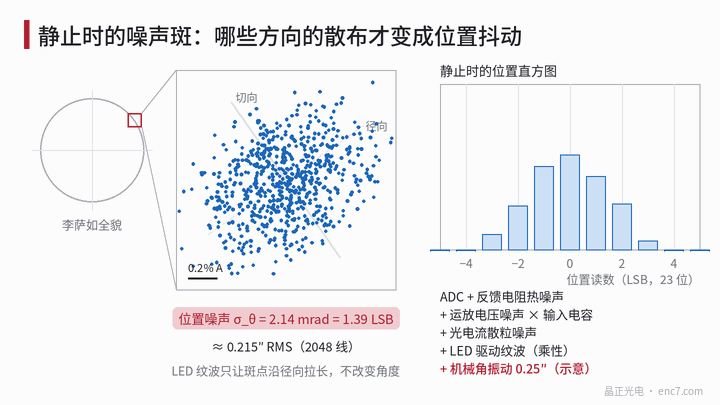
5. LED 驱动纹波。 纹波 r 同时缩放 A、B,本身不改变角度,在李萨如图上只让斑点沿径向拉长(见图1)。它要借助未抵消的、与光强成正比的直流分量才进入角度:
δθ = r·(ε_B·cosθ − ε_A·sinθ)
ε_A、ε_B 为两路相对偏置。差分结构残余偏置 2%、纹波 0.5% RMS 时只有约 1.0×10⁻⁴;但若是单端信号用固定参考去直流,直流与幅值之比为 1/m = 2,同样 0.5% 纹波就变成约 1% 的噪声,约 1″,会远超其他各项。
6. 机械振动。 轴的真实角振动直接出现在读数里,在李萨如图上沿切向拉长。假设角振动幅值 0.1″,均方根约 0.071″。
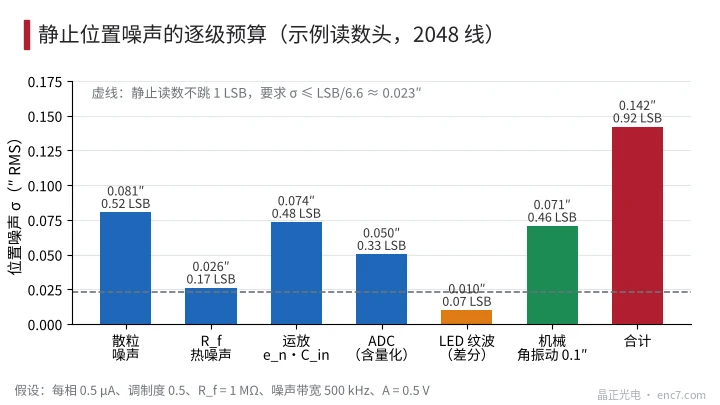
预算汇总见图2:各电子项合计约 0.123″,加上机械振动约 0.142″ RMS,即 0.92 LSB,±3.3σ 的峰峰值约 6 LSB,与开头的现象吻合。想在 23 位下静止不跳,σ 需降到约 0.023″,单靠模拟前端很难,通常要在静止时用数字滤波收窄等效带宽。
现场定位:断开、替换、遮光
顺序按拆装代价从小到大排:
- 锁轴、断开驱动。 夹住轴或断开伺服使能(注意立式轴安全)。噪声明显下降,切向拉长的斑点消失,就是机械振动或伺服保持往复,读数头没有问题。再对静止位置做频谱,看谱线是否落在结构共振、电源频率或 PWM 频率上。
- 换电源点亮 LED。 用电池供电的线性恒流源代替原驱动。噪声下降说明驱动纹波经直流分量漏入,单端结构尤其要查这一项。
- 遮光。 盖住读数窗或关闭 LED,测 A、B 的噪声电压 σ_dark,它是电子噪声底;亮态 σ_light 与之平方差的平方根就是散粒噪声加纹波项。注意先关闭恒光闭环,否则遮光后闭环会把 LED 推到最大。
- 短接 ADC 输入。 剩下的是 ADC 和参考的噪声,可与数据手册比对。
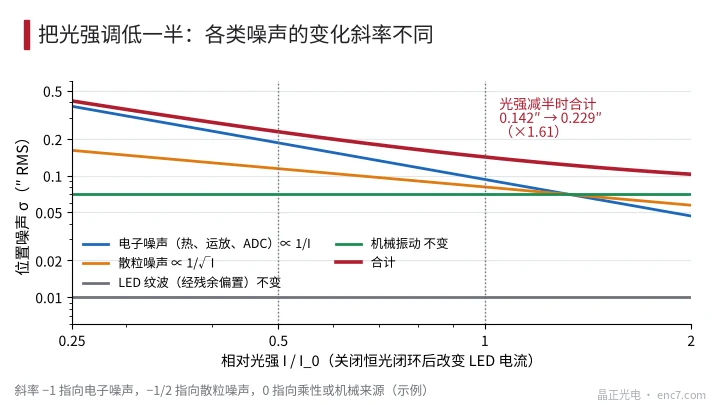
- 光强减半。 合计噪声变为约 2 倍,电子噪声主导;约 1.41 倍,散粒噪声主导;基本不变,是乘性或机械来源(见图3)。示例读数头光强减半时由 0.142″ 升到 0.229″,约 1.61 倍,介于两者之间,与预算一致。
- 换停止位置。 在一个信号周期内换 8 个位置测 σ。加性噪声与位置无关;随位置按每周期一次起伏,指向纹波经偏置漏入;每周期四次、在 45° 附近最大,指向分时采样时的参考噪声。
码盘侧的影响主要通过幅值体现:污染、透光区雾化或间隙偏大都会降低 A,固定的电子噪声随之按比例放大。所以同一读数头在不同码盘上抖动不同时,先比较两者的幅值,而不是先怀疑噪声。
工程要点
- 先把现象折算成 σ_v/A:23 位、2048 线静止不跳 1 LSB 要求约 2.3×10⁻⁴,即约 73 dB。
- 散粒噪声 σ_v/A = √(qB/I_dc)/m,提高光电流和调制度比挑运放更有效。
- 运放电压噪声经输入电容随 B^1.5 增长,带宽只取够用,并尽量减小探测器和走线电容。
- 单端加固定参考去直流的结构对 LED 纹波极敏感,0.5% 纹波可造成约 1″ 的抖动,应改用差分或稳流驱动。
- 锁轴、换电源、遮光、短接 ADC、光强减半,按这个顺序逐级定位,每一步只改一个变量。
- 李萨如斑点的形状是快速判据:圆斑为加性噪声,径向拉长为乘性,切向拉长为真实运动。
小结
静止时细分位置抖动,本质是 σ_v/A 不够小,或者轴本身在动。把散粒、电阻热噪声、运放电压噪声、ADC、LED 纹波和机械振动逐项估算出来,再按锁轴、换电源、遮光、减光强的顺序做对比试验,就能定位主导项;光强与停止位置两个变量带来的标度差异,是区分各类来源最省事的指纹。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。