信号问题图鉴
症状:高速时 Z 相对 A/B 的位置漂移——通道延迟不等
Z 与 A/B 路径延迟不等时,Z 相对 A/B 偏移 360°·f·Δt 电角度,500 kHz、100 ns 时达 18°。本文推导延迟在门控前后对 Z 宽度和位置的不同影响及允许值,给出用两个转速、两个方向测 Z 中心来分离静态偏差、迟滞与延迟的方法。
低速回零时参考点很稳,把回零速度提高后,参考点开始偏一个或几个计数;用示波器看,转速越高,Z 相对 A、B 边沿的位置越往后挪,到某个转速 Z 突然变窄甚至消失。Z 的宽度随转速变化在本系列另一篇讨论过,那里的原因是 Z 自身两个边沿的延迟不等;本文讨论的是 Z 整体相对 A、B 的延迟差:两个边沿一起后移,宽度不变,位置漂移。它决定门控 Z 能撑到多高的转速,也决定回零位置是否与速度有关。
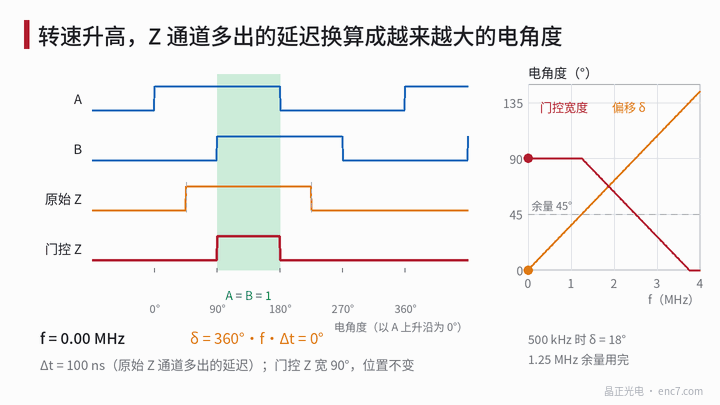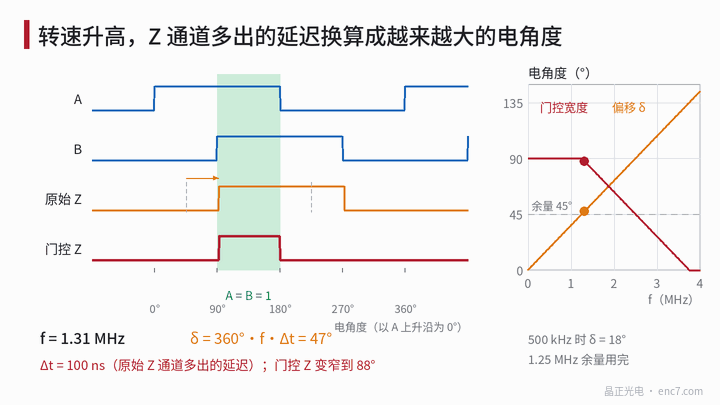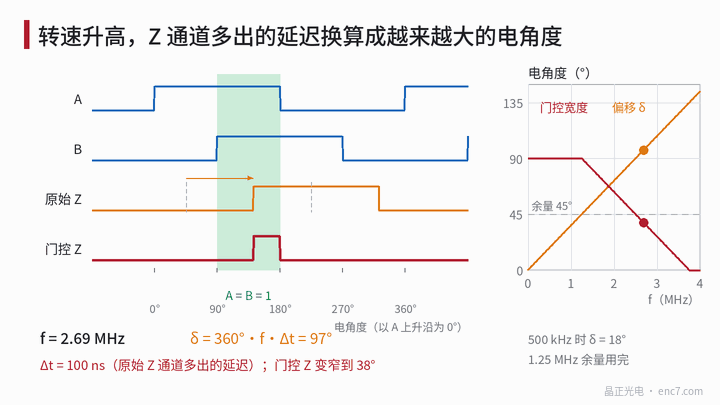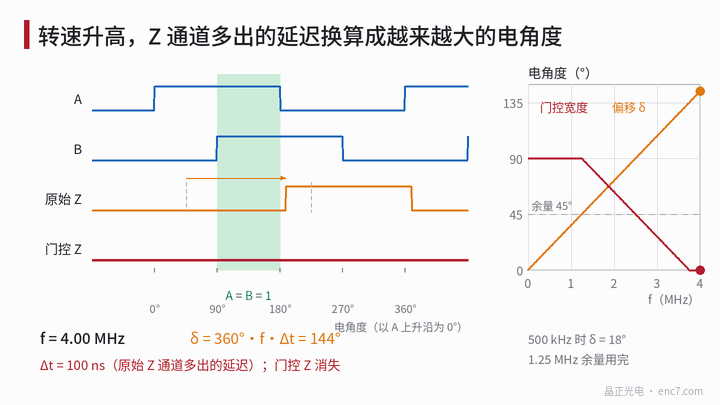
模型:时间差换成电角度
设 Z 通道比 A、B 通道多延迟 Δt,A/B 输出频率为 f,则 Z 相对 A/B 的电角度偏移为
δ = 360°·f·Δt
f = N·n/60,N 为每转周期数(细分输出时按细分后的方波周期计),n 为转速(r/min)。2500 线、12000 r/min 时 f = 500 kHz,Δt = 100 ns 对应 δ = 18°。
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0.7° | 1.8° | 3.6° | 7.2° |
| 100 ns | 3.6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ 与转速成正比,是延迟问题最直接的指纹;静态对准偏差和比较器迟滞都不随转速变化。
延迟在门控之前还是之后
在门控之前(原始 Z 的滤波、比较器):门控 Z 由原始 Z 与 A = B = 1 象限相与得到,原始 Z 宽 W_r,中心相对象限中心有静态偏差 δ0,则门控余量为
m = (W_r − 90°)/2 − |δ0|
δ ≤ m 时门控 Z 仍是完整的 90°,位置锁在 A、B 边沿上,延迟被“吃掉”;δ > m 后门控 Z 宽度变为 90° − (δ − m),δ ≥ m + 90° 时消失。W_r = 180°、δ0 = 0、Δt = 100 ns 时,余量在 1.25 MHz 用完,3.75 MHz 时 Z 消失(见图1)。
在门控之后(输出级、电缆、接收端):门控 Z 的边沿本来就和 A 或 B 的边沿重合,之后任何延迟差都会让两者在接收端错开。接收端若用 A、B 状态限定 Z,有效重叠只剩 90° − |δ|;若在 Z 边沿锁存计数,δ 越过计数边界时锁存值改变一个计数,回零位置就与回零速度有关(边沿竞争的细节见本系列正反转零位一篇)。
延迟从哪里来
| 环节 | 机理 | 量级(示例) |
|---|---|---|
| 模拟滤波 | Z 通道 RC 与 A/B 不同,慢变信号延迟约为 RC | 1 kΩ × 100 pF ≈ 100 ns |
| 比较器 | 零位信号幅值小、过驱动不足,延迟变长 | 几十纳秒量级 |
| 细分电路 | A/B 由带流水线的细分电路产生,Z 另走比较器 | 视实现而定,符号与上两项相反 |
| 输出与电缆 | 驱动器通道间偏斜、线对长度差(约 5 ns/m) | 几到十几纳秒 |
| 接收端 | 各通道光耦、数字滤波设置不同 | 普通光耦可达微秒级 |
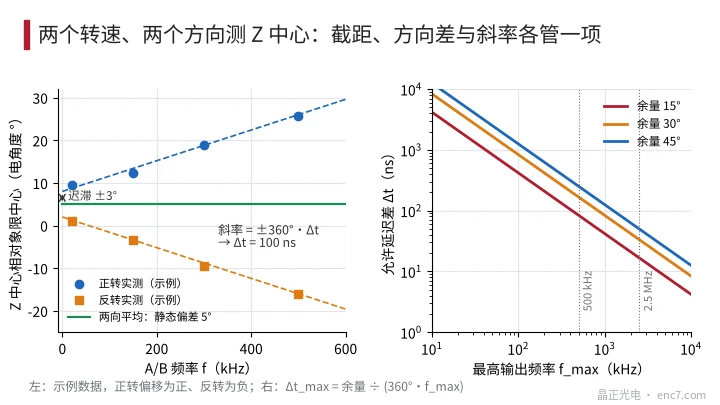
允许值由余量和最高频率决定:
Δt_max = m / (360°·f_max)
m = 30° 时,500 kHz 允许约 167 ns,细分后 2.5 MHz 只允许约 33 ns(见图2右)。所以细分输出的编码器,Z 宜和 A、B 在同一条数字路径中同步产生,不宜另走模拟比较器。
测量:两个转速、两个方向
- 低速基准:f 取最高频率的百分之一以下,用示波器测 Z 两个边沿的中点相对 A 上升沿的电角度,换算成相对象限中心的偏差 φ。有原始零位测试点时同时测原始 Z。
- 升速复测:取 3~4 个频率直到接近最高转速,正转、反转各测一次。反转时按同一角度坐标换算,即时间上的滞后对应角度上的反向偏移。
- 拟合分离:正转 φ_F = φ_s + h + 360°·f·Δt,反转 φ_R = φ_s − h − 360°·f·Δt。两向平均为静态偏差 φ_s;两向之差在 f → 0 的截距为 2h,h 来自比较器迟滞;斜率给出 Δt。
- 分段定位:在原始 Z 测试点、编码器出线端、接收端分别测,哪一段之后斜率出现或变大,延迟差就在哪一段。
- 判据:|φ_s| + |h| + 360°·f_max·Δt 不超过门控余量,并留出温漂和器件离散的裕度。
系统侧也可以做一个快速检查:分别以低速和高速回零,比较两次锁存的位置。相差一个或几个计数,而低速重复回零很稳定,基本可以判定是通道延迟问题。
工程要点
- δ = 360°·f·Δt:500 kHz 下 100 ns 就是 18°,细分到 MHz 级后几十纳秒也不能忽略。
- 门控只能吸收门控之前的延迟,吸收量为 (W_r − 90°)/2 − |δ0|;门控之后的延迟差直接变成位置偏移。
- Z 与 A、B 的模拟滤波、比较器和输出驱动应对称设计,必要时给 Z 通道配可调延迟。
- 细分输出时让细分电路同步产生 Z,避免 A/B 带流水线延迟而 Z 不带。
- 接收端各通道的光耦、滤波设置要一致,普通光耦的延迟离散可达微秒级。
- 用两个转速、两个方向测 Z 中心,静态偏差、迟滞和延迟三项可以一次分开。
小结
高速时 Z 相对 A/B 漂移,是两条通道的延迟差按 360°·f·Δt 换成了电角度。延迟在门控之前时,门控 Z 先保持不变、用完余量后变窄直至消失;在门控之后则直接表现为回零位置随速度变化。按余量和最高频率核算 Δt_max,再用两个转速、两个方向的测量把延迟从静态偏差和迟滞中分出来,沿信号链分段定位即可。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。