信号问题图鉴
症状:李萨如椭圆倾角每转摆动一次——偏心造成的节距失配
偏心使读数半径每转变化一次,A/B 分场相位差按 2π(n + 1/4)(e/r)cosθ 摆动,r = 10 mm、e = 20 μm、n = 3 时约 ±2.3°。本文说明它与静态相位误差的区别和对自校正的影响,给出分段拟合与径向微移的诊断方法。
示波器 X-Y 模式下看 A、B,李萨如图在一圈里先向 45° 方向斜,再变圆,再向 135° 方向斜,每转来回一次。用整圈数据做一次椭圆拟合,相位误差只有零点几度,校正后细分误差却仍然随转角起伏。静态斜椭圆的来源和排查见本系列斜椭圆一篇,那里给出了读数半径偏差造成的相位误差公式;本文讨论它的动态版本:偏心让读数半径每转变化一次,相位误差随之摆动。
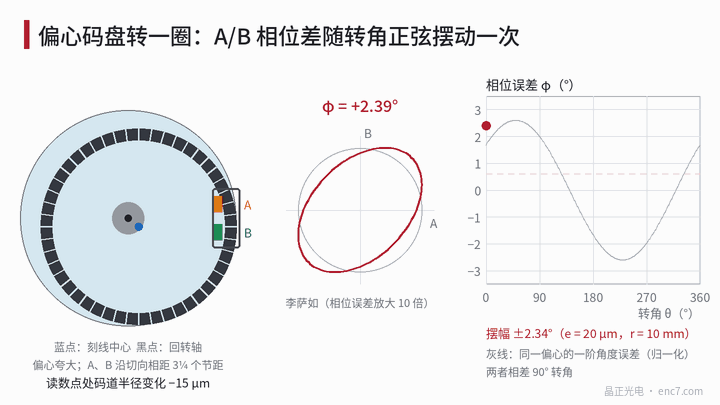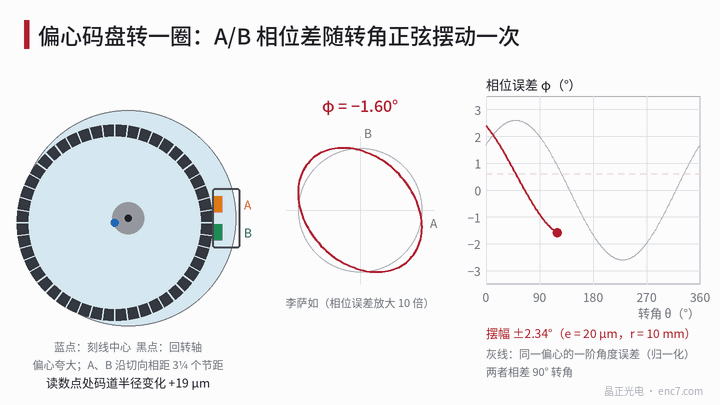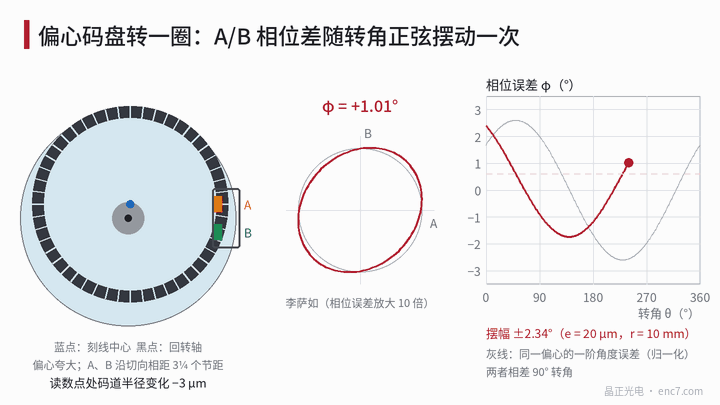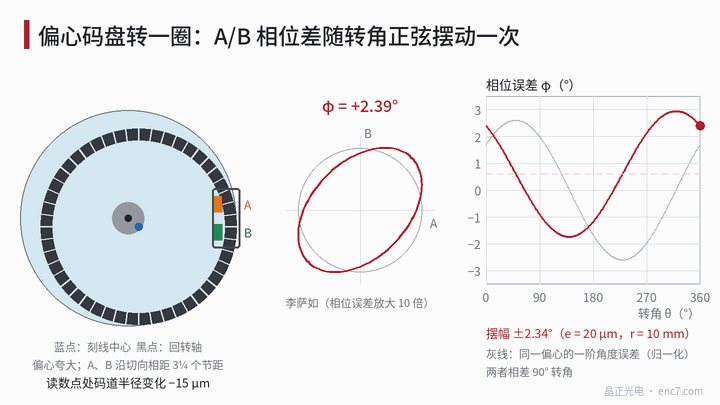
模型:读数半径摆动,分场相位差跟着摆
分场结构的读数头,A、B 两个检测场沿切向相距 (n + 1/4) 个设计节距 p,n 为整数。刻线中心相对回转轴偏心 e 时,读数点到刻线中心的距离为 r − e·cos(θ − θ_e),局部节距按同一比例变化,于是 A、B 的相位差偏离 90° 的量为
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
其中 φ0 为静态相位误差(读数头安装半径、方位角、电路延迟等),θ_e 为偏心方向。算例:r = 10 mm、e = 20 μm、n = 3,摆幅为 2π × 3.25 × 0.002 ≈ 0.041 rad,约 ±2.3°。
偏心还会让读数点处刻线的方向偏转 ψ ≈ (e/r)·sin(θ − θ_e)。如果 A、B 两场在径向上也错开 Δy,就多出一项 2π·Δy·ψ/p:Δy = 0.2 mm、2048 线(p ≈ 30.7 μm)时幅值约 4.7°。这一项按 sin 变化,与节距失配项相差 90° 转角,两者合成后摆幅为二者的矢量和。
两种机理都随转角每转一次,与转速无关;电路延迟引起的相位误差则随频率增大、不随转角变化,用两个转速复测即可排除。
与静态相位误差的区别
静态相位误差 φ0 在整圈内不变,一次椭圆拟合就能校掉。每转摆动的部分却不行:
- 细分误差约为 φ/2,每周期两次。φ 每转摆动一次,相当于 2N 次分量被 1 次调制,误差谱上在 2N ± 1 次出现边带。
- 自校正若用整圈数据求平均参数,残差仍有摆幅的一半:上例 2048 线时约 ±2.1″(1° 相位误差约对应 0.9″)。
- 若只在某个转角做一次标定,其他转角的残差最大可达摆幅的两倍(标定点恰在极值处时),上例约 3.6″。
- 在线递推校正的时间常数短于一转时,低速下能跟上摆动,高速下跟不上,表现为细分误差随转速变化。
改用 36 段按转角插值的校正表,示例中残差降到约 0.2″(见图2右)。这说明问题不在校正算法,而在参数本身随转角变化。
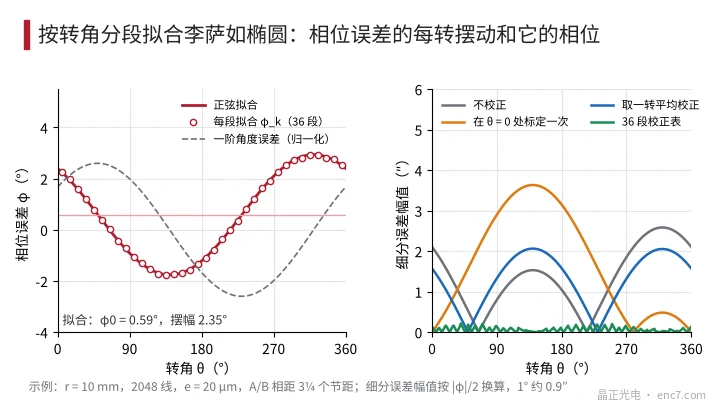
诊断:按转角分段拟合
- 分段采集:以 Z 为角度基准,匀速转一圈以上,把 A、B 采样按转角分成 K 段(如 36 段),每段包含几十个信号周期。
- 逐段拟合:每段做椭圆拟合求 φ_k,再用 φ_k = φ0 + a·cosθ_k + b·sinθ_k 拟合,摆幅为 √(a² + b²)。摆幅明显大于逐段拟合的重复性(一般可做到 0.1° 量级),才判为每转摆动。
- 看相位:把摆动的相位与一阶角度误差的相位比较。一阶误差可由参考编码器标定或对径双读数头读数差得到。两者相差约 90° 转角,主因是节距失配;同相或反相,主因是刻线方向偏转与两场径向错开。
- 径向微移定标:把读数头沿径向移动已知的 Δr(如 20 μm),静态 φ0 的变化量 Δφ0 = 2π(n + 1/4)·Δr/r 给出灵敏度 k_r = Δφ0/Δr;上例 20 μm 对应 2.34°,k_r ≈ 0.117°/μm。偏心估计值 e ≈ 摆幅 ÷ k_r,与百分表实测的码道跳动或 e/r 一阶误差对数,相符即可确认。
- 两转速复测:摆幅不随转速变化,排除电路延迟和在线校正滞后。
工程要点
- 李萨如倾角每转摆动一次,先查偏心:摆幅约 2π(n + 1/4)·e/r,r = 10 mm、e = 20 μm、n = 3 时约 ±2.3°。
- A/B 分场相距的周期数 n 越大越敏感;四相交错在一个周期内的阵列,同样偏心下只有约 ±0.18°。
- 自校正参数要用整圈数据求取;精度要求高时按转角分段建表,不要只在一个位置标定。
- 摆动相位与一阶角度误差相差 90° 指向节距失配,同相指向两场径向错开加刻线方向偏转。
- 径向微移 20 μm 测 Δφ0,可以不知道 n 而直接把摆幅换算成偏心。
- 根治靠对心:偏心减半,摆幅和 2N ± 1 次边带同时减半。
小结
李萨如椭圆倾角每转摆动一次,是偏心让读数半径和局部节距每转变化一次,分场之间的相位差随之摆动。它与静态相位误差不同,整圈平均的校正消不掉,只在一处标定的校正更糟。按转角分段拟合测出摆幅和相位,用径向微移定标换算成偏心,就能确认来源;对心和交错排列的读数头是根本办法。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。