信号问题图鉴
症状:UVW 换向信号间隔不是 120° 电角度——换向道排查
换向误差按极对数放大,机械角 Δθ_m 对应电角度 p·Δθ_m。4 对极、e = 10 μm、r = 10 mm 时偏心只贡献约 0.23°,几度的偏差多来自门限与过渡带、传感器位置或电机本身。本文给出六个边沿间隔的指纹判读和对比反电势的排查步骤。
伺服电机上电换向时噪声大、某个扇区电流偏高,用示波器一看,U、V、W 三路方波的相位差不是整齐的 120° 电角度,有的边沿间隔 57°、有的 63°;拿去和电机反电势比,偏差还更大。换向道的图形设计、窗口位置和对齐规则见本文库 UVW 换向道设计一篇,这里讨论的是装好以后测出来不对,怎样判断问题在码盘、读数头、门限,还是在电机本身。
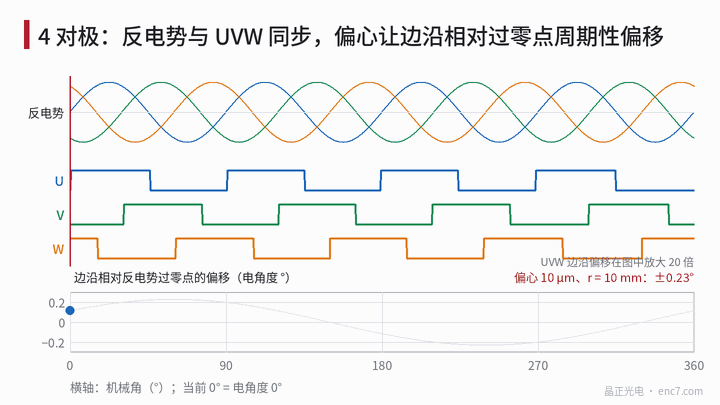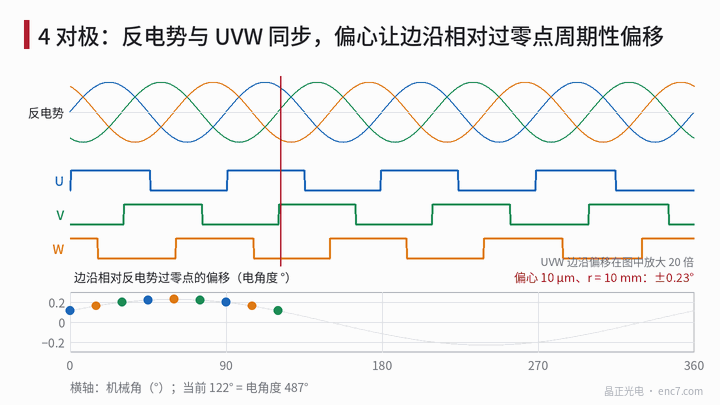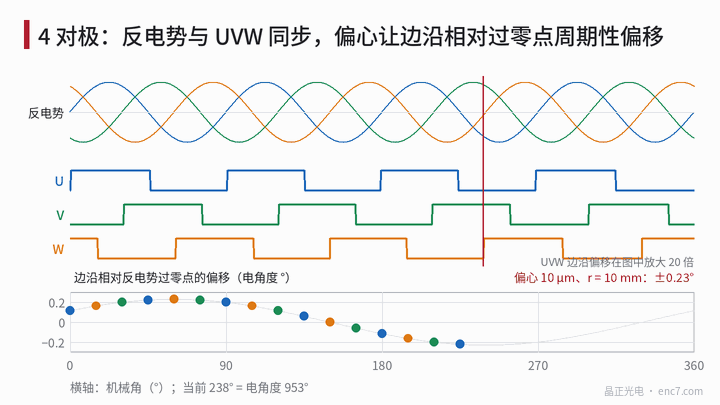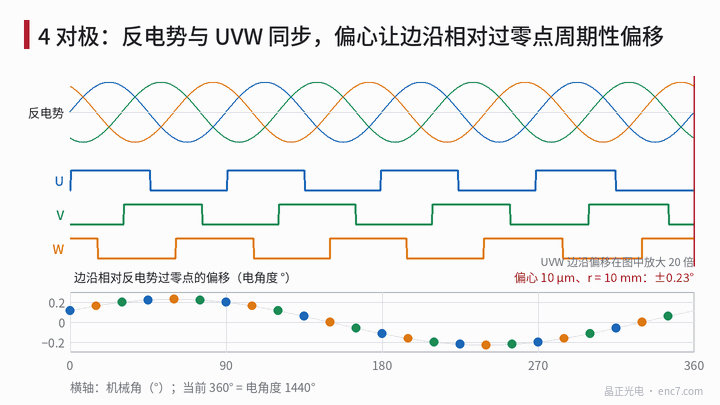
判据:六个间隔与对齐偏差
p 对极电机的电角度 θ_e = p·θ_m。三相方波每 60° 电角度出现一个边沿,正转顺序为 U↑、W↓、V↑、U↓、W↑、V↓,每转 6p 个边沿。评价分两类量:
- 间隔:相邻两个边沿的电角度差,理想为 60°。它只与编码器有关,可以用编码器自身的增量计数测:2500 线四倍频每转 10000 计数,4 对极时 1 个计数约 0.14° 电角度,分辨力足够。
- 对齐:每个边沿相对对应的反电势过零点的偏差。它的平均值是换向零位的标定误差(标定方法见本文库换向角标定一篇),各边沿相对平均值的离散才是“不是 120°”的问题。
机械角误差按极对数放大是关键:同样的 0.1 mm 切向误差,在 r = 10 mm 处是 0.57° 机械角,4 对极时变成 2.3° 电角度。
各来源的量级
| 来源 | 换算 | 示例 | 电角度 |
|---|---|---|---|
| 换向道偏心 | p·e/r | e = 10 μm,r = 10 mm | ±0.23°(每转一次) |
| 单道三传感器切向装偏 | p·Δy/r | Δy = 0.1 mm | 2.3° |
| 光强降 20%、门限固定 | 过渡宽 × 0.125 | 窗口 0.3 mm,过渡宽 p·b/r = 6.9° | 每个边沿 0.86° |
| 图形线宽偏差 | p·Δw/r | 每边 5 μm | 0.11° |
| 边沿取整到刻线网格 | 半个线距 × p | 2500 线 | 最大 0.29° |
| 电路延迟 | 360°·f_e·Δt | 3000 r/min、1 μs | 0.07° |
| 电机磁钢位置误差 | p·Δs/R | 转子 R = 20 mm,0.1 mm | 1.15° |
换向道常放在内圈,半径小,偏心的电角度效应比增量道大,但在示例中也只有 0.23°,而且三道布局时三相读数点在同一角位置,偏心对三相几乎相同,相邻间隔的变化只有约 0.06°。所以几度量级的间隔误差,通常不是偏心,而是门限与过渡带、传感器位置,或者参照用的反电势本身不准。
间隔模式是指纹
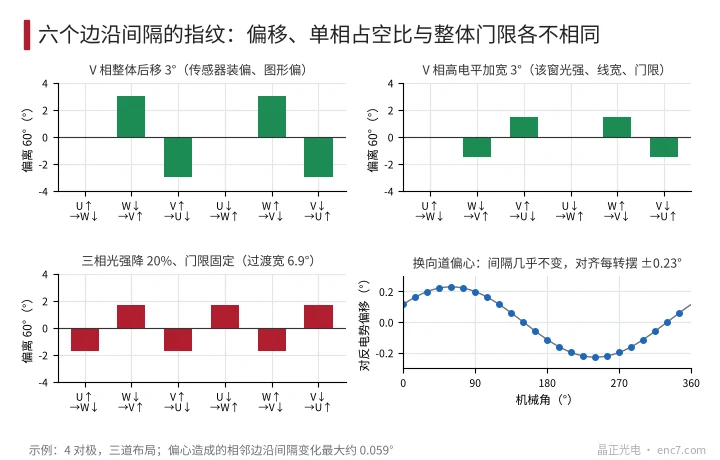
把一个电周期内的六个间隔偏差按顺序排开,不同来源的图案不同(见图2):
- 单相整体偏移(该相传感器装偏、该相图形错位):与该相边沿相邻的间隔一正一负,按 0、+δ、−δ、0、+δ、−δ 排列,该相占空比不变。
- 单相占空比变化(该相窗口光强不同、线宽偏差、门限偏):该相两个边沿反向移动,图案为 0、−d/2、+d/2、0、+d/2、−d/2。
- 三相共同的门限问题(光强整体下降、门限固定):所有上升沿后移、下降沿前移,间隔呈 −、+ 交替,三相高电平同时变窄。
- 偏心:间隔几乎不变,对齐偏差每转摆动一次。
- 比较器迟滞:所有边沿沿运动方向同移,间隔不变,正反转的对齐偏差相差约两倍迟滞角。
再看 p 个电周期之间是否一致:p 组图案完全相同,问题在读数头、门限或三相图形的相对关系;随电周期序号变化,查换向道分度误差、单道方案的偏心,或在对比反电势时查电机磁钢。
排查步骤
- 只用编码器测间隔:匀速低速转动,用增量计数记录 6p 个边沿的位置,算出全部间隔,正转、反转各一次。这一步与电机无关。
- 对指纹:按上面的图案判断是单相偏移、单相占空比还是三相门限;正反转结果平均后再判,去掉迟滞。
- 验证门限:改变 LED 电流或读数间隙,复测占空比。占空比随光强明显变化,说明过渡带宽、门限固定,按“光强降 20% 约移 0.86°”的量级核对。
- 对比反电势:外部拖动电机(绕组开路),用三个等值电阻做人工中性点测相反电势,与 UVW 同时记录。用同一组计数分别算反电势过零点间隔和 UVW 边沿间隔:前者偏离 60° 的部分属于电机,后者属于编码器,对齐偏差的平均值属于换向零位标定。
- 判据(示例,以驱动器要求为准):六个间隔都在 60° ± 2° 内,各边沿对齐偏差相对平均值的离散不超过 ±2°,平均值另按换向标定处理。
工程要点
- 一切按电角度核算:切向 Δs 在半径 r 处的电角度误差为 p·Δs/r,4 对极、r = 10 mm 时 0.1 mm 就是 2.3°。
- 偏心对换向的贡献很小,示例中 0.23°,且三道布局下几乎不改变间隔,不必为换向单独加严对心。
- 窗口过渡带越宽,门限和光强变化对边沿的影响越大;门限应随光强按比例变化,或减小窗口切向宽度。
- 先用编码器自身计数测间隔,再对比反电势,避免把电机磁钢误差算到码盘头上。
- 六个间隔的正负图案能直接区分单相偏移、单相占空比和三相门限问题。
- 单道三传感器方案的 120° 依赖安装,装配时应以实测间隔调整传感器位置。
小结
UVW 间隔不是 120° 电角度,先用编码器自身的计数测六个边沿间隔,按图案判断是单相偏移、单相占空比还是三相门限问题;偏心在示例中只有约 0.23°,很少是主因。再拖动电机对比反电势,把电机磁钢误差和换向零位标定误差分出去,剩下的才是换向道和读数头要改的部分。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。