码盘术语精解
零位重复性(Index repeatability):定义与误差分解
零位重复性是多次经过零位时触发位置的离散度。本文区分同向与双向、σ 与范围口径,把它分解为噪声、转速与延迟、温漂和计数量化四项,2500 线示例中非门控 σ 约 2.3″,加上转速与温漂后约 9″,并给出用高分辨参考统计 Z 触发位置的方法。
同一台设备反复回零,有时回到同一个计数,有时差一个计数;换一种测法,报告里的“零位重复性”从“0 个计数”变成了“σ = 4″”。零位重复性看起来只是一个统计量,但它由几项物理机理叠加而成,而且对统计口径非常敏感。本文先把定义和口径讲清楚,再把它拆成四项,最后给出测量方法。
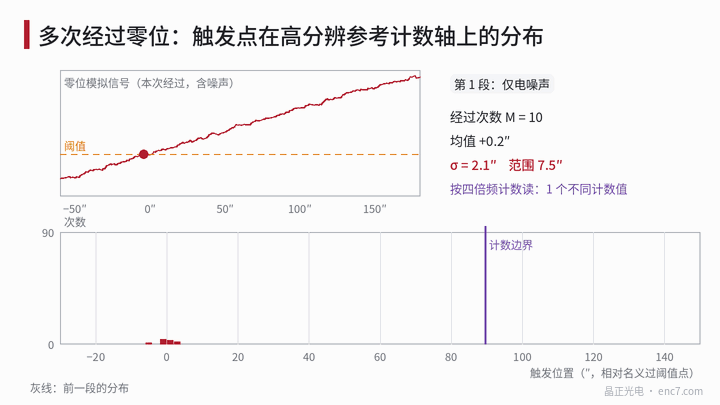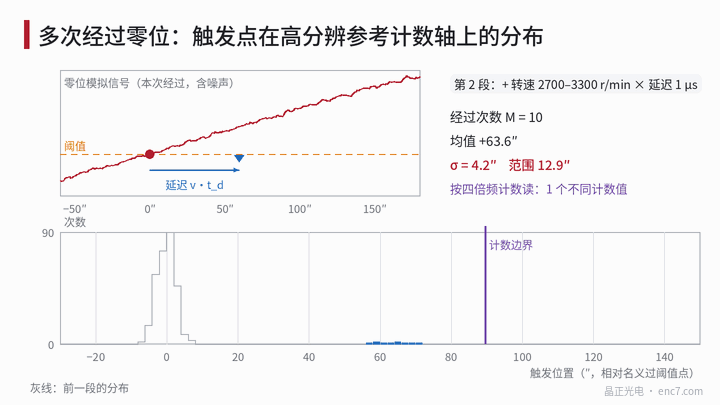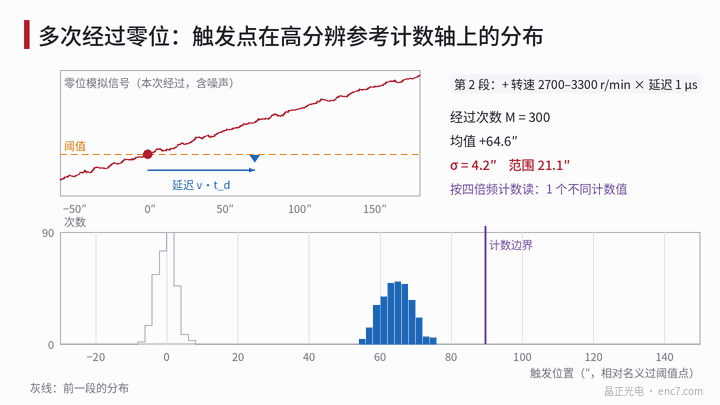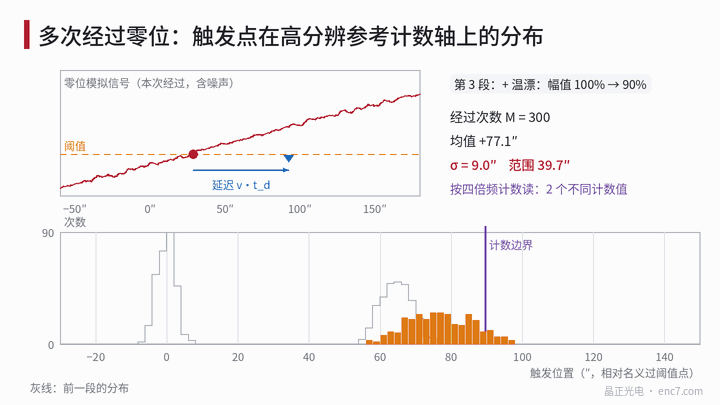
定义:同向还是双向,σ 还是范围
零位重复性是多次经过零位时,Z 触发位置相对高分辨位置参考的离散度。它与零位偏差(电气零位与机械零位的固定差)不同,后者可以标定,前者不能;也与长时间、宽温度范围内的零位漂移不同,规格应分开写。
同向与双向。 同向重复性只统计同一转向、同一边沿的触发位置;双向重复性把正反两个方向放在一起,还包含两个方向锁存不同边沿造成的差(见本文库正反转零位一文),通常大得多。
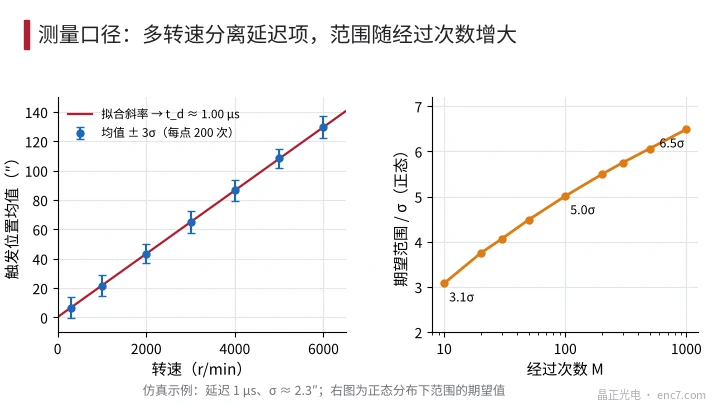
σ 还是范围。 正态分布下,范围(最大值 − 最小值)的期望值随样本数 M 增大:M = 10 时约 3.1σ,M = 100 时约 5.0σ,M = 1000 时约 6.5σ。只写“范围 ≤ x”而不写 M,同一个读数头可以报出相差一倍的数。
条件。 转速(或转速范围)、方向、边沿、温度、是否门控、是否每次重新上电,都要写明。
误差分解:四项
触发位置可以写成
x = x_0 + n/s + v·t_d + Δx_T + 量化
其中 x_0 为名义位置,n 为比较器输入端的电噪声,s 为零位信号过阈值处的斜率,v 为速度,t_d 为延迟,Δx_T 为温漂。下面以 2500 线(一个信号周期 518.4″,四倍频 1 个计数 129.6″)为例,零位模拟信号取高斯形峰、半高全宽 450° 电角度、阈值为峰值的 50%。
1. 噪声:σ_x = σ_V / s。 过阈值处斜率约 0.00308·V_p/°电角度,电噪声 σ_V = 0.5%·V_p 时,σ_x ≈ 1.62° 电角度,约 2.3″。门控 Z 的边沿由 A/B 决定,A/B 过零处斜率为 π/180·幅值/°,同样 0.5% 的噪声只有约 0.41″。比较器前加滤波能降 σ_V,但会增加延迟,正好进入下一项。
2. 转速与延迟:Δx = v·t_d。 t_d 是 Z 触发通路相对于位置采样通路的延迟差,包括比较器、逻辑、电缆和捕获电路。若 Z 与 A/B 走同一条通路、控制器用 A/B 计数锁存,延迟相互抵消;若位置来自正余弦插值采样,Z 走另一条比较器通路,延迟差就保留下来。t_d = 1 μs、3000 r/min(18 000°/s)时 Δx = 64.8″。转速恒定时它只是固定偏移,可以标定;回零速度在 ±10% 内变化时,变成 ±6.5″ 的离散。捕获电路按 50 MHz 时钟同步时,±20 ns 的时钟抖动在 3000 r/min 下约 ±1.3″。
3. 温漂:Δx_T = ΔV / s。 阈值固定而零位幅值随温度下降时,过阈值点平移。示例中幅值下降 10%,上升沿后移约 25.6″(机理和抑制方法见本文库零位温漂一文)。测试期间温度若在变化,这一项会把分布拉宽,看起来像重复性变差。
4. 计数量化。 控制器若用四倍频计数锁存非门控 Z,读到的是边沿所在的计数,触发分布整个落在一个计数里就显示“0 个计数”,跨过计数边界就在相邻两个数之间跳。均值离最近计数边界 d 时,跳变概率约为 Φ(−d/σ),d = 3σ 时约 0.13%。门控 Z 的边沿本身就是计数边沿,只要锁存逻辑没有竞争,锁存值是确定的。
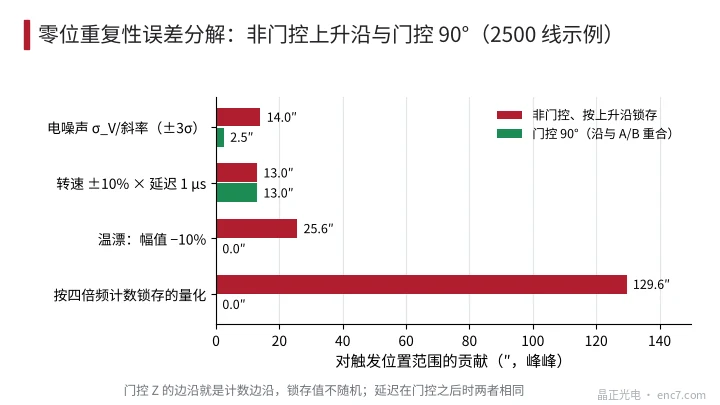
合成时随机项按方和根、漂移项按实际变化范围处理。示例中噪声 2.34″ 与转速项(均匀分布 ±6.5″,σ ≈ 3.7″)合成 σ ≈ 4.4″;再加幅值 10% 的线性漂移(σ ≈ 7.4″),合成约 8.6″,与图1 仿真得到的 9.0″ 相符。
测量方法与口径
- 装置:编码器(或码盘加读数头)装在平稳的轴系上,恒速驱动,充分热平衡。
- 参考:用本身正余弦信号的高倍插值(例如每周期 1000 点以上,2500 线时约 0.5″),或同轴的参考编码器。参考分辨率应不大于预期 σ 的五分之一。零位道与增量道在同一片码盘上,偏心和刻划误差对两者是共同的,插值误差在零位处只是固定偏移,不影响离散度。
- 捕获:用硬件在 Z 的上升沿和下降沿分别锁存参考位置,捕获延迟已知并固定。
- 样本:每个条件至少 100 次,σ 估计的相对标准误差约 1/√(2M),M = 100 时约 7%。
- 分离:同向在 5 个左右转速下测量,以转速为横轴作均值直线,斜率就是 t_d,截距是静态位置(见图3);再换方向、换温度重复。
- 报告:σ 与范围(注明 M)、方向、边沿、转速、温度、门控与否。
最常见的错误是直接用控制器的四倍频计数当参考。2500 线时 1 个计数是 129.6″,远大于几角秒的真实离散,测出的“0 个计数”或“±1 个计数”反映的是触发点离计数边界有多远,而不是重复性本身。
工程要点
- 规格写明同向或双向、σ 或范围(附样本数 M)、转速、温度、边沿和门控方式,零位偏差与零位重复性分开写。
- 噪声项按 σ_V/斜率估算,提高零位信号斜率(多缝码型、门控到 A/B 边沿)比单纯滤波更有效。
- 回零速度要固定;确需变速时,把延迟差 t_d 测出来并按速度补偿。
- 温漂会伪装成重复性差,测重复性时先热平衡,温漂单独用恒温箱测。
- 非门控 Z 用计数锁存时,把名义触发点放在计数中部,离边界 3σ 以上,一个计数的跳变概率约 0.13%。
- 测量参考的分辨率至少是预期 σ 的 5 倍细,不要用四倍频计数统计角秒级的重复性。
小结
零位重复性是多次经过零位时触发位置的离散度,其数值取决于同向或双向、σ 或范围以及样本数等口径。它可以分解为噪声 σ_V/斜率、转速与延迟 v·t_d、温漂 ΔV/斜率和计数量化四项:门控把边沿锁到 A/B 上,可以消除温漂和量化,但消除不了延迟差。用高分辨参考在多个转速下统计触发位置,就能把各项分开,并给出可以比较的重复性数字。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。