码盘术语精解
翘曲、弯曲与平面度:三个面形术语的定义和换算
平面度是包容单个表面的两平行平面间距,warp 是中位面相对参考面的最大最小差,bow 是中位面中心相对三点参考面的带符号偏离。本文用碗形、马鞍形和三瓣波纹三种面形算出三者的数值,说明自由态、吸附态测量与自重挠度的差别,给出码盘图纸的标注建议。
码盘图纸写“平面度 ≤ 0.01 mm”,玻璃供应商的检验单写“warp ≤ 10 μm”,来料报告里又出现“bow −8 μm”。中文里这三个词常被统称为“翘曲”,但它们参考的面不同、计算方法不同、测量状态也不同。同一片码盘,三个数可以一个是 10、一个是 10、一个是 0;更要紧的是,三个数都不直接回答编码器关心的问题:读数圈上的间隙每转起伏多少。
三个术语的定义
平面度(flatness)。几何公差意义上(GB/T 1182、ISO 1101),被测实际表面应位于距离为公差值 t 的两平行平面之间,评定时用最小区域法,即找使两平面间距最小的那一对平面。它针对的是一个表面,膜面或背面,厚度不均会直接进入结果。用最小二乘平面或三点平面做参考算出的“平面度”通常偏大。
warp。晶圆行业(SEMI 标准体系,源自原 ASTM F657、F1390)的定义:自由、未夹持状态下,中位面(前后表面的中点轨迹)到参考面距离的最大值与最小值之差,恒为正。参考面依标准版本取最小二乘平面或三点平面。因为用的是中位面,厚度变化(TTV)被排除在外。
bow。同一体系(源自原 ASTM F534)的定义:自由状态下中位面中心点相对参考面的偏离,参考面由距边缘一定距离的圆上等分的三个点确定。它带符号,凸凹可分,但只看中心这一点。
玻璃行业则常把玻璃平放在平台上,用塞尺量最大缝隙,或把拱高与长度之比写成百分数。这种量法包含了自重压平的效果,与上面的自由态定义都不同。
用三种面形算一遍
设码盘外半径 R = 20 mm,中位面形状为(示例):
碗形 z = a·r²;马鞍形 z = b·r²·cos2(θ − φ);三瓣波纹 z = c·(r/R)³·cos3(θ − φ)
碗形:最小区域就是水平的两平面,平面度 = warp = a·R²。bow 的三个参考点都在 R_ref 上,高度相同,所以 bow = −a·R_ref²,与平面度之比为 −(R_ref/R)²。
马鞍形:平面度 = warp = 2b·R²。三个参考点相隔 120°,cos2θ 在这三点之和恒为零,参考面正好穿过中心高度,所以无论方位如何,bow 恒为 0。
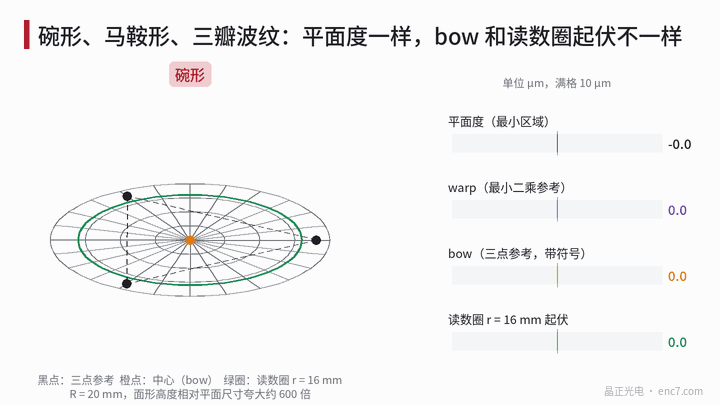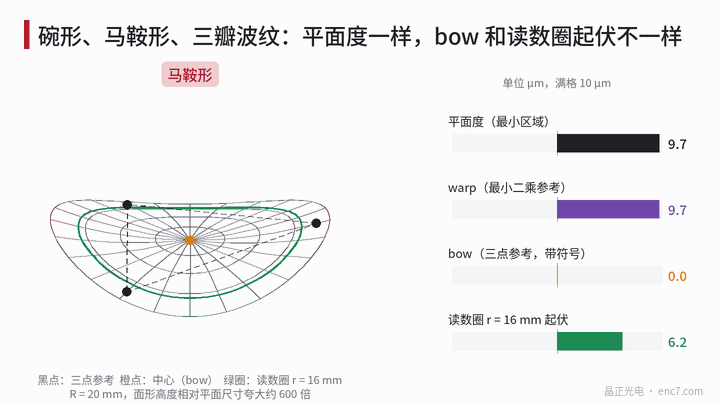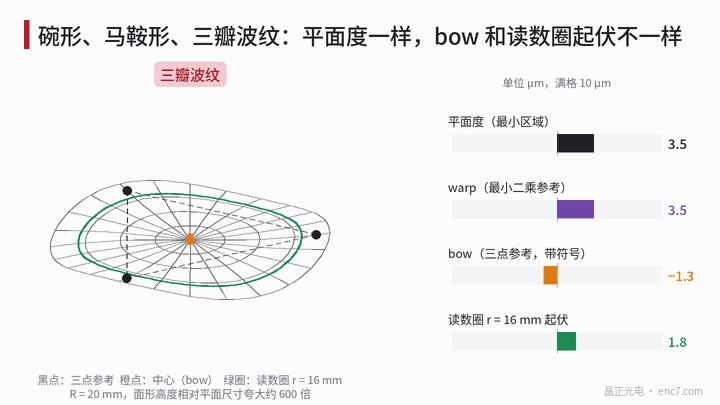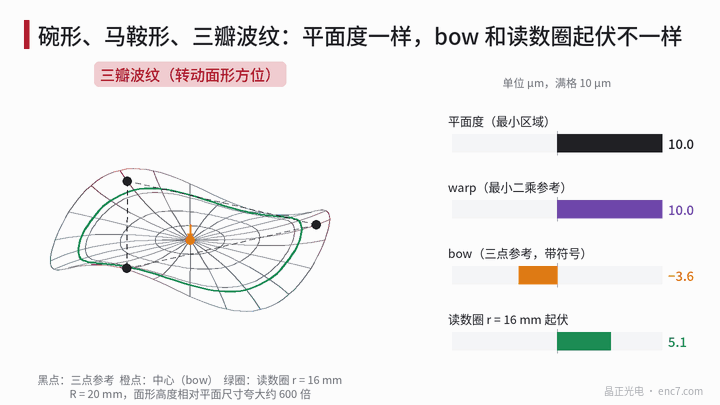
三瓣波纹:平面度 = warp = 2c。三个参考点相隔 120°,正好落在 cos3θ 的同一相位上,参考面水平,bow = −c·(R_ref/R)³·cos3φ,随参考点相对波纹的方位在 ±c·(R_ref/R)³ 之间变化。
取 a·R² = 10 μm、b·R² = 5 μm、c = 5 μm,R_ref = 18 mm,读数圈 r = 16 mm,数值计算结果:
| 面形 | 平面度(最小区域) | warp | bow | 读数圈起伏 |
|---|---|---|---|---|
| 碗形 | 10.0 | 10.0 | −8.1 | 0(整体抬高 6.4) |
| 马鞍形 | 10.0 | 10.0 | 0 | 6.4,每转 2 次 |
| 三瓣波纹 | 10.0 | 10.0 | −3.6 ~ +3.6 | 5.1,每转 3 次 |
单位均为 μm。三个面形的平面度和 warp 完全相同,bow 从 −8.1 到 0 不等。对编码器而言,碗形只改变名义间隙,马鞍形和三瓣波纹才让间隙每转起伏(马鞍形引起的幅值每转起伏两次,详见本文库信号问题图鉴一篇)。
面形不对称时,参考面的取法也会改变结果。例如 z = 5·(r/R)³·cosθ + 3·(r/R)² μm 这样的偏斜碗形,最小区域平面度 4.3 μm,以最小二乘平面为参考的最大最小差 5.4 μm,以三点平面为参考 4.8 μm,相差约四分之一。
自由态、吸附态与自重挠度
吸附态。薄码盘吸在真空吸盘上会被拉平,测得的表面形状主要是厚度变化加吸盘本身的平面度,warp 和 bow 被掩盖。这个状态适合评价接近式曝光时的间隙均匀性,不适合评价装配后的面形。
自由态。放在支撑上测,测到的是固有面形加自重挠度。周边简支的实心圆板,自重下中心挠度为
w = (5 + ν)·q·R⁴ / (64·(1 + ν)·D),q = ρ·g·t,D = E·t³ / (12·(1 − ν²))
其中 t 为厚度,ρ 为密度,E、ν 为弹性模量和泊松比,D 为板的弯曲刚度。挠度按 R⁴/t² 增长。钠钙玻璃(E 约 70 GPa,ν = 0.22,ρ = 2.5 g/cm³)的算例:
| 外径 × 厚度 | 自重挠度 |
|---|---|
| Ø40 × 1.0 mm | 0.04 μm |
| Ø100 × 1.0 mm | 1.7 μm |
| Ø80 × 0.5 mm | 2.7 μm |
| Ø80 × 0.3 mm | 7.6 μm |
| Ø100 × 0.3 mm | 18.6 μm |
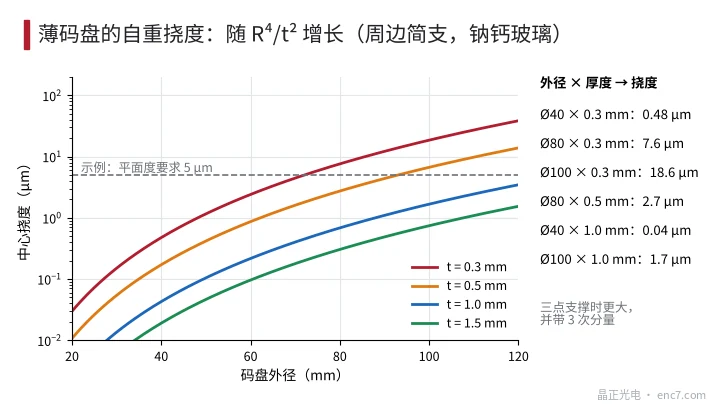
小码盘可以忽略自重,大直径薄码盘则不行。消除的办法是翻面测两次:固有面形翻面后变号,自重挠度方向不变,两次结果按坐标对应相减取一半即可抵消自重,前提是支撑布置相对翻转轴对称。三点支撑时挠度比周边简支大,并带三次分量,要按实际支撑计算。
装到轮毂上以后,码盘中心被夹持、外缘自由。按同样的板理论计算,Ø80 × 0.3 mm 码盘、轮毂 Ø12 mm、轴竖直安装时,外缘自重下垂约 7.5 μm,属于轴对称分量,只改变名义间隙;轴水平安装时重力在盘面内,这一项消失。
标注建议
- 写明术语和评定方法:平面度用最小区域法;若用 warp、bow,注明所依据的标准、参考面取法和三点所在的圆。
- 写明测量状态:自由态(支撑方式、是否扣除自重)或吸附态;同一数值在两种状态下含义完全不同。
- 写明评定区域:整个表面、膜面,还是读数环带。编码器真正需要的是装配后读数半径处的间隙起伏,可直接规定读数圈端跳的峰峰值或其 2 次、3 次分量。
- 薄码盘同时给出 TTV:吸附态平面度主要反映厚度变化,自由态 warp 反映弯曲,两者互补。
工程要点
- 同样 10 μm 的平面度,碗形不产生间隙起伏,马鞍形在 r = 16 mm 处产生 6.4 μm 的每转两次起伏,按平面度卡面形是偏保守的。
- bow 对马鞍形完全失效(恒为零),对三瓣波纹随参考点方位变号,不宜单独作为码盘面形指标。
- 外径 80 mm 以上、厚度 0.5 mm 以下的码盘,自由态测量必须扣除自重挠度,可用翻面法或按实际支撑计算。
- 面形不对称时,最小区域、最小二乘和三点参考的结果可差约四分之一,供需双方要统一评定方法。
- 与读数间隙直接相关的验收量是装配后读数圈的端跳及其各阶分量,面形指标只是它的来料前提。
小结
平面度管一个表面,warp 管中位面的整体弯曲,bow 只看中心一点。同一片码盘可以平面度、warp 都是 10 μm 而 bow 为零。图纸上应写清术语、评定方法、测量状态和评定区域,并把读数圈上的间隙起伏作为最终判据。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。