行业应用深读
SCARA 机器人第一轴:臂长 400 mm 时 1″ 对应末端多少微米
SCARA 末端误差由两关节角误差经力臂放大后合成。本文推出 σ_p = √(r²σ1² + L2²σ2²),把 ±10 μm 分给两轴(3.6″ 与 8.3″),折算到减速比 80 的电机侧编码器,并估算 60° 往复时 205 kHz 的信号频率。
SCARA 的末端重复定位指标是长度量,比如 ±10 μm,编码器的指标却是角度量。两者之间只隔着一个力臂:第一轴到末端 400 mm 时,1″ 就是 400 mm × 4.848×10⁻⁶ = 1.94 μm。本文从这个换算出发,把末端指标分给两个关节,再折回到电机侧编码器,看看它要多细、多准。
角度到末端:雅可比与两轴合成
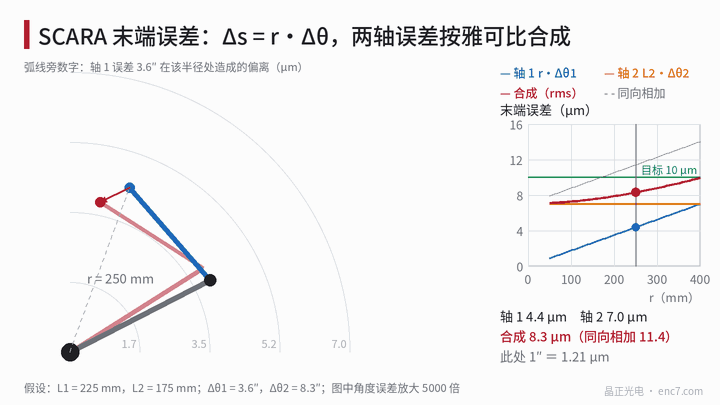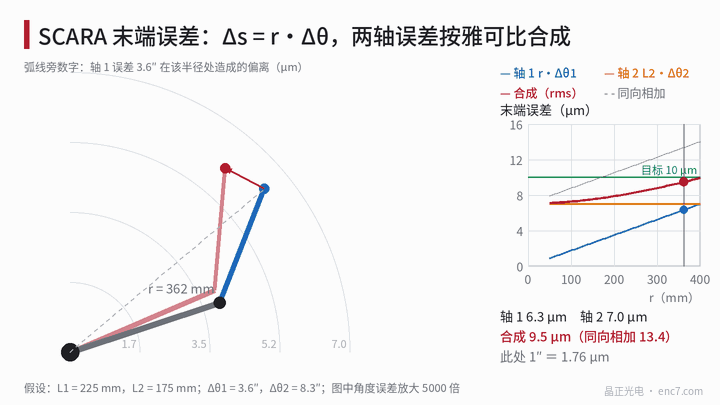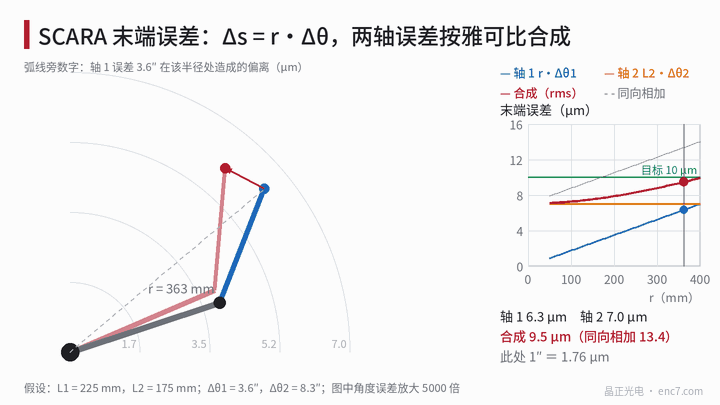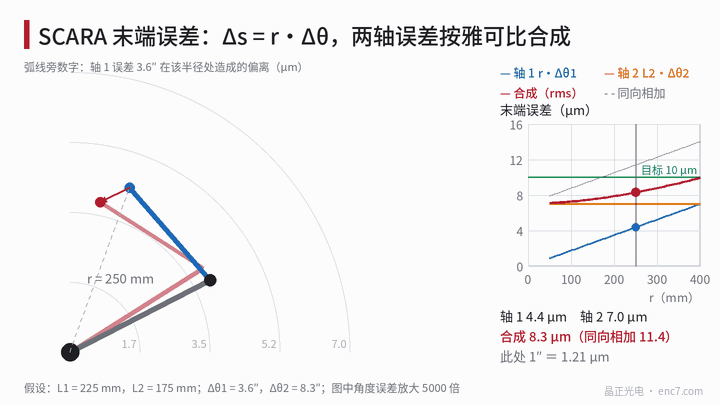
末端位置为 p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)),L1、L2 为两节臂长,θ1、θ2 为两关节角。对两个关节角求偏导:
- ∂p/∂θ1:大小为 r(轴 1 到末端的距离),方向垂直于连线;
- ∂p/∂θ2:大小为 L2,方向垂直于第二节臂。
所以末端误差 Δp = J·Δθ 只有切向分量,没有径向分量。两轴误差独立时,末端误差矢量的方均根为
σ_p = √(r²σ1² + L2²σ2²)
σ1、σ2 为两关节角误差的标准差。两列同向相加的上界是 r·σ1 + L2·σ2,出现在手臂伸直时。σ_p 只与 r 有关,所以误差等值线是以第一轴为圆心的同心圆(图1)。
误差预算:±10 μm 分给两轴
算例取 L1 = 225 mm、L2 = 175 mm,最大 r = 400 mm。把 ±10 μm 视为合成上限,两轴各分 7 μm,平方和为 9.9 μm:
- 轴 1:7 μm ÷ 400 mm → 1.75×10⁻⁵ rad = 3.6″;
- 轴 2:7 μm ÷ 175 mm → 4.0×10⁻⁵ rad = 8.3″。
角度预算与力臂成反比,第二节臂短,允许的角度误差更大。各 r 下的贡献如下:
| r | 轴 1(3.6″) | 轴 2(8.3″) | 合成 | 同向相加 |
|---|---|---|---|---|
| 100 mm | 1.75 μm | 7.0 μm | 7.3 μm | 8.8 μm |
| 200 mm | 3.49 μm | 7.0 μm | 7.9 μm | 10.5 μm |
| 300 mm | 5.24 μm | 7.0 μm | 8.8 μm | 12.3 μm |
| 400 mm | 6.98 μm | 7.0 μm | 9.9 μm | 14.0 μm |
近处轴 2 起主要作用,伸直时两轴相当。需要注意,重复定位关心的是每次到位后的离散,编码器在同一位置上稳定的静态误差不进入重复性,但进入绝对精度;噪声、回差和温漂才是重复性的来源。
折到电机侧:减速比让编码器放松 80 倍
假设轴 1 减速比 N = 80,示例中减速器可重复误差取 2.5″、结构与热漂移取 2.0″,则轴 1 留给编码器相关项的预算为
√(3.6² − 2.5² − 2.0²) = 1.65″
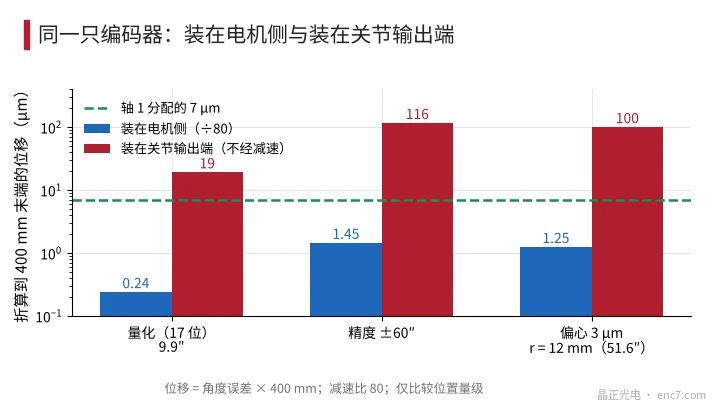
折到电机侧是 1.65″ × 80 = 132″。取 17 位(每计数 9.9″)、2048 线、精度 ±60″、Ø30 mm 码盘 r = 12 mm 偏心 3 μm(一阶误差 51.6″)为例,折算到关节:
| 项目 | 电机侧 | 折到关节 | 折到 400 mm 末端 |
|---|---|---|---|
| 量化 | 9.9″ | 0.12″ | 0.24 μm |
| 精度 | ±60″ | 0.75″ | 1.45 μm |
| 偏心 | 51.6″ | 0.64″ | 1.25 μm |
三项按幅值平方和约 0.99″,小于 1.65″。分辨率的判据可取 q/N ≤ 编码器预算的 1/5,即 q ≤ 26″,16 位(19.8″)即满足。同一只编码器若装在关节输出端(图2),三项分别是 19、116、100 μm,都超出 7 μm;轴 1 改为输出端直接测量时,Ø100 mm 码盘(r = 45 mm)仅偏心一项就要压到 0.36 μm 以内才占满 1.65″,否则要用对径双读数头。
往复运动:信号频率与加速度
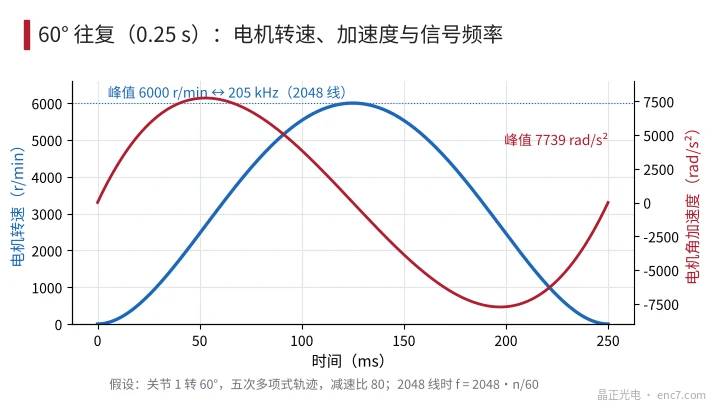
假设关节 1 在 0.25 s 内转 60°,采用五次多项式轨迹。关节峰值角速度 1.875·Δ/T = 7.85 rad/s(75 r/min),峰值角加速度 5.77·Δ/T² = 96.7 rad/s²。乘以减速比 80,电机峰值转速 6000 r/min,峰值角加速度 7739 rad/s²。
2048 线时信号频率峰值 205 kHz(f = N·n/60),转速上升和回落时频率以约 2.5 kHz/ms 的速率变化。跟踪环式细分的失锁条件 f_n ≥ √(N·α)/2π,此时约 634 Hz,环路带宽取其数倍即可。
运动中的路径精度还受采样延时影响:峰值 7.85 rad/s 下 62.5 μs 的延时对应 101″,约 196 μm,需靠补偿处理;这与到位后的重复定位是两件事。
工程要点
- 先用 Δs = L·Δθ 换算:400 mm 处 1″ ≈ 1.94 μm,175 mm 处 1″ ≈ 0.85 μm,角度预算与力臂成反比。
- 两关节误差独立时按 √(r²σ1² + L2²σ2²) 合成;手臂伸直时 r 最大,且两列同向,是最不利的姿态。
- 减速比 80 时,电机侧 17 位、精度 ±60″ 的编码器折到末端只有约 1 μm,远小于减速器和结构项,不必追求更高分辨率。
- 区分重复性与绝对精度:重复性看噪声、回差、温漂,绝对精度才看偏心和刻划误差。
- 若轴 1 取消减速、直接在输出端测角,码盘偏心和精度要求都收紧约 80 倍,应采用大直径码盘和对径双读数头。
- 高加速往复下按 f = N·n/60 核算前端带宽,并按 √(N·α)/2π 核算跟踪环带宽。
小结
SCARA 把末端微米指标换成关节角秒指标,换算系数就是力臂:400 mm 处 1″ 约 1.94 μm。两轴合成按各自力臂的平方和开方,示例中末端 ±10 μm 对应轴 1 的 3.6″ 和轴 2 的 8.3″。有了减速比,电机侧编码器的分辨率和精度要求放宽两个数量级,难点转到减速器重复性、热漂移和延时补偿上。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。