行业应用深读
全电动注塑机:注射螺杆的位置分辨率与保压切换精度
全电动注塑机用伺服电机经滚珠丝杠推动螺杆。本文算出导程 20 mm、2²⁰ 计数时 19 nm 的分辨率,说明速度—压力切换点的注射量偏差 ΔV = A·v·T_d 主要由采样延迟决定,给出延迟与抖动的允许值,并对比编码器之外的弹性与热误差。
全电动注塑机的螺杆由伺服电机经滚珠丝杠推动,注射速度可达数百 mm/s。充填末段从速度控制切换到压力控制的位置,决定了每一模进入型腔的熔体量,所以注射量的重复性在相当程度上就是切换点的位置重复性。这对电机上的编码器意味着什么?结论有点反直觉:分辨率几乎没有压力,真正吃紧的是时间。
位置分辨率:远超需要
设电机与丝杠直连,导程 20 mm,编码器每转 2²⁰ = 1 048 576 个计数,则
每计数位移 = 20 mm ÷ 1 048 576 = 19.07 nm
Ø40 mm 螺杆截面积 A = π·20² = 1256.6 mm²,位移 Δx 对应的体积 ΔV = A·Δx。切换位置差 0.01 mm 就是 12.6 mm³,相当于 524 个计数,而 1 个计数只对应 0.024 mm³。若制品体积为 5 cm³,12.6 mm³ 约占 0.25%,这是把偏差全部算作充填量的上限估计,保压阶段会补偿一部分。
要把位置量化压到 0.01 mm 的 1/10(1 μm),每转只需 20 mm ÷ 1 μm = 20 000 个计数,15 位即可。编码器精度 ±100″ 折到丝杠上为 100/1 296 000 × 20 mm = 1.5 μm,同样不是主项。
采样延迟:位置误差等于速度乘延迟
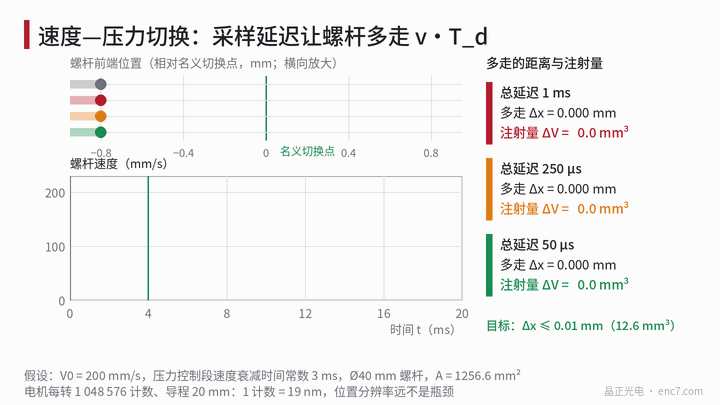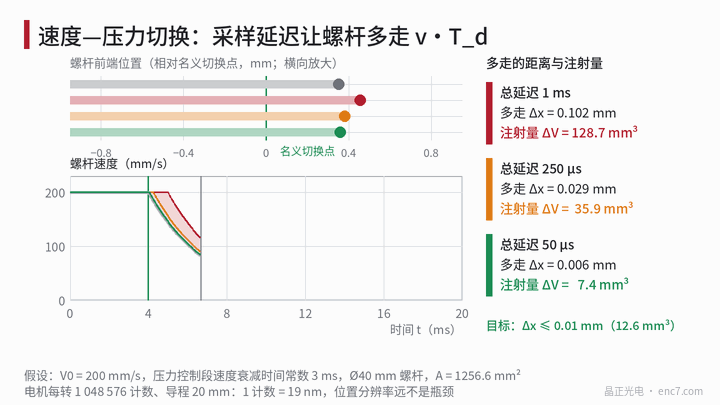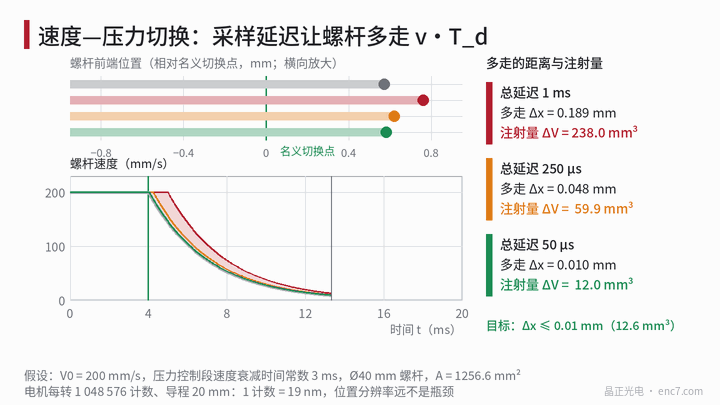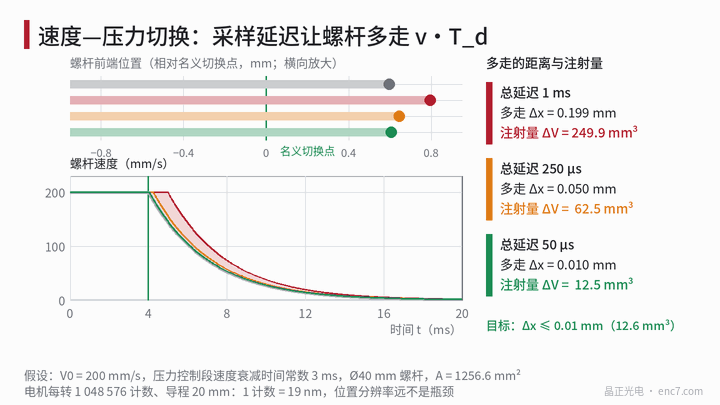
螺杆以速度 v 前进,控制器从到达切换位置到实际切换,总延迟为 T_d,则切换晚了
Δx = v·T_d,ΔV = A·v·T_d
T_d 由三段串联:编码器接口传输(串行帧数十位、时钟 10 MHz 时约数微秒)、驱动器位置环的采样周期(常见 62.5–125 μs)、控制器扫描周期(毫秒级)。A = 1256.6 mm² 时的结果如下:
| 总延迟 T_d | Δx(100 mm/s) | Δx(200 mm/s) | Δx(300 mm/s) | ΔV(200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0.001 mm | 0.002 mm | 0.003 mm | 2.5 mm³ |
| 50 μs | 0.005 mm | 0.010 mm | 0.015 mm | 12.6 mm³ |
| 125 μs | 0.0125 mm | 0.025 mm | 0.0375 mm | 31.4 mm³ |
| 250 μs | 0.025 mm | 0.050 mm | 0.075 mm | 62.8 mm³ |
| 1 ms | 0.100 mm | 0.200 mm | 0.300 mm | 251 mm³ |
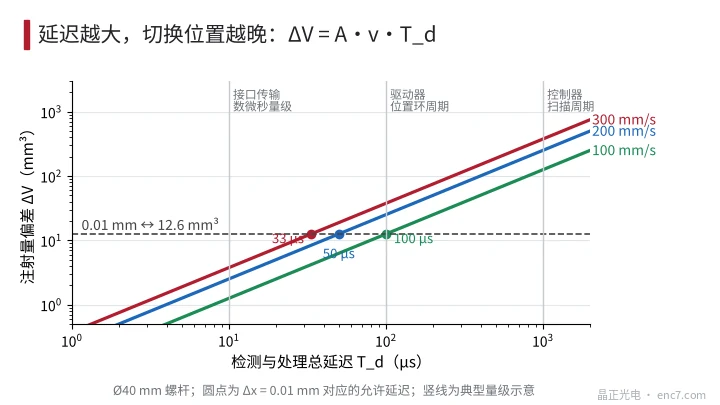
可见 1 ms 级的控制器扫描周期完全不能用来判断切换,位置比较必须放在驱动器或硬件里。
补偿之后剩下什么
延迟的平均值可以补偿:按估计速度提前触发,在 x_s − v·T_d 处切换。补偿后剩下的是延迟的抖动,抖动一般取 Δx 允许值的 1/3:
ΔT_j ≤ 0.0033 mm ÷ 200 mm/s = 17 μs
驱动器位置环若每 62.5 μs 判断一次,判断时刻相对到位时刻均匀分布,200 mm/s 下峰峰值 12.5 μm,已经超过 10 μm;125 μs 则是 25 μm。所以切换应由硬件位置比较完成:编码器信号进入计数器,与比较寄存器相等时直接触发,延迟只剩几微秒。
速度估计也要看量化。速度环按 62.5 μs 差分时,17 位编码器的速度量化为 0.153 μm ÷ 62.5 μs = 2.4 mm/s(占 200 mm/s 的 1.2%),20 位为 0.3 mm/s(0.15%)。2²⁰ 的意义是速度平滑,而不是位置。
编码器之外的误差
编码器看到的是电机转角,螺杆的真实位置还包括传动链:
- 轴向弹性:假设切换时熔体压力 80 MPa,螺杆受力 80 MPa × 1256.6 mm² = 100.5 kN;若丝杠、轴承和机架的轴向刚度合计 1.5 kN/μm,变形 67 μm,压力波动 ±10% 就是 ±6.7 μm。
- 热伸长:钢制丝杠约 11–12×10⁻⁶/K,100 mm 行程、温升 10 K 伸长约 11.5 μm。
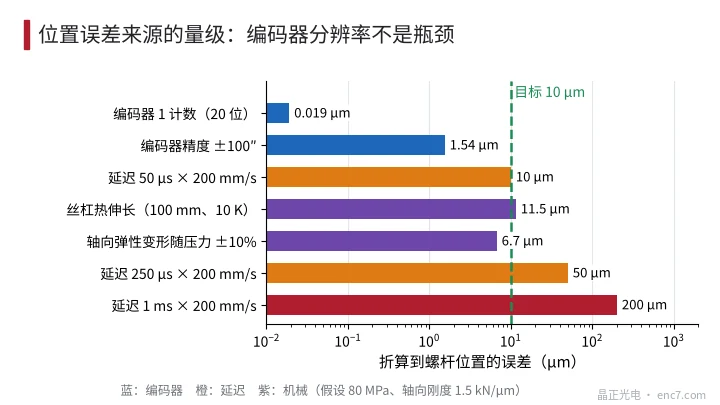
这两项都与编码器分辨率无关,只能靠压力补偿、定期回零或在螺杆上直接测位置来处理。
工程要点
- 位置量化只需小于 0.01 mm 的 1/10,15 位即可,20 位的价值在于速度环的平滑。
- 按 T_d ≤ 允许 Δx ÷ v 核算:0.01 mm、200 mm/s 对应 50 μs;切换判断放在驱动器或硬件位置比较中。
- 补偿平均延迟后,抖动按允许值 1/3 控制,200 mm/s 下约 17 μs。
- 编码器接口的传输时间和刷新周期要计入 T_d,串行协议的采样时刻应与控制周期同步。
- 弹性和热伸长用压力补偿或回零处理,80 MPa、1.5 kN/μm 的示例就有 67 μm 的变形。
- 电机端温度高且有冲击,码盘基材和读数头要按温度和振动选型。
小结
注射螺杆的位置要求是 0.01 mm 量级,而 20 位编码器已能分辨 19 nm。切换点的偏差由 v·T_d 决定,200 mm/s 下 50 μs 的延迟就用掉全部允许量,1 ms 的扫描周期会多注射约 251 mm³。要做到注射量重复,应缩短并稳定判断延迟,并正视编码器看不到的传动链弹性与热伸长。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。