行业应用深读
并联拣选机器人:每分钟 150 次拾放下的编码器带宽
并联拣选机器人每分钟 150 次拾放,主动臂的难点是加速度而不是转速。本文按门形轨迹算出臂侧峰值 8.5 rad/s、419 rad/s²,推导延迟误差 ω·T_d 与补偿后的 ½α·T_d²,给出对通信周期、细分位数和码盘粘接刚度的要求。
并联拣选机器人的典型指标是每分钟 150 次拾放,周期 0.4 s,每次先抬起 25 mm,横移 305 mm,再下降 25 mm。主动臂的转速并不高,但要在几十毫秒内完成加速和换向,角加速度很大。这时编码器带宽的含义变了:不是信号频率,而是数据从采样到被使用的延迟。
从门形轨迹到关节:ω 与 α
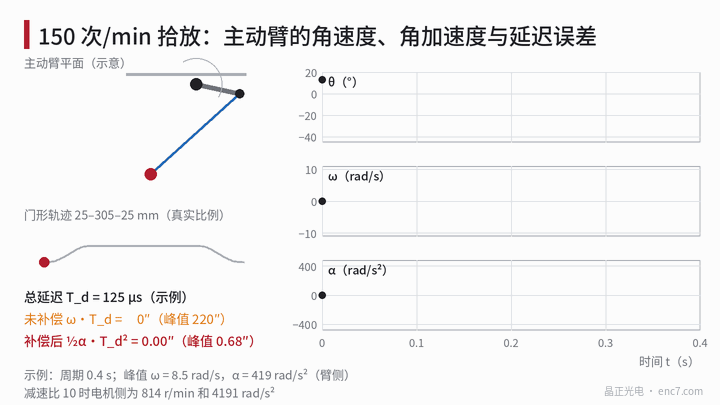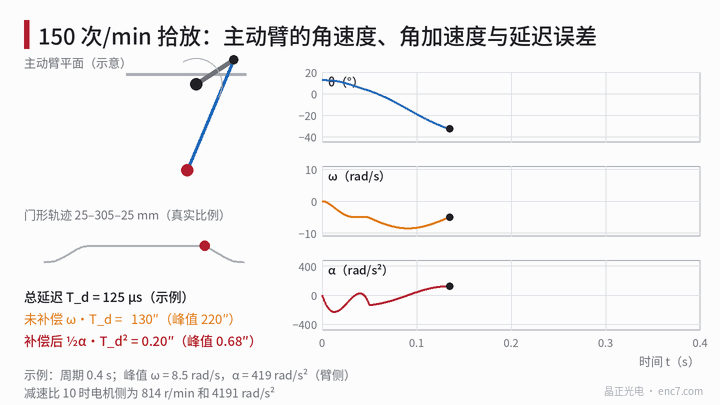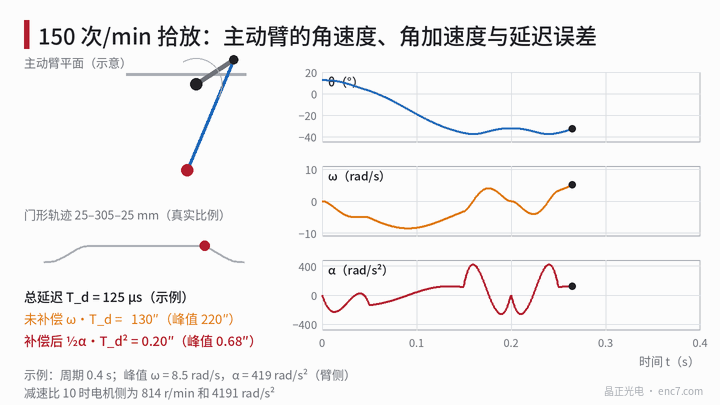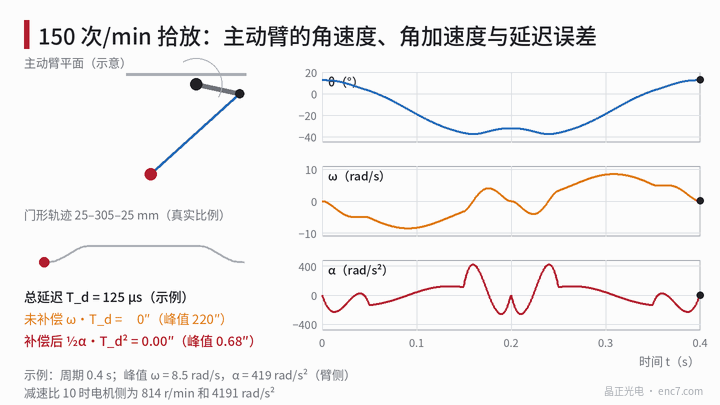
取单根主动臂的平面简化模型(示例参数):基座半径 0.20 m,动平台半径 0.05 m,主动臂 a = 0.30 m,从动臂 b = 0.80 m,抓取面在肩部下方 0.6 m。去程 0.2 s:水平方向 305 mm 按五次多项式运动,起止各用 1/4 时间完成 25 mm 抬升和下降;回程时间反演。由逆运动学数值求导,对在运动平面内的那根臂得到:
- 臂角在 +12.6° 到 −37.4° 之间摆动,共 50°;
- 峰值角速度 8.5 rad/s(81 r/min),出现在去程中点附近;
- 峰值角加速度 419 rad/s²,出现在去程后段,下降与横向减速叠加处。
另两根臂约为 4.7 rad/s 和 312 rad/s²。末端峰值速度约 2.9 m/s,加速度约 7 g。设减速比 i = 10,则电机侧峰值转速 814 r/min,角加速度 4191 rad/s²。2048 线码盘在 814 r/min 下的信号频率只有 27.8 kHz,线数的限制来自别处。
延迟误差:两个公式
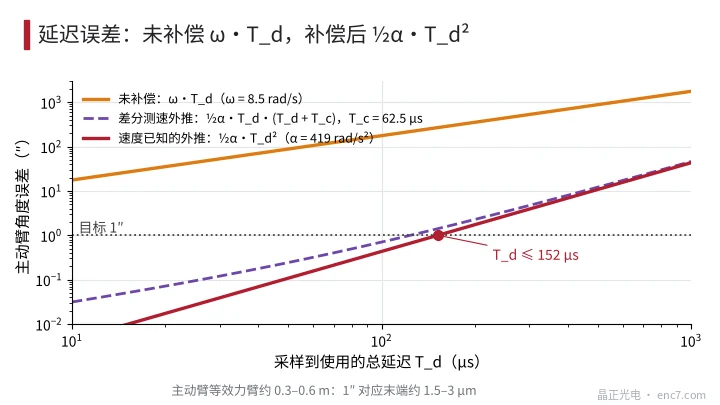
设位置数据从采样到被控制器使用经过的总延迟为 T_d,臂角为 θ(t)。直接使用旧数据,误差为
θ(t) − θ(t − T_d) ≈ ω·T_d
若用速度做一阶外推补偿,泰勒展开后剩下
e = ½·α·T_d²
其中 ω、α 为臂角速度、角加速度。延迟越长,加速度越大,补偿越必要:
| T_d | 未补偿 ω·T_d | 补偿后 ½α·T_d² |
|---|---|---|
| 62.5 μs | 110″ | 0.17″ |
| 125 μs | 220″ | 0.68″ |
| 250 μs | 440″ | 2.7″ |
| 500 μs | 880″ | 10.8″ |
主动臂等效力臂约 0.3–0.6 m,220″ 对应末端 0.3–0.6 mm,补偿后 0.68″ 约 1–2 μm。以残差 ≤ 1″ 为目标,T_d ≤ √(2·1″/α) = 152 μs。若速度由两点差分得到,速度本身落后半个采样周期,残差变为 ½·α·T_d·(T_d + T_c),T_c 为采样周期。T_c = 62.5 μs 时,T_d 要降到 124 μs。
对通信周期、细分和线数的要求
通信周期:T_d 包含数据的最大年龄(一个通信周期)、接口传输和处理时间。62.5 μs 周期加上 60 μs 的传输与处理,约 122 μs,刚好满足上面的 124 μs;若周期放宽到 250 μs,补偿后也要 2.7″ 以上。
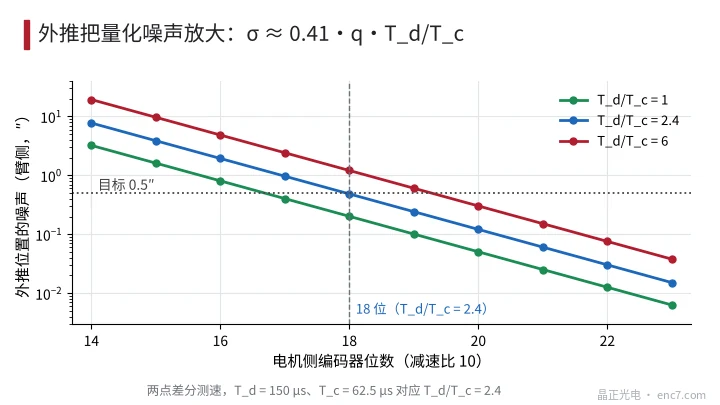
细分位数:外推把量化噪声放大。两点差分的速度噪声为 σ_v ≈ 0.41·q/T_c,外推到 T_d 后,由它引入的位置噪声为 0.41·q·T_d/T_c。T_d/T_c = 2.4 时,要使臂侧噪声小于 0.5″,电机侧 q 须不大于 0.5″ × 10 / (0.41 × 2.4) = 5.1″,即至少 18 位(4.9″)(图3)。取 2048 线时细分 128 倍就到 18 位,信号质量要求很低。
线数:频率只有 27.8 kHz,线数不受前端带宽限制,可按信号质量、节距和成本选择,不必追求高线数。
往复振动:码盘与轮毂的连接
电机侧码盘随转子经历 4191 rad/s² 的角加速度,每年约 4×10⁷ 次往复(按每秒 2.5 个周期、每天 16 h、每年 300 天估算)。取 Ø30 mm、厚 1 mm、孔 Ø8 mm 的玻璃码盘,质量 1.64 g,转动惯量 J = 2.0×10⁻⁷ kg·m²,峰值惯性力矩 8.3×10⁻⁴ N·m。粘接环半径 5 mm、宽 2 mm、胶厚 50 μm,剪应力只有约 2.6 kPa,远低于胶的强度,疲劳不是主要风险。
真正影响精度的是粘接层的扭转柔度。扭转刚度 k_t = G·A·r²/h,码盘相对轮毂滞后 φ = J·α/k_t:
| 胶 | 剪切模量 | 电机侧滞后 | 折到臂侧 | 谐振频率 |
|---|---|---|---|---|
| 刚性环氧 | 1.2 GPa | 0.005″ | 可忽略 | 约 69 kHz |
| 柔性胶 | 50 MPa | 0.11″ | 0.01″ | 约 14 kHz |
| 硅胶 | 0.5 MPa | 10.9″ | 1.09″ | 约 1.4 kHz |
加速度变化的频率只有几赫兹到几十赫兹,远低于谐振,滞后可按准静态计算。软硅胶粘接的码盘滞后已与 1″ 的目标同量级,且随加速度变化,无法靠一次标定扣除;中等模量以上的胶则可以忽略。
工程要点
- 先由轨迹算臂侧峰值 ω、α,再按 e = ½·α·T_d² ≤ 目标,反推总延迟 T_d。
- T_d 包含通信周期、传输与处理,采用差分测速时再计入 T_c 项,周期宜不超过 62.5 μs。
- 电机侧细分到 18 位以上,用 q·T_d/T_c 核算外推噪声,位数每加 1 位噪声减半。
- 线数由信号质量和节距决定,27.8 kHz 的频率对前端没有压力。
- 码盘粘接用中等模量以上的胶,核算 φ = J·α/k_t,软硅胶在高加速度下会产生角秒级滞后。
- 抓取等关键时刻的位置要用同一时刻锁存的数据,避免各轴延迟不同造成末端偏差。
小结
高加速往复的拣选机器人,对编码器的要求是低而稳定的延迟:延迟决定误差,补偿后剩下 ½α·T_d²,T_d 以 150 μs 量级为界。通信周期约 62.5 μs、电机侧 18 位以上细分、中等模量的码盘粘接,就能把编码器相关的动态误差压到 1″ 以内;信号频率反而不是限制。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。