行业应用深读
AGV 驱动轮里程计:轮径、编码器线数与航位推算误差
差速 AGV 用驱动轮编码器做航位推算。本文算出轮径 150 mm、减速比 20、1000 线时 5.89 μm 的分辨率,比较量化误差(10 m 处 0.24 mm)与 0.5% 轮径差(0.5 m)的悬殊,给出分辨率的合理区间和标定重点。
差速 AGV 的航位推算只用两只驱动轮的编码器:每个采样周期取左右轮的位移,由它们的差得到航向变化。选型时常有一个疑问:电机编码器线数是不是越高,里程计越准?先把误差按来源分开,答案是否定的。
模型:转角误差怎样变成横向偏差
设左右轮位移增量为 Δs_L、Δs_R,轴距为 b,则
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
其中 Δs 为车体前进量,Δψ 为航向变化。航向误差 ψ_err 在之后每前进 s,横向偏差就增加 ψ_err·s。两类误差的性质不同:
- 有界误差:编码器量化。计数是累加量,不会丢失,每个轮子的累计位移误差始终不超过 ±1 个计数,航向误差有界,横向偏差只随距离线性增长。
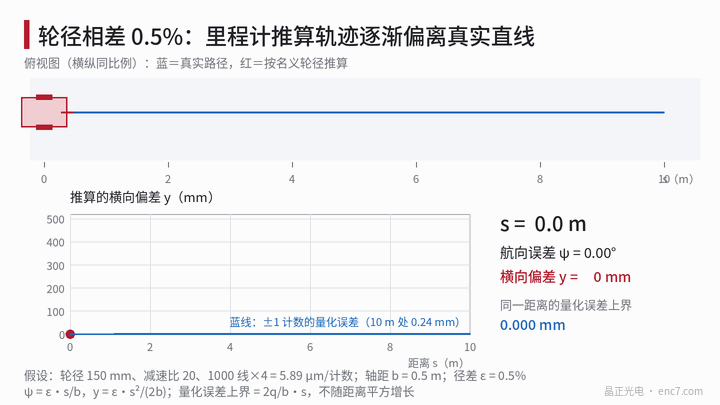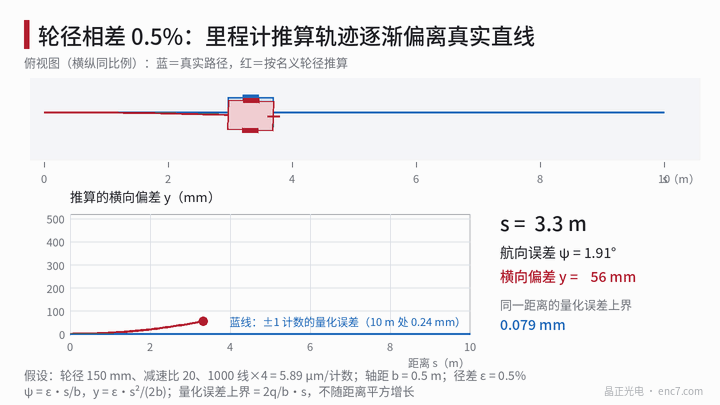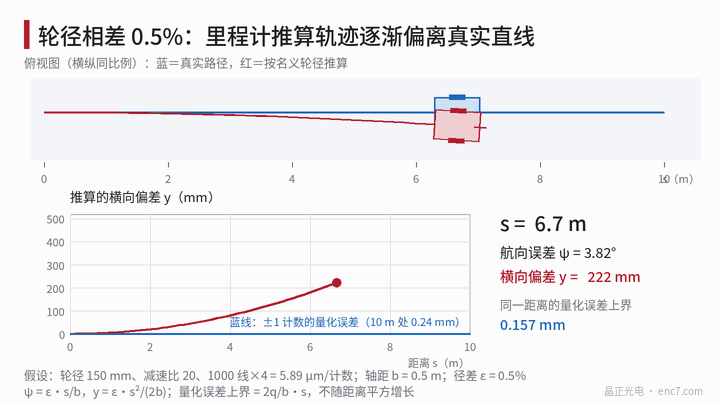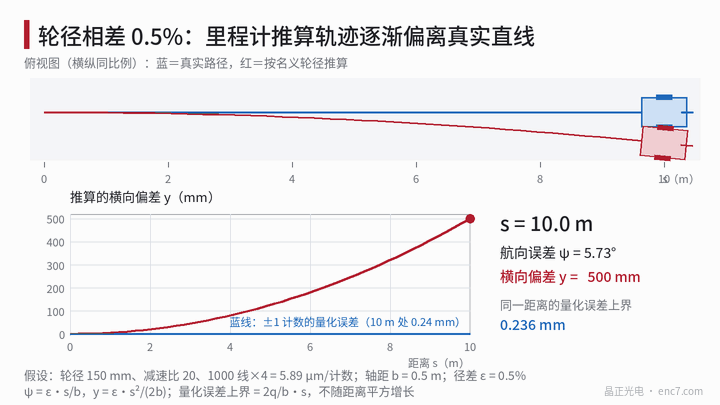
- 累积误差:两轮每转的行程不同,比如轮径差、轴距有效值偏差。航向误差本身随距离增长,横向偏差按距离平方增长。
量化误差:5.89 μm 的分辨率
算例:轮径 150 mm(周长 471.2 mm),减速比 20,1000 线电机编码器四倍频,则
每轮转计数 = 4000 × 20 = 80 000,每计数 = 471.2 mm ÷ 80 000 = 5.89 μm
两轮各有 ±1 个计数的偏差,轴距取 0.5 m,航向误差上界 Δψ = 2 × 5.89 μm ÷ 0.5 m = 2.36×10⁻⁵ rad(4.9″)。直行 10 m 后横向偏差上界为 2.36×10⁻⁵ × 10 m = 0.24 mm。
轮径差:二次增长
两轮直径相差 ε 时,若真实路径是直线,两轮实际滚过的路程相同,而按名义轮径推算,左右轮路程之差为 ε·s,所以
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
其中 y 为推算位置与真实路径的横向偏差。ε = 0.5%(150 mm 轮径上约 0.75 mm 的直径差,例如磨损不均)、b = 0.5 m 时,10 m 处 ψ = 0.1 rad(5.7°),y = 0.5 m。反过来,若按名义轮径控制两轮走相同的计数,真实路径就会弯成半径 b/ε = 100 m 的圆弧,偏差大小相同。b = 0.5 m 时 y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0.1% | 4 mm | 25 mm | 100 mm | 400 mm |
| 0.5% | 20 mm | 125 mm | 500 mm | 2000 mm |
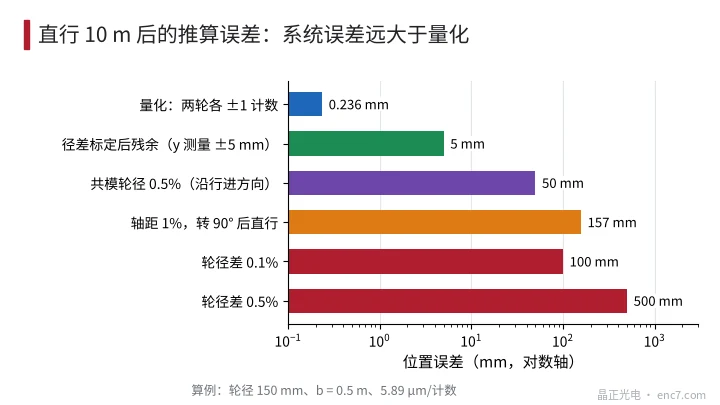
10 m 处各项误差的大小见图2。0.5% 的径差比量化误差大约 2100 倍;轴距有效值偏 1%,转 90° 后航向多出 0.9°,直行 10 m 偏 157 mm;两轮同时偏小 0.5% 不影响航向,只在行进方向上造成 50 mm 的距离误差。
分辨率的合理区间
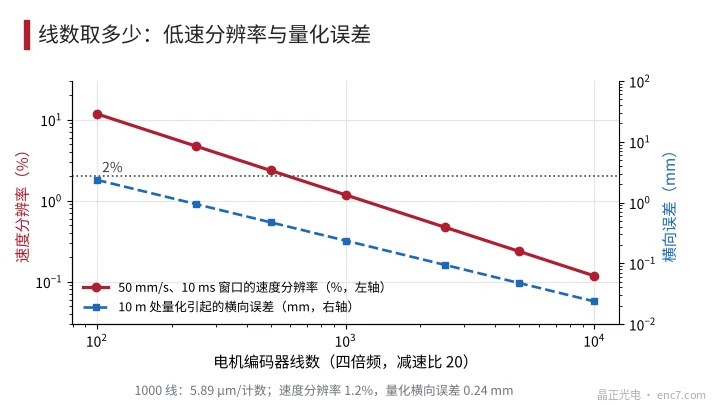
分辨率的下限由低速测速决定,不由里程计决定。最低行驶速度取 50 mm/s,测速窗口 10 ms,窗口内走过的计数为 0.05 × 0.01 ÷ 5.89 μm = 85 个,速度分辨率约 1.2%。若要求不低于 2%(至少 50 个计数),每计数不大于 10 μm,即每轮转不少于 47 100 个计数,对应四倍频、减速比 20 的编码器约 590 线以上。取 1000 线时 1.2%,500 线时 2.4%(图3)。
上限没有意义:线数再增加,量化引起的横向误差从 0.24 mm 降到 0.02 mm,对比 0.5 m 的系统偏差毫无影响。若电机本来就用 17–23 位编码器,直接取用即可,不必为里程计专门提高。更低速度下改用测脉冲间隔的方法(M/T 法),可以在不增加线数的情况下提高速度分辨率。
校准的重点
- 轮径差:让 AGV 在不修正航向的条件下直行 10 m,测量实际路径相对直线的横向偏差 y,则 ε = 2·b·y/s²。起始航向误差会带来线性项,宜在多个距离点上做二次拟合。y 的测量误差为 ±5 mm 时,ε 的不确定度为 2 × 0.5 × 0.005 ÷ 100 = 0.005%。标定后在距离 s 上的残余偏差约为 ±5 mm × (s/10 m)²。
- 轴距有效值:原地旋转若干圈,用外部基准(如固定靶标)测量实际转角,与推算转角比较得到修正系数。
- 随时间的变化:聚氨酯轮的轮径随磨损、载荷和温度改变,应定期重标,或用陀螺仪给出航向并在线估计径差。
- 打滑:编码器在电机侧,打滑和轮面蠕动看不见,需用地标或激光定位周期性修正。
工程要点
- 先算误差来源的数量级:量化 0.24 mm,轮径差 0.5% 即 0.5 m,优化对象是后者。
- 每计数 5–10 μm 的分辨率对里程计已足够,1000 线、5.89 μm/计数是合理起点。
- 线数下限按最低速度下测速窗口内至少 50 个计数确定,约 590 线(减速比 20、四倍频)。
- 用 10 m 直行测横向偏差标定径差:ε = 2·b·y/s²,±5 mm 的测量精度对应 0.005%。
- 左右轮选用同批次、同磨损状态的轮子,并定期复核径差,0.1% 的差就有 100 mm 的 10 m 偏差。
- 里程计只管短时间的相对位置,长距离靠陀螺仪或地标修正。
小结
驱动轮里程计的误差由系统项主导:量化有界,10 m 处只有 0.24 mm;轮径差使横向偏差按距离平方增长,0.5% 就是 0.5 m。编码器分辨率取到 5–10 μm/计数已经足够,高线数不会改善里程计,值得投入的是径差和轴距的标定,以及用陀螺仪或地标做定期修正。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。