行业应用深读
蜗轮数控转台的全闭环:大直径码盘与电机端编码器对比
蜗轮转台的电机端编码器量到的是蜗杆转角,蜗轮齿距和啮合间隙都在它的视野之外。本文按示例参数算出半闭环 U 约 22″、全闭环约 1.9″,并给出 Ø200 mm 码盘的线数、双读数头与双环控制要点。
蜗轮蜗杆转台以大减速比换来大扭矩和自锁,成本也低。常见做法是把编码器装在电机尾部(半闭环):电机转 90 圈,台面转 1 圈,台面角度由电机角度除以 90 推算。编码器本身很准,问题在于它量到的不是台面。
半闭环量到的是什么
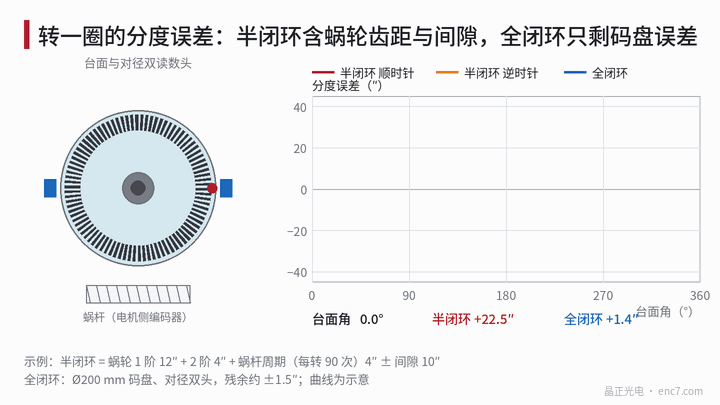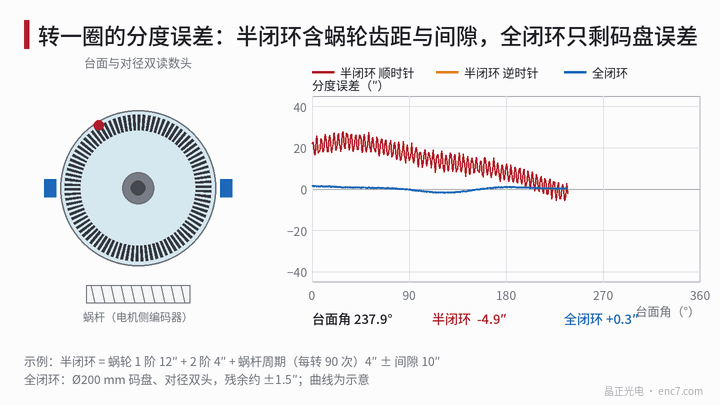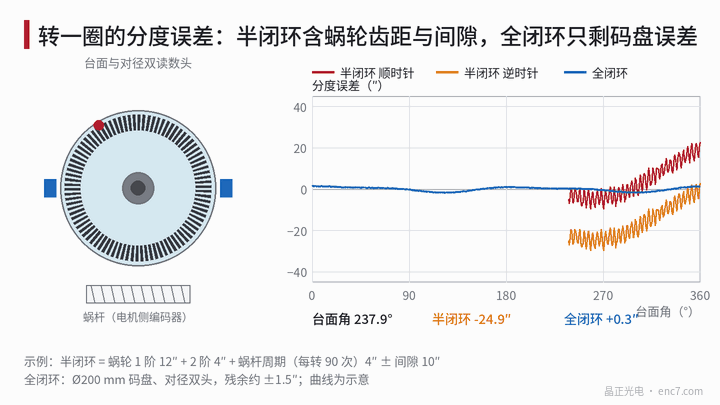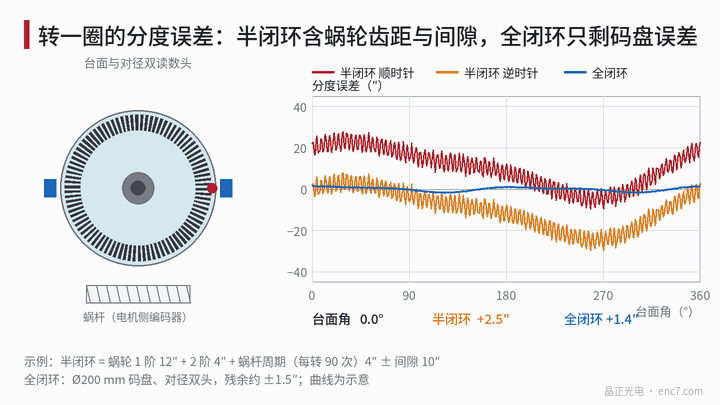
台面实际角度 = 电机角度 ÷ i + 传动链误差,i = 90。传动链误差包含:
- 蜗轮齿距误差:蜗轮安装偏心和加工误差使台面每转出现 1 次、2 次的起伏,通常是最大的一项;
- 蜗杆周期误差:蜗杆每转一次重复一次,台面每转重复 90 次;
- 啮合间隙:趋近方向不同,台面停在不同位置;
- 弹性与热变形:蜗杆轴向窜动、扭转弹性,以及温度对中心距的影响。
电机编码器自身的误差被除以 90:±60″ 只剩 0.67″。分辨率更不是问题,23 位编码器折到台面每计数 360° × 3600 ÷ (2²³ × 90) = 0.0017″。半闭环的瓶颈不在编码器的好坏,而在传动链。
全闭环:把码盘装在台面上
Ø200 mm 码盘装在台面转子上,读数半径取 r = 95 mm,则 1 μm 偏心对应 1 μm ÷ 95 mm = 2.17″,2 μm 就是 4.34″。对径布置两个读数头,两端读数平均,偏心和其他奇数阶误差基本抵消,残余按 5% 计(示例假设)为 0.22″(图3)。表中是各项的标准不确定度,正弦分量取幅值 ÷ √2,均匀分布取半宽 ÷ √3:
| 误差源(示例) | 半闭环 | 全闭环 |
|---|---|---|
| 蜗轮 1 阶(幅值 12″) | 8.49″ | 反馈修正 |
| 蜗轮 2 阶(4″) | 2.83″ | 反馈修正 |
| 蜗杆周期(4″) | 2.83″ | 反馈修正 |
| 反向间隙(±10″) | 5.77″ | 在环内 |
| 电机编码器 ±60″ ÷ 90 | 0.38″ | — |
| 码盘刻划 2 阶、4 阶(1.2″、0.5″) | — | 0.85″、0.35″ |
| 偏心残余 5%、细分、量化噪声 | — | 0.15″、0.08″、0.13″ |
| 合成 u_c / 扩展 U(k = 2) | 11.0″ / 22.0″ | 0.94″ / 1.9″ |
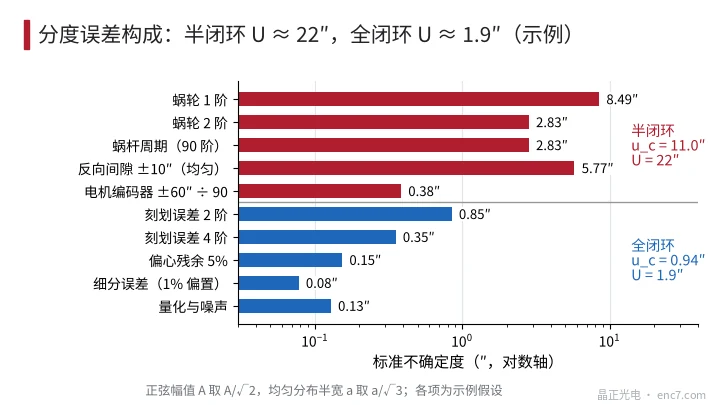
全闭环并不让蜗轮变准,而是让位置环直接用台面角度:蜗轮多走或少走多少,电机就补多少,所以到位后的误差由码盘决定。这个结论对到位后的静态位置成立;运动中的蜗杆周期误差若频率高于位置环带宽,仍会表现为速度波动。
线数、细分与读数头数量
大直径码盘不必追求高线数:取 18 000 线,节距 2π × 95 mm ÷ 18 000 = 33.2 μm;细分 256 倍,每转 4 608 000 个计数(约 22 位),每计数 0.28″,台面 60 r/min 时信号频率只有 18 kHz。1% 的信号偏置造成的细分误差为 72″ × 0.01 ÷ 2π = 0.11″。节距大也使读数头间隙宽松,若采用衍射成像类的读数头,p²/λ 量级约 1.2 mm(λ 取 0.9 μm 估算,具体以所选读数头的间隙公差为准)。
读数头数量:N 个等间隔读数头取平均,只剩 N 的整数倍阶误差。2 个头剩 2、4 阶,示例 U 为 1.9″;4 个头剩 4、8 阶,同一组示例数据 U 约 0.8″,代价是更多的读数头、支架和对中调整。若定位目标在几角秒量级,2 个头通常足够。
双环控制:回差在环内
- 速度环用电机端编码器,位置环用台面编码器:电机端信号没有间隙和蜗杆弹性,适合高带宽速度环;位置环若包含间隙与柔度,相位裕量下降,停止点附近可能出现幅度与间隙同量级的往复(极限环)。
- 减小环内非线性:蜗杆预紧或双导程蜗杆调整间隙,位置环带宽按机械谐振频率的几分之一设定(常见经验约 1/3,须以实测为准),低速时限制积分。
- 偏差监控:把电机角 ÷ i 与台面角之差作为诊断量,正常值在传动误差与间隙的包络内(示例约 ±40″),超限就说明联轴器打滑、码盘松动或编码器故障。
安装与对比方案
- 码盘直接固定在台面转子或主轴法兰上,经过细长轴或联轴器的安装会把扭转弹性带进测量,不再是台面角度。
- 读数头固定在不转的底座上,间隙、偏摆按读数头说明调整,支架的热漂移同样会成为误差,直驱转台的通用做法可以参考库内相关文章。
- 不改结构时可做半闭环的分度补偿表:用标准器测一圈,把重复的蜗轮误差写入补偿表。它只能补偿重复的部分,间隙以及随温度、磨损和润滑变化的误差仍留在里面。
工程要点
- 先判断误差在哪里:电机端编码器折到台面只有零点几角秒,半闭环的误差来自蜗轮、蜗杆和间隙,示例 U 约 22″。
- 台面精度要求高于半闭环能给出的水平(示例 22″)时,考虑全闭环:Ø200 mm 码盘、对径双头,示例 U 约 1.9″。
- 线数按节距和信号质量取,18 000 线 × 256 细分约 0.28″,信号频率低,不必追求更高线数。
- 两端读数平均去掉奇数阶,4 个头再去掉 2 阶;码盘偏心每 1 μm 约 2.2″,装配后需测偏心。
- 速度环放电机端,位置环放台面端,监控两路之差,间隙在环内要预紧并限制积分。
- 码盘直接装在台面上,不经联轴器和细长轴。
小结
蜗轮转台的半闭环把误差留在了传动链里:蜗轮齿距、蜗杆周期和间隙一起使示例的分度不确定度达到 22″,电机编码器再准也看不到。把 Ø200 mm 码盘装到台面上并用对径双读数头,同一台转台降到约 1.9″,随之而来的是环内间隙引起的稳定性问题,要靠预紧、速度环与位置环分设和偏差监控来处理。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。