行业应用深读
晶圆搬运机器人:放片重复性 ±0.1 mm 对关节编码器的要求
放片重复性 ±0.1 mm、臂展 700 mm 时,θ 轴的总角度预算只有 29.5″。本文按示例扣除减速器与结构误差,推出编码器相关项约 10″,对比电机侧与输出端方案,并估算洁净室里胶的出气上界(0.1 g 约 1.4 nm)。
晶圆搬运机器人把 300 mm 晶圆从晶圆盒送到工艺腔,放片位置的重复性常提到 ±0.1 mm。关节在中心、晶圆在臂的末端,θ 轴的角度误差被臂展放大成位置偏差,所以放片指标要先换算成角度预算,才能提出对编码器的要求。
从 ±0.1 mm 到角度预算
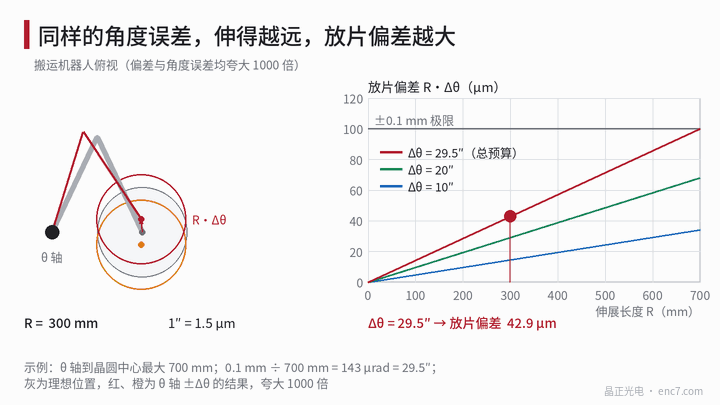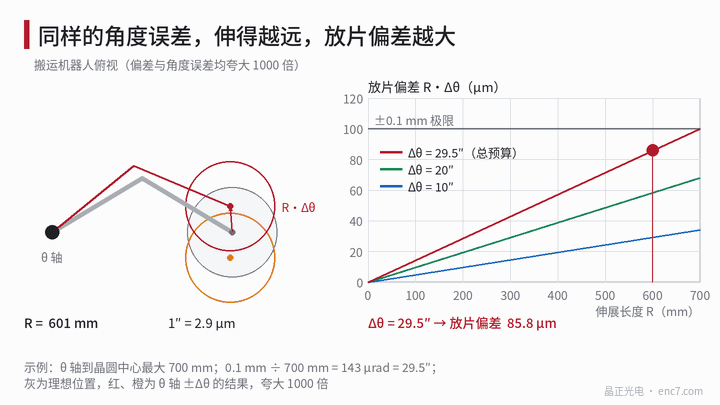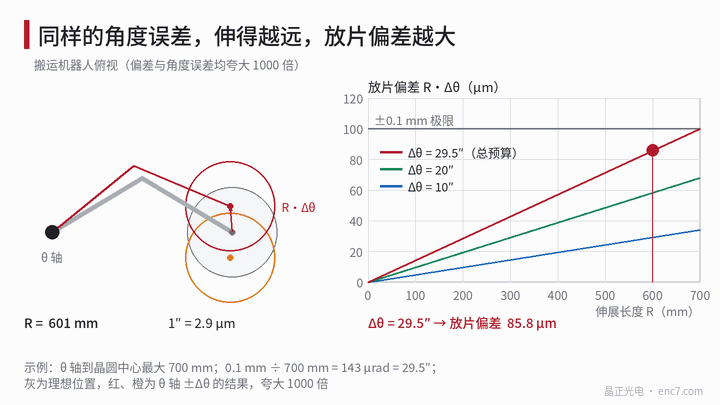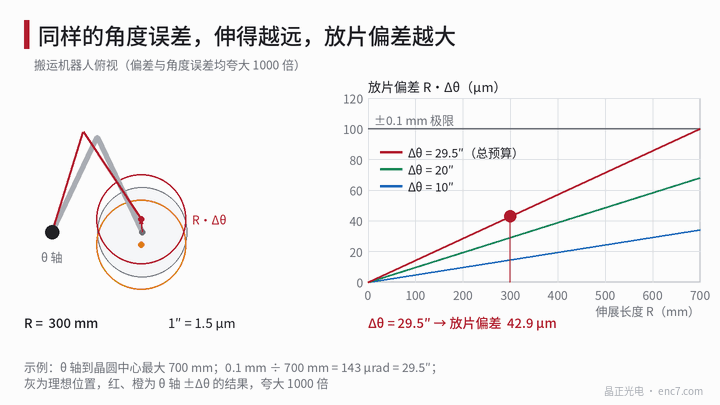
θ 轴使整条臂绕轴转动,晶圆中心的切向偏差 = R·Δθ。示例取 θ 轴到晶圆中心的最大距离 R = 700 mm,则
1″ = 700 mm × 4.848×10⁻⁶ = 3.39 μm,0.1 mm ÷ 700 mm = 143 μrad = 29.5″
这是所有原因合计的预算。伸展越短,同样的角度误差越小:R = 300 mm 时 29.5″ 只有 43 μm,所以以最大伸展为准。若规格 ±0.1 mm 是按 3σ 给出的,则 σ 约 9.8″,下文各项都应按相同的统计含义理解。
扣除减速器与结构误差
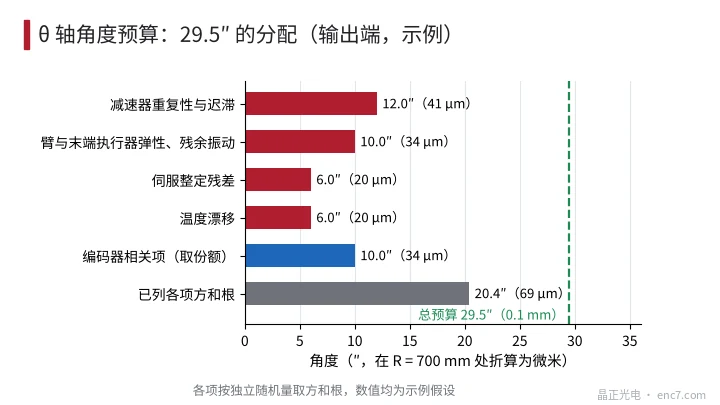
θ 轴的偏差并不全属于编码器。以下为示例假设(输出端角度,独立随机量按方和根合成):
| 项目 | 角度 | 在 700 mm 处 |
|---|---|---|
| 减速器重复性与迟滞 | 12″ | 41 μm |
| 臂与末端执行器弹性、残余振动 | 10″ | 34 μm |
| 伺服整定残差 | 6″ | 20 μm |
| 温度漂移 | 6″ | 20 μm |
| 方和根 | 17.8″ | 60 μm |
由 √(29.5² − 17.8²) = 23.5″,编码器相关项最多留 23.5″。为未列的项目(载片垫上的晶圆滑移、径向轴耦合等)留余量,编码器取 10″,合成 20.4″(69 μm),仍余 21″(图2)。
编码器配置:电机侧还是输出端
分辨率按 q ≤ 份额的 1/5 取:10″ ÷ 5 = 2″,每转至少 648 000 个计数(约 19.3 位),取 2²⁰(4096 线 × 256 细分)则每计数 1.24″。
| 方案 | 编码器相关项(输出端) | 说明 |
|---|---|---|
| 电机侧,减速比 50,17 位(9.9″) | 量化 0.2″,精度 ±60″ 折算 1.2″ | 编码器几乎不构成限制,但看不到减速器的 12″ |
| 输出端空心码盘,单读数头 | 偏心 3 μm 在 r = 60 mm 处 10.3″ | 已超 10″ 份额 |
| 输出端空心码盘,对径双头 | 偏心残余 5% 为 0.5″,U ≈ 5.9″ | 满足 |
对径双头方案的合成:精度 ±5″(2.9″)、偏心残余 0.5″、量化 1.24″ ÷ √12 = 0.36″、1% 的信号偏置造成细分误差 316″ × 0.01 ÷ 2π = 0.5″(取幅值 ÷ √2 为 0.36″)、噪声 0.3″,u_c = 3.0″,U(k = 2)约 6″,小于 10″。减速比大、减速器本身准时,电机侧编码器足够;直驱或要在环内补偿减速器误差时,应把码盘装在输出端。
洁净环境:颗粒、材料与出气
真空环境的材料放气问题库内已有专文,这里只看大气洁净室。
颗粒。 光电编码器非接触读数,码盘与读数头之间没有磨损。残余的来源是码盘边缘崩边、胶挤出或掉屑、线缆护套、装配时落入的灰尘。码盘边缘宜倒角抛光,成品清洁度按库内的等级曲线验收;玻璃绝缘、易带静电,吸附颗粒的问题另有专文。常见做法是让机器人内部保持负压排气,使颗粒不向晶圆一侧漂移。
材料。 玻璃基材加铬层的出气量低,吸湿极小;塑料基材吸湿和出气一般更大,需逐项评估。粘接和密封尽量用低出气的胶,限制含硅氧烷的材料,它们在半导体环境中常被严格管控。
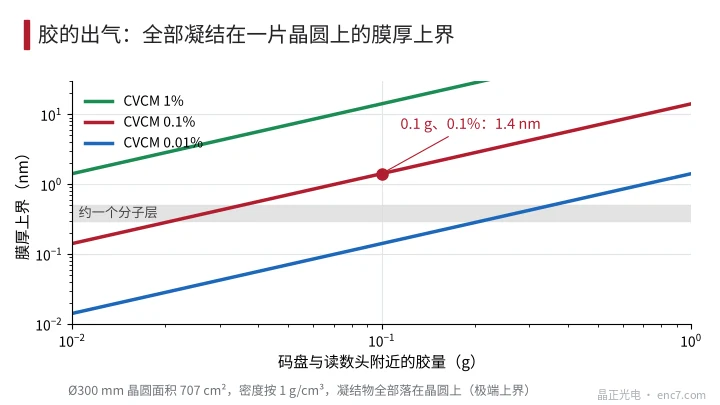
出气。 胶释放的有机挥发物会凝结在晶圆上。常用的筛选线是总质量损失 TML ≤ 1%、凝结挥发物 CVCM ≤ 0.1%(ASTM E595 试验条件为真空、125 °C、24 h,比洁净室严苛,是否适用以用户规范为准)。示例:码盘附近有 0.1 g 胶,CVCM 按 0.1% 计,即 0.1 mg;若全部凝结在 Ø300 mm 晶圆(面积 707 cm²)上,密度按 1 g/cm³,膜厚 = 0.1 mg ÷ 707 cm² ÷ 1 g/cm³ ≈ 1.4 nm(图3)。这是极端上界,实际只有一小部分到达晶圆,但已说明量级:胶量要少,固化和烘烤要充分,是否可接受取决于工艺。
工程要点
- 先由 R·Δθ 把放片指标换成角度:700 mm 处 1″ = 3.39 μm,±0.1 mm 即 29.5″,按最大伸展核算。
- 减速器、结构、伺服和温漂先扣除,编码器相关项取份额(示例 10″),不要把整个预算给编码器。
- 分辨率取份额的 1/5 以下,约 2″,2²⁰ 计数的编码器够用。
- 单读数头时偏心是第一大项,输出端大直径码盘用对径双读数头,并核算信号偏置造成的细分误差。
- 减速比大、减速器稳定时选电机侧编码器;要在环内补偿减速器误差时,选输出端码盘。
- 洁净室里的重点是出气和颗粒:低出气胶、少胶量、边缘倒角、清洁包装,并保持内部排气。
小结
放片重复性 ±0.1 mm 在 700 mm 臂展下对应 θ 轴 29.5″ 的总预算,减速器和结构先占去大半,编码器相关项取约 10″ 就够,2²⁰ 计数配对径双读数头即可。洁净室里的额外要求在材料:玻璃加铬层、低出气的胶、少量用胶和可靠的排气,把胶的挥发物凝结量控制在工艺可接受的范围内。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。