行业应用深读
线阵相机按编码器触发采图:线数、分频与像素尺寸怎么配
线阵相机按编码器触发时,行距 Δy = πD·K/(4N) 必须等于物方横向像素,否则圆变椭圆。本文推导线数、分频与最高行频、最高线速度的约束,以辊径 100 mm、像素 10 μm 算出 7854 线四倍频,并估算编码器偏心造成的行位置周期误差。
线阵相机一次只拍一行,图像的“纵向”是靠工件移动一行一行拼出来的。如果按固定行频采图,料带速度一波动,行距就跟着变,圆形图案会被拉成椭圆;改用编码器脉冲触发,每一行对应固定的料带位移,与速度无关。但这又带来配置问题:编码器线数、倍频、分频要和相机像素、镜头放大率配成什么关系,才能让纵横两个方向的像素一样大?本文把这条链路的公式写出来,用辊径 100 mm、物方像素 10 μm 的示例算一遍,再估算编码器偏心会给行距带来多大的周期误差。
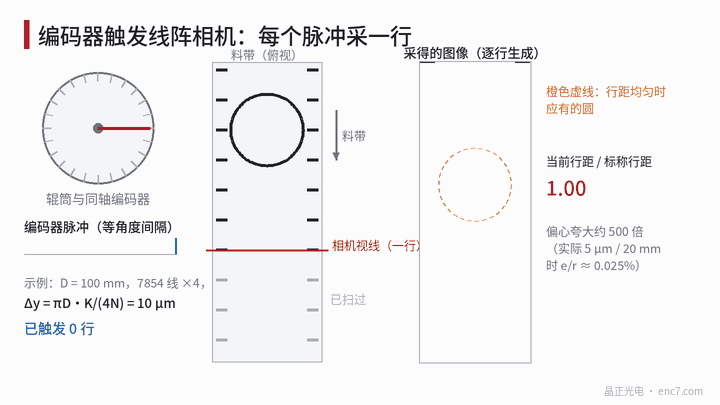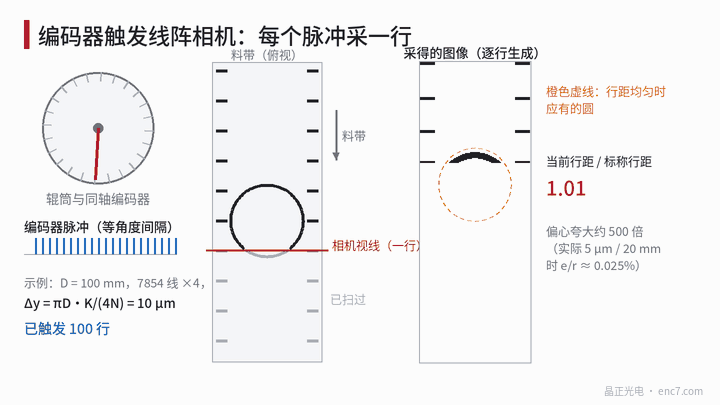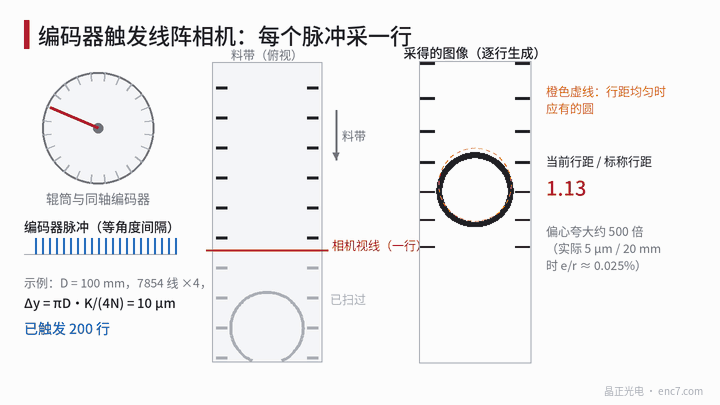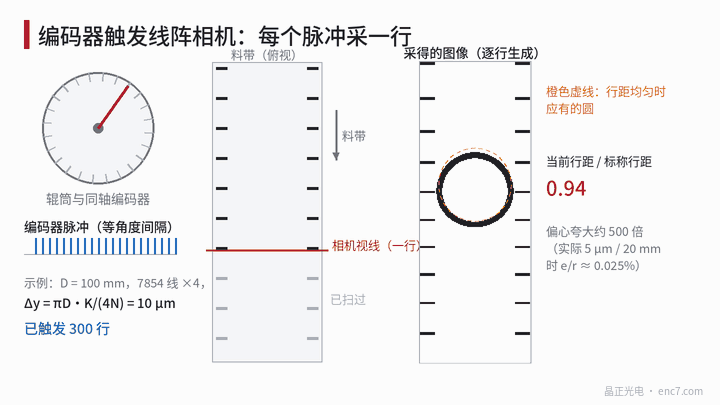
行距公式:每个脉冲对应多少料带位移
设编码器与辊筒同轴,线数 N,四倍频后每转 4N 个计数;辊筒直径 D,料带不打滑。每个计数对应的料带位移是 πD/(4N)。触发模块每 K 个计数出一行,则行距为
Δy = πD·K / (4N)
物方横向像素为
Δx = p / m
其中 p 为传感器像元尺寸,m 为光学放大率。图像不变形的条件是 Δy = Δx。另外,曝光要占满一个行周期,行向的积分宽度才等于 Δy;曝光时间过短,行向会有未被采样的缝隙。
算例:D = 100 mm,辊筒周长 πD = 314.16 mm,要求 Δx = 10 μm、K = 1,则
N = πD / (4Δx) = 314.16 / (4 × 0.010) = 7853.98
取 7854 线,行距为 9.99998 μm,偏差只有百万分之二。但 7854 不是常见线数。下表列出几种现成线数的做法(四倍频,K = 1):
| 线数 N | 每转计数 | 每计数物方距离 | 0.4 m/s 时计数频率 | 处理办法 |
|---|---|---|---|---|
| 7854 | 31416 | 10.00 μm | 40.0 kHz | 直接匹配,需定制线数 |
| 10000 | 40000 | 7.854 μm | 50.9 kHz | 调镜头使 Δx = 7.854 μm(m = 1.273),并限速或分频 |
| 5000 | 20000 | 15.71 μm | 25.5 kHz | 镜头 m = 0.637,物方像素 15.7 μm |
| 2500 | 10000 | 31.42 μm | 12.7 kHz | 行距太粗,10 μm 像素会欠采样 |
实际工程里更常见的做法是先定辊径和编码器,再用镜头放大率去凑 Δx,因为放大率可以连续调,线数不行。触发模块支持倍频与分频组合成有理数比时,也可以逼近 π/4 这类无理数比例,只要残差小于辊径本身的不确定度即可。
行频、线速度与接口频率
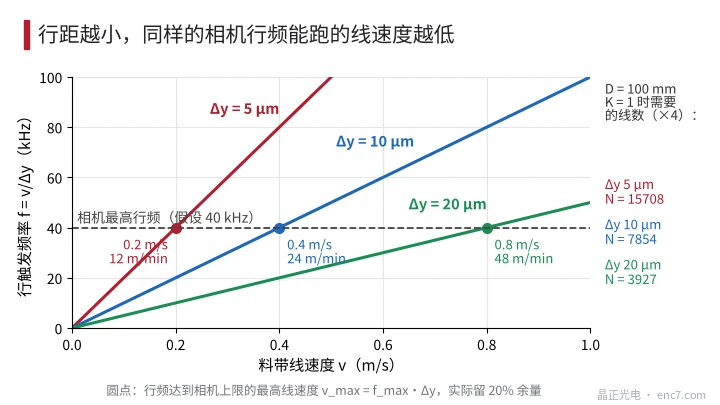
相机有最高行频 f_max,行频 f = v / Δy,所以最高线速度
v_max = f_max · Δy
假设相机最高行频 40 kHz:Δy = 10 μm 时 v_max = 0.4 m/s(24 m/min),Δy = 5 μm 只有 0.2 m/s,Δy = 20 μm 可到 0.8 m/s,见图2。要在 1 m/s 的产线上用 40 kHz 的相机,行距就不能小于 25 μm。工程上建议留 20% 余量,以免脉冲超过相机能响应的频率而丢行。
编码器一侧的频率同样要核对:0.4 m/s 时辊筒转速约 76.4 r/min,7854 线的 A/B 频率只有 10 kHz,四倍频后 40 kHz,对差分接口毫无压力。真正的限制几乎总在相机一侧。若编码器计数频率高于相机上限,就要用分频 K 把行距放大到与调整后的 Δx 一致,而不是靠相机丢脉冲。
偏心造成的行距周期误差
编码器码盘偏心 e、读数半径 r 时,测得转角比真实转角多一个周期项:
θ_enc = θ + (e/r)·sin(θ + φ)
触发按 θ_enc 等间隔发出,所以真实转角的间隔是 1/[1 + (e/r)·cos(θ + φ)],行距变为
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
累积的行位置误差是
δy(θ) = −R·(e/r)·sin(θ + φ)
其中 R 为辊筒半径,φ 为偏心方位角。注意两个量级:相邻行距的相对变化只有 e/r,e = 5 μm、r = 20 mm 时为 0.025%(约 52″),对 10 μm 的行距只有 2.5 nm,圆形图案看不出畸变;但行位置误差幅值是 R·e/r,R = 50 mm 时达 12.5 μm,约 1.25 行,相隔半圈(157 mm)的两个特征之间最多差 25 μm。
| 编码器偏心 e / 读数半径 r | e/r | 一次误差 | R = 50 mm 时位置误差幅值 |
|---|---|---|---|
| 3 μm / 20 mm | 0.015% | 31″ | 7.5 μm |
| 5 μm / 20 mm | 0.025% | 52″ | 12.5 μm |
| 10 μm / 10 mm | 0.10% | 206″ | 50 μm |
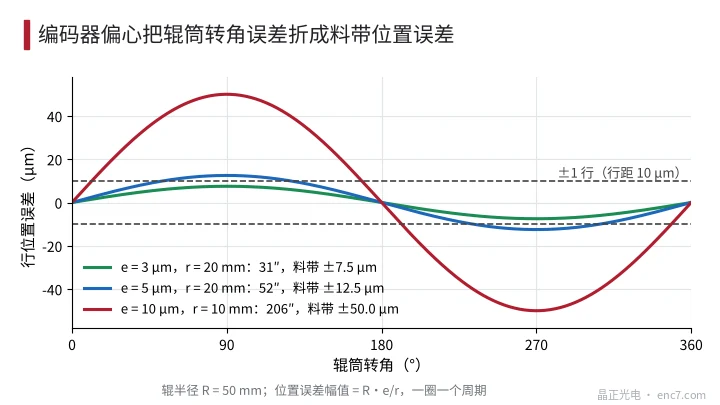
这个误差正比于辊半径 R,所以同一只编码器装在大辊上比装在小测量轮上更吃亏。对只关心图形外观的检测,它可以忽略;对要给缺陷定位到 0.05 mm 以内的检测,就要和辊筒径向跳动(往往更大,20 μm 的跳动直接折成约 20 μm 的位置误差)、打滑一起进预算。
工程要点
- 先用 Δy = πD·K/(4N) 与 Δx = p/m 列等式,再选线数;线数不凑整时用镜头放大率补偿。
- 辊径本身有不确定度:0.1 mm 的直径误差就是 0.1% 的比例误差,100 mm 长的图像差 0.1 mm,上线后要用刻度靶标定实际行距。
- 按 v_max = 0.8·f_max·Δy 核对最高线速度,同时检查编码器计数频率是否超过相机行频上限。
- 编码器装在从动辊或贴着料带的测量轮上,避免经过皮带、联轴器的传动误差和打滑。
- 触发模块要带方向判别,料带反向抖动时不应重复出行。
- 辊半径 50 mm、读数半径 20 mm 时,编码器偏心控制在 5 μm 以内可使位置误差幅值小于 1.3 行;更高要求用对径双读数头。
小结
线阵相机的纵向分辨率完全由编码器触发决定,配置的核心是 Δy = πD·K/(4N) 等于物方像素 p/m,同时行频不超过相机上限。偏心造成的行距变化极小,但累积成 R·e/r 的周期位置误差,是否要紧取决于检测的定位精度要求。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。