行业应用深读
CT 机架的转角测量:内径 700 mm 以上的大环形码盘
CT 机架快的每圈 0.25 s,读数半径 0.5 m 时线速度 12.6 m/s、信号频率数百 kHz。本文算出频率与采样同步的要求,把角度误差折成视野内的位置误差,并估算偏心、分段接缝与热失配三项大环误差的量级。
CT 的球管和探测器装在旋转机架上,中间要让患者通过,孔径至少七百多毫米,转速快的机型每圈只要 0.25–0.3 s。码盘因此成了一个直径约 1 m 的大环:装不下整片玻璃盘,只能做成整圈钢带或若干段拼接的码带,线速度也比常见伺服码盘高得多。本文按这个工况把速度与频率、采样同步、角度误差折算和大环自身的误差源依次算一遍,数值均为示例。
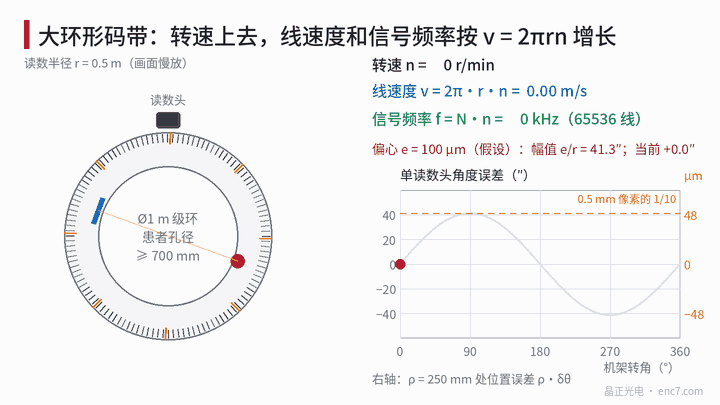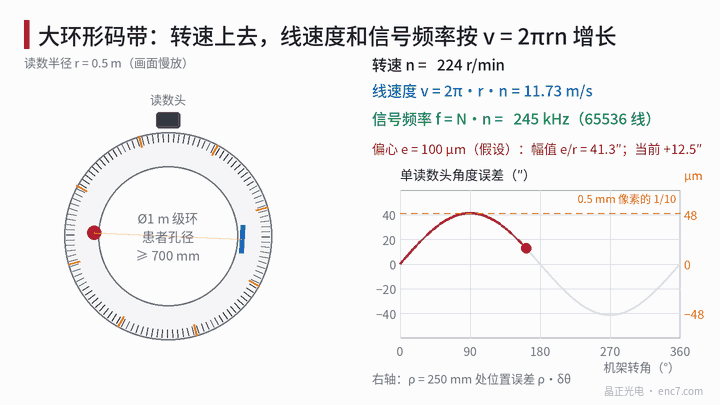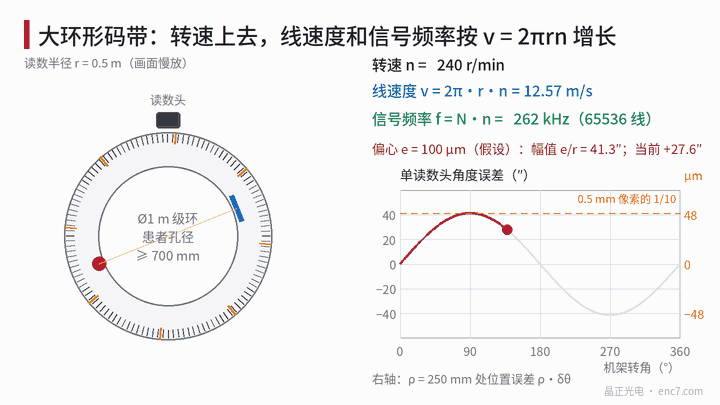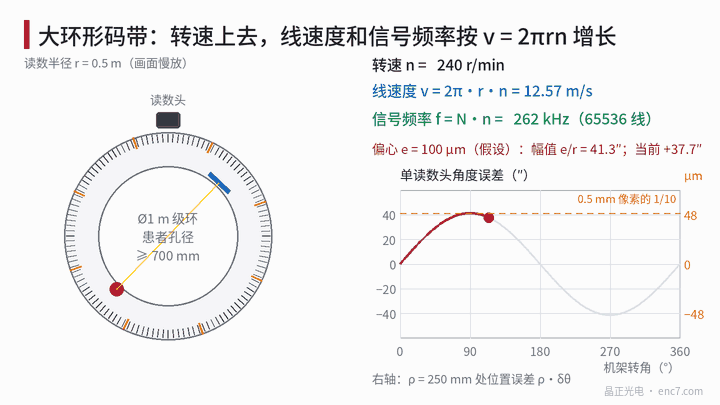
速度与信号频率
线速度与转速的关系为
v = 2π·r·n
其中 r 为读数半径,n 为每秒转数。r = 0.5 m、0.25 s/圈(4 r/s,240 r/min)时 v = 12.57 m/s;0.3 s/圈时 10.47 m/s。信号频率 f = v/p = N·n,p 为码带节距,N 为整圈线数。
| 节距 p | 整圈线数(r = 0.5 m) | 0.25 s/圈时的信号频率 |
|---|---|---|
| 100 μm | 31416 | 126 kHz |
| 47.9 μm | 65536 | 262 kHz |
| 40 μm | 78540 | 314 kHz |
| 20 μm | 157080 | 628 kHz |
取 65536 线:四倍频后每圈 262144 个计数,每计数 4.94″,计数沿间隔约 0.95 μs。频率上数百 kHz 对读数头前端不算苛刻,但节距越小,间隙容差越小,整圈刻划误差越难控制,所以大环通常取较粗的节距,靠细分补足角度分辨率。另外机架上的向心加速度 ω²r ≈ 316 m/s²,约 32 g,码带的粘接或夹紧要按这个载荷验证。
采样同步:一个视图对应多少计数
设每圈 1024 个视图(假设),则每个视图占 262144/1024 = 256 个计数,视图间隔 0.35°,在 0.25 s/圈时约 244 μs。取整数计数便于用编码器脉冲直接触发。触发的角度量化为 1 个计数 4.94″,在 ρ = 250 mm 处折合 6 μm,可以忽略。
更要注意触发延迟的抖动,它按转速折成角度:
δθ = ω·δt
ω = 25.13 rad/s 时,1 μs 抖动对应 25 μrad(5.2″),10 μs 对应 52″。无论是编码器直接触发,还是按时间触发后再记录各视图的角度,延迟的抖动都要压到几微秒以内。
角度误差如何变成图像误差
重建时每个视图的角度若有误差 δθ,离旋转中心 ρ 处的位置就偏 ρ·δθ。假设等中心像素 0.5 mm,视野半径 250 mm,要求视野边缘的位置误差不超过 0.1 像素(假设的内部指标),即 50 μm:
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41.3″
这包括角度测量的全部误差。慢变的、与转角同步的误差使各视图的几何整体偏转,视图之间无规律的跳动则使各方向的投影互不一致,后者通常更难接受。见图3,41.3″ 的误差在 ρ = 250 mm 处正好是 50 μm,在 ρ = 100 mm 处只有 20 μm。可见对 CT 来说,角度分辨率很容易够用,难的是整圈精度与重复性。
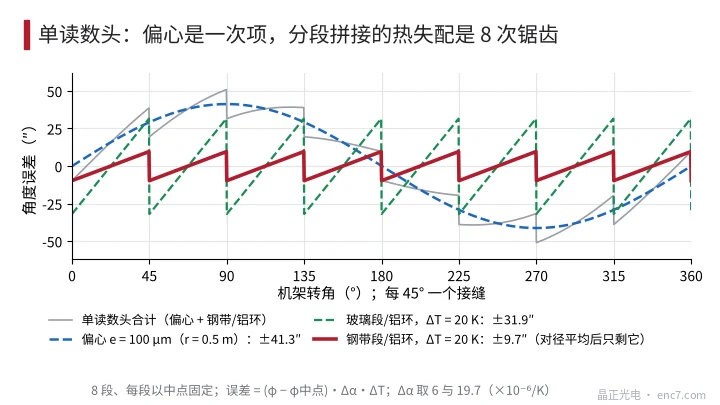
大环的三项误差源
偏心。 单读数头一次误差幅值 e/r。码带环中心相对机架轴偏 100 μm、r = 0.5 m 时为 200 μrad,即 41.3″,已经用完全部预算。大环的相对精度并不高,但绝对偏心难以做小,所以常用对径(相隔 180°)双读数头平均,它消去一次及所有奇次误差。
接缝与分段。 分段码带在接缝处的位置误差 δ 直接变成局部角度误差 δ/r:5 μm 对应 2.1″,10 μm 对应 4.1″。8 段拼接的误差以 8 次为周期,属于偶次,对径双读数头同样消不掉,须靠拼接精度和标定。
热失配。 均匀升温时整环的角度位置不变,但半径变化:r = 0.5 m、ΔT = 20 K,钢环约 170 μm,铝环约 230 μm,读数间隙随之改变,读数头要装在同一热膨胀的构件上。真正产生角度误差的是分段与基环的膨胀系数差 Δα。若每段只在中点固定,段内误差为
δθ = (φ − φ_中点)·Δα·ΔT
其中 φ 为段内角位置,8 段时 φ − φ_中点 最大 ±22.5°(0.393 rad)。
| 组合(8 段,ΔT = 20 K) | Δα(×10⁻⁶/K) | 段内误差 |
|---|---|---|
| 钢带贴钢环 | 约 0 | 约 0 |
| 钢带贴铝环(17 与 23) | 6 | ±9.7″ |
| 硼硅玻璃段贴铝环(3.3 与 23) | 19.7 | ±31.9″ |
玻璃段贴铝环一项就占去 41.3″ 预算的四分之三,所以大环的码带材料和基环材料要成对选择,膨胀系数相近的优先。
工程要点
- 先用 v = 2πrn 和 f = N·n 算出最高频率,再核对读数头带宽;大环宜取较粗节距,用细分补足分辨率。
- 把视野边缘的位置误差折成角度指标:δθ = 允许位置误差 / ρ,示例 50 μm、250 mm 对应约 41″。
- 视图数选成每圈计数的约数,使每个视图含整数个计数,触发延迟抖动控制在几微秒以内。
- 对径双读数头消偏心,同时在接缝位置标定 8 次类误差,预算里要单独列出。
- 码带与基环的膨胀系数尽量接近;接缝处的位置误差要实测,不要只看图纸。
- 32 g 的向心加速度下验证粘接与夹紧,读数头支架要刚,避免共振引起间隙周期变化。
小结
CT 大环码盘的难点不是分辨率,而是每圈 0.25 s 的高线速度、视野内 ρ·δθ 折算后的整圈精度,以及偏心、拼接和热失配三项大环特有的误差。把允许的位置误差倒推成角度指标,再把预算分配给这三项,选型才有依据。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。