行业应用深读
放疗加速器机架与准直器旋转:等中心 1 mm 下的角度要求
机架角度误差 Δθ 使射束绕等中心转动,轴上距等中心 L 处偏移 L·Δθ:L = 1 m、0.1° 对应 1.75 mm。本文按 1 mm 预算折算角度指标,推导双编码器差值报警阈值的上下限,并讨论辐照环境对码盘与读数头的影响。
放疗加速器的机架绕等中心旋转,射束从各个方向汇聚到靶区,准直器则绕射束轴旋转来摆放射野。整机对射束轴偏离等中心的容差通常在 1 mm 量级,角度测量只是其中一项误差来源,却是联锁最依赖的一项。本文先把角度误差折成射束位置误差,再倒推编码器的分辨率与精度,最后讨论双编码器差值报警阈值怎么定、辐照环境会带来什么问题。数值均为示例。
角度误差如何变成射束偏移
任何绕轴的角度误差 Δθ,对距转轴 L 处的点产生的位移是
δ = L·Δθ(Δθ 用弧度,小角度)
机架的转轴过等中心。机架角偏了 Δθ,整条射束就绕等中心转过 Δθ,射束轴仍然过等中心,但轴上距等中心 z 处的横向偏移是 z·Δθ:源端 z = SAD ≈ 1 m,靶区深处 z 只有几十到一百多毫米。准直器的转轴是射束轴,射野边缘到轴的距离 ρ 就是力臂,ρ = 100–200 mm。
| 角度误差 | 源端 L = 1000 mm | L = 500 mm | L = 100 mm(靶区深处、射野边缘) |
|---|---|---|---|
| 0.01°(36″) | 0.17 mm | 0.09 mm | 0.017 mm |
| 0.05°(180″) | 0.87 mm | 0.44 mm | 0.087 mm |
| 0.1°(360″) | 1.75 mm | 0.87 mm | 0.17 mm |
| 0.5° | 8.7 mm | 4.4 mm | 0.87 mm |
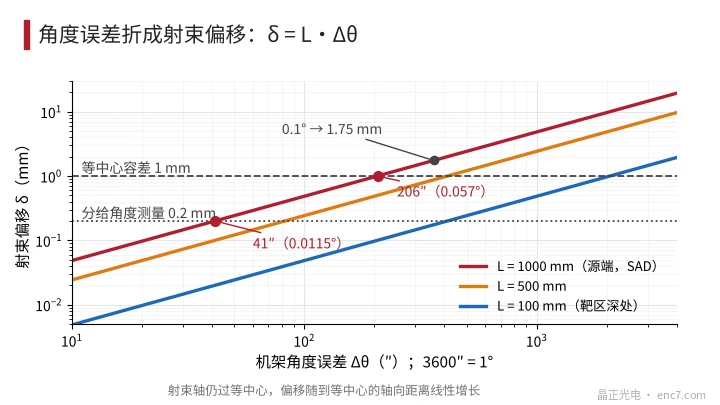
取最长力臂 L = SAD 做保守估计,0.1° 就是约 1.7 mm;靶区实际受到的偏移小得多,但射野定义部件在源端附近,联锁也按这个量级设限,见图2。
预算分配与编码器指标
假设整机允许射束轴偏离等中心 1 mm,其中机架下垂、轴承跳动等机械项占大头,分给角度测量 0.2 mm(假设),按 L = 1 m 折算:
δθ ≤ 0.2 mm / 1000 mm = 200 μrad ≈ 41″(0.0115°)
准直器按 ρ = 200 mm 折算,同样 0.2 mm 对应 206″(0.057°),指标可放宽五倍。分辨率应比预算细一个数量级,约 4″:18 位每计数 4.94″ 略大,19 位为 2.47″,所以机架轴上取 19 位以上较稳妥。精度(含偏心、接缝与传动)要落在 41″ 以内,编码器本体精度只能占其中一半左右,例如 ±20″。
测量方式有两种:大孔径编码器直接装在机架转轴上,或经取力齿轮测量。后者的编码器误差被传动比 i 缩小,但齿轮的齿隙和传动误差也折到了机架上,所以能直接测机架轴就直接测。
双编码器冗余与报警阈值
控制用 A 路,独立监视用 B 路,差值 D = θ_A − θ_B。两路各有随机误差 σ 时,差值的噪声 σ_d = √2·σ,σ = 20″ 则 σ_d = 28″。
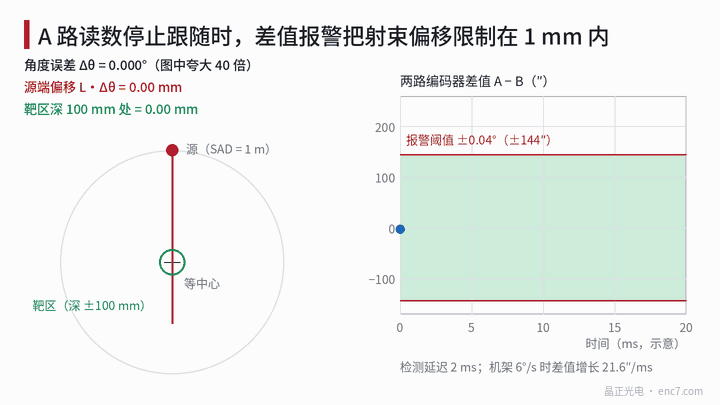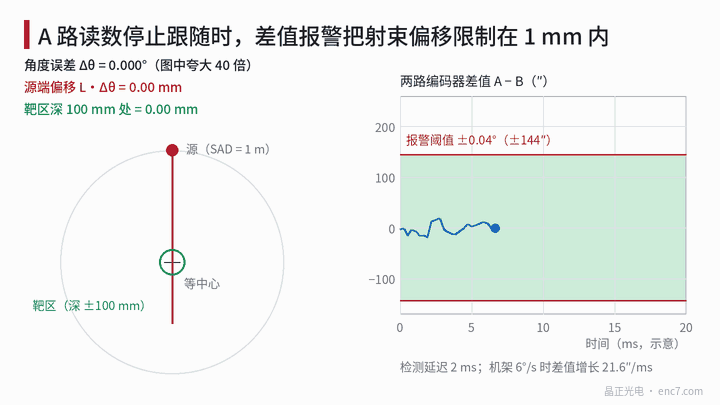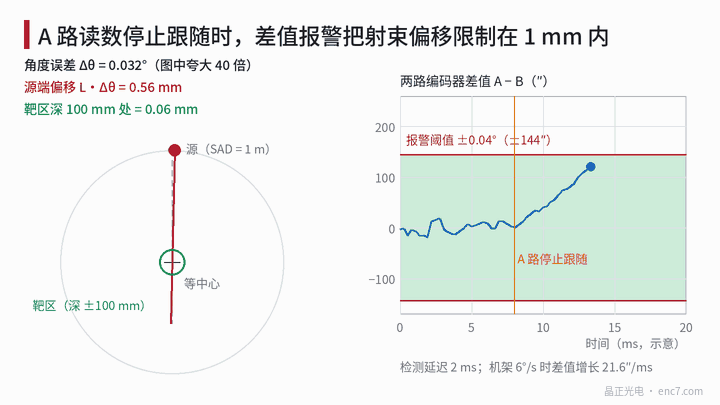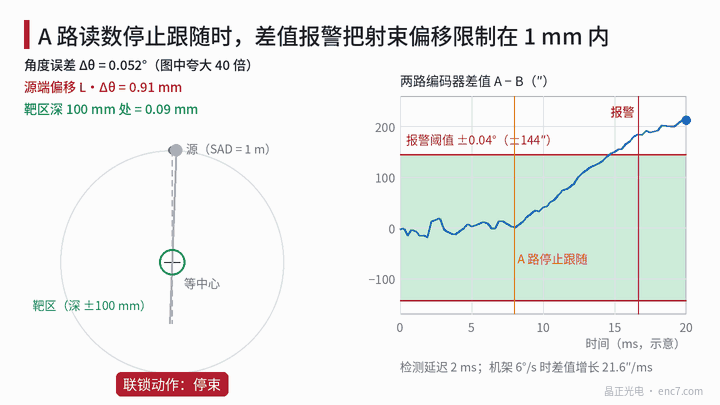
最坏故障是 A 路停止跟随而机架继续运动:设机架最高 6°/s(1 r/min,假设),差值以 21.6″/ms 增长。报警前还要经过检测延迟 t_d(采样周期、去抖和联锁响应之和),这段时间里差值继续增长。报警阈值 θ_th 必须同时满足:
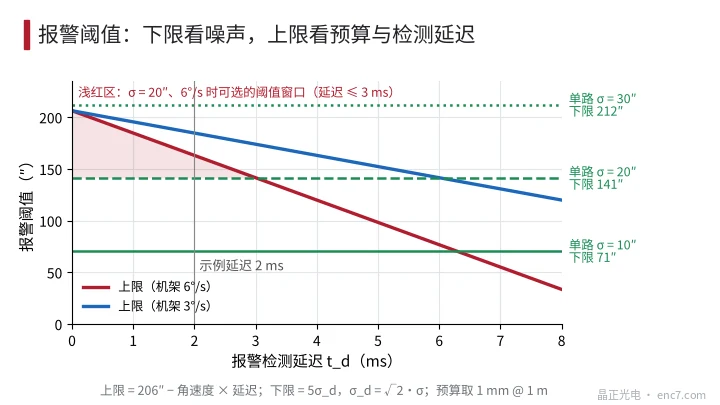
θ_th ≥ 5σ_d(下限,避免误报;5 倍是示例取法)
θ_th + ω_g·t_d ≤ θ_bud(上限,θ_bud 为 1 mm @ 1 m,即 206″)
σ = 20″、t_d = 2 ms 时下限 141″,上限 206 − 43 = 163″,取 0.04°(144″)。报警时差值约 187″(0.052°),对应源端偏移 0.91 mm,仍在 1 mm 内(图1)。窗口很窄:σ 增大到 30″,下限升到 212″,大于上限,无解;延迟增大到 3 ms 以上,σ = 20″ 的窗口也消失,见图3。这说明编码器精度和检测延迟要一起设计,不能只看阈值。
两路的独立性同样重要:不共用供电、读数头、电缆和处理电路,原理不同的两路更能避免共因失效,差值也不能由其中一路自己的电路来算。
辐照环境
加速器的射束头产生高能光子,射束能量较高时还会在靶和屏蔽材料中产生光中子。编码器在机架转轴附近,受到的是泄漏与散射辐射,远小于主束,但累计剂量不为零。可能的影响有:
- 玻璃码盘因色心增加而透过率下降、发褐,有专门的抗辐射牌号,须按剂量验证;
- 光电二极管暗电流增大、光源输出衰减,幅值缓慢下降;
- 存储器、FPGA 的单粒子翻转,使绝对位置或配置偶发出错;
- 胶和塑料老化变脆。
具体剂量取决于机型和安装位置,应实测或由整机厂提供,本文不给数值。相关安全标准(如 IEC 60601-2-1)对联锁和指示另有规定,以标准原文为准。
工程要点
- 先把整机预算折成角度:1 mm @ 1 m 是 206″,分给角度测量的 0.2 mm 是 41″。
- 分辨率取预算的约 1/10,机架轴编码器取 19 位以上;准直器按 ρ = 200 mm 折算可放宽。
- 阈值取 5σ_d 与 θ_bud − ω_g·t_d 之间;窗口过窄时换更准的编码器或缩短检测延迟。
- 去抖用连续多个采样超限再报警,但去抖时间要计入 t_d。
- 两路编码器独立供电和处理,宜采用不同原理;能直接测机架轴就不经齿轮取力。
- 监视 A²+B² 幅值趋势,辐照造成的缓慢衰减能在计数出错前预警。
小结
角度误差按 δ = L·Δθ 折成射束偏移,保守取 L = SAD 时 0.1° 对应约 1.75 mm,把 1 mm 预算折成约 41″ 的角度指标,需要 19 位以上的分辨率和 ±20″ 级的精度。双编码器报警阈值夹在噪声下限与预算上限之间,窗口随检测延迟和编码器精度变化,辐照对玻璃、光电器件和存储器的影响要在选型时一并评估。
延伸阅读:ENC7 编码器码盘生产厂家(中文主页) · 码盘技术文库
关于我们:晶正光电专注编码器码盘研发制造,玻璃、金属、PC 码盘均可按图定制。
官网:https://enc7.com
© 廊坊晶正光电技术有限公司 版权所有,未经书面许可不得转载、摘编。本文借助 AI 辅助创作。