編碼器原理入門
A、B 兩路訊號為什麼要相差 90°
只有一路脈衝,只能數個數,分不出方向。增量編碼器輸出兩路相差 90° 的 A、B 訊號,誰先變化就說明往哪邊轉。本文講清判向原理、四狀態迴圈,以及相位差偏離 90° 會帶來什麼問題。
增量編碼器的接線端子上,除了電源,總少不了 A、B 兩根訊號線。既然一路 A 相就能數脈衝,為什麼還要 B 相?而且兩路還非得錯開 90°?
答案是:一路訊號只能告訴你“動了”,不能告訴你“往哪邊動”。
只有一路訊號,會數錯
假設只有 A 相。馬達正轉一個週期,A 出一個脈衝;反轉一個週期,A 也出一個脈衝,波形一模一樣。計數器分不清,只能一律往上加。
更麻煩的是停機時的抖動。如果碼盤正好停在一條刻線的邊緣,軸的微小振動會讓 A 相反覆跳變,計數器會一直累加,位置越數越偏。
錯開 ¼ 週期,方向就藏在先後裡
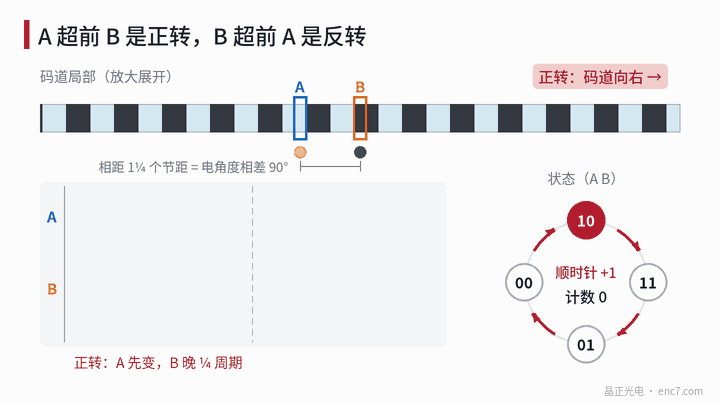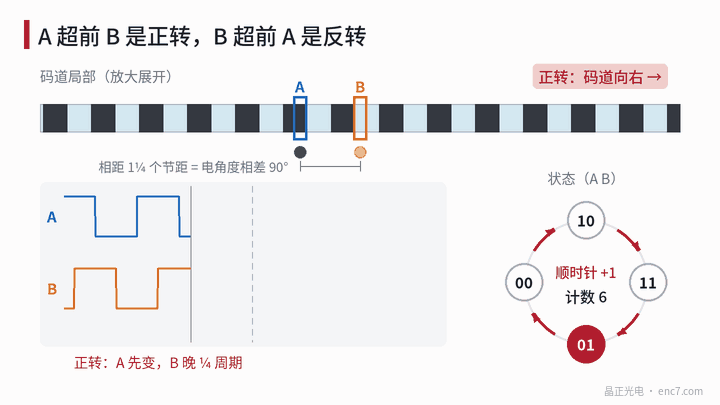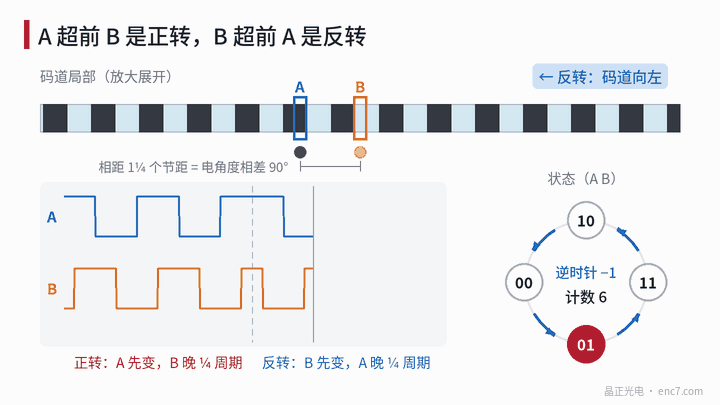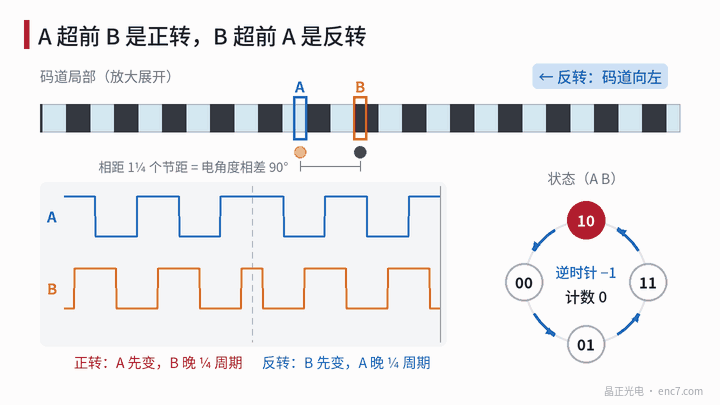
解決辦法是在讀數頭上再放一個視窗,讀出 B 相。兩個視窗的距離不是整數個節距,而是多出 ¼ 個節距(比如 1¼ 個),這樣 B 相與 A 相的波形形狀相同,但在時間上錯開 ¼ 個週期,也就是電角度 90°,見圖1。
碼道朝一個方向移動時,同一條刻線邊緣先經過 A 視窗,再經過 B 視窗,A 的變化總是早於 B,叫 A 超前 B;反方向移動時,先經過 B,B 超前 A。判向的規則可以很簡單:
- 在 A 的上升沿看 B:B 為低電平,是 A 超前,判為正轉;
- B 為高電平,是 B 超前,判為反轉。
至於哪個方向叫“正轉”,是編碼器的約定,以產品說明書為準。
四個狀態,迴圈一圈
把 A、B 的電平寫成兩位數(A 在前),一個週期裡會依次出現 4 個狀態:
- 正轉:00 → 10 → 11 → 01 → 00
- 反轉:00 → 01 → 11 → 10 → 00
相鄰狀態之間只有一位變化。解碼電路只要記住上一個狀態,看下一個狀態是“順著走”還是“倒著走”,就能每次變化加 1 或減 1。前面說的停機抖動,在這裡只會讓計數在兩個相鄰值之間來回加減,不會累積。
如果兩位同時變了,比如從 00 直接跳到 11,說明中間漏了一個狀態,可能是轉速太快或受到干擾,一些解碼電路會把它當作錯誤報出來。
為什麼偏偏是 90°
90° 讓 4 個狀態各佔 ¼ 週期,每個狀態都一樣寬,給後級電路留的餘量最大。相位差偏離 90° 時,就會有兩個狀態變窄,見圖2。
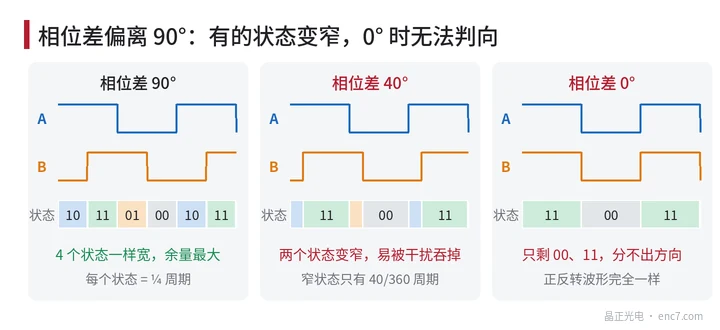
算一個例子:2500 線編碼器,轉速 3000 r/min,即每秒 50 轉,訊號頻率 2500 × 50 = 125 kHz,一個週期 8 μs。相位差 90° 時每個狀態 2 μs;如果相位差變成 40°,窄的狀態只有 8 × 40 ÷ 360 ≈ 0.89 μs。電纜延時、濾波和噪聲都可能把這麼短的狀態“吃掉”,造成丟計數或判錯方向。相位差到了 0°,A、B 完全同步,正反轉的波形一樣,方向就徹底分不出來了。
相位差由誰決定
A、B 的 90° 來自讀數視窗之間的距離和碼盤節距的配合。節距 p = 2πr ÷ N,讀數半徑一變,節距就變。碼盤裝偏了,或者安裝位置偏離設計半徑,實際節距就和設計值對不上,A、B 的相位差也會跟著偏離 90°,偏心時還會隨轉角週期變化。所以碼盤刻線的均勻性、安裝的對心精度,都會反映到 A、B 的相位上。
小結
A、B 兩路訊號錯開 90°,是為了讓方向資訊藏在“誰先變化”裡。正轉時狀態按 00→10→11→01 迴圈,反轉時倒過來,每次變化加減 1。90° 讓 4 個狀態一樣寬、餘量最大,偏離越多越容易出錯。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。