競爭技術與趨勢
相機加圖案識別:計算成像式位置測量
用影象感測器拍攝編碼圖樣或隨機紋理,靠解碼得絕對位置、靠影象相關得亞畫素平移,是一條正在發展的測量路線。本文推導亞畫素估計的噪聲下限,用模擬比較三種擬合方法的系統偏差,並定量分析運動模糊、幀率、延時和算力的約束。
傳統編碼器用少量光電二極體讀一條精心設計的刻線,訊號處理在模擬域完成。另一條思路是:用影象感測器把一片圖樣整個拍下來,交給演算法去解碼和配準。日常的例子是光學滑鼠,它以每秒數千幀拍攝桌面紋理,用相關運算估計位移。把這個思路做成精密位置測量,能做到多準、多快?代價在哪裡?
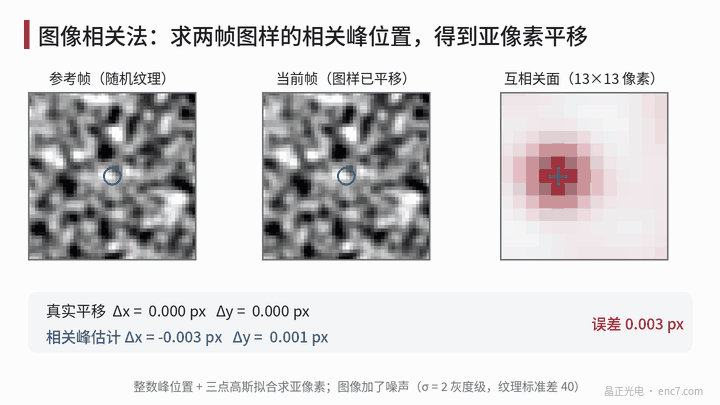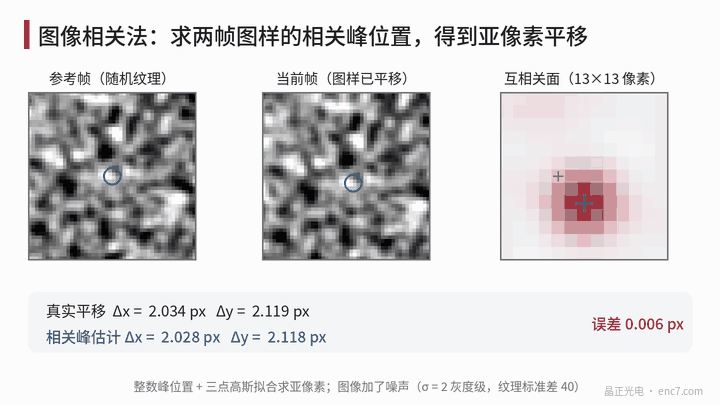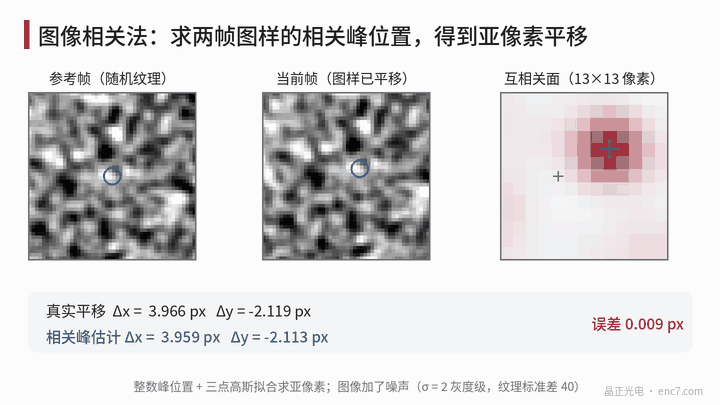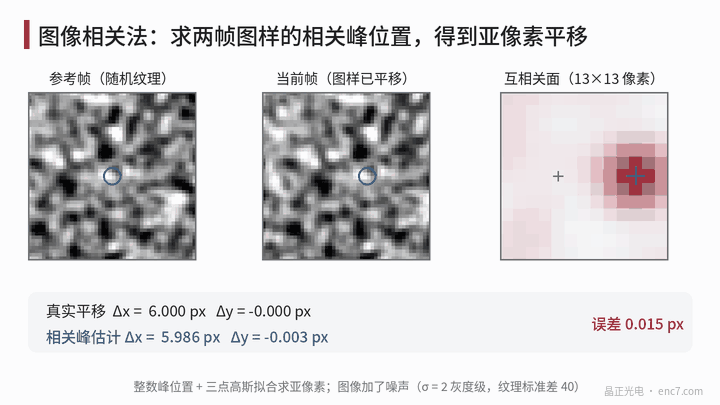
原理:解碼給絕對位置,配準給精細位置
計算成像式測量通常分兩層:
- 粗定位(絕對):圖樣是二維偽隨機碼或帶標記的碼陣,任意 k×k 視窗的組合在整個量程內不重複。二值 6×6 視窗有 2³⁶ 種組合,遠多於實際需要的位置數,多餘的部分可以用來糾錯。解出碼字就知道視場中心位於哪個碼元。
- 細定位(亞畫素):在碼元內部,用當前幀與參考圖樣做配準,求出平移量。
配準常用互相關:c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v),峰值位置就是平移。用 FFT 計算時 c = F⁻¹[F(I₁)*·F(I₂)],若把頻譜幅值歸一化只保留相位,就是相位相關法。整數峰位置之外,再用峰附近三個點擬合拋物線或高斯函式求亞畫素偏移,或者用梯度迭代法(Lucas–Kanade)直接解平移。
物方解析度由畫素尺寸和放大率決定:像元 3.45 μm、放大率 1 倍時,物方每畫素 3.45 μm;若亞畫素精度達到 0.01 畫素,對應 34.5 nm,刻在半徑 20 mm 的碼盤上約 0.36″。
噪聲下限:克拉美–羅界
設參考圖樣無噪聲,當前幀每個畫素有方差 σ_n² 的獨立噪聲,沿 x 方向平移估計的方差下限為
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
其中求和遍及參與配準的全部畫素。它說明兩件事:紋理梯度越大、畫素越多,精度越高;噪聲按 1/√畫素數 下降。算例:128×128 畫素、紋理灰度梯度均方根 25 灰度級/畫素、噪聲 2 灰度級,σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ 畫素。模擬中梯度迭代法的隨機誤差約 8×10⁻⁴ 畫素,與下限同一量級。若參考幀也含噪聲,下限再乘約 √2。
系統偏差:畫素鎖定
隨機誤差可以平均掉,系統偏差不行。三點擬合假設峰形是拋物線或高斯,實際峰形取決於紋理,估計值會被“吸”向整數畫素,誤差隨真實亞畫素位置呈 S 形,稱為畫素鎖定。
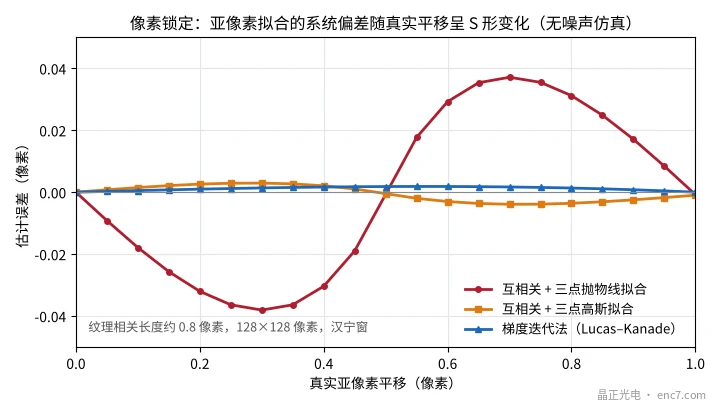
模擬條件為紋理相關長度約 0.8 畫素、128×128 畫素、漢寧窗。三點拋物線擬合的偏差最大約 0.038 畫素,高斯擬合約 0.004 畫素,梯度迭代法約 0.002 畫素。紋理太細時情況變差:相關長度降到 0.5 畫素,圖樣欠取樣,梯度法的偏差也升到約 0.03 畫素。所以圖樣特徵應至少覆蓋兩個畫素。
實際系統還有鏡頭畸變、照明不均、畫素響應不一致、溫度引起的放大率變化等系統誤差,理想模擬中的千分之幾畫素在實際中往往做不到,能穩定在百分之一畫素量級已經需要認真的標定。
速度、延時與算力
運動模糊:曝光期間圖樣移動 v·t_exp。用 1 μs 的脈衝照明,1 m/s 時模糊 1 μm,約 0.29 畫素,尚可接受;10 μs 曝光時就是 2.9 畫素。
幀間位移:只做相對配準時,相鄰兩幀必須有足夠重疊。視場 128 畫素(約 0.44 mm),若要求幀間位移不超過視場的 1/4,10 kHz 幀率下速度上限約 1.1 m/s。每幀都能獨立解碼的絕對圖樣沒有這個限制。
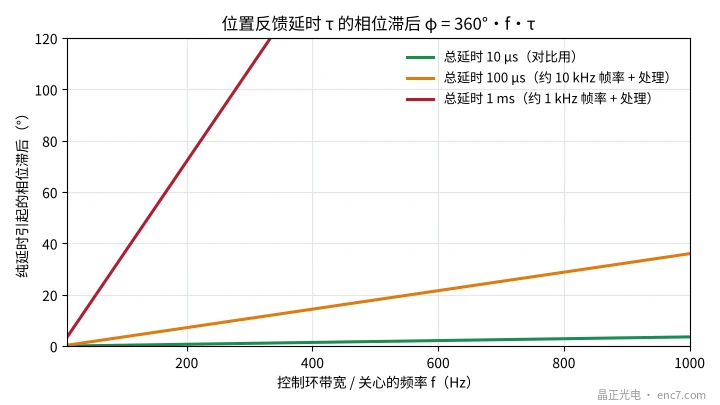
延時:曝光、讀出和計算帶來總延時 τ,在頻率 f 處產生 360°·f·τ 的相位滯後。τ = 100 μs 時,200 Hz 處滯後 7.2°,1 kHz 處 36°,對高頻寬伺服環不可忽視(見圖3)。
算力:128×128 的複數 FFT 約需 5N·log₂N ≈ 1.1×10⁶ 次浮點運算,每幀至少一次正變換和一次逆變換,10 kHz 幀率下約 2×10¹⁰ 次/秒,資料流約 164 MB/s。這通常需要 FPGA 或專用硬體。
前沿方向與現實難點
- 圖樣仍然是基準:相機測的是“圖樣相對於感測器”的位置,圖樣本身的位置誤差 Δx 會直接變成 Δθ = Δx/r 的角度誤差。要做精密測量,圖樣仍需要微影級的精度;隨機紋理則需要逐點標定,並面對磨損和汙染導致的漂移。
- 多自由度:一幅影象能同時解出 x、y 和轉角,適合平面工作臺等多自由度場合,這是相對一維編碼器的獨特優勢。
- 與光柵插補結合:相機負責絕對位置和低速高精度,傳統光柵讀數負責高速、低延時的連續插補,是一種可能的混合架構。
- 新型感測器與演算法:事件型視覺感測器、基於學習的解碼等方向在研究中,但標定、可解釋性和長期穩定性還有待驗證。
工程要點
- 先算物方畫素:像元尺寸 ÷ 放大率,再乘可實現的亞畫素精度(實際按 0.01 畫素量級估),得到能指望的解析度。
- 選對亞畫素方法:三點拋物線擬合的畫素鎖定可達數百分之一畫素,精密場合用高斯擬合、相位法或梯度迭代法。
- 圖樣特徵不小於 2 個畫素:欠取樣會讓所有方法的偏差增大。
- 用脈衝照明壓模糊:模糊量 v·t_exp 控制在零點幾畫素以內。
- 核算延時對控制環的影響:φ = 360°·f·τ,100 μs 延時在 1 kHz 處已是 36°。
- 把圖樣精度列入誤差預算:相機方案並不免除對高精度圖樣的需求,圖樣位置誤差直接進入測量結果。
小結
計算成像式測量用“拍圖 + 演算法”代替“刻線 + 模擬細分”,在多自由度、絕對定位和容錯方面有吸引力。亞畫素精度的理論下限可以很低,但畫素鎖定、鏡頭和照明的系統誤差、幀率與延時、算力消耗是現實約束。它更可能與傳統光柵讀數互補,而不是簡單替代,而且精密圖樣本身仍是測量的基準。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。